
9. Tryb kontroli pozycji z wejść impulsowych
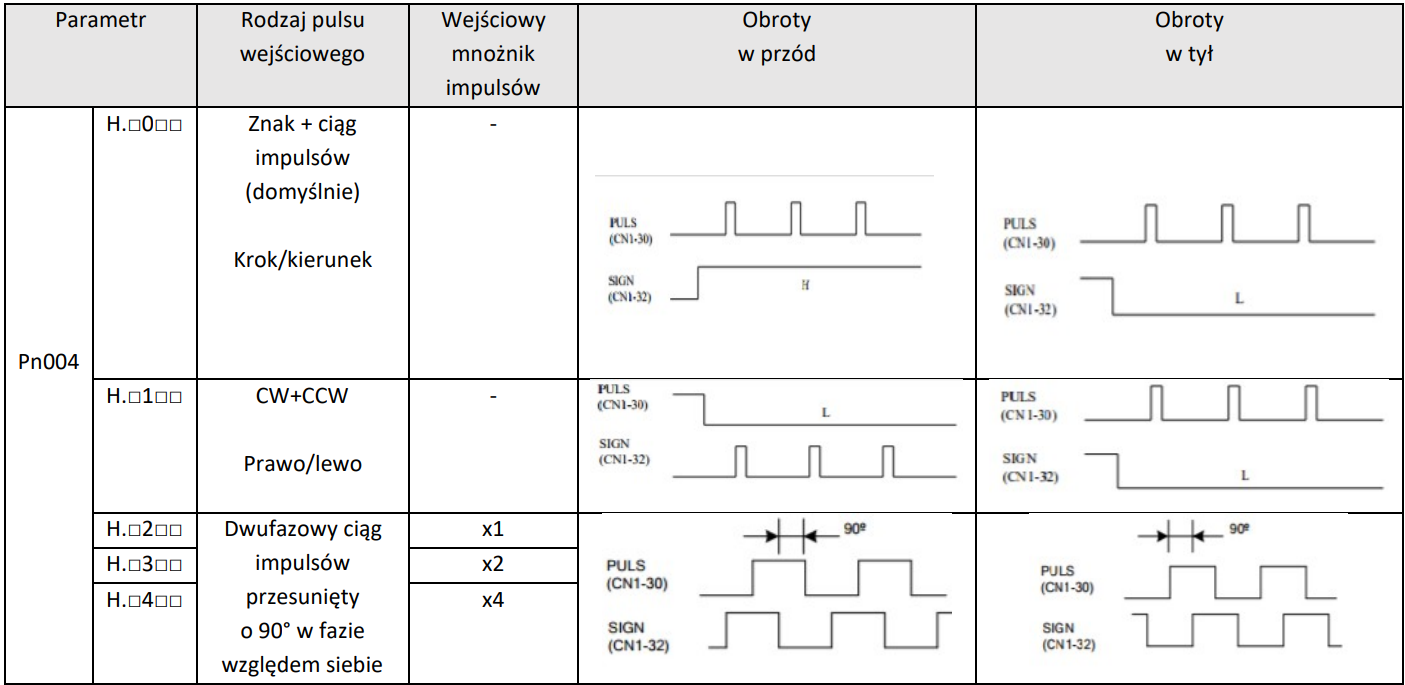
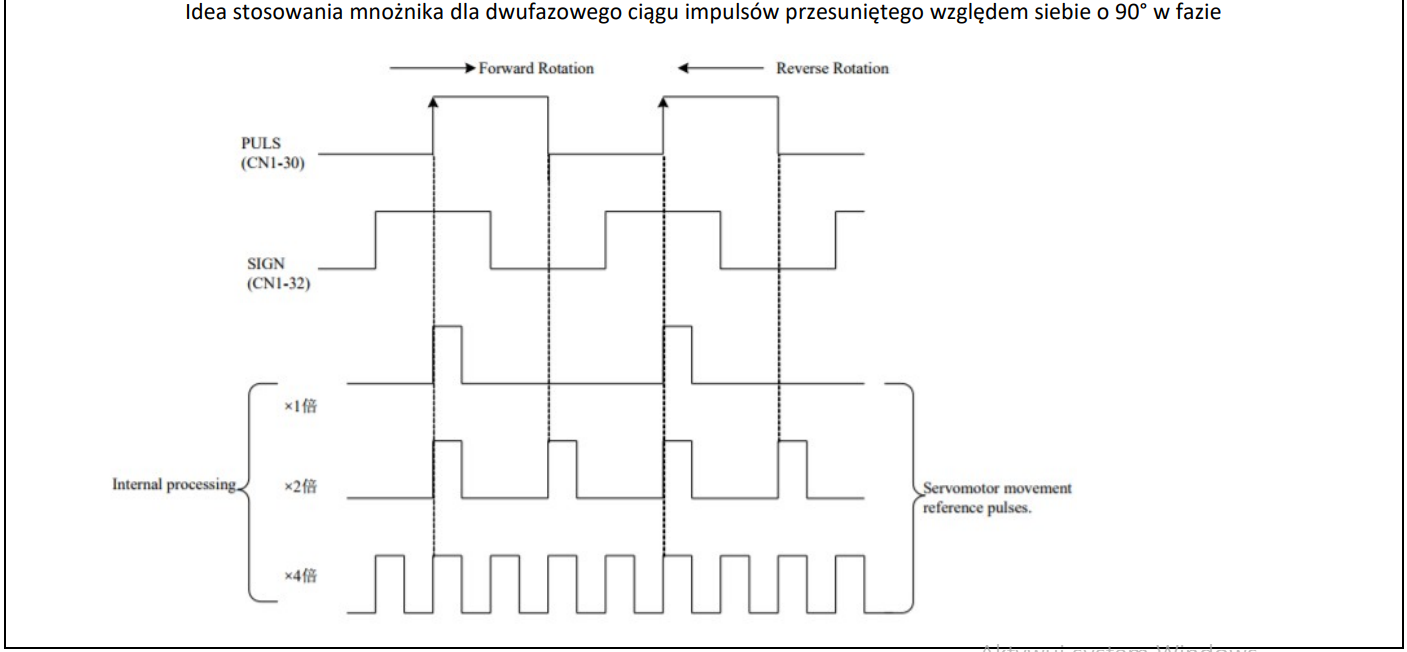
Pn005.1=1 tryb kontroli pozycji z wejść impulsowych
9.1 Idea sterowania impulsowego (w szczególności w trybie krok/kierunek)
Pn004.2 - wybór rodzaju sterowania impulsowego. W przypadku krok/kierunek, należy ustawić wartość na 0.
Sterowanie w trybie krok/kierunek polega na podaniu ciągu impulsów na pin CN1-30. Jeśli na wejście CN1-32 podamy stan wysoki(H) to ustawimy obroty w przód, jeśli zaś na CN1-32 podamy stan niski(L) to ustawimy obroty w tył.
9.2 Ustalenie przełożenia elektronicznego
Pn201 Przekładnia elektroniczna – licznik
Pn202 Przekładnia elektroniczna – mianownik
Po zmianie parametrów konieczny RESET napędu.
Przekładnia elektroniczna to iloraz dwóch liczb, przez który przemnożona zostanie ilość impulsów kroku na wejściu serwonapędu. Umożliwia to osiągnięcie wysokich obrotów silnika za pomocą niższych częstotliwości impulsów na wejściu. Przykładowo, aby uzyskać 1 obrót wału silnika w napędach ProNet-AMC, domyślnie trzeba podać na wejście 10 000 impulsów. Ustawiając parametry:
Pn201=250, Pn202=9 – uzyskamy rozdzielczość ~360 pulsów na obrót. Oznacza to, że każdy fizyczny puls na wejściu będzie przemnożony przez iloraz [250/9], co zaowocuje obrotem wału silnika o ~1 stopień.
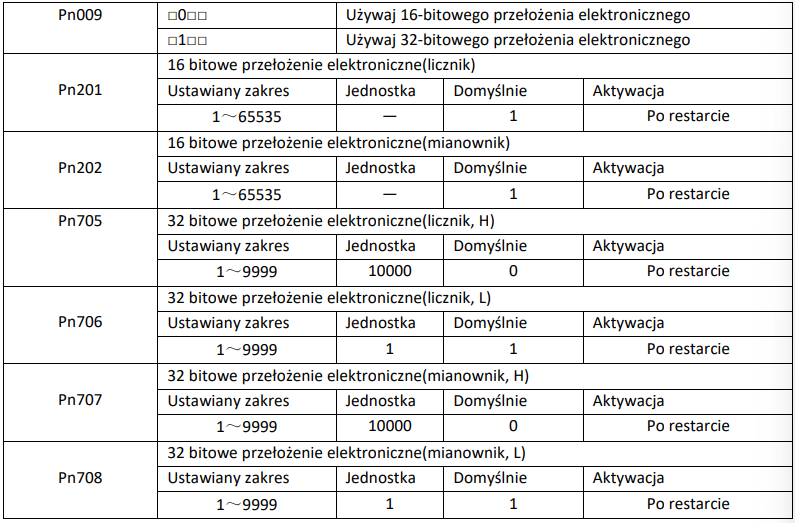
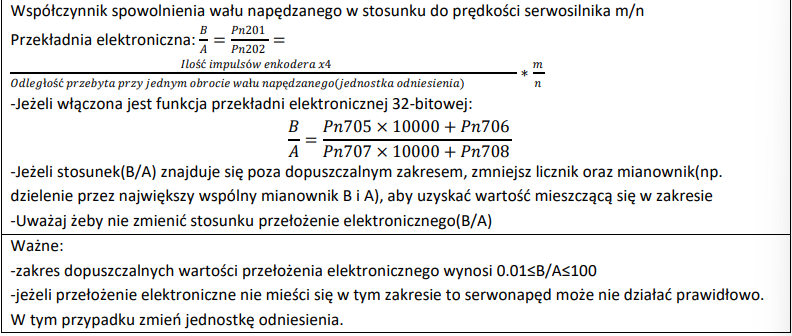
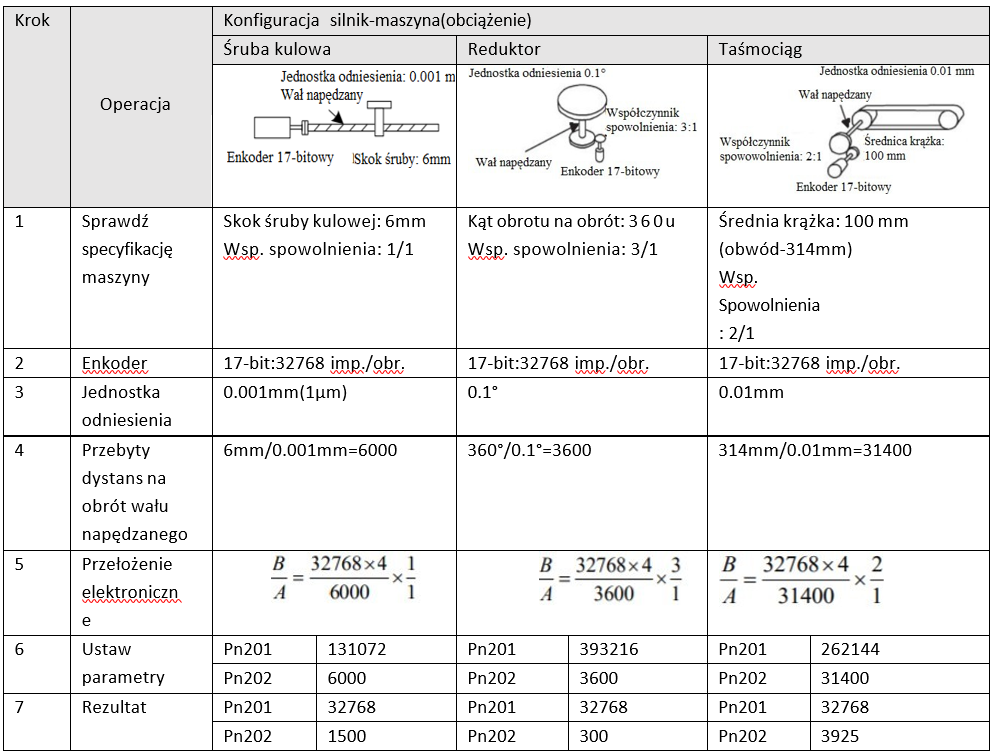
Procedura ustawiania przełożenia elektronicznego:
Przykłady ustawiania przełożenia elektronicznego:
9.3 Filtrowanie częstotliwości na wejściach impulsowych
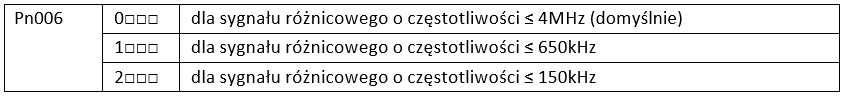
Ustawienie filtra dla sygnału wejściowego przy sterowaniu „Open collector”
9.4 Załączenie wykrywania błędu nadążania silnika za impulsami pozycjonującymi
Pn500- maksymalny błąd pozycji zadanej i bieżącej dla wyjścia /COIN [imp.]
Pn005.2=1 (Włączony alarm błędu pozycji A. 05)
Uwaga: domyślnie jest wyłączony
Poziom alarmowy błędu pozycji:
Pn504 = 4 [256 imp.]
9.5 Diagnostyka napędu w trybie kontroli impulsowej
/COIN(Piny CN1-11, CN1-12)-sygnał wyjściowy osiągnięcia zadanej pozycji
Pn500- maksymalny błąd pozycji zadanej i bieżącej dla wyjścia /COIN [imp.] (domyślnie 100)
Pn520-maksymalny czas osiągnięcia zadanej pozycji [ms] (domyślnie 500)