
11. Pozycjonowanie NC w FBs-PLC – 11.6 Opis funkcji dla sterowania pozycją NC
Streszczenie: Szczegółowy opis instrukcji sterowania pozycją NC w Fatek FBs (FUN 140 HSPSO, FUN 141 MPARA, FUN 142 PSOFF, FUN 143 PSCNV i powiązane), komendy programu pozycjonowania (prędkości, przyspieszenia, ruch, oczekiwanie), parametry osi i rejestry statusu.
EN: Detailed description of Fatek FBs NC positioning instructions (FUN 140–143 etc.), positioning program commands, axis parameters and status registers.
Dotyczy: sterowniki PLC Fatek FBs (FBs-MA, FBs-MC, FBs-MN); WinProladder
Źródło: FATEK FBs-PLC User Manual – tłumaczenie Multiprojekt
11.6. Opis funkcji dla sterowania pozycją NC
Do sterowanie pozycją NC w FBs-PLC wykorzystywane są następujące cztery instrukcje:
•
Instrukcja szybkiego wyjścia impulsowego FUN140 (HSPSO) zawierająca 9 następujących instrukcji pozycjonowania:
Wykorzystywane do kodowania programu pozycjonującego i zapisywane w SR FUN140
1. SPD 4. DRVZ 7. EXT
2. DRV 5. WAIT 8. GOTO
3. DRVC 6. ACT 9. MEND
• Instrukcja ustawień parametru pozycjonowania FUN141 (MPARA)
• Instrukcja wymuszająca zatrzymanie impulsu wyjściowego FUN142 (PSOFF).
• Instrukcja konwersji aktualnej wartości impulsów na wartość wyświetlaną FUN143 (PSCNV)
•
Instrukcja bardzo szybkiego wyjścia impulsowego FUN147(MHSPO) zawierająca 7 następujących instrukcji pozycjonowania:
Wykorzystywane do kodowania programu pozycjonującego i zapisywane w polu argumentu SR FUN147
1. SPD 4. WAIT 7. MEND
2. LIN 5. EXT
3. LINE 6. GOTO
Opisy poniższych funkcji dotyczą wyżej wymienionych 5 instrukcji:
| FUN 140 HSPSO |
Szybkie wyjście impulsowe (do pozycjonowania NC) |
FUN 140 HSPSO |
|
Wyjaśnienie instrukcji
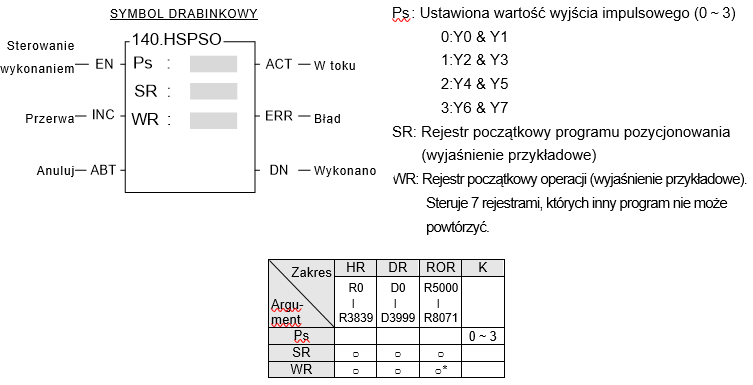
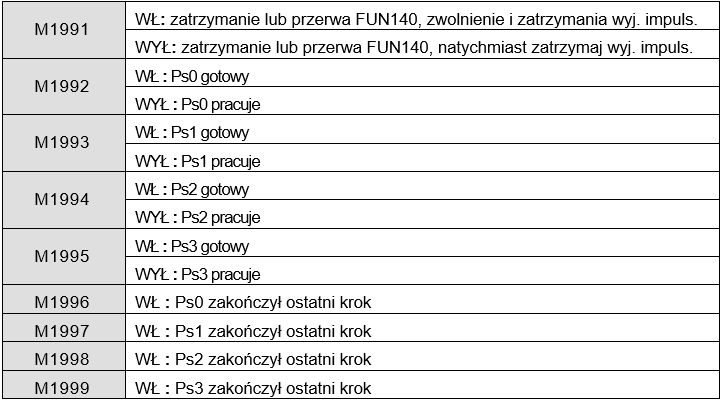
1. Program pozycjonowania NC instrukcji FUN140 (HSPSO) jest programem tworzonym i edytowanym poprzez programowanie tekstowe. Każda pozycja określana jest jako krok (na który składa się częstotliwość wyjściowa, odległość przesunięcia i warunki transferu). Maksymalna liczba punktów pozycjonowania dla jednej FUN140 wynosi 250, gdzie każdy krok sterowany jest przez 9 rejestrów. 2. Największą korzyścią z przechowywania programu pozycjonowania w rejestrach jest to, że w przypadku powiązania z MMI, istnieje możliwość zapisania i ponownego załadowania programu pozycjonowania przez MMI przy wymianie form. 3. Jeżeli przy “EN”=1, inne instrukcje FUN140 sterujące Ps0~3 będą nieaktywne (odpowiedni stan Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będzie włączony), program rozpocznie od następnego punktu pozycjonowania (kiedy dotrze do ostatniego kroku, zostanie zrestartowany do kroku pierwszego); jeżeli Ps0~3 sterowane jest przez inna instrukcję FUN140 (odpowiedni stan Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będzie wyłączony), instrukcja ta odbierze impuls wyjściowy sterujący w prawo w momencie wysłania impulsu w prawo przez FUN140. 4. Jeżeli wejście sterujące “EN” =0, wyjście impulsowe zostanie natychmiast zatrzymane. 5. Jeżeli sygnał przerwy na wyjściu “PAU” =1 i “EN” był wcześniej równy 1, nastąpi przerwanie wyjścia impulsowego. Jeżeli sygnał przerwy na wyjściu “PAU” =0, a “EN” będzie nadal równy 1, nastąpi kontynuacja pracy wyjścia impulsowego. 6. Jeżeli sygnał anulowania wyjścia " ABT”=1, nastąpi natychmiastowe zatrzymanie wyjścia impulsowego. (Jeżeli wejście sterujące "EN" będzie następnym razem równe 1, nastąpi restart i praca rozpocznie się od pierwszego kroku punktu pozycjonowania. 7. W czasie transmisji sygnału wyjściowego, wskaźnik wyjścia "ACT" będzie aktywny. 8. Jeżeli pojawi się błąd wykonania, na wyjściu uaktywni się wskaźnik "ERR".. 9. Po zakończeniu kroku punktu pozycjonowania, wskaźnik wyjścia "DN" będzie włączony.
*** Tryb pracy wyjścia impulsowego musi być ustawiony (bez ustawienia, Y0~Y7 traktowane będą jak wyjścia ogólne) jako jeden z trybów U/D, P/R lub A/B, aby wyjście impulsowe było wyjściem standardowym. Tryb U/D : Y0 (Y2, Y4, Y6), wysyła impuls zliczania w górę. Tryb P/R : Y0 (Y2, Y4, Y6), wysyła impuls zewnętrzny. Tryb A/B : Y0 (Y2, Y4, Y6), wysyła impuls fazowy A. ● Polaryzację wyjścia impulsowego można ustawić jako normalnie włączoną lub normalnie wyłączoną. 〔Interfejsy sterowania pozycjonowaniem〕
M2000 : WŁ, wiele osi pracuje równocześnie (Przy tym samym skanie, gdy sterowanie “EN”= 1 dla instrukcji FUN140 sterujących Ps0~3, ich impulsy zostaną wysłanie w tym samym momencie bez opóźnienia). : WYŁ, gdy FUN140 dla Ps0~3 rozpocznie się, nastąpi natychmiastowe wysłanie impulsu wyjściowego; ponieważ program drabinkowy wykonywany jest sekwencyjnie, to nawet, gdy FUN140 dla Ps0~3 została rozpoczęta przy tym samym skanie, to pomiędzy nimi musi być jakaś przerwa.
※ R4056 : Jeżeli wartość młodszego bajtu=5AH, to może być ona w każdej chwili zmieniona dynamicznie na częstotliwość wyjściową podczas transmisji szybkiego impulsu wyjściowego. Jeżeli wartość młodszego bajtu nie wynosi 5AH, to nie może być ona zmieniona dynamicznie na częstotliwość wyjściową podczas transmisji szybkiego impulsu wyjściowego. Domyślna wartość R4056 wynosi 0
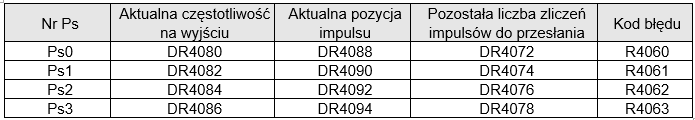
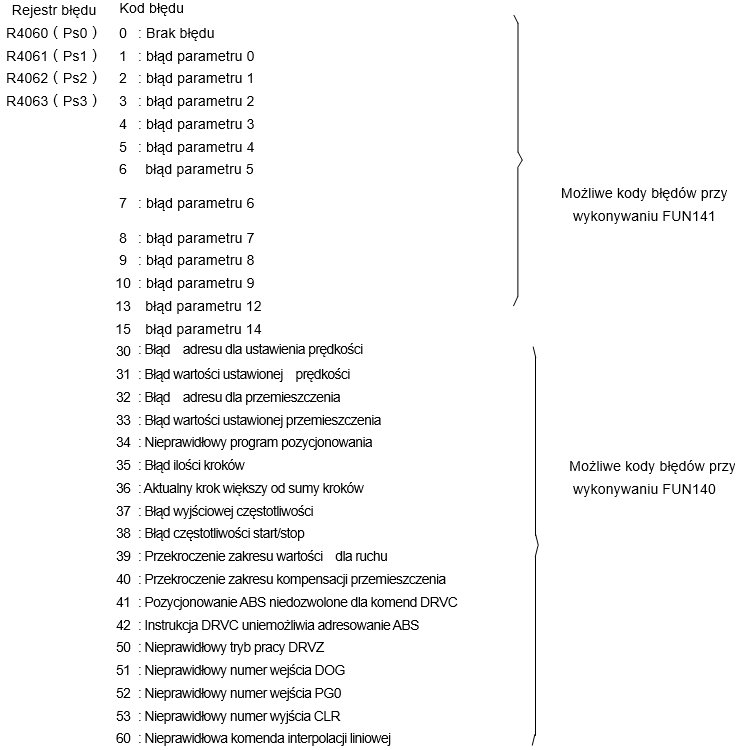
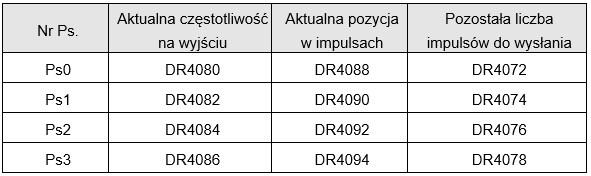
R4064 : Numer zakończonego kroku (punktu pozycjonowania) Ps0. R4065 : Numer zakończonego kroku (punktu pozycjonowania) Ps1. R4066 : Numer zakończonego kroku (punktu pozycjonowania) Ps2. R4067 : Numer zakończonego kroku (punktu pozycjonowania) Ps3.
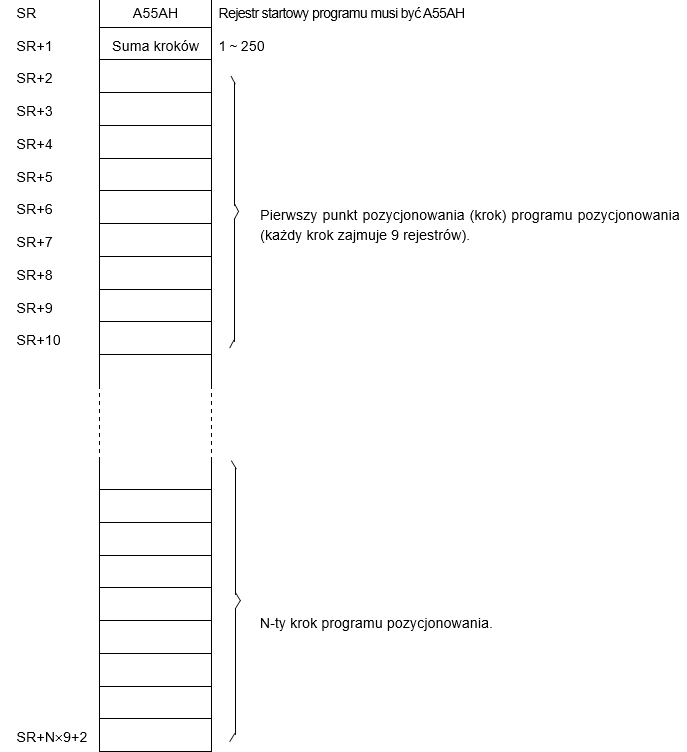
• Format programu pozycjonowania: SR: Rejestr początkowy bloku rejestrów do przechowywania programu pozycjonowania:
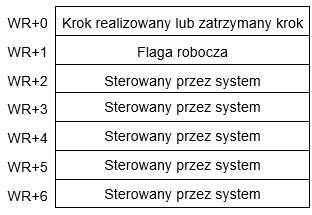
• Wyjaśnienie dla rejestrów roboczych WR:: WR jest rejestrem początkowym.
WR+0 : Jeżeli instrukcja jest wykonywana, zawartość tego rejestru reprezentuje realizowany krok (1~N). Jeżeli instrukcja nie jest wykonywana, zawartość tego rejestru reprezentuje krok, w którym nastąpiło zatrzymanie. WR+1 : B0~B7, suma kroków B8 = WŁ, pauza w wysyłaniu impulsów B9 = WŁ, oczekiwanie na spełnienie warunków przejścia B10 = WŁ, wyjście nieograniczone (argument przemieszczenia komendy DRV ustawiony jest na 0 ) B12 = WŁ, transmisja impulsów w na wyjściu (stan wskaźnika wyjścia “ACT”) B13 = WŁ, błąd wykonania instrukcji (stan wskaźnika wyjścia “ERR”) B14 = WŁ, zakończenie wykonywanego kroku (stan wskaźnika wyjścia “DN”)
*** Po zakończeniu kroku, wskaźnik wyjścia "DN" zostanie włączony. W przypadku zawieszenia, stan ten zostanie zachowany. Użytkownik może wyłączyć stan "DN" za pomocą wyzerowania rejestru WR+1
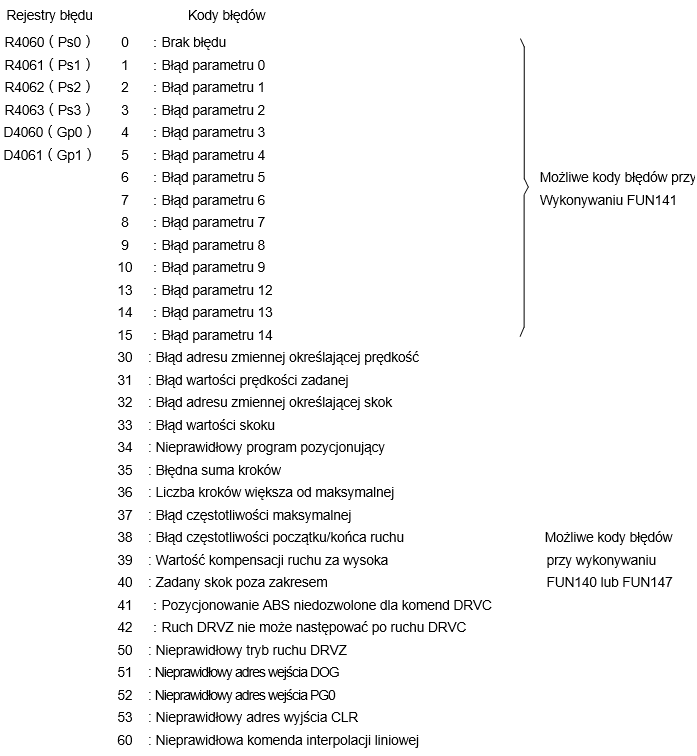
Uwaga : W rejestrze błędów zapisywany będzie ostatni kod błędu. Po upewnieniu się, ze nie wystąpią następne błędy, zawartość rejestru można wyzerować. Zerowa wartość rejestru wskazuje na brak błędów Edycja tabeli programu serwero z pomocą WinProladder
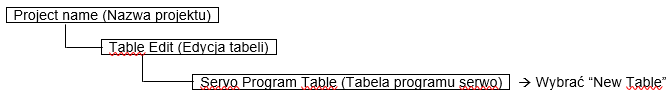
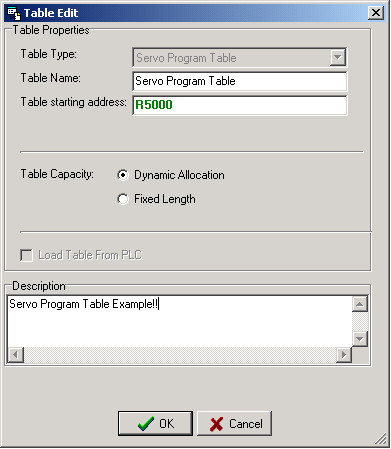
Kliknij “Servo Program Table” w oknach projektu :
● Table Type : Brak możliwości edycji” Servo Program Table ”. ● Table Name : Wybierz nazwę tabeli. ● Table Starting address : Wprowadź adres rejestru początkowego w tabeli programu serwo.
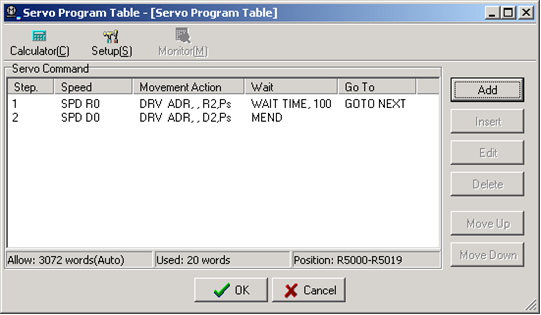
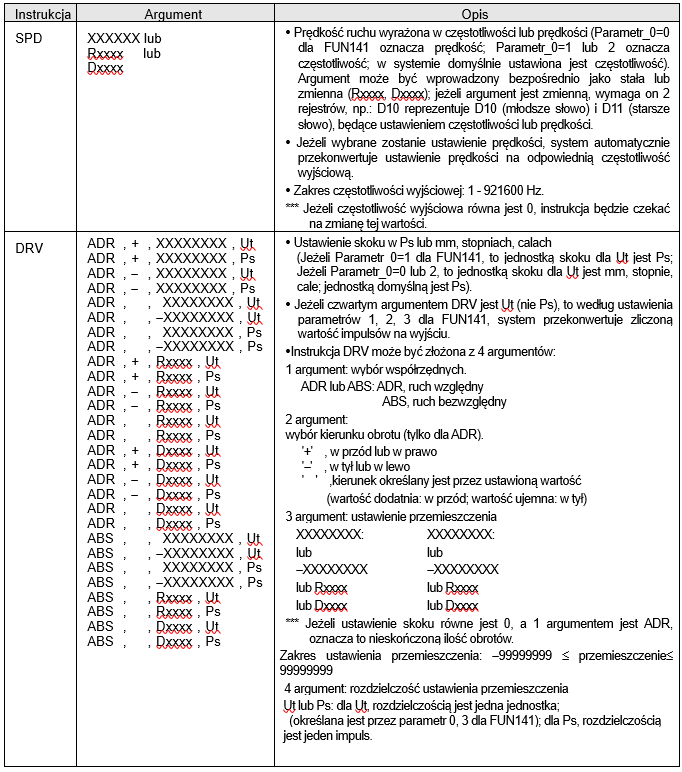
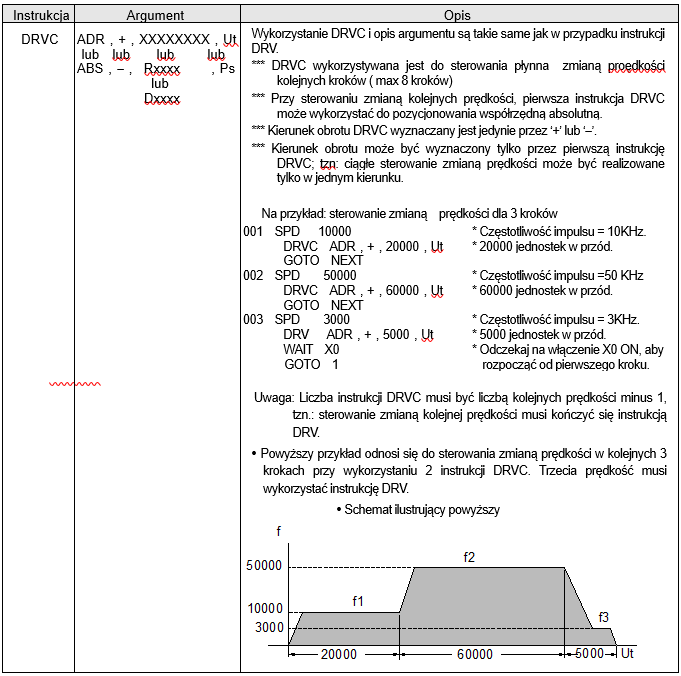
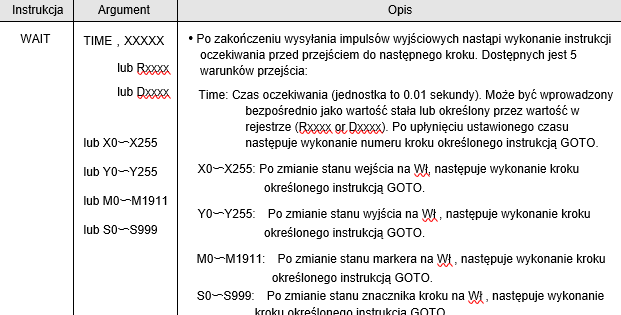
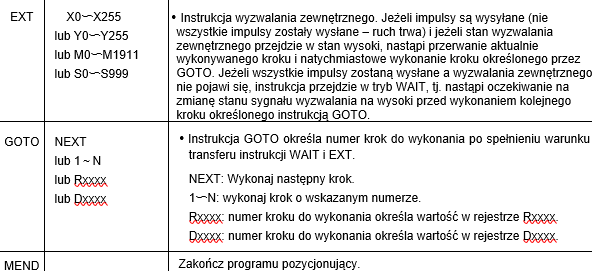
• W celu zapewnienia łatwego programowania i rozwiązywania problemów, WinProladder umożliwia programowanie tekstowe programu sterującego ruchem (tabela programu serwo) przy wykonywaniu instrukcji FUN140; Wprowadź najpierw instrukcję FUN140, a następnie przesuń na nią kursor na odpowiednią pozycję i naciśnij "Z". Umożliwi to edycję tekstową. Użytkownik może stworzyć nowy program sterujący ruchem lub wyświetlić istniejący program za pomocą przyjaznego użytkownikowi interfejsu. • Rozszerzone instrukcje pozycjonowania są następujące:
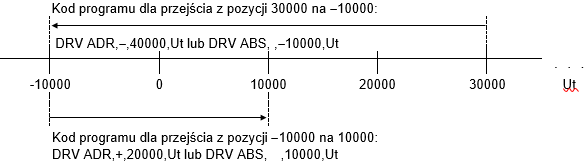
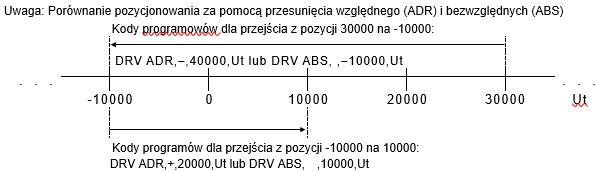
Uwaga: Porównanie pozycjonowania za pomocą współrzędnych względnych (ADR) i bezwzględnych (ABS)
• Kodowanie przy programowaniu pozycji : Przed edycją programu pozycjonowania wykonana musi zostać instrukcja FUN140. Następnie, program pozycjonujący zapisywany jest w rejestrze początkowym bloku rejestrów. Podczas edycji programu pozycjonowania, zmieniony program zostanie zapisany w rejestrze. Każdy edytowany punkt pozycjonowania (określanego jako jeden krok) sterowany jest przez 9 rejestrów. N punktów sterowanych będzie w sumie przez N x 9 +2 rejestrów. Uwaga: Rejestry, w których zapisany jest program pozycjonowania nie mogą być ponownie użyte! • Format i przykład programu pozycjonowania 1: 001 SPD 5000 ; Częstotliwość impulsu = 5KHz. DRV ADR,+,10000,Ut ; 10000 jednostek w przód. WAIT Time,100 ; Odczekaj 1 sekundę. GOTO NEXT ; Wykonaj następny krok. 002 SPD R1000 ; Częstotliwość impulsu zapisywana jest w DR1000 (R1001 i R1000). DRV ADR,+,D100,Ut ; Ruch w przód; przemieszczenie zapisywane jest w DD100 (D101 i D100). WAIT Time,R500 ; Czas oczekiwania zapisywany jest w R500. GOTO NEXT ; Wykonaj następny krok. 003 SPD R1002 ; Częstotliwość impulsu zapisywana jest w DR1002 (R1003 i R1002). DRV ADR,-,D102,Ut ; Ruch w tył; przemieszczenie zapisywane jest w DD102 (D103 and D102). EXT X0 ; Przy włączonym X0 GOTO NEXT ; natychmiast wykonaj następny krok. 004 SPD 2000 ; Częstotliwość impulsu = 2KHz. DRV ADR,-,R4072,Ps ; Kontynuuj wysyłanie reszty impulsów (zapisanych w DR4072). WAIT X1 : Poczekaj aż X1 będzie włączony, GOTO 1 : Wykonaj pierwszy krok. |
||
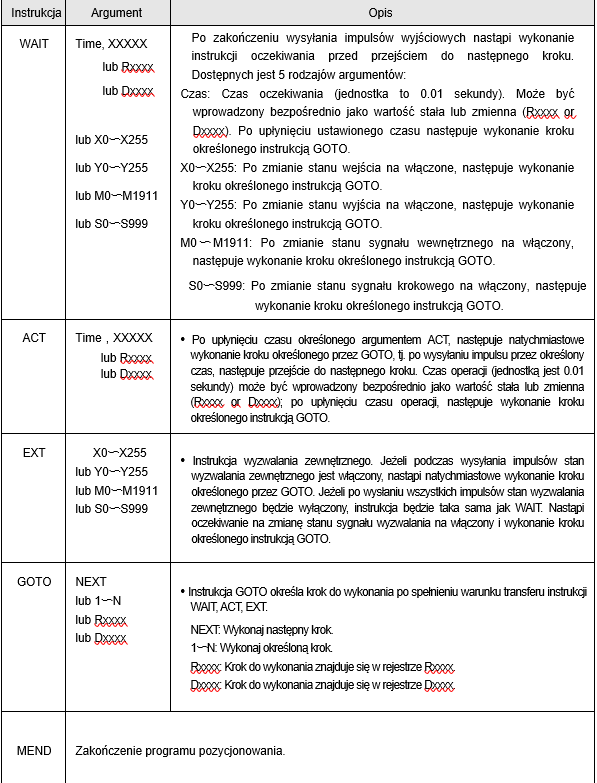
Przykład programu: Przejazd w przód
Po naciśnięciu i przytrzymaniu przycisku przejazdu w przód przez mniej niż 0.5 sekundy (wartość zmienna), następuje wysłanie jednego (wartość zmienna) impulsu;
Po naciśnięciu i przytrzymaniu przycisku przejazdu w przód przez ponad 0.5 sekundy (wartość zmienna), nastąpi ciągłe wysyłanie impulsów (z częstotliwością 10KHz, wartość zmienna). Zwolnienie przycisku spowoduje zatrzymanie transmisji impulsów. Istnieje możliwość ustawienia wysłania maksymalnie N impulsów
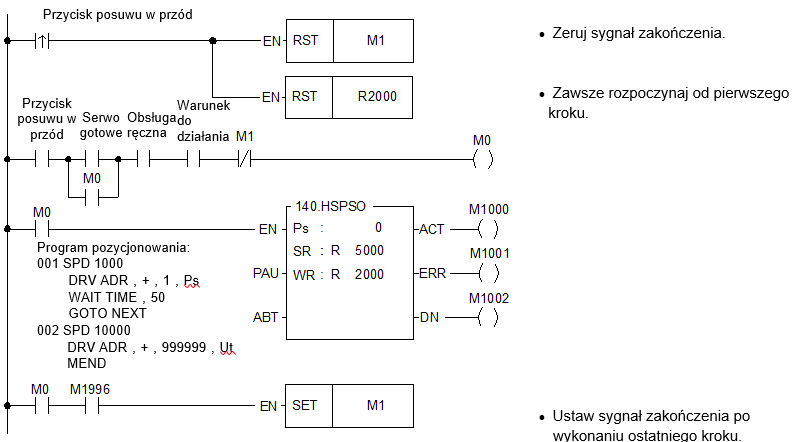
Przykład programu: Przejazd wstecz
Po naciśnięciu i przytrzymaniu przycisku przejazdu wstecz przez mniej niż 0.5 sekundy (wartość zmienna), następuje wysłanie jednego (wartość zmienna) impulsu;
Po naciśnięciu i przytrzymaniu przycisku przejazdu wstecz przez ponad 0.5 sekundy (wartość zmienna), nastąpi ciągłe wysyłanie impulsów (z częstotliwością 10KHz, wartość zmienna). Zwolnienie przycisku spowoduje zatrzymanie transmisji impulsów. Istnieje możliwość ustawienia wysłania maksymalnie N impulsów.
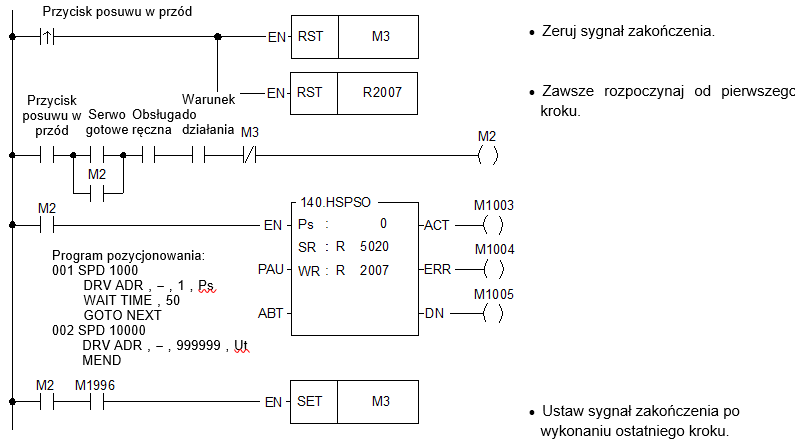
| FUN 141 MPARA | Funkcja ustawiająca parametry dla programu pozycjonującego | FUN 141 MPARA | |||||||||||||||||||||||||||||||||||||||||||||||||||
|
Objaśnienie funkcji
1. Zastosowanie funkcji nie jest koniczne, gdy wartości domyślne parametrów odpowiadają wymaganiom użytkownika. Konieczność zastosowania funkcji występuje w przypadku potrzeby zmiany parametrów względem domyślnych lub w aplikacjach, w których parametry mają być zmieniane dynamicznie. 2. Funkcja ta współpracuje z FUN140 przy pozycjonowaniu NC. Dla każdej osi przypisana może być tylko jedna funkcja FUN140. 3. Funkcja zostanie wykonana niezależnie od tego czy “EN” = 0, czy 1. 4. W przypadku błędnej wartości któregoś z parametrów, pojawi się komunikat błędu na wyjściu "ERR". Kod błędu zostanie zapisany w rejestrze kodów błędów. Opis tabeli parametrów: SR =Rejestr początkowy tabeli parametrów, na przykład R2000.
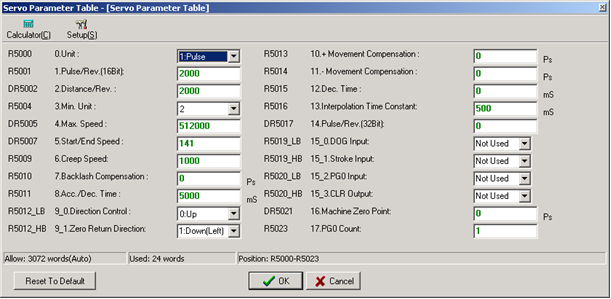
Edycja tabeli parametrów serwera w oprogramowaniu WinProladder
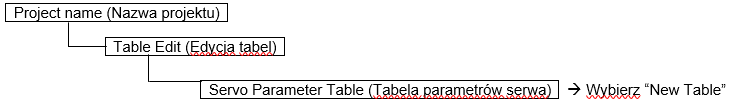
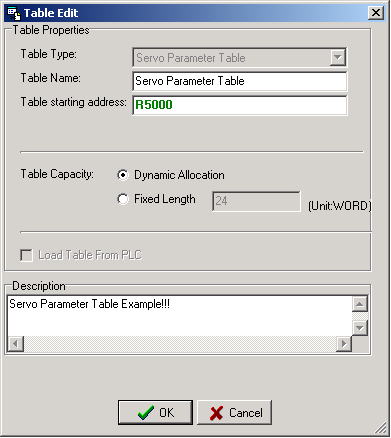
Kliknij prawym przyciskiem myszy na pozycji “Servo Parameter Table” w drzewku projektu :
● Table Type (typ tabeli) : Pole nieedytowalne – zawsze będzie to” Servo Parameter Table ”. ● Table Name (nazwa tabeli) : Wprowadź (najlepiej mówiącą o jej funkcji) nazwę tabeli. ● Table Starting address (adres początkowy tabeli) : Wprowadź adres rejestru początkowego tabeli.
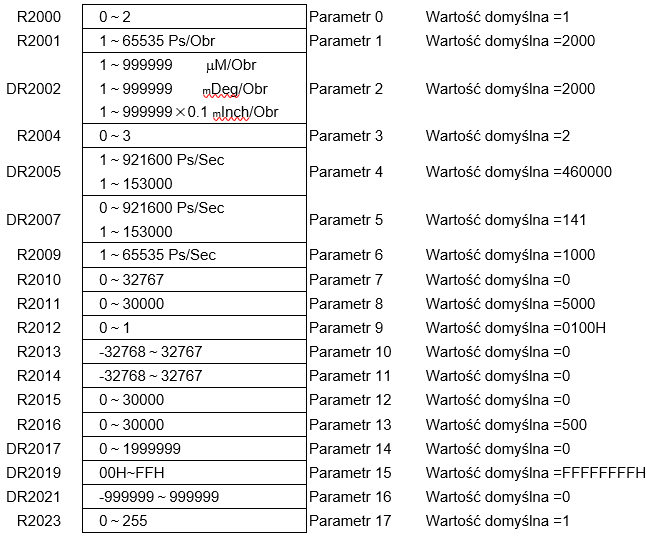
Opis funkcji parametrów:
• Parametr 0: Ustawienie jednostek; wartość domyślna wynosi 1. Jeżeli ustawiona wartość wynosi 0, to skok i prędkość w programie pozycjonowania wyrażane będą w jednostkach inżynierskich (np. mm, stopniach, calach, itp.). Jeżeli ustawiona wartość wynosi 1, to skok i prędkość w programie pozycjonowania wyrażane będą w impulsach Jeżeli ustawiona wartość wynosi 2, to skok w programie pozycjonowania wyrażany będzie w jednostkach inżynierskich (np. mm, stopniach i calach, itp.), natomiast prędkość w impulsach/sekundę
• Parametr 1: Liczba impulsów na obrót (16to bitowa); wartość domyślna wynosi 2000, tj. 2000 Ps/Obr. Liczba impulsów jaka potrzebna jest do obrócenia silnika o jeden obrót Jeżeli parametr 14 = 0, parametr jest wiążący jako ilość Ps /Obr Jeżeli parametr 14 ≠ 0, parametr 14 jest wiążący jako ilość Ps /Obr, a parametr 1 jest ignorowany • Parametr 2: Przesunięcie na obrót (skok); wartość domyślna wynosi 2000. Przesunięcie podczas jednego obrotu silnika, podawane w formacie całkowitym z dokładności do 0,001 jednostki inżynierskiej, np.: B=1~999999 mm/Obr 1~999999 mStopnia/Obr 1~999999 x 0,1 mCala/Obr
• Parametr 3: Rozdzielczość zadawania dystansu; wartość domyślna wynosi 2.
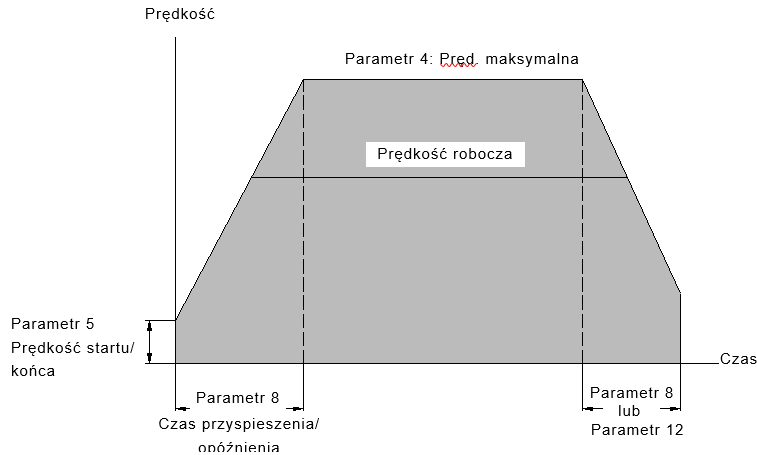
• Parametr 4: Prędkość maksymalna; wartość domyślna wynosi 460000, np. 460000 Ps/Sec. Jednostki impulsowe i mieszane: 1~921600 Ps/s. Jednostka inżynierskie: 1~153000 [x 10 j.inż/min (np. cm/min, x10 Stopni/min, Cali/min)]. Jednakże, częstotliwość maksymalna nie może być większa niż 921600 Ps/s. f_max =(V_max x 1000 x A)/(6 x B)£ 921600 Ps/s f_min ³ 1 Ps/s Uwaga: A = Parametr 1, B =Parametr 2. • Parametr 5: Prędkość początku/końca ruchu; wartość domyślna = 141. Jednostki impulsowe i mieszane: 1~921600 Ps/s. Jednostka inżynierskie: 1~15300 [x 10 j.inż/min ( np. cm/min, ´10 Deg/min, Inch/min)]. Jednakże, częstotliwość ta nie może być większa niż 921600 Ps/s. • Parametr 6: Prędkość pełzania wykorzystywana w procesie bazowania; wartość domyślna wynosi 1000. Jednostki impulsowe i mieszane: 1~65535 Ps/Sec Jednostka inżynierskie: 1~15300 [x 10 j.inż/min ( np. cm/min, ´10 Deg/min, Inch/min)]. • Parametr 7: Kompensacja luzu; wartość domyślna =0. Zakres ustawień: 0~32767 Ps. Przy zmianach kierunku ruchu, wartości ta będzie automatycznie dodawana do wielkości przesunięcia. • Parametr 8: Ustawienie czasu przyspieszenia/opóźnienia; wartość domyślna = 5000, a jednostką jest ms. Zakres ustawień : 0~30000 ms. Ustawiona wartość reprezentuje czas przyspieszania od prędkości początku ruchu do prędkości maksymalnej lub czas opóźniania od prędkości maksymalnej do prędkości początku ruchu. Przyspieszenie/opóźnienie ma stałą wartość, zależną od stosunku parametr 4/ parametru 8. Jeżeli parametr 12 = 0, parametr 8 jest czasem opóźnienia Dla krótkich skoków wykorzystana zostanie funkcja automatycznego opóźnienia. • Parametr 9: Kierunek obrotu i poszukiwania bazy; wartość domyślna wynosi 0100H (Parametr nie jest wykorzystywany w trybie interpolacji liniowej).
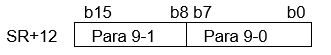
Parametr 9-0: Kierunek obrotu; wartość domyślna wynosi 0 Ustawiona wartość =0, pozycja bieżąca zwiększa się przy impulsie wyjściowym w przód, a zmniejsza się przy impulsie wyjściowym wstecz. Ustawiona wartość =1, pozycja bieżąca zmniejsza się przy impulsie wyjściowym w przód, a zwiększa się przy impulsie wyjściowym wstecz. Parametr 9-1: Kierunek poszukiwania bazy; wartość domyślna wynosi 1 Ustawiona wartość =0, kierunek, w którym pozycja bieżąca wzrasta. Ustawiona wartość =1, kierunek, w którym pozycja bieżąca maleje. • Parametr 10: Kompensacja przesunięcia w przód; wartość domyślna = 0. Zakres ustawień: -32768~32767 Ps. Przy impulsie wyjściowym w przód, wartość ta zostanie automatycznie dodana do wielkości przesunięcia. • Parametr 11: Kompensacja przesunięcia wstecz; wartość domyślna = 0. Zakres ustawień: -32768~32767 Ps. Przy impulsie wyjściowym wstecz, wartość ta zostanie automatycznie dodana do wielkości przesunięcia. • Parametr 12: Czas opóźnienia; wartość domyślna =0, a jednostką jest ms. Zakres ustawień: 0~30000 ms. Jeżeli parametr 12 = 0, to parametr 8 jest czasem opóźnienia Jeżeli parametr 12 ≠ 0, to parametr 12 jest czasem opóźnienia • Parametr 13: Stała czasowa interpolacji, wartość domyślna = 500. Zakres ustawień: 0~30000 ms. Ustawić czas wymagany do osiągnięcia prędkości określonej w programie. (prędkość początkowa przyjmowana jest zawsze jako 0). Parametr jest wiążący dla ruchów z interpolacją liniową, a określa przyspieszenie/opóźnienie ruchu interpolowanego. • Parametr 14: Liczba impulsów na obrót (32bitowa); wartość domyślna = 0. Liczba impulsów potrzebna do obrócenia silnika o jeden obrót Jeżeli parametr 14 = 0, parametr jest wiążący jako ilość Ps /Obr Jeżeli parametr 14 ≠ 0, parametr 14 jest wiążący jako ilość Ps /Obr, a parametr 1 jest ignorowany • Parametr 15: We/Wy wykorzystywane w ruchu bazującym DRVZ; wartość domyślna wynosi FFFFFFFFH
Parametr 15-0: Ustawienie wejścia DOG, na którym odbywa się bazowanie (SR+19); musi to być wyjście jednostki głównej b6~b0: Numer referencyjny wejścia DOG (0~15, oznacza X0~X15) b7 =0: Styk A (normalnie otwarty) =1: Styk B (normalnie zamknięty) b7~b0=FFH, wejście DOG nieskonfigurowane
• Parametr 15-1: Ustawienie wejścia czujnika krańcowego (SR+19) b14~b8: Numer referencyjny wejścia czujnika krańcowego (0~125, oznacza X0~X125) b15 = 0 : Styk A (normalnie otwarty) = 1 ; Styk B (normalnie zamknięty) b15~b8 = FFH, wejście czujnika krańcowego nieskonfigurowane
• Parametr 15-2: Ustawienie wejścia sygnałowego PG0 (SR+20); musi to być wejście jednostki głównej b6~b0: Numer referencyjny wejścia PG0 (0~15, oznacza X0~X15) b7= 0 : Rozpoczęcie zliczania po pojawieniu się stanu narastającego wejścia DOG b7= 1 ; Rozpoczęcie zliczania po pojawieniu się stanu oapadającego wejścia DOG b7~b0 = FFH, wejście PG0 nieskonfigurowane
• Parametr 15-3: Ustawienie wyjścia sygnałowego CLR (SR+20), musi to być wyjście jednostki głównej b15~b8: Numer referencyjny wyjścia CLR (0~23, oznacza Y0~Y23) b15~b8 =FFH, wyjście CLR nieskonfigurowane
• Parametr 16: Pozycja (w pulsach) jaką przyjmuje oś w chwili zbazowania; wartość domyślna wynosi 0. Zakres ustawień: -999999 ~ 999999 Ps • Parametr 17: Liczba zliczeń sygnału punktu zerowego (wykryć wejścia PG0); wartość domyślna wynosi 1. Zakres ustawień: 0~255 sygnałów
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||
| FUN 142 P PSOFF | Wymuszenie zatrzymania wyjścia impulsowego | FUN 142 P PSOFF |
|
Objaśnienie funkcji
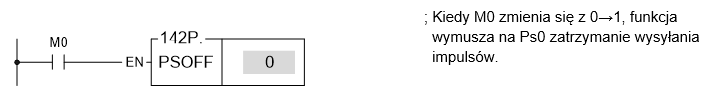
1. Jeżeli sygnał sterujący zatrzymaniem “EN” =1, lub zmieni się z 0→1(instrukcja P ), to funkcja ta wymusi zatrzymanie wysyłania impulsów dla wskazanego wyjścia impulsowego (wskazanej osi). 2. Jeżeli funkcja zostanie zastosowana w procesie bazowania, to w chwili osiągnięcia bazy, funkcja ta może zostać wykorzystana do natychmiastowego zatrzymania wysyłania impulsów. W ten sposób, wysyłanie impulsów będzie zatrzymywane w tej samej pozycji za każdym razem, gdy przeprowadzony zostanie proces powrotu maszyny do pozycji bazowej. Przykład programu
|
||
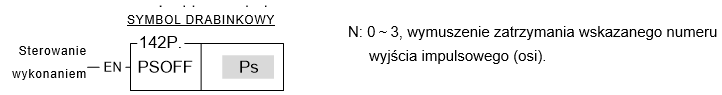
| FUN 143 P PSCNV |
Konwersja aktualnej pozycji osi w impulsach na wartość w jednostkach inżynierskich (mm, Stopnie, Cale, PS, etc) |
FUN 143 P PSCNV |
|
Objaśnienie funkcji
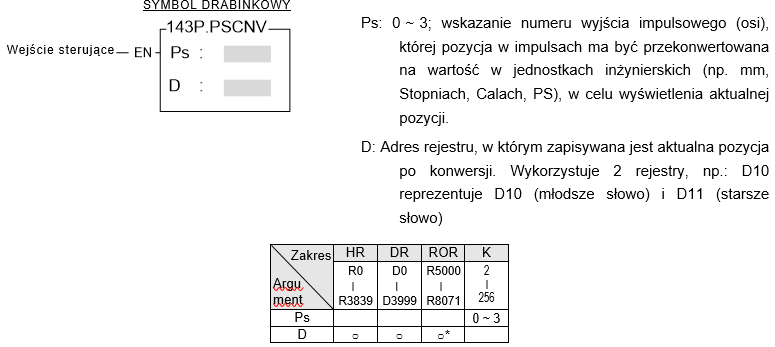
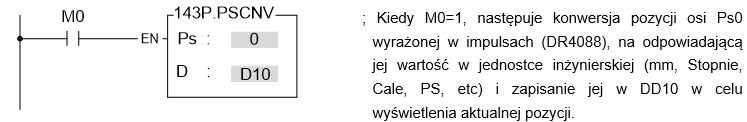
1. Jeżeli wejście sterujące “EN” =1, lub zmieni się z 0→1(instrukcja P), funkcja ta przekonwertuje aktualną pozycję osi w impulsach (PS) na odpowiadającą jej wartość wyrażoną w jednostkach inżynierskich (mm, Stopnie, Cale, PS, etc) w celu wyświetlenia aktualnej pozycji 2. Gdy do wykonywania ruchów pozycjonujących wykorzystywane są funkcje FUN140 i FUN147, wywołanie tej funkcji umożliwia prawidłową konwersję jednostek. Przykład programu
|
||
| FUN 147 MHSPO | Wieloosiowe szybkie wyjście impulsowe | FUN 147 MHSPO |
|
Objaśnienie funkcji
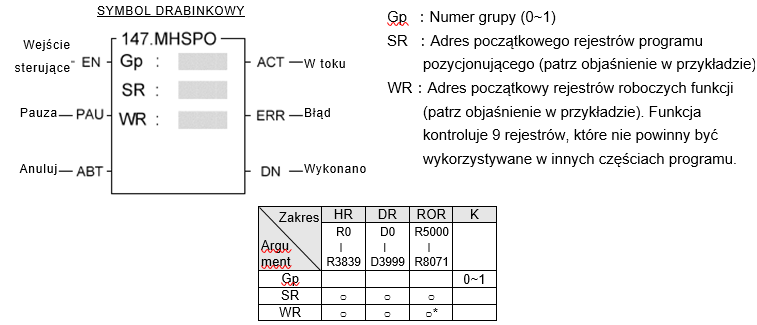
1. Funkcja FUN147 (MHSPO) wykorzystywana jest do obsługi interpolacji liniowej przy sterowaniu ruchem wieloosiowym. Składa się z programu sterowania ruchem pisanego i edytowanego za pomocą edytora tekstowego. Każda punkt pozycjonowania określany jest jako krok (na który składa się częstotliwość wyjściowa, wartość przesunięcia i warunek przejścia). Każdy krok kodowany jest za pomocą 15 rejestrów sterownika. 2. Funkcja FUN147 (MHSPO) może obsługiwać do 4 osi przy jednoczesnej interpolacji liniowej lub dwie 2-osiowe grupy interpolacji liniowej (tj. Gp0 = Osie Ps0 i Ps1 ; Gp1 = Osie Ps2 i Ps3) 3. Największą korzyścią z przechowywania programu pozycjonowania w rejestrach jest to, że w przypadku powiązania z MMI, istnieje możliwość zapisania i ponownego załadowania programu pozycjonowania przez MMI przy wymianie form. 4. Jeżeli przy “EN”=1, inne funkcje FUN147/FUN140 sterujące Ps0~3 będą nieaktywne (stany odpowiednio: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będą w stanie wysokim), program rozpocznie wykonywanie od następnego punktu pozycjonowania (kiedy dotrze do ostatniego kroku, zostanie zrestartowany do kroku pierwszego); jeżeli Ps0~3 sterowane jest przez inna funkcję FUN147/FUN140 (stany odpowiednio: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będą w stanie niskim), funkcja ta uzyska dostęp do kontroli wyjścia sterującego w momencie zwolnienia dostępu przez inne funkcje FUN147/FUN140. 5. Jeżeli wejście sterujące “EN” =0, wysyłanie impulsów zostanie natychmiast zatrzymane. 6. Jeżeli sygnał pauzy na wyjściu “PAU” =1 i “EN” były wcześniej w stanie 1, nastąpi przerwanie wysyłania impulsów. Jeżeli sygnał pauzy na wyjściu “PAU” =0, a “EN” będzie nadal równe 1, nastąpi kontynuacja pracy wyjścia impulsowego 7. Jeżeli sygnał anuluj " ABT”=1, nastąpi natychmiastowe zatrzymanie wyjścia impulsowego. Jeżeli wejście sterujące "EN" ponownie przejdzie w stan 1, nastąpi restart programu a praca rozpocznie się od pierwszego kroku programu pozycjonującego. 8. W czasie transmisji sygnału wyjściowego, wskaźnik "ACT" będzie aktywny. 9. Jeżeli pojawi się błąd wykonania, na wyjściu uaktywni się wskaźnik "ERR".. (Kod błędu zostanie zapisany w rejestrze kodów błędów) 10. Po zakończeniu pojedynczego kroku pozycjonowania, wskaźnik "DN" przejdzie w stan wysokim.
*** Tryb roboczy wyjścia impulsowego musi być skonfigurowany (bez konfiguracji, Y0~Y7 traktowane będą jak wyjścia ogólnego przeznaczenia) jako jeden z trybów U/D, P/R lub A/B. Tryb U/D: Y0 (Y2, Y4, Y6), wysyła impulsy zliczania w górę. Y1 (Y3, Y5, Y7), wysyła impulsy zliczania w dół. Tryb A/B: Y0 (Y2, Y4, Y6), wysyła impulsy fazy A. Y1 (Y3, Y5, Y7), wysyła impulsy fazy B. ● Polaryzacja wyjscia impulsowego może być skonfigurowana jako normalna lub odwrócona.
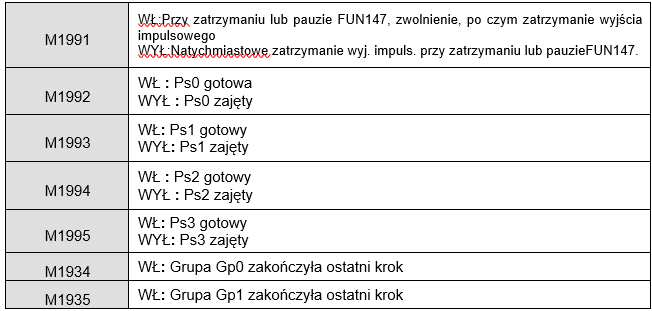
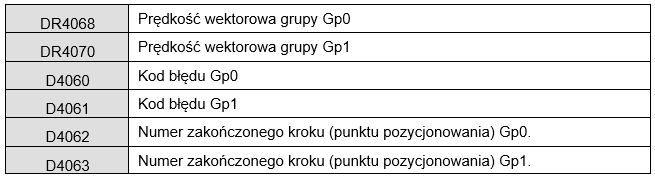
【Zmienne systemowe przypisane pozycjonowaniu】
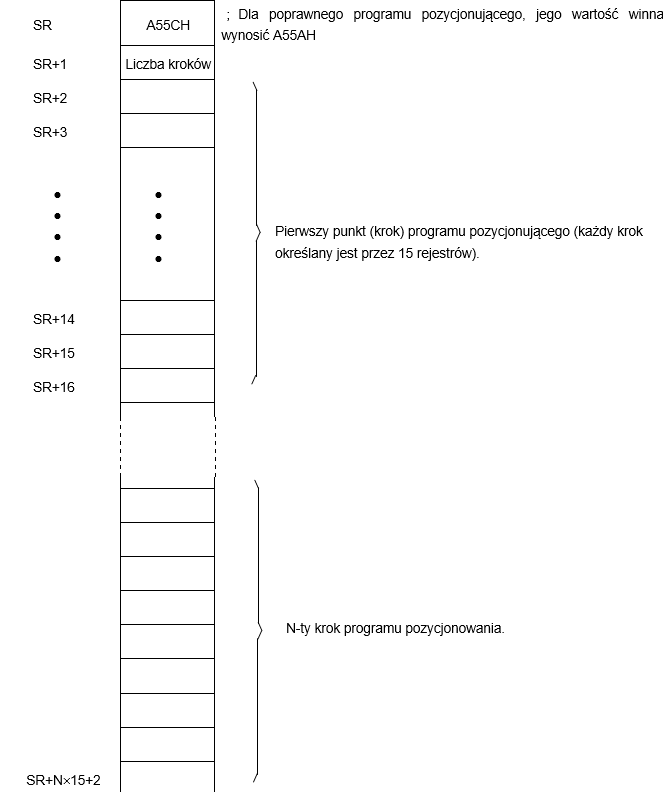
※ FUN147 Nie obsługuje dynamicznej zmiany częstotliwości na wyjściu podczas transmisji impulsów.. ● Format programu pozycjonującego z interpolacją liniową: SR:Rejestr początkowy bloku rejestrów do przechowywania programu pozycjonowania:
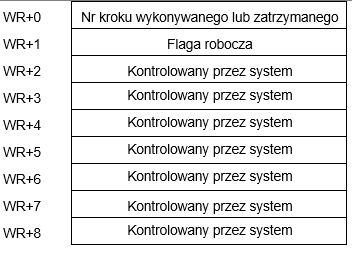
● Objaśnienie rejestrów roboczych funkcji: WR jest adresem początkowym rejestrów roboczych.
WR+0 : Jeżeli funkcja ta jest wykonywana, zawartość tego rejestru reprezentuje realizowany krok (1~N). Jeżeli funkcja nie jest wykonywana, zawartość tego rejestru reprezentuje krok, w którym nastąpiło ostatnie zatrzymanie. Jeżeli “EN” =1, nastąpi wykonanie następnego kroku, tj. wykonany zostanie aktualny krok plus 1 (jeżeli aktualny krok jest krokiem ostatnim, nastąpi wykonanie pierwszego kroku - zapętlenie). Przed załączeniem “EN” =1, użytkownik może zaktualizować zawartość WR+0 w celu określenia numeru korku do wykonania (jeżeli zawartość WR+0 =0, a "EN"=1, oznacza to, że wykonanie rozpocznie się od pierwszego kroku). WR+1 : B0~B7, suma kroków B8 = WŁ, wysyłanie impulsów wstrzymane B9 = WŁ, oczekiwanie na warunek wysyłania impulsów B10 = WŁ, nieskończone wysyłanie impulsów B12 = WŁ, wysyłanie impulsów (stan wyjścia “ACT”) B13 = WŁ, błąd wykonania funkcji (stan wyjścia “ERR”) B14 = WŁ, zakończenie wykonywanego kroku (stan wyjścia “DN”)
*** Po zakończeniu pojedynczego kroku, wyjście "DN" zostanie wystawione. W przypadku wstrzymania wysyłania impulsów, stan ten zostanie zachowany. Użytkownik może przełączyć stan "DN" w stan niski, poprzez wyzerowanie zawartości rejestru WR+1, narastającym stanem cewki kontrolowanej przez wyjście "DN.
Uwaga : W rejestrze błędu przechowywany jest ostatni kod błędu, jaki wystapił. W celu upewnienia się, że nie występują kolejne błędy, zawartość rejestru można wyzerować. Zerowa wartość rejestru wskazuje na brak błędu.
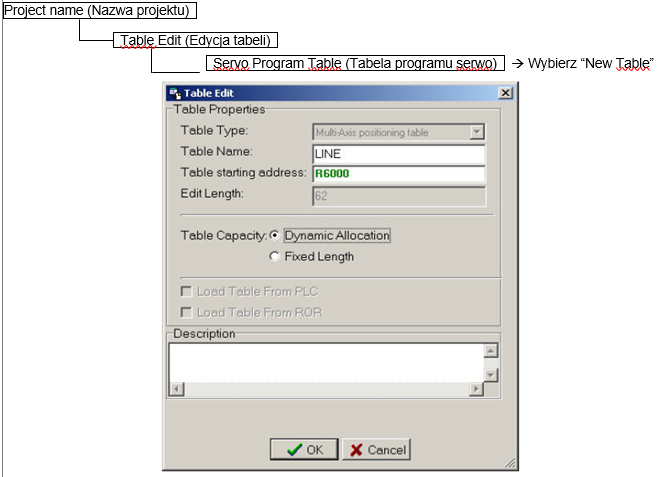
Edycja tabeli programu serwero w oprogramowaniu WinProladder
Kliknij prawym przyciskiem myszy na pozycji “Servo Program Table” w drzewku projektu:
● Table Type (typ tabeli): Multi-Axis positioning table (tabela pozycjonowania wieloosiowego) ● Table Name (nazwa tabeli): Wprowadź (najlepiej mówiącą o jej funkcji) nazwę tabeli. ● Table Starting address (adres początkowy tabeli): Wprowadź adres rejestru początkowego tabeli
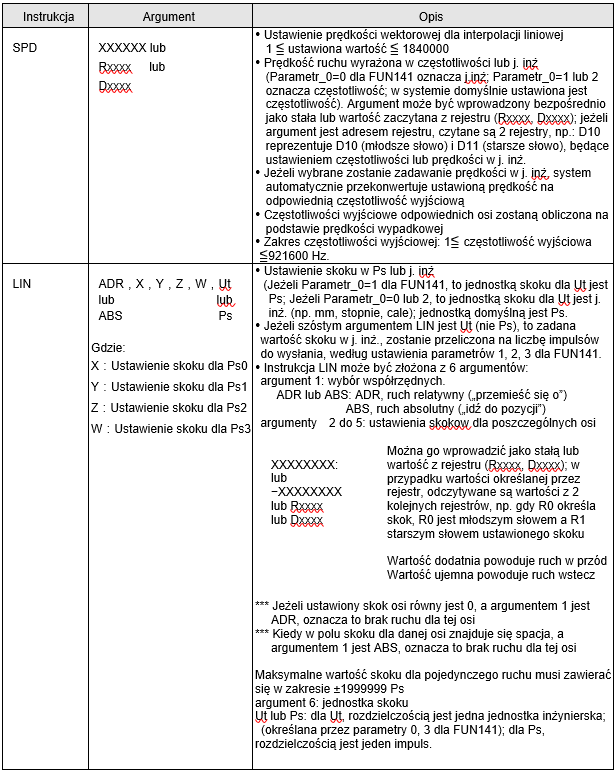
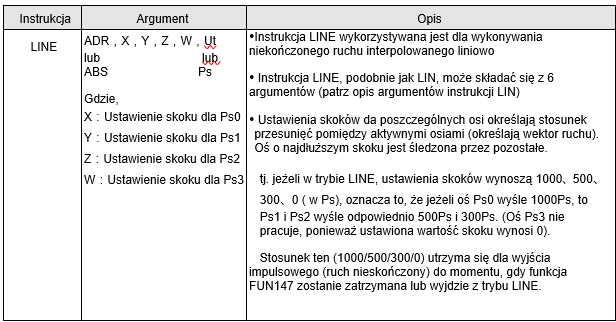
• W celu zapewnienia łatwego programowania i rozwiązywania problemów, WinProladder dostarcza edytor programu sterującego ruchem (tabeli programu serwo), wykonywanego przez funkcję FUN147 • Rozszerzone instrukcje pozycjonowania dla ruchów z interpolacją liniową są następujące:
• Edycja programu pozycjonowania z interpolacją liniową:
Przed rozpoczęciem edycji tabeli programu pozycjonującego, należy wprowadzić i skonfigurować funkcję FUN147, nadając jej adres początkowy tabeli programu pozycjonującego. Po edycji programu pozycjonującego, zmieniony program zostanie zapisany w rejestrach. Każdy edytowany punkt pozycjonowania (inaczej krok pozycjonowania) definiowany jest przez 15 rejestrów. Dla zapisu programu o N krokach użyte zostanie N x 15 +2 rejestrów.
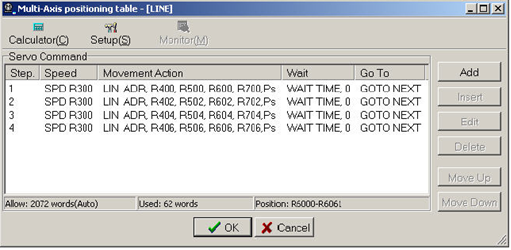
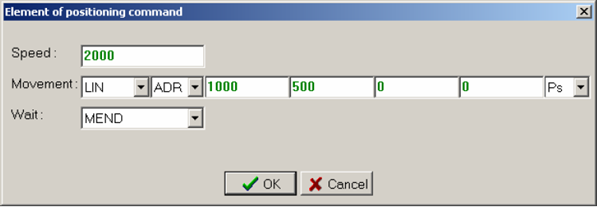
Uwaga: Rejestry, w których zapisany jest program pozycjonowania nie mogą być ponownie użyte w programie! • Format i przykład programu pozycjonowania z interpolacją liniową: 001 SPD 5000 ; Prędkość wektorowa = 5KHz LIN ADR,500,400,300,200,Ut ; 500(Ps0)/400(Ps1)/300(Ps2)/200(Ps3) jednostek w przód WAIT TIME,100 ; Odczekaj 1 sekundę GOTO NEXT ; Wykonaj następny krok 002 SPD R1000 ; Prędkość wektorowa zapisywana jest w DR1000(R1001 i R1000) LIN ADR,D100,D200, , ,Ut ; Skok zapisywany jest w DD100(Ps0) i DD200(Ps1) WAIT TIME,R500 ; Czas oczekiwania zapisywany jest w R500 GOTO NEXT ; Wykonaj następny krok 003 SPD R1002 ; Prędkość wektorowa zapisywana jest w DR1002(R1003 i R1002) LIN ADR,0,0,R300,R400,Ps ; Skok zapisywany jest w DR300(Ps2) i DR400(Ps3) WAIT X0 ; Odczekaj aż X0 będzie włączony GOTO 1 ; Wykonaj pierwszy krok Przykład Poniżej przedstawiona została definicja pojedynczego kroku programu pozycjonowania z interpolacją liniową:
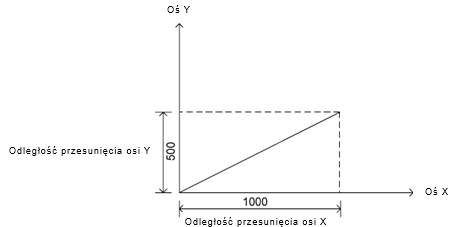
Oznacza to, że skok dla osi Ps0(oś X) wynosi 1000 Ps, dla osi Ps1(oś Y) wynosi 500 Ps. Osie Ps2 i Ps3 są nieaktywne, ponieważ wartości ustawionych dla nich skoków są zerowe.
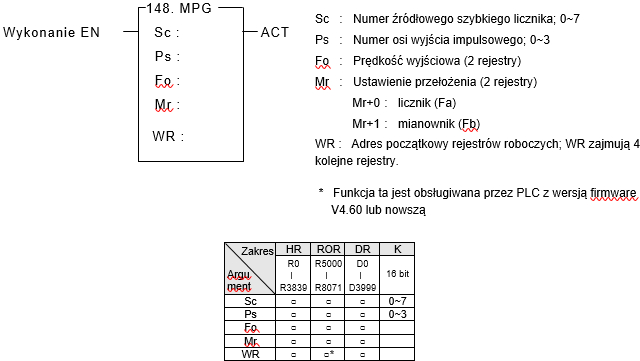
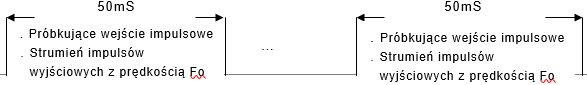
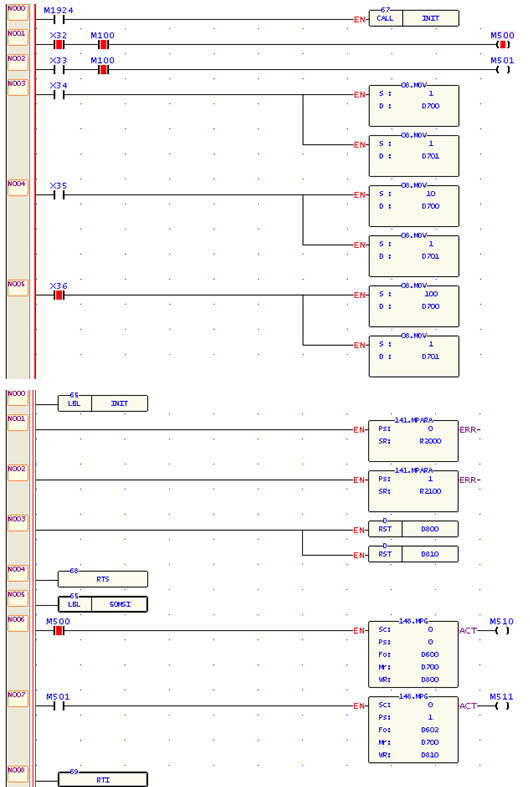
● W celu zapewnienia prawidłowego okresu próbkowania wejścia impulsowego z ręcznego generatora impulsów, funkcję tą należy wywoływać wewnątrz okresowego przerywania sprzętowego 50mS (50MSI) lub poprzez zastosowanie szybkiego zegara sprzętowego 0.1mS do wygenerowania okresowych przerwań sprzętowych co 50mS. Gdy nadchodzą impulsy wejściowe zliczane przez licznik sprzętowy, funkcja oblicza wymaganą liczbę impulsów do wygenerowania przez wyjście impulsowe na podstawie ustawienia przełożenia (Mr+0 i Mr+1), a następnie w tym okresie czasu generuje strumień impulsów z ustawioną prędkością (Fo). Ustawiona prędkość wyjściowa (Fo) oraz czasy przyspieszenia/opóźnienia (określane parametrami 4 i 8 funkcji FUN141) muszą zagwarantować wysyłanie wszystkich impulsów w okresie 50ms. Szczególnie jest to istotne w przypadku wysokiego mnożnika (rzędu 100, 200).
● W przypadku, gdy "EN"=1, funkcja ta przeprowadzi próbkowanie wejścia impulsowego ręcznego generatora impulsów, poprzez zaczytanie aktualnej wartości licznika sprzętowego w okresie czasowym (w każdym wywołaniu okresowego przerwania sprzętowego 50ms). W przypadku stwierdzenia pojawienia się impulsów wejściowych, funkcja wyliczy wymaganą do wygenerowania liczbę impulsów wyjściowych na podstawie ustawionego przełożenia, a następnie w okresie 50ms wygeneruje strumień impulsów z ustawioną prędkością (Fo) Liczba impulsów wyjściowych = (Liczba impulsów wejściowych × Fa ) / Fb ● Funkcja ta kontrolowana jest przez system zarządzania zasobami sprzętowymi, dlatego też nie zostanie ona wykonana, gdy sprzęt jest zajęty. ● Gdy impulsy wyjściowe są generowane, wyjście ACT=1; w przeciwnym wypadku ACT=0.
Przykład 1:
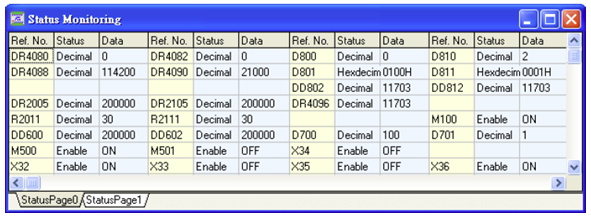
X32 :Wybierz oś 0(Ps0) X33 :Wybierz oś 1 (Ps1) X34 :Mnożnik = 1 X35 :Mnożnik = 10 X36 :Mnożnik = 100 M100: Włącz / wyłącz MPG DR2005: Maksymalna prędkość osi 0(Parametr 4 dla FUN141); 200K Hz R2011 :Czas przyspieszenia/zwolnienia osi 0 (Parametr 8 dla FUN141); 30mS DD600:Prędkość wyjściowa osi 0 dla MPG; 200K Hz DR2105: Maksymalna prędkość osi 1 (Parametr 4 dla FUN141) ; 200K Hz R2111 :Czas przyspieszenia/opóźnienia osi 1 (Parametr 8 dla FUN141); 30mS DD602:Prędkość wyjściowa osi 1 dla MPG; 200K Hz Opis: Dla zrealizowania pozycjonowania MPG Ps0 i Ps1, funkcja MPG (FUN148) wywoływana jest w procedurze obsługi okresowego przerwania co 50mS (przerwanie o etykiecie 50MSI). Gdy X32=1 i M100=1, funkcja wykona pozycjonowanie MPG osi Ps0. Nastąpi próbkowanie wejścia impulsowego poprzez odczyt aktualnej wartości HSC0 co każde 50mS. W przypadku braku impulsów wejściowych, nie pojawi się także impulsy wyjściowe. W przypadku wykrycia impulsów na wejściu HSC0, funkcja obliczy liczbę impulsów do wysłania na podstawie ustawienia mnożnika (D700/ D701), ), a następnie w tym okresie czasu wygeneruje strumień impulsów z ustawioną prędkością Fo (DD600). Liczba impulsów wyjściowych= (Liczba impulsów wejściowych HSC0 × D700) / D701
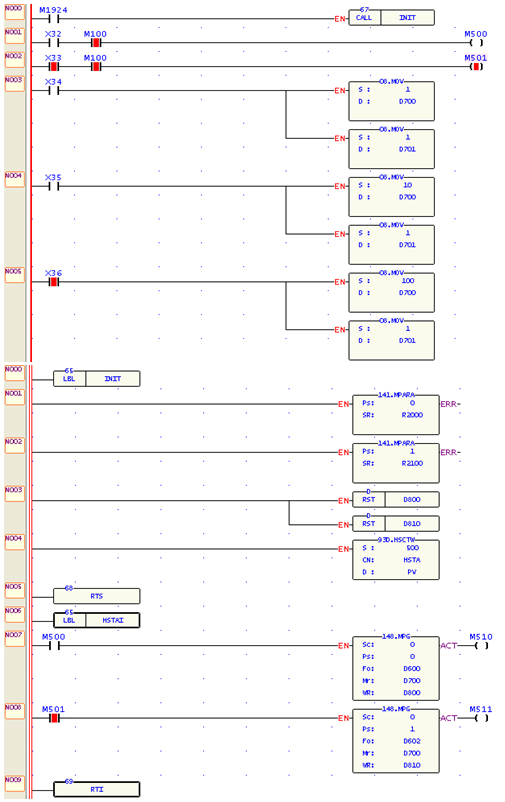
Przykład 2:
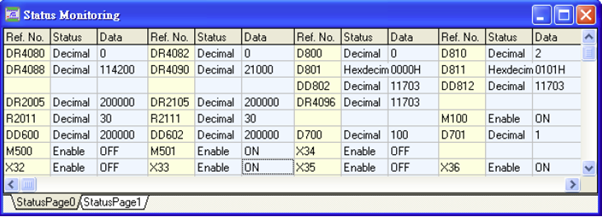
X32 : Wybierz oś 0 (Ps0) X33 : Wybierz oś 1 (Ps1) X34 : Mnożnik = 1 X35 :Mnożnik = 10 X36 : Mnożnik = 100 M100:Włącz / wyłącz MPG DR2005: Maksymalna prędkość osi 0 (Parametr 4 of FUN141) ; 200K Hz R2011 : Czas przyspieszenia / opóxnienia osi 0 (Parametr 8 dla FUN141); 30mS DD600: Prędkość wyjściowa osi 0 dla MPG; 200K Hz DR2105:Maksymalna prędkość osi 1 (Parametr 4 dla FUN141) ; 200K Hz R2111 :Czas przyspieszenia / opóźnienia osi 1 (Parametr 8 dla FUN141); 30mS DD602:Prędkość wyjściowa osi 1 dla MPG; 200K Hz Opis: Wykonywanie okresowe (co 50ms) funkcji MPG dla osi Ps0 i Ps1 realizowane jest poprzez wykorzystania szybkiego timera sprzętowego o podstawie czasu 0.1mS. Timer ten (HSTA) generuje okresowe przerwanie sprzętowe (HSTAI) co 50ms. Gdy X33=1 i M100=1, funkcja wykona pozycjonowanie MPG osi Ps1. Nastąpi próbkowanie wejścia impulsowego poprzez odczyt aktualnej wartości HSC0 co każde 50mS. W przypadku braku impulsów wejściowych, nie pojawi się także impulsy wyjściowe. W przypadku wykrycia impulsów na wejściu HSC0, funkcja obliczy liczbę impulsów do wysłania na podstawie ustawienia mnożnika (D700/ D701), ), a następnie w tym okresie czasu wygeneruje strumień impulsów z ustawioną prędkością Fo (DD602). .Liczba impulsów wyjściowych = (Liczba impulsów wejściowych HSC0 × D700) / D701
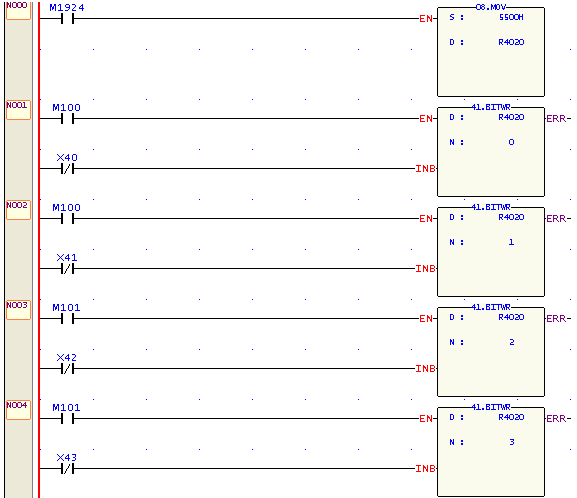
Funkcja ręcznego generatora impulsów (FUN148, MPG) daje możliwość ograniczania ruchów naśladowania wejścia impulsowego we wskazanym kierunku.
Jeżeli wartość starszego bajtu R4020 ≠55H, funkcjonalność ta jest wyłączona
Przykład programu
|
||
Słowa kluczowe
pozycjonowanie NC, FUN 140, HSPSO, FUN 141, MPARA, FUN 142, PSOFF, FUN 143, PSCNV, parametry osi, prędkość, przyspieszenie, rampa, program pozycjonowania, rejestry statusu, Fatek, FBs, FBs-PLC, sterownik PLC