11. Pozycjonowanie NC w FBs-PLC – 11.7 Budowanie maszyny
11.7. Budowanie maszyny
Maszyny stosujące enkodery inkrementalne dla wyznaczenia przemieszczenia z reguły wymagają procedury zresetowania w celu ustalenia pozycji odniesienia. Procedurę tę nazywa się bazowaniem maszyny (poszukiwaniem zerowej pozycji odniesienia).
Schematy bazowania maszyny dla urządzeń NC wyglądają następująco
Metoda 1
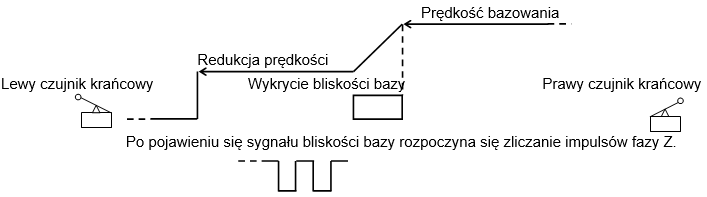
Po zliczeniu zadanej liczby impulsów z fazy Z, wyjście impulsowe przestaje wysyłać impulsy a sygnał CLR jest wystawiany w celu wyzerowania licznika błędu napędu serwo.
np.:
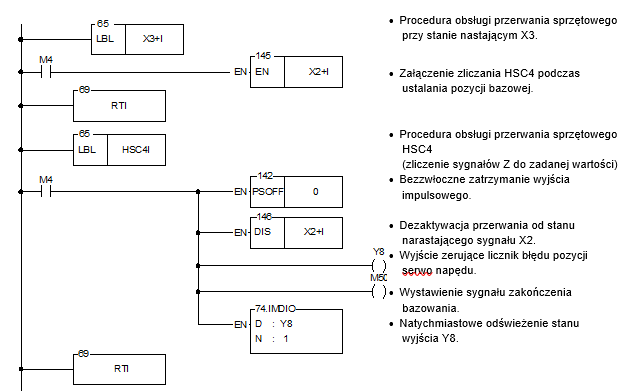
X3: Wejście wykrywające bliskość bazy skonfigurowane jest do zgłaszania przerwania sprzętowego: podczas procedury bazowania,, uruchamia ono zliczanie licznika programowego HSC4 wewnątrz procedury obsługi przerwania sprzętowego X3+.
X2: Wejście zliczania fazy Z skonfigurowane jest jako wejście zliczając w górę licznika programowego HSC4; Przerwanie sprzętowe X2+ (na działaniu którego opiera się zliczanie licznika HSC4) jest deaktywowane w czasie normalnej pracy. W przypadku, gdy podczas procedury bazowania maszyny pojawi się przerwanie sprzętowe od czujnika bliskości bazy X3, procedura obsługi tego przerwania aktywuje zliczanie licznika HSC4, który zaczyna zliczać impulsy fazy Z. Po doliczeniu do zadanej wartości, HSC4 zatrzymuje impulsy wyjściowe, blokuje przerwanie X2+, ustala pozycję bazową i wysyła sygnał CLR w celu wyzerowania licznika błędów napędu serwo. Patrz przykład programu.
Metoda 2:
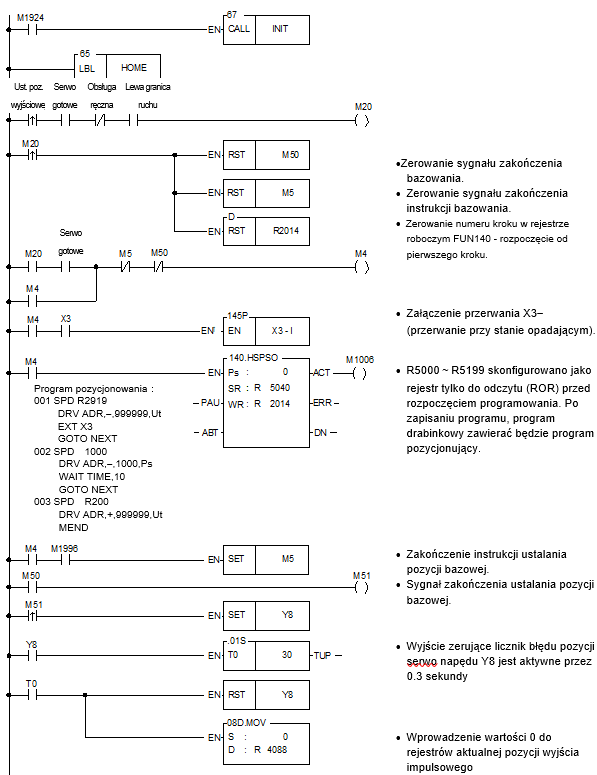
Oś porusza się w kierunku czujnika bliskości bazy, po pojawieniu się narastającego sygnału z czujnika oś zwalnia i pokonuje jeszcze niewielki dystans i wysyłanie impulsów pozycjonujących zatrzymuje się. Po czym oś rozpoczyna powolny ruch wstecz. W momencie zjechania z czujnika bliskości bazy (pojawieniu się stanu opadającego na wejściu), pozycja osi przyjmowana jest jako pozycja bazowa. Takie program jest prostszy!
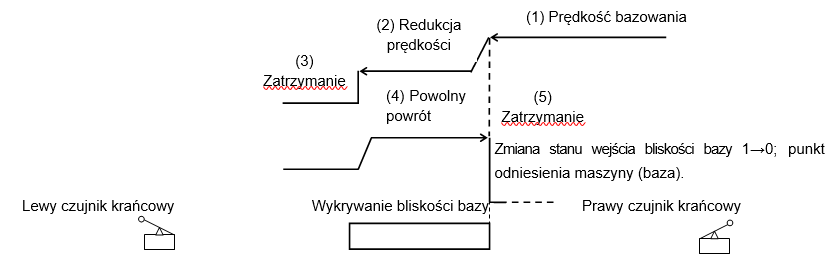
X3: Wejście wykrywające bliskość bazy skonfigurowane jest do zgłaszania sprzętowego przerwania od jego stanu.
· Po wykryciu sygnału na wejściu bliskości bazy nastąpi aktywacja przerwania sprzętowego od opadającego stanu X3 oraz zwolnienie ruchu osi. Po pokonaniu niewielkiego dystansu, zawierającego się w zasięgu działania wejścia bliskości bazy, oś się zatrzyma.
· Rozpocznie się powolny ruch wstecz, do chwili wykrycia stanu opadającego na czujniku bliskości bazy.
· W tym momencie nastapi natychmiastowe wykonanie procedury obsługi przerwania sprzętowego X3-.
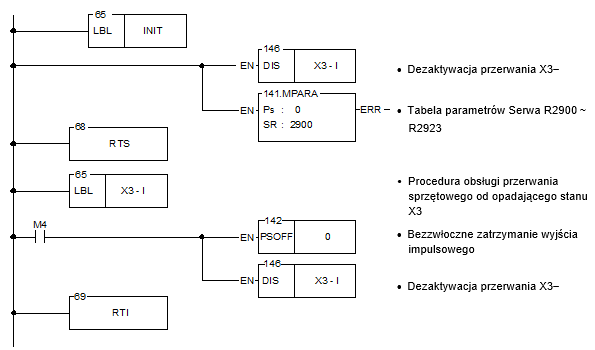
· Procedura obsługi przerwania X3-: Bezzwłocznie zatrzymuje wyjście impulsowe, dezaktywuje przerwanie X3-, ustawia pozycję bazową i wysyła sygnał CLR w celu wyzerowania licznika błędów napędu serwo. (Patrz przykład programu)
Przykład programu 1: Bazowanie maszyny (metoda 1)
X2: Skonfigurowane jako wejście UP HSC4 i podłączone do wyjścia fazy Z enkodera.
X3: Skonfigurowane do zgłaszania przerwania sprzętowego przy narastającym stanie i podłączone do wejścia wykrywającego bliskość bazy.
Program główny
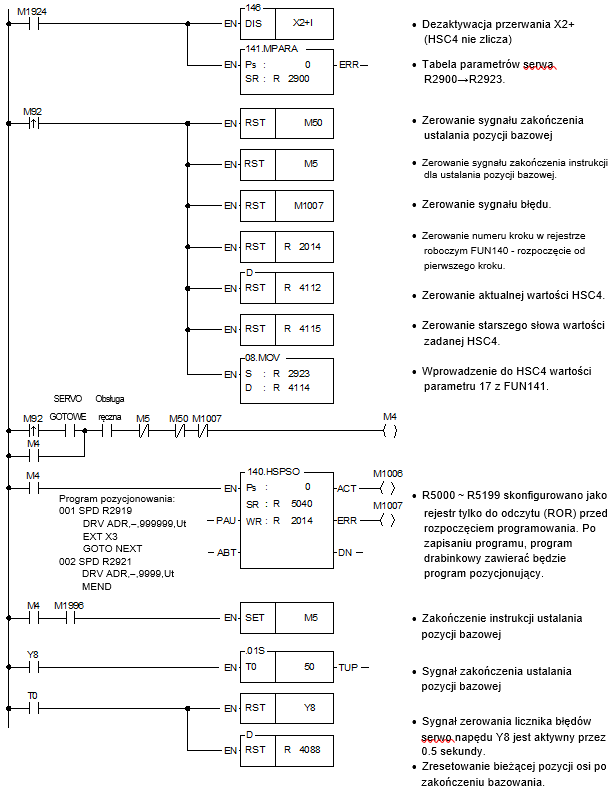
Podprogram
Przykład programu 2: Bazowanie maszyny (metoda 2)
X3: Podłączone do czujnika wykrywania bliskości bazy i skonfigurowane do zgłaszania przerwania sprzętowego przy stanie opadającym.
Program główny
Podprogram
Oba powyższe przykłady ustalania pozycji bazowej maszyny, realizowane są za pomocą programu drabinkowego. Zrozumienie jego działania nie jest trudne, ale zastosowanie kłopotliwe, co może być uciążliwe dla użytkowników. Ponieważ FATEK zawsze bierze pod uwagę komfort użytkownika, do funkcji szybkiego wyjścia impulsowego (FUN140) dodano komendę poszukiwania bazy (DRVZ), działającą w jednym z trzech trybów (MD0~MD2). Funkcjonalność ta jest wspierana przez jednostki główne sterowników PLC serii FBs o wersji firmware V4.32 lub nowszej
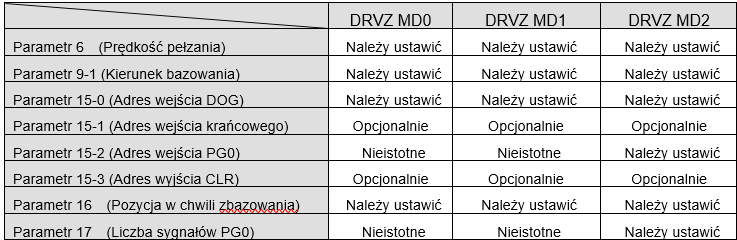
Zastosowanie komendy DRVZ do poszukiwania pozycji bazowej, musi być poprzedzone skonfigurowaniem skojarzonych z tą funkcjonalnością parametrów serwa (FUN141):
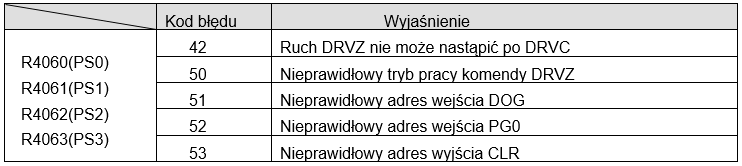
Funkcja FUN 140 nie wykona komendy poszukiwania bazy, jeżeli pojawią się następujące błędy:
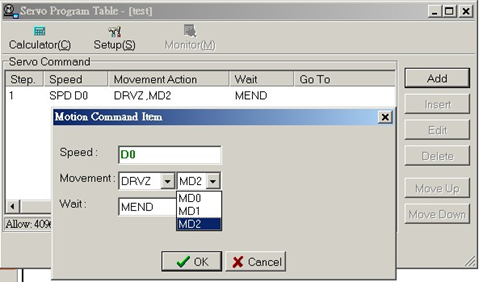
Metodyka wprowadzania komendy DRVZ do programu pozycjonującego, jest identyczna jak w przypadku pozostałych dwóch typów ruchów (DRV i DRVC) funkcji FUN140. Aby wprowadzić ruch bazujący, w wierszu Movement edytora komend ruchu należy wybrać ruch typu DRVZ a następnie wskazać tryb bazowania (MD0~MD2) (patrz przykład poniżej):
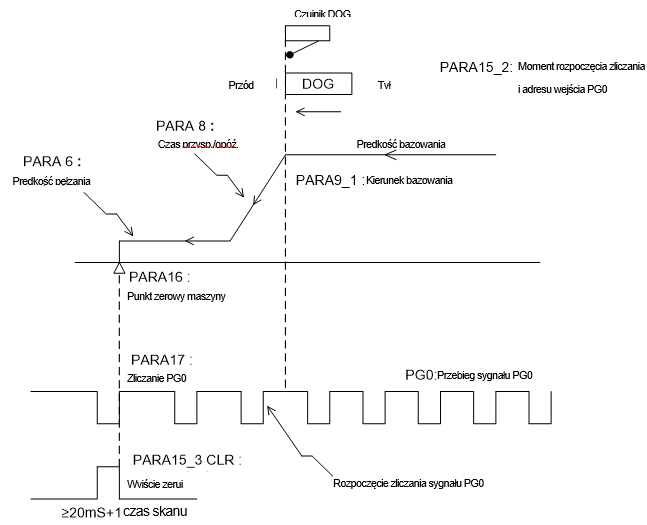
Poniższej schematycznie opisują przebieg procedury bazowania (DRVZ)
Tryb 0
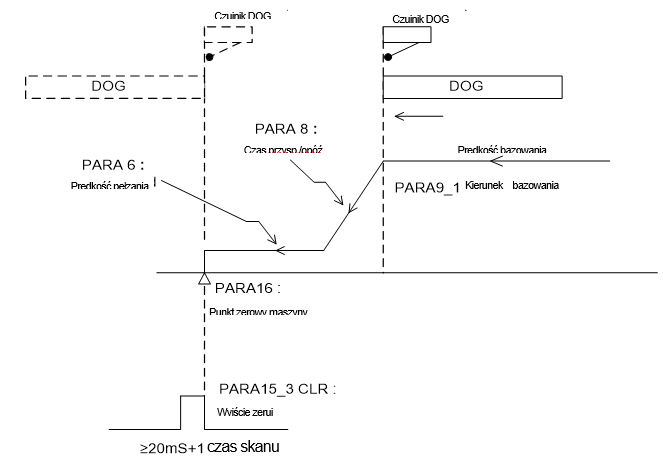
Opis
1. Bazowanie rozpoczyna się, gdy oś znajduje się przed czujnikiem DOG (Parametr 15_0)
a. Ruch z prędkością bazowania, zgodnie z kierunkiem bazowania.
b. Po najechaniu na czujnik DOG (wykrycie zbocza jako przerwanie sprzętowe), redukcja prędkości do prędkości pełzania (Parametr 6).
c. Kontynuacja ruchu w kierunku bazowania do momentu zjechania z czujnika DOG (wykrycie zbocza jako przerwanie sprzętowe); jest to pozycja bazowa (pozycja osi przyjmuje wartość parametru 16 – pozycji w chwili zbazowania).
d. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) nie zostało skonfigurowane, to proces bazowania zakończy się na kroku c.
e. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) zostało skonfigurowane, to proces bazowania zakończy się po wystawieniu wyjścia CLR na czas min. 20ms.
2. 2. Bazowanie rozpoczyna się, gdy oś znajduje się za czujnikiem DOG (Parametr 15_0) a przed czujnikiem krańcowym (Parametr 15_1)
a. Ruch z prędkością bazowania zgodnie z kierunkiem bazowania. Zatrzymanie ruchu po najechaniu na czujnik krańcowy.
b. Ruch z prędkością bazowania w kierunku przeciwnym do kierunku bazowania. Po minięciu czujnika DOG, procedura bazowania jest realizowana tak jak opisano w punkcie 1.
Tryb 1
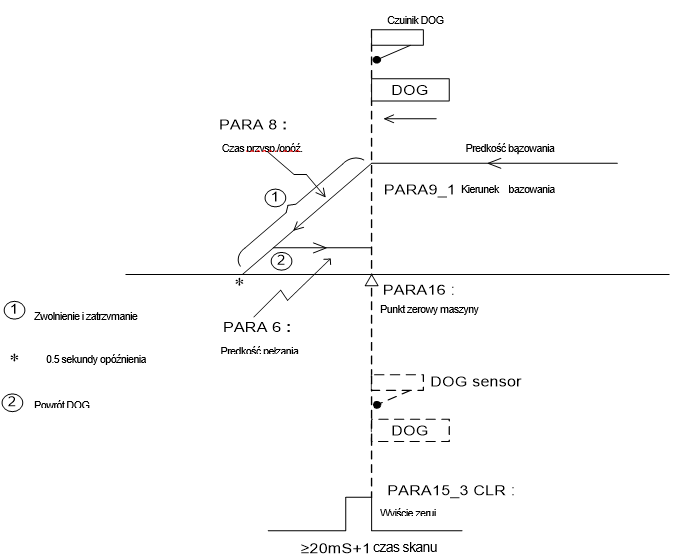
Opis
1. Bazowanie rozpoczyna się, gdy oś znajduje się przed czujnikiem DOG (Parametr 15_0)
a. Ruch z prędkością bazowania, zgodnie z kierunkiem bazowania.
b. Po najechaniu na czujnik DOG (wykrycie zbocza jako przerwanie sprzętowe), redukcja prędkości do momentu zatrzymania ruchu.
c. Po czasie 0.5 sekundy, ruch z prędkością pełzania w kierunku przeciwnym do kierunku bazowania (cofanie), do momentu zjechania z czujnika DOG (wykrycie zbocza jako przerwanie sprzętowe); jest to pozycja bazowa (pozycja osi przyjmuje wartość parametru 16 – pozycji w chwili zbazowania).
d. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) nie zostało skonfigurowane, to proces bazowania zakończy się na kroku c.
e. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) zostało skonfigurowane, to proces bazowania zakończy się po wystawieniu wyjścia CLR na czas min. 20ms.
2. 2. Bazowanie rozpoczyna się, gdy oś znajduje się za czujnikiem DOG (Parametr 15_0) a przed czujnikiem krańcowym (Parametr 15_1)
a. Ruch z prędkością bazowania zgodnie z kierunkiem bazowania. Zatrzymanie ruchu po najechaniu na czujnik krańcowy.
b. Ruch z prędkością bazowania w kierunku przeciwnym do kierunku bazowania. Po minięciu czujnika DOG, procedura bazowania jest realizowana tak jak opisano w punkcie 1.
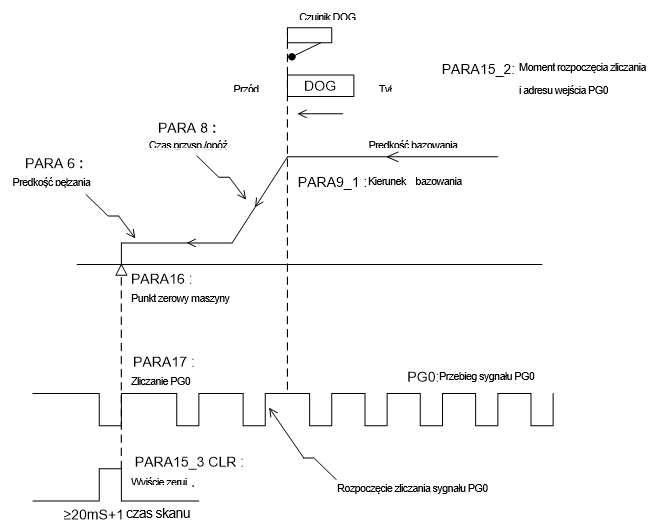
Tryb 2 (Rozpoczęcie zliczania na froncie czujnika DOG)
Opis
1. Bazowanie rozpoczyna się, gdy oś znajduje się przed czujnikiem DOG (Parametr 15_0)
a. Ruch z prędkością bazowania, zgodnie z kierunkiem bazowania.
b. Po najechaniu na czujnik DOG (wykrycie zbocza jako przerwanie sprzętowe), redukcja prędkości do prędkości pełzania (Parametr 6), po czym rozpoczęcie zliczania (wykrywanie zboczy jako przerwanie sprzętowe) sygnału PG0 (Parametr 15_2)
c. Kiedy liczba zliczeń sygnału PG0 zrówna się z zadaną liczbą zliczeń (Parametr 17), jest to pozycja bazowa (pozycja osi przyjmuje wartość parametru 16 – pozycji w chwili zbazowania).
d. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) nie zostało skonfigurowane, to proces bazowania zakończy się na kroku c.
e. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) zostało skonfigurowane, to proces bazowania zakończy się po wystawieniu wyjścia CLR na czas min. 20ms.
2. Bazowanie rozpoczyna się, gdy oś znajduje się za czujnikiem DOG (Parametr 15_0) a przed czujnikiem krańcowym (Parametr 15_1)
a. Ruch z prędkością bazowania zgodnie z kierunkiem bazowania. Zatrzymanie ruchu po najechaniu na czujnik krańcowy.
b. Ruch z prędkością bazowania w kierunku przeciwnym do kierunku bazowania. Po minięciu czujnika DOG, procedura bazowania jest realizowana tak jak opisano w punkcie 1.
※ Wykonując procedurę bazowani w tym trybie, należy zwrócić uwagę na prawidłową pozycję czujnika DOG względem sygnałów PG0, w celu uniknięcia błędu jednego zliczenia.
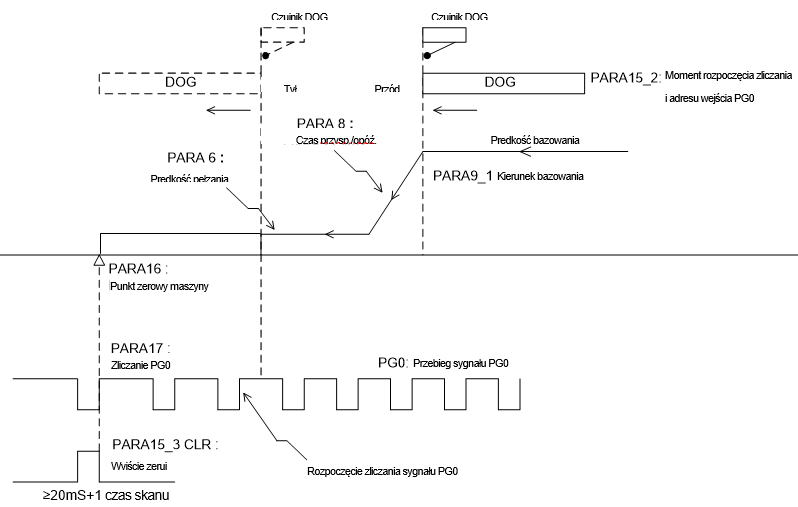
Tryb 2 (Rozpoczęcie zliczania za czujnikiem DOG)
Opis
1. Bazowanie rozpoczyna się, gdy oś znajduje się przed czujnikiem DOG (Parametr 15_0)
a. Ruch z prędkością bazowania, zgodnie z kierunkiem bazowania.
b. Po najechaniu na czujnik DOG (wykrycie zbocza jako przerwanie sprzętowe), redukcja prędkości do prędkości pełzania (Parametr 6). Kontynuacja ruchu do momentu zjechania z czujnika DOG (wykrycie zbocza jako przerwanie sprzętowe) po czym rozpoczęcie zliczania (wykrywanie zboczy jako przerwanie sprzętowe) sygnału PG0 (Parametr 15_2)
c. Kiedy liczba zliczeń sygnału PG0 zrówna się z zadaną liczbą zliczeń (Parametr 17), jest to pozycja bazowa (pozycja osi przyjmuje wartość parametru 16 – pozycji w chwili zbazowania).
d. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) nie zostało skonfigurowane, to proces bazowania zakończy się na kroku c.
e. Jeżeli wyjście zerowania błędu pozycji dla serwonapędu CLR (Parametr 15_3) zostało skonfigurowane, to proces bazowania zakończy się po wystawieniu wyjścia CLR na czas min. 20ms
2. Bazowanie rozpoczyna się, gdy oś znajduje się za czujnikiem DOG (Parametr 15_0) a przed czujnikiem krańcowym (Parametr 15_1)
a. Ruch z prędkością bazowania zgodnie z kierunkiem bazowania. Zatrzymanie ruchu po najechaniu na czujnik krańcowy.
b. Ruch z prędkością bazowania w kierunku przeciwnym do kierunku bazowania. Po minięciu czujnika DOG, procedura bazowania jest realizowana tak jak opisano w punkcie 1.
※ Wykonując procedurę bazowani w tym trybie, należy zwrócić uwagę na prawidłową pozycję czujnika DOG względem sygnałów PG0, w celu uniknięcia błędu jednego zliczenia.
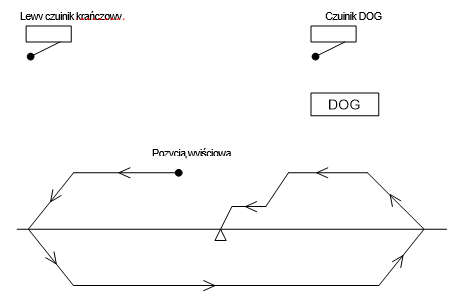
W trzech powyższych opisach trybów bazowania zakłada się, że procedura bazowania rozpoczyna się gdy oś znajduje się przed czujnikiem DOG. Jednakże w chwili rozpoczęcia procedury bazowania, oś może znajdować się za lub na czujniku DOG. Poniższy schemat i opis przedstawiają zachowanie się osi w tych dwóch przypadkach:
| Procedura bazowania rozpoczyna się gdy oś znajduje się za lub na czujniku DOG |
|
|
|
Kroki 1. Ruch z prędkością bazowania, zgodnie z kierunkiem bazowania (Parametr 9_1). Ruch zakończy się w chwili najazdu na czujnik krańcowy (Parametr 15_1).
2. Po najeździe na czujnik krańcowy (Parametr 15_1), rozpoczyna się ruch w kierunku przeciwnym do kierunku bazowania. Ruch trwa do momentu minięcia czujnika DOG (zmiana sygnału czujnika z 1 → 0).
3. Wykonanie kroku nr 2 oznacza, że oś znalazła się przed czujnikiem DOG. Procedura bazowania będzie kontynuowana zgodnie z wcześniej ustawionym trybem (MD0~MD2). |
Przykład programu 3: Procedura bazowania (z wykorzystaniem trybu 2 komendy DRVZ)
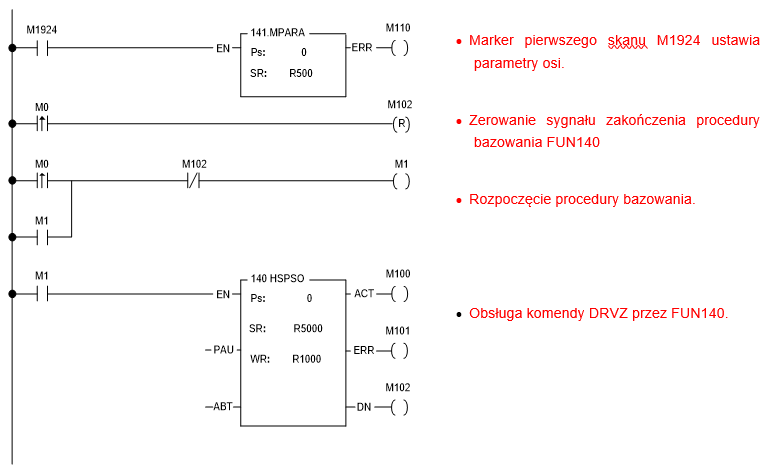
Tabela ustawień parametrów serwa (FUN 141)
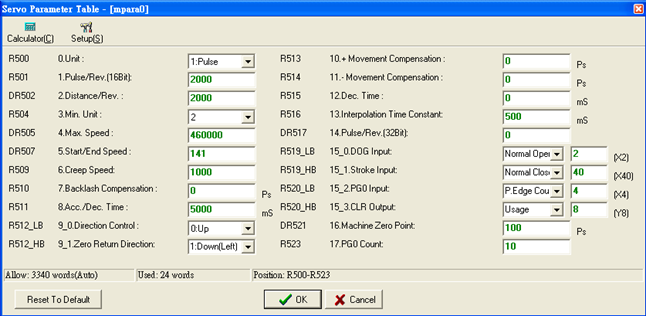
Tabela programu serwa (FUN 140)
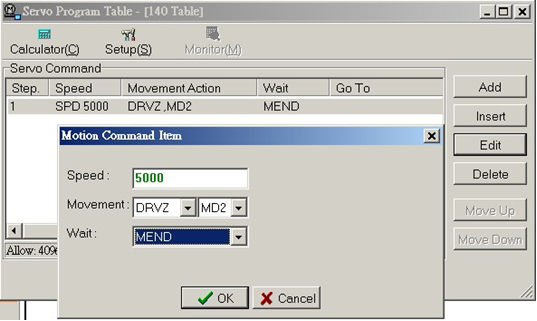
Opis programu
(1). Po uruchomieniu programu, marker pierwszego skanu programu (M1924) ustawi adres początkowy tabeli parametrów serwo.
(2). Po zmianie M0 z 0→1 (instrukcja P ), poprzez samopodtrzymanie M1 przejdzie w stan wysoki i jednocześnie rozpocznie się realizacja procedury bazowania przez funkcję FUN140.
(3). Zgodnie z ustawieniem kroku pozycjonowania funkcji FUN140 w tabeli programu serwo, na początku oś będzie się poruszać w kierunku bazowania z prędkością 5000 do momentu najazdu na czujnik DOG (X2). Nastąpi wtedy natychmiastowa redukcja prędkości do 1000 i rozpoczęcie zliczania impulsów z wejścia PG0.
(4). Kiedy liczba zliczeń sygnału PG0 (X4) wyniesie 10, będzie to oznaczać, że została znaleziona pozycja bazowa. Na czas minimum 20mS wystawiony zostanie sygnał zerujący (Y8), a wartość pozycji bazowej maszyny zostanie ustawiona na 100 i zapisana w rejestrze pozycji bieżącej (w przykładzie tym zastosowana została oś 0, wartość 100 pojawi się zatem w DR4088). Operacja bazowania zostaje zakończona.
Schemat
※ Wejście DOG powinno być ustawione jako jedno z wejść jednostki głównej o adresie X0~X15.
※ Po skonfigurowaniu danego wejścia jako wejście DOG, nie może ono kolidować z przerwaniem sprzętowym ani z szybkim licznikiem sprzetowym. Na przykład, jeżeli wejście X0 zostało ustawione jako wejście DOG dla jednej z osi, nie może ono zostać ustawione do zgłaszania przerwań sprzętowych ani jako szybki licznik sprzętowy.
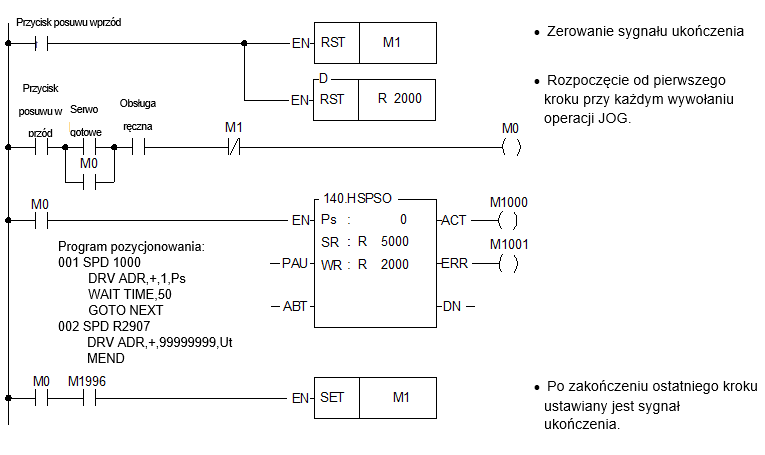
Przykład programu 4 : JOGowanie w przód
Przykład programu 4 : JOGowanie w tył
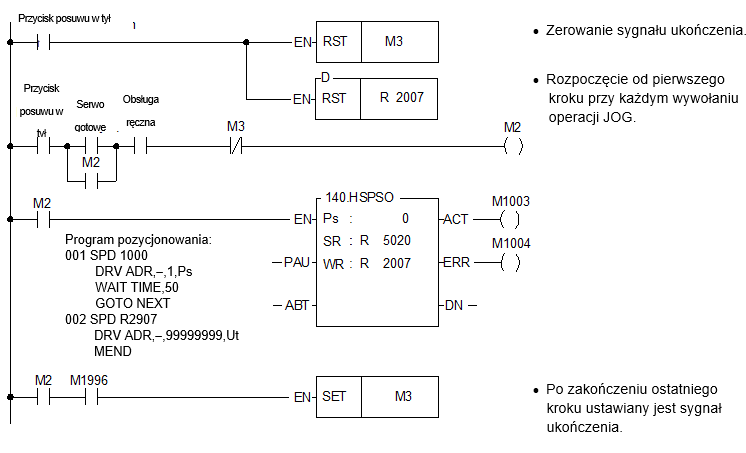
Przykład programu 6: Krok po kroku, pojedynczy cykl, ciągła kontrola pozycji
M93 : Start
M101 : Tryb pracy krok po kroku
M102 : Tryb pracy z jednym cyklem
M103 : Tryb pracy ciągłej
M104 : Zwykłe wyłączenie.
M105 : Zatrzymanie awaryjne.