22. Regulacja PID ogólnego przeznaczenia
22.1. Wstęp do regulacji PID
Metodologia otwartej pętli może być odpowiednia dla większości zastosowań dotyczących sterowania procesami. Dzieje się tak z uwagi na zaawansowane elementy sterujące, wysoką efektywność, stabilność i niezawodność. Cechy te pozwalają na spełnienie większości wymagań stawianych przy sterowaniu. Zastosowanie tej metodologii jest sposobem na uzyskanie korzystnej wartości C/P (current/present) przy korzystnym aspekcie ekonomicznym. Jednakże charakterystyki elementów lub komponentów mogą ulegać zmianom w czasie, a proces sterowania może być zakłócony pod wpływem zmian obciążenia lub czynników zewnętrznych. Wówczas efektywność układu sterowania w otwartej pętli zmniejsza się. Jest to minus tego zastosowania. Dlatego też regulacja PID w zamkniętej pętli (gdzie czujniki odzwierciedlają rzeczywiste warunki procesu sterowania wykorzystywane do obliczeń) jest jednym z najlepszych rozwiązań stosowanych w procesie produkcyjnym mającym na celu osiągniecie idealnej ilości i jakości produktów.
FBs-PLC wykorzystuje cyfrowy algorytm matematyczny PID do zastosowań ogólnego przeznaczenia. Niemniej czas odpowiedzi na obliczenia pętli jest ograniczony czasem skanu PLC. Należy wziąć pod uwagę ten czynnik przy szybkich układach sterowania w zamkniętej pętli.
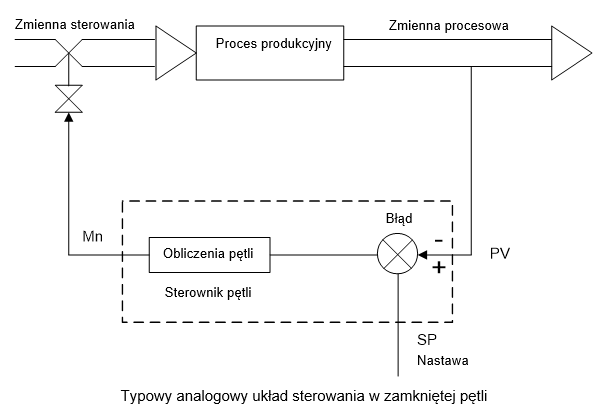
Na poniższym schemacie przedstawione są kluczowe elementy układu sterowania w zamkniętej pętli. „Pętlę” stanowi zamknięta ścieżka na schemacie.
22.2. Jak wybrać regulator
Wybór regulatora zależy od wymagań. Użytkownik powinien kierować się prostotą i łatwością obsługi algorytmu. Istnieją trzy rodzaje regulatorów, które mogą być aktywowane za pomocą wyrażenia matematycznego PID: „Regulator proporcjonalny”, „Regulator proporcjonalno – całkujący” i „Regulator proporcjonalno – całkująco – różniczkujący”. Poniżej przedstawione jest cyfrowe wyrażenie matematyczne każdego sterownika
22.2.1 Regulator proporcjonalny
Cyfrowe wyrażenie matematyczne wygląda następująco:
Mn = (D4005/Pb) 3 (En) v Odchylenie,
gdzie
Mn ::Wartość w czasie „n”
D4005::Stała wzmocnienia; wartość domyślna 1000; zakres 1~~5000.
Pb ::Zakres proporcjonalny
- wyrażenie wskazujące na procentową zmianę błędu wymaganą do zmiany pełnej skali wyniku.
〔Zakres::1~~5000, jednostka 0.1%;; Kc(wzm)=D4005/Pb〕
En ::Różnica pomiędzy nastawą (SP) a zmienną procesową (PV) w czasie „n”;
En = SP - PVn
Ts ::Częstotliwość rozwiązań pomiędzy obliczeniami((Zakres::1~~3000, jednostka 0.01s))
Odchylenie::Odchyłka od wyniku((Zakres::0~~16383))
Algorytm „regulatora proporcjonalnego” jest bardzo prosty i łatwy w implementacji oraz wymaga krótszego czasu obliczeń w pętli. Taki rodzaj regulatora jest wystarczający dla większości ogólnych zastosowań, ale wymaga regulacji odchyłki((Odchylenie))od wyniku w celu eliminacji błędu stanu stabilnego wynikającego ze zmiany nastawy.
22.2.2. Regulator proporcjonalno-całkowy
Cyfrowe wyrażenie matematyczne wygląda następująco:
Mn =(D4005/Pb) 3 (En) v Odchylenie,
gdzie
Mn :: Wartość w czasie „n”.
D4005::Stała wzmocnienia; wartość domyślna 1000; zakres 1~~5000.
Pb :: Zakres proporcjonalny 〔Zakres::1~~5000, jednostka 0.1%;; Kc(wzm)=D4005/Pb〕
En :: Różnica pomiędzy nastawą (SP) a zmienną procesową (PV) w czasie „n”
En = SP - PVn
Ki :: Stała całkowania((Zakres::0~~9999, oznacza to 0.00~~99.99 powtórzeń / minutę))
Ts :: Częstotliwość rozwiązań pomiędzy obliczeniami((Zakres::1~~3000, jednostka w 0.01s))
Odchylenie :: Odchyłka od wyniku((Zakres::0~~16383))
Największą korzyścią regulatora z blokiem całkującym jest eliminacja wyżej wymienionej niekorzyści „regulatora proporcjonalnego”. Dzięki członowi całkującemu można wyeliminować błąd stanu stabilnego, a co za tym idzie, nie będzie potrzeby ręcznej regulacji odchylenia przy zmianie nastawy. Odchylenie od wyniku będzie niemalże zerowe
22.2.3. Regulator proporcjonalno-całkowo-rózniczkujący
Cyfrowe wyrażenie matematyczne wygląda następująco:
Mn = (D4005/Pb) 3 (En) v w [(D4005/Pb)´Td´(PVn-PVn-1)/Ts] + Odchylenie,
gdzie
Mn ::Wartość w czasie „n”.
D4005::Stała wzmocnienia; wartość domyślna 1000; zakres 1~~5000.
Pb ::Zakres proporcjonalny〔Zakres::1~~5000, jednostka 0.1%;; Kc(wzm)=D4005/Pb〕
En :: Różnica pomiędzy nastawą (SP) a zmienną procesową (PV) w czasie „n”;
En = SP - PVn
Ki :: Stała całkowania((Zakres::0~~9999, oznacza to 0.00~~99.99 powtórzeń / minutę))
Td ::Stała różniczkowania ((Zakres::0~~9999, oznacza to 0.00~~99.99 minut))
PVn :: Zmienna procesowa w czasie „n”
PVn-1 :: Zmienna procesowa przy ostatnim rozwiązaniu pętli
Ts ::Częstotliwość rozwiązań pomiędzy obliczeniami((Zakres::1~~3000, jednostka w 0.01s))
Odchylenie ::Odchyłka od wyniku((Zakres::0~~16383))
Blok różniczkujący regulatoraa może mieć wpływ na bardziej płynny proces sterowania i uniknięcie przeregulowania. W większości zastosowań stała (Td) może być równa 0.
22.3. Opis instrukcji PID i przykładowy program
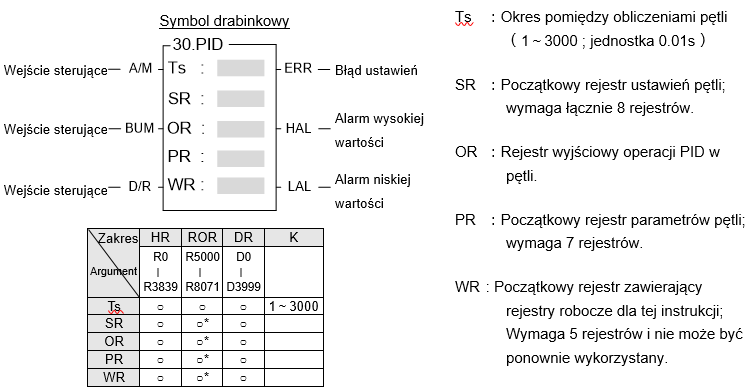
Poniżej znajduje się opis instrukcji i przykład programu dla regulacji w pętli PID (FUN30) FBs-PLC.
| FUN 30 PID | Instrukcja regulacji PID | FUN 30 PID |
|
● Algorytm oprogramowania FBs-PLC wykorzystuje matematyczne funkcje do symulacji techniki sterowania analogowego o trzech trybach (PID) w celu realizacji bezpośredniego sterowania cyfrowego. Technika ta polega na odpowiedzi na błąd w postaci sygnału wyjściowego. Sygnał jest proporcjonalny do błędu oraz szybkości zmiany zmiennej procesowej. Algorytmy sterowania są wykorzystywane przez regulatory P, PI, PD i PID wyposażone w funkcje pracy automatycznej/manualnej, płynnego/zrównoważonego przejścia, zabezpieczenia przed narastaniem błędu oraz adaptacyjnego dostosowania członu wzmacniającego, całkującego i różniczkującego. ● Cyfrowe wyrażenie matematyczne instrukcji PID FBs-PLC jest następujące: Mn = (D4005/Pb) 3 (En) v w [(D4005/Pb)´Td´(PVn-PVn-1)/Ts] + Odchylenie, gdzie Mn D4005 Pb Ki Td PVn PVn-1 En Ts Odchylenie
Zasada regulacji parametrów PID
• Im mniejsza wartość pasma proporcjonalnego (Pb), tym większy udział proporcjonalnej odpowiedzi na wyjściu. Umożliwia to osiągnięcie czułej i szybkiej reakcji przy sterowaniu. Jednakże w przypadku, gdy pasmo proporcjonalne jest zbyt małe, mogą pojawić się oscylacje. Należy zatem zmniejszyć „Pb” (lecz nie do stopnia wywołującego oscylacje) w celu zwiększenia reakcji procesu oraz zmniejszenia błędu stanu stabilnego. • Człon całkujący można wykorzystać do eliminacji błędu stanu stabilnego. Im większa wartość (Ki, stałej całkowania), tym większy udział członu całkującego na wyjściu. W przypadku błędu stanu stabilnego należy zwiększyć „Ki” w celu zmniejszenia błędu. • Człon różniczkujący można wykorzystać do zwiększenia płynności procesu i niedopuszczenia do przeregulowania. Im większa wartość (Td, stałej różniczkowania), tym większy udział członu różniczkującego na wyjściu. W przypadku zbyt dużego przeregulowania należy zwiększyć „Td” w celu zmniejszenia przeregulowania. • Prawidłowe ustawienie parametrów PID umożliwia uzyskanie doskonałego wyniku sterowania w układzie pętli.
Opis instrukcji
• Jeżeli „A/M"=0, instrukcja przeprowadzi sterowanie manualne i nie zrealizuje obliczeń PID. Sterowanie operacją w pętli realizuje się poprzez bezpośrednie wprowadzenie wartości wyjściowej do rejestru wyjściowego. • Jeżeli „A/M"=1, instrukcja przeprowadzi sterowanie w pętli w trybie automatycznym. Wynik operacji w pętli jest ładowany przez instrukcję PID przy każdym rozwiązaniu. Jest on równy Mn (wynik sterowania w pętli) w cyfrowym równaniu aproksymacyjnym. • Jeżeli „BUM"=1, instrukcja przeprowadzi płynne przejście podczas zmiany trybu operacji z manualnego na automatyczny. • Jeżeli „A/M"=1 i „D/R"=1, instrukcja przeprowadzi obliczenia wprost. Oznacza to, że wynik zwiększa się w miarę wzrostu błędu. • Jeżeli „A/M"=1 i „D/R"=0, instrukcja przeprowadzi obliczenia odwrotnie. Oznacza to, że wynik zmniejsza się ze wzrostem błędu. • W przypadku wystąpienia błędu ustawień nastaw lub parametrów pętli, operacja PID nie zostanie przeprowadzona, a wskaźnik wyjściowy „ERR” będzie WŁ. • Jeżeli wartość proc esu sterującego jest większa lub równa górnej wartości granicznej ustawionej przez użytkownika, to niezależnie od stanu na wejściu „A/M” wskazanie na wyjściu „HAL” będzie WŁ. • Jeżeli wartość procesu sterującego jest mniejsza lub równa dolnej wartości granicznej ustawionej przez użytkownika, to niezależnie od stanu na wejściu „A/M” wskazanie na wyjściu „LAL” będzie WŁ. ● Opis argumentu Ts • Ts ● Opis argumentu SR (Rejestry ustawień pętli) • SR+0 = Skalowana zmienna procesowa: Rejestr ten jest zapisywany przez instrukcję PID przy każdym rozwiązaniu. Z wartości w SR+6 przeprowadzane jest skalowanie liniowe na jednostki inżynieryjne za pomocą SR+4 i SR+5. • SR+1 = Nastawa (SP) • SR+2 = Alarm wysokiej wartości (HAL) • SR+3 = Użytkownik musi zapisać w tym rejestrze wartość, dla której zmienna procesowa powinna być traktowana jako dolna wartość alarmowa (poniżej nastawy). Wartość jest wprowadzana jako rzeczywisty punkt alarmowy w jednostkach inżynieryjnych i musi mieścić się w zakresie: LER ≦ LAL < HAL ≦ HER • SR+4 = Górny zakres inżynieryjny (HER) • SR+5 = Dolny zakres inżynieryjny (LER): Użytkownik musi zapisać w tym rejestrze najniższą wartość zakresu dla urządzenia pomiarowego. • SR+6 = Surowy pomiar analogowy (RAM) • SR+7 = Odchylenie zmiennej procesowej (OPV) • W przypadku pojawienia się błędu ustawień instrukcja nie przeprowadzi operacji PID, a wyjście „ERR” będzie WŁ.
● Opis argumentu OR • OR
● Opis argumentu PR (Parametry pętli) • PR+0 = Pasmo proporcjonalne (Pb) • PR+1 = Stała całkowania (Ki) • PR+2 = Stała czasu wyprzedzenia (Td) • PR+3 = Odchylenie: Użytkownik może załadować ten rejestr w przypadku, gdy zaistnieje potrzeba dodania odchylenia na wyjściu podczas regulacji PI lub PID. Odchylenie może być zastosowane tylko przy sterowaniu z użyciem jedynie członu proporcjonalnego. Odchylenie jest wprowadzane jako wartość w zakresie pomiędzy 0 a 16383 i dodawane bezpośrednio to obliczonego wyniku. W przypadku większości aplikacji odchylenie nie jest wymagane i można je pozostawić jako 0. • PR+4 = Górna granica modyfikacji działania członu całkującego (HIWL) • PR+5 = Dolna granica modyfikacji działania członu całkującego (LIWL) • PR+6 = Metoda PID • W przypadku wystąpienia błędu w powyższych ustawieniach, operacja PID nie zostanie zrealizowana, a wyjście „ERR” będzie aktywne. ● Opis argumentu WR (Rejestry robocze) • WR+0 = Rejestr statusu pętli • WR+1 = Rejestr timera pętli • WR+2 = Najmniej znaczące bity sumy • WR+3 = Najbardziej znaczące bity sumy • WR+4 = Zmienna procesowa – poprzednie rozwiązanie
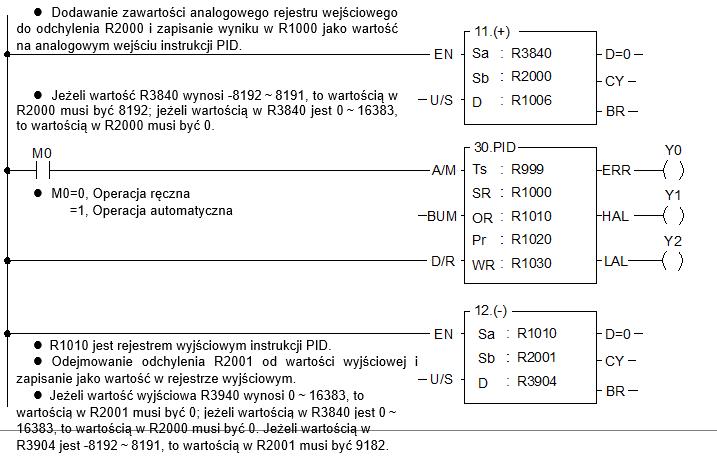
Przykład programu
R999 R1000 R1001 R1002 R1003 R1004 R1005 R1006 R1007 R1020 R1021 R1022 R1023 R1024 R1025 R1026 R1030 = Rejestr statusu pętli Bit0 =0, Ręczny tryb roboczy Bit1 : Podczas generowania rozwiązania statusem tego bitu będzie 1. Przez czas skanu bit będzie aktywny. Bit2=1, Płynny transfer BUM Bit4 : Status wskaźnika „ERR” Bit5 : Status wskaźnika „HAL” Bit6 : Status wskaźnika „LAL” R1031 |
||