
7. Zaawansowane instrukcje funkcyjne – FUN 145–190
Streszczenie: Opis zaawansowanych instrukcji funkcyjnych sterowników Fatek FBs od FUN 145 do FUN 190: FUN 145 EN (załącz przerwanie sprzętowe), FUN 146 DIS (wyłącz przerwanie sprzętowe), FUN 147 MHSPO (wieloosiowe szybkie wyjście impulsowe), FUN 148 MPG (pozycjonowanie manualnym zadajnikiem impulsowym), FUN 150 M-BUS (modbus master), FUN 151 CLINK (communication link), FUN 160 RWFR (odczyt/zapis do pliku rejestrów), FUN 161 WR-MP (zapis rekordu danych do memory_pack), FUN 162 RD-MP (odczyt rekordu danych z memory_pack), FUN 170 = (komparator równości (sprawdzenie czy sa jest równe sb)), FUN 171 > (komparator większości (sprawdzenie czy sa jest większe od sb)), FUN 172 < (komparator mniejszości (sprawdzenie czy sa jest niejsze od sb)), FUN 173 <> (komparator nierówności (sprawdzenie czy sa jest różne od sb) (not equal to compare), FUN 174 >= (komparator większości lub równości (sprawdzenie czy sa jest większe lub równe sb)), FUN 175 =< (komparator mniejszości lub równości (sprawdzenie czy sa jest mniejsze lub równe sb)), FUN 190 STAT (odczytaj stan systemu). Dla każdej instrukcji: symbol, argumenty, działanie, flagi i przykład.
EN: Fatek FBs advanced function instructions FUN 145–190: EN, DIS, MHSPO, MPG, M-BUS, CLINK, RWFR, WR-MP, RD-MP, =, >, <, <>, >=, =<, STAT.
Dotyczy: sterowniki PLC Fatek FBs (FBs-MA, FBs-MC, FBs-MN); WinProladder
Źródło: FATEK FBs-PLC User Manual – tłumaczenie Multiprojekt
FUN 145 EN – ZAŁĄCZ PRZERWANIE SPRZĘTOWE (ENABLE CONTROL OF THE INTERRUPT AND PERIPHERAL)
| FUN 145 P EN |
ZAŁĄCZ PRZERWANIE SPRZĘTOWE (ENABLE CONTROL OF THE INTERRUPT AND PERIPHERAL) |
FUN 145 P EN |
|
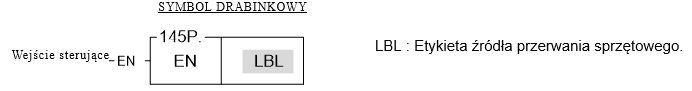
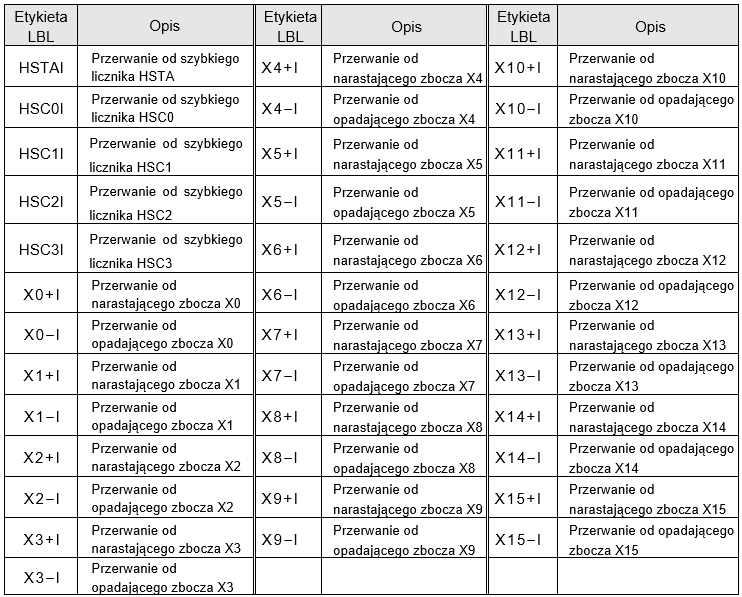
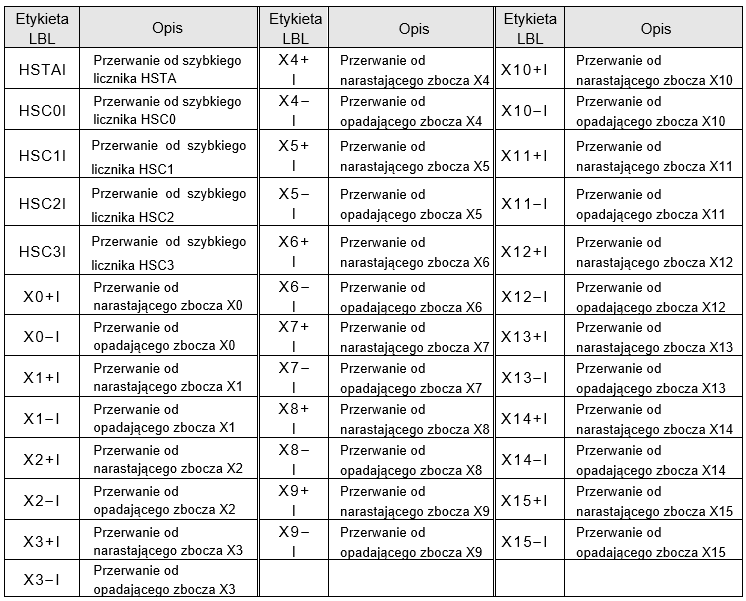
• Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0→1 (instrukcja P), funkcja załączy przyjmowanie przerwania sprzętowego od źródła wskazanego etykietą przerwania. • Poniżej znajduje się lista etykiet identyfikujących przerwania sprzętowe, które można załączyć tą funkcją: (Szczegóły w rozdziale 9.3)
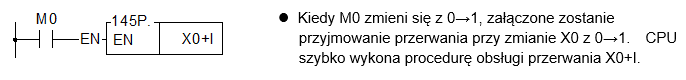
• W wielu aplikacjach, nie jest konieczne aby przerwanie sprzętowe od danego źródła, było przyjmowane w każdej chwili. Dzięki funkcją FUN146 (DIS) i FUN145 (EN), można decydować o tym, kiedy dane przerwanie będzie przyjmowane (aktywne). Przykład programu
|
||
FUN 146 DIS – WYŁĄCZ PRZERWANIE SPRZĘTOWE (DISABLE CONTROL OF THE INTERRUPT AND PERIPHERAL)
| FUN 146 P DIS |
WYŁĄCZ PRZERWANIE SPRZĘTOWE (DISABLE CONTROL OF THE INTERRUPT AND PERIPHERAL) |
FUN 146 P DIS |
|
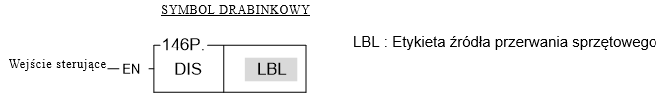
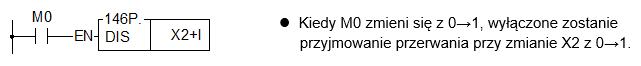
• Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0→1 (instrukcja P), funkcja wyłączy przyjmowanie przerwania sprzętowego od źródła wskazanego etykietą przerwania. • Poniżej znajduje się lista etykiet identyfikujących przerwania sprzętowe, które można wyłączyć tą funkcją: (Szczegóły w rozdziale 9.3):
• W wielu aplikacjach, nie jest konieczne aby przerwanie sprzętowe od danego źródła, było przyjmowane w każdej chwili. Dzięki funkcją FUN146 (DIS) i FUN145 (EN), można decydować o tym, kiedy dane przerwanie będzie przyjmowane (aktywne). Przykład programu
|
||
FUN 147 MHSPO – WIELOOSIOWE SZYBKIE WYJŚCIE IMPULSOWE (Multi-Axis High Speed Pulse Output)
| FUN 147 MHSPO |
WIELOOSIOWE SZYBKIE WYJŚCIE IMPULSOWE (Multi-Axis High Speed Pulse Output) |
FUN 147 MHSPO |
|
Opis funkcji
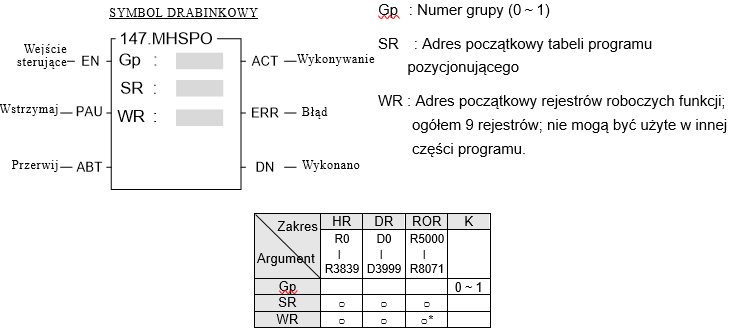
1. Funkcja FUN147 (MHSPO) wykorzystywana jest do obsługi interpolacji liniowej przy wieloosiowym sterowaniu ruchem. Składa się ona z programu sterowania ruchem napisanego i edytowanego tekstowo. Każdą pozycję określa się jako krok (zawierający częstotliwość wyjściową, dystans i warunki wysyłania impulsów). Każdy krok pozycjonowania zapisany jest przy pomocy 15tu rejestrów. 2. Funkcja FUN147 (MHSPO) może obsługiwać do 4 osi w celu realizacji liniowej interpolacji lub 2 grupy po 2 osie (np.: Gp0 = Osie Ps0 i Ps1 ; Gp1 = Osie Ps2 i Ps3) 3. Plusem zapisywania programu pozycjonującego w rejestrach, jest to, że w aplikacjach stosujących interfejs MMI (man machine interface), możliwa jest modyfikacja programu z poziomu MMI. Kiedy wymagana jest zmiana programu pozycjonującego, może być ona łatwo wykonana, przez wysłanie komendy wpisu wartości do ciągu rejestrów. 4. Jeżeli wejście sterujące „EN”=1, a żadne inne funkcje FUN147/FUN140 do pozycjonowania Ps0~3 są nieaktywne (stan odpowieni: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będzie WŁ), funkcja wykona kolejny krok programu pozycjonującego (po dojściu do ostatniego kroku, nastąpi ponowny restart od pierwszego kroku); jeżeli Ps0~3 kontrolowane będą przez którąś z innych funkcji FUN147/FUN140 (stan odpowiedni: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będzie WYŁ), to funkcja wstrzyma realizację programu, do chwili zwolnienia wyjść przez inne funkcje. 5. Jeżeli „EN” =0 wysyłanie impulsów zostanie natychmiast zatrzymane. 6. Jeżeli „PAU”=1, a stan „EN” był poprzednio 1, nastąpi wstrzymanie wysyłania impulsów. Jeżeli „PAU”=0, a stanem „EN” nadal będzie 1, niezakończonej operacji wysyłania impulsów. 7. Jeżeli „ABT”=1, nastąpi natychmiastowe przerwanie wysyłania impulsów. Kiedy następnym razem stan „EN” zmieni się na 1, program pozycjonujący będzie realizowany od pierwszego kroku. 8. Podczas wysyłania impulsów pozycjonujących, stan na wyjściu „ACT” jest WŁ. 9. W przypadku zaistnienia błędu realizacji instrukcji, wskaźnik „ERR” będzie WŁ. 10. Po wykonaniu wszystkich kroków programu pozycjonującego, status na wyjściu „DN” zmieni się na WŁ. 11. Więcej szczegółów w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”
|
||
FUN 148 MPG – POZYCJONOWANIE MANUALNYM ZADAJNIKIEM IMPULSOWYM (MANUAL PULSE GENERATOR FOR POSITIONING)
| FUN 148 MPG |
POZYCJONOWANIE MANUALNYM ZADAJNIKIEM IMPULSOWYM (MANUAL PULSE GENERATOR FOR POSITIONING) |
FUN 148 MPG |
|
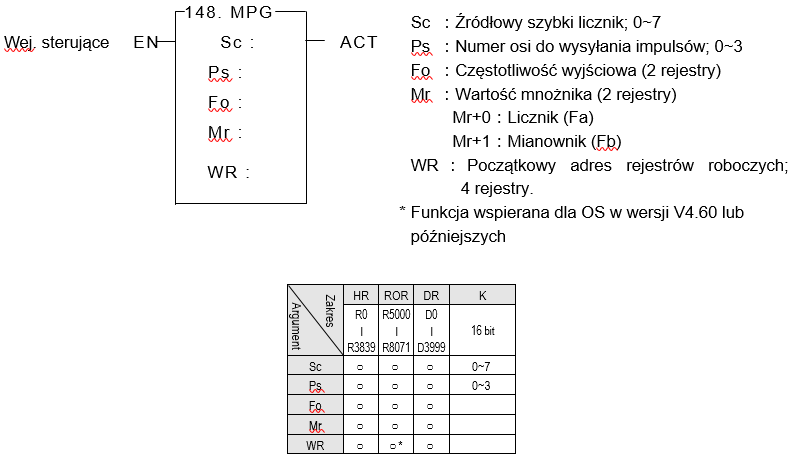
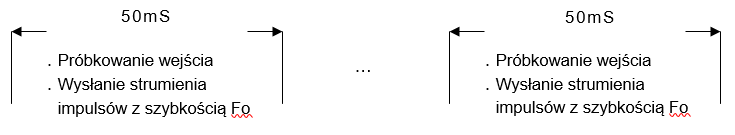
● Funkcja powinna być wywoływana wewnątrz procedury obsługi przerwania sprzętowego 50MSI, zgłaszanego w stałych odstępach czasu, co 50ms lub poprzez zastosowanie szybkiego timera 0,1ms do wygenerowania sekwencji przerwań w stałym odstępie czasu równym 50 ms. Funkcja sprawdza, ile impulsów na wejściu szybkiego licznika pojawiło się w ciągu ostatnich 50ms, następnie na podstawie wartości mnożnika (Mr+0 i Mr+1), oblicza ile impulsów należy wysłać na wskazane wyjście, w kolejnym okresie 50ms. Impulsy te są wysyłane z częstotliwością (Fo). Wartość częstotliwości wyjściowej (Fo) musi być wystarczająca, oraz przyspieszenie/opóźnienie (parametr 4 i parametr 8 funkcji FUN141) muszą być na tyle duże, aby w przypadku dużych mnożników (rzędu 100, 200), umożliwić wysłanie na wyjście impulsujące, wszystkich wyliczonych impulsów, w dostępnym przedziale czasowym 50ms. ● Jeżeli „EN”=1, funkcja będzie próbkować liczbę impulsów pojawiającą się na wskazanym szybkim liczniku, w każdym przedziale czasowym. Zaden impuls nie jest wysyłany, jeżeli żaden impuls nie przyszedł. Jeżeli natomiast impulsy wejściowe zostaną wykryte, nastąpi obliczenie ilości impulsów potrzebnych do wysłania, na podstawie wartości mnożnika (Mr+0 i Mr+1). Funkcja wyśle wówczas tą liczbę impulsów z szybkością (Fo), w danym przedziale czasowym. Ilość impulsów wyjściowych = (Ilość impulsów wejściowych × Fa) / Fb ● Funkcja jest realizowana sprzętowo. Dlatego też, nie zostanie ona wykonana w przypadku, gdy sprzęt jest zajęty. ● W trakcie wysyłania impulsów, wyjście ACT=1; w przeciwnym wypadku ACT=0. ● Więcej szczegółów w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”.
|
||
FUN 150 M-BUS – MODBUS MASTER (CZYNI ZE STEROWNIKA MASTERA W PROTOKOLE MODBUS NA PORTACH 1~4)
| FUN 150 M-BUS |
MODBUS MASTER (CZYNI ZE STEROWNIKA MASTERA W PROTOKOLE MODBUS NA PORTACH 1~4) |
FUN 150 M-BUS |
|
Opis
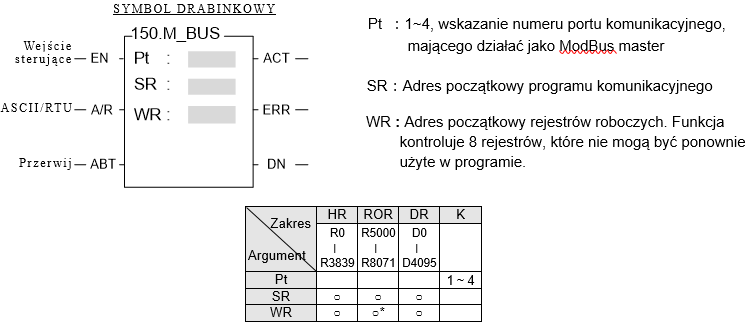
1. Funkcja FUN150 (M-BUS) czyni ze sterownika master’a w protokole ModBus na portach 1~4. Dzięki temu można w łatwy sposób nawiązać komunikację z inteligentnymi urządzeniami peryferyjnymi, wspierającymi protokół ModBus ASCII lub RTU. 2. PLC master, może nawiązać komunikację z 247 stacjami slave, za pośrednictwem interfejsu RS-485. 3. Jedynie sterownik PLC master, wymaga zastosowania tej funkcji. 4. Funkcja wykorzystuje metodę kodowania programowego lub metodę uzupełniania tabeli, do określenia przepływu danych, czyli wskazania jaki rodzaj danych pozyskać, z której stacji slave, aby zapisać je w zmiennych sterownika master lub jaki typ danych zapisać ze sterownika master, w odpowiedniej stacji slave. Do zdefiniowania pojedynczej operacji odczytu/zapisu (pakietu), wykorzystywane jest 7 rejestrów. 5. Jeżeli „EN”=1 zmieni się z 0→1, a stan wejść „PAU” i „ABT” będzie 0, oraz Port 1/2/3/4 nie będzie wykorzystywany przez żadną inną funkcję komunikacyjną [tj. odpowiednio: M1960 (Port1) / M1962 (Port2) / M1936 (Port3) / M1938 (Port4) = 1], funkcja rozpocznie natychmiastowe wysyłanie pakietu ModBus na port 1/2/3/4 i ustawi odpowiedni stan: M1960/M1962/M1936/M1938 na 0 (co oznacza, że dany port jest zajęty). Jeżeli Port 1/2/3/4 był zajęty (M1960/M1962/M1936/M1938 = 0), to funkcja ta przejdzie w stan oczekiwania i pozostanie w nim dopóki inne funkcje komunikacyjne nie zakończą transakcji lub zatrzymają/anulują operację (M1960/M1962/M1936/M1938 =1). Wtedy funkcja ustawi stan odpowiednio: M1960/M1962/M1936/M1938 na 0 (zajmie port) i natychmiast przejdzie do transakcji danych. 6. Jeżeli podczas realizacji transakcji, stan wejścia „ABT” zmieni się na 1, funkcja natychmiast przerwie transakcję i zwolni używany przez nią port (M1960/M1962/M1936/M1938 = 1). Po kolejnym wywołaniu, funkcja rozpocznie transakcję danych od pierwszego pakietu. 7. „A/R”=0, określa protokół ModBus RTU; „A/R”=1, określa protokół ModBus ASCII 8. Podczas transakcji danych, stan na wyjściu „ACT” będzie WŁ. 9. Jeżeli po zakończeniu transakcji pakietu danych, wystąpi błąd, stany na wyjściach „DN” i „ERR” będą WŁ. 10. Jeżeli po zakończeniu transmisji pakietu danych, nie wystąpi błąd, stan na wyjściu „DN” będzie WŁ. |
||
FUN 151 CLINK – COMMUNICATION LINK (INSTRUKCJA SPRAWIA, ŻE PLC PRACUJE JAKO STACJA MASTER W SIECI CPU LINK POPRZEZ PORT 1~4)
| FUN 151 CLINK | COMMUNICATION LINK (INSTRUKCJA SPRAWIA, ŻE PLC PRACUJE JAKO STACJA MASTER W SIECI CPU LINK POPRZEZ PORT 1~4) |
FUN 151 CLINK |
|
Opis
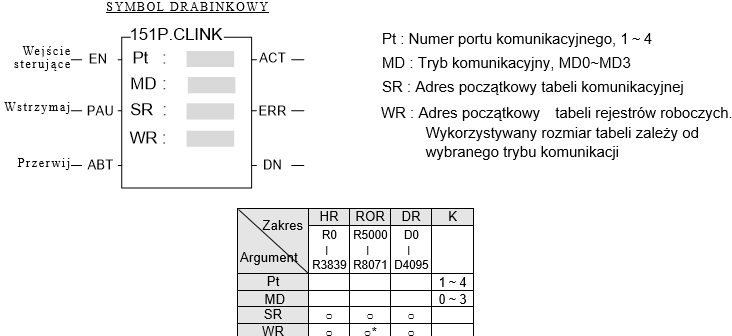
● Funkcja ta działa w jednym z 4 trybów MD0~MD3, z czego trzy tryby MD0~MD2 stanowią „sieć o połączeniu standardowym”, a tryb MD3 stanowi „sieć o szybkim połączeniu”. Poniżej przedstawione są opisy poszczególnych trybów. h MD0 : Tryb stacji master dla protokołu FATEK CPU LINK. h MD1 : Tryb aktywnej transmisji danych ASCII. h MD2 : Tryb pasywnego odbioru danych ASCII. h MD3 : Tryb stacji master w szybkim protokole wymiany danych „High Speed CPU LINK”. |
||
FUN 160 RWFR – ODCZYT/ZAPIS DO PLIKU REJESTRÓW (READ/WRITE FILE REGISTER)
| FUN 160 D P RWFR |
ODCZYT/ZAPIS DO PLIKU REJESTRÓW (READ/WRITE FILE REGISTER) |
FUN 160 D P RWFR |
|
Opis
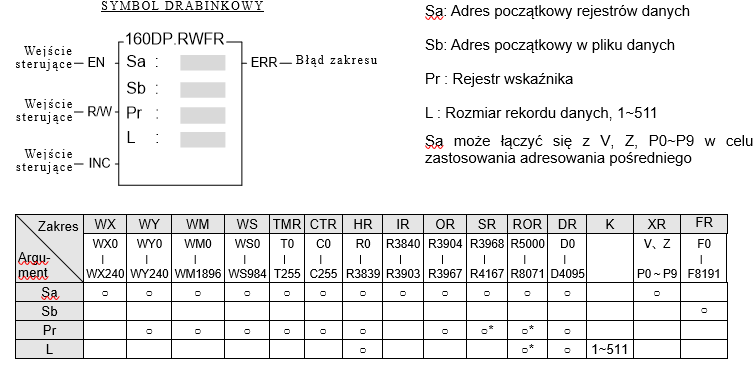
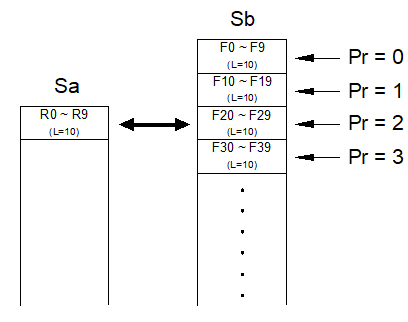
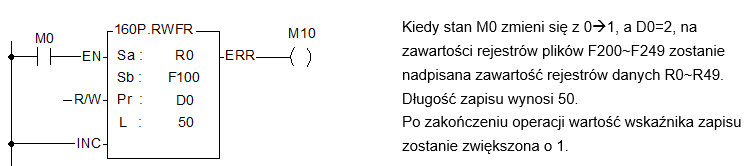
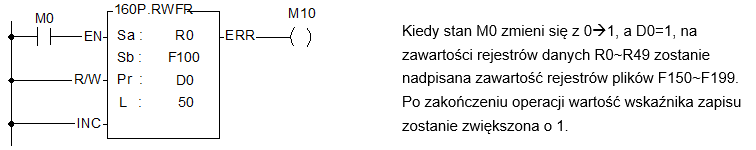
● Jeżeli wejście sterujące „EN"=1 lub zmieni się z 0→1( instrukcja P ), funkcja zrealizuje operację odczytu („R/W”=1) lub zapisu („R/W”=0) rejestru plików. Podczas odczytu, zawartość rejestrów plików o adresie początkowym określonym przez Sb i wskaźnik zapisu Pr, zostanie wpisana na zawartości rejestrów danych począwszy od Sa. Podczas zapisu, zawartość rejestrów danych począwszy od Sa zostanie wpisana na zawartości rejestrów o adresie początkowym określonym przez Sa i wskaźnik zapisu Pr. L jest wielkością operacji lub rozmiarem rekordu. Dostęp do pliku rejestrów, bazuje na koncepcji rekordu. Na przykład, dla Sa=R0, Sb=F0, L=10, idea zapisu/odczytu wyglądałaby następująco:
● Jest to jedyna funkcja, za pomocą której można uzyskać dostęp do rejestru plików, z poziomu programu drabinkowego. ● Jeżeli stan na wejściu „INC”=1, po wykonaniu funkcji, wartość wskaźnika zapisu zostanie zwiększona o 1. ● W przypadku nieprawidłowej wielkości zapisu (L=0 lub > 511) lub gdy przekroczony zostanie zakres rejestru danych (F0~F8191), funkcja ta nie zostanie wykonana.
|
||
FUN 161 WR-MP – Zapis rekordu danych do MEMORY_PACK (Write Data Record into the MEMORY_PACK)
| FUN 161 P WR-MP |
Zapis rekordu danych do MEMORY_PACK (Write Data Record into the MEMORY_PACK) |
FUN 161 P WR-MP |
|
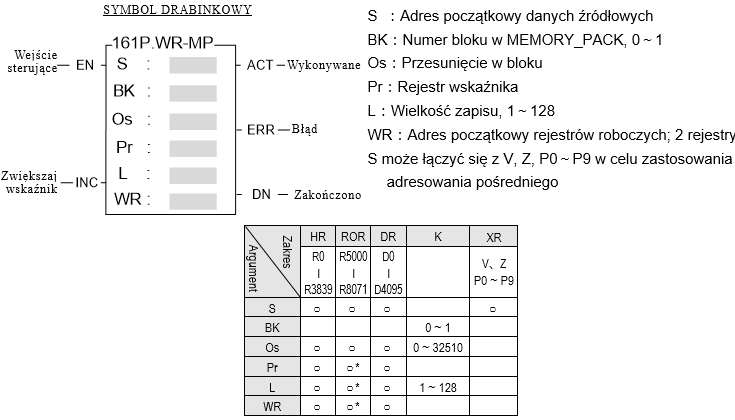
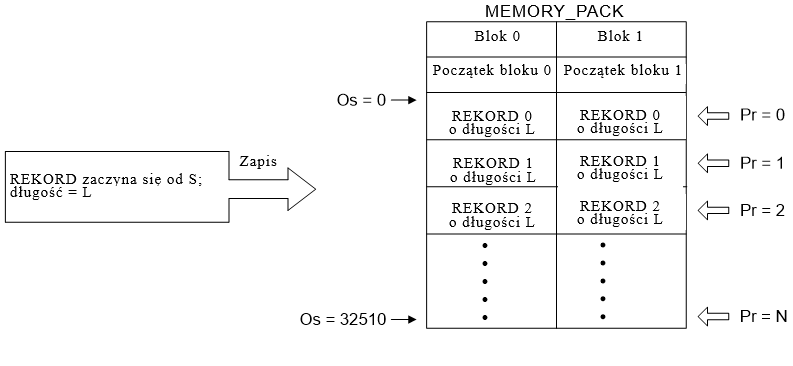
● Głównym zadaniem MEMORY_PACK serii FBs, jest długoterminowe przechowywanie zapisanego programu drabinkowego użytkownika. Poza tym, MEMORY_PACK może pracować w formie przenośnej, do zapisu i wczytywania parametrów roboczych maszyny, za pomocą funkcji FUN161/FUN162.
● Jeżeli wejście „INC”=1, po wykonaniu zapisu, wartość wskaźnika zostanie zwiększona o 1 – będzie on wskazywał na następny rekord.
● Jeżeli wartość L będzie równa 0 lub większa od 128, albo wskazywany obszar danych będzie poza zakresem, stan na wyjściu „ERR” będzie równy 1, a operacja zapisu nie zostanie wykonana. ● Do zapisu danych i weryfikacji, wymaganych jest kilka skanów PLC. W trakcie realizacji funkcji, stan wyjścia „ACT” będzie równy 1. W przypadku zakończenia realizacji oraz weryfikacji bez błędów, stan na wyjściu „DN” będzie równy 1. Jeżeli pojawią się błędy, stan wyjścia „ERR” będzie równy 1.
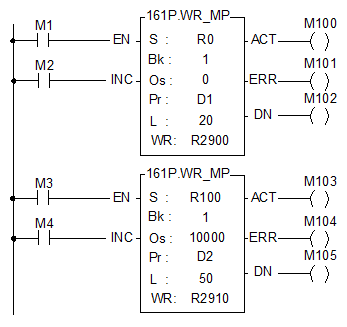
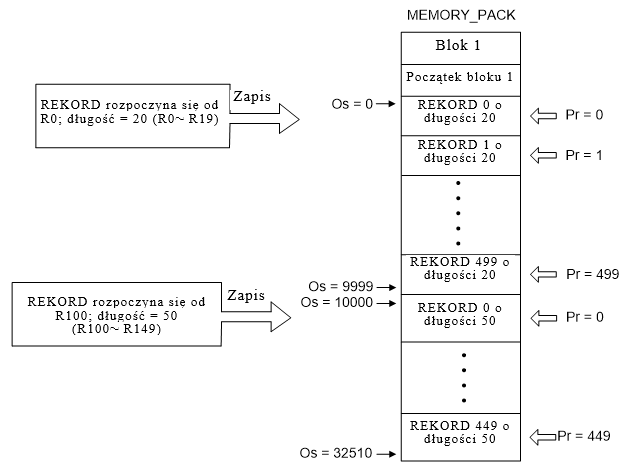
Przykładowy program: Zapisy o różnych długościach do bloku nr 1 w MEMORY_PACK
|
||
FUN 162 RD-MP – Odczyt rekordu danych z MEMORY_PACK (Read Data Record from the MEMORY_PACK)
| FUN 162 P RD-MP |
Odczyt rekordu danych z MEMORY_PACK (Read Data Record from the MEMORY_PACK) |
FUN 162 P RD-MP |
|
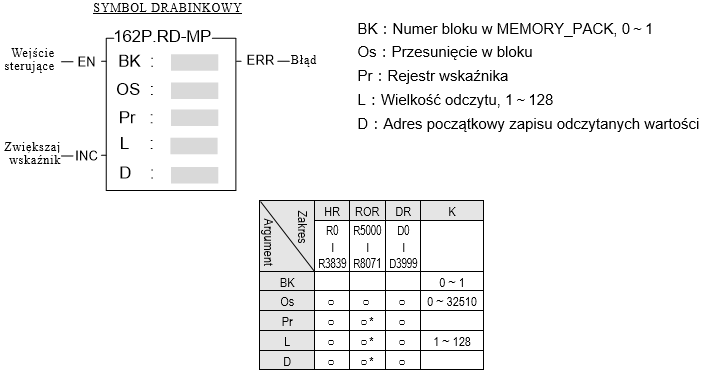
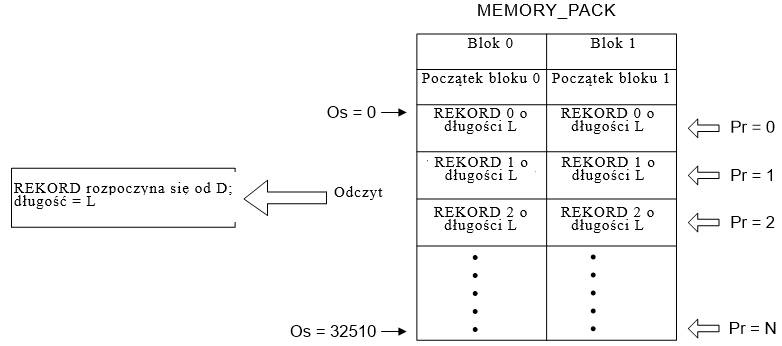
● Jeżeli w MEMORY_PACK zapisane zostały dane, przy pomocy funkcji FUN161, to mogą być one odczytane za pomocą funkcji FUN162. Dzięki temu można skrócić czas strojenia maszyny. ● Jeżeli wejście sterujące „EN”=1 lub zmieni się z 0→1(instrukcja P ), funkcja wykona odczyt danych, gdzie BK jest numerem bloku w MEMORY_PACK, z którego następuje odczyt, Os stanowi przesunięcie we wskazanym bloku, Pr jest wskaźnikiem odpowiedniego obszaru danych, L określa wielkość odczytu, a D jest początkowym adresem zapisu odczytanych wartości. Dostęp do MEMORY_PACK, bazuje na koncepcji rekordu .
Schemat działania przedstawiony został poniżej:
● Jeżeli wejście „INC”=1, po wykonaniu odczytu, wartość wskaźnika zostanie zwiększona o 1 – będzie on wskazywał na następny rekord.
● Jeżeli wartość L będzie równa 0 lub większa od 128, albo wskazywany obszar danych będzie poza zakresem, to stan na wyjściu „ERR” będzie równy 1, a operacja odczytu nie zostanie wykonana. ● Jeżeli MEMORY_PACK będzie pusty lub format danych będzie nieprawidłowy, a użytkownik wykorzystał FUN162 do odczytu danych, to stan wyjścia „ERR” będzie równy 1.
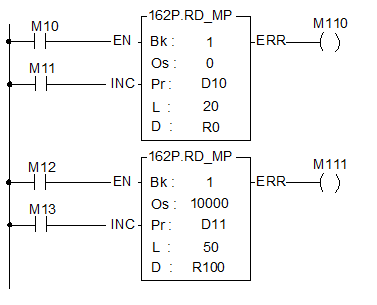
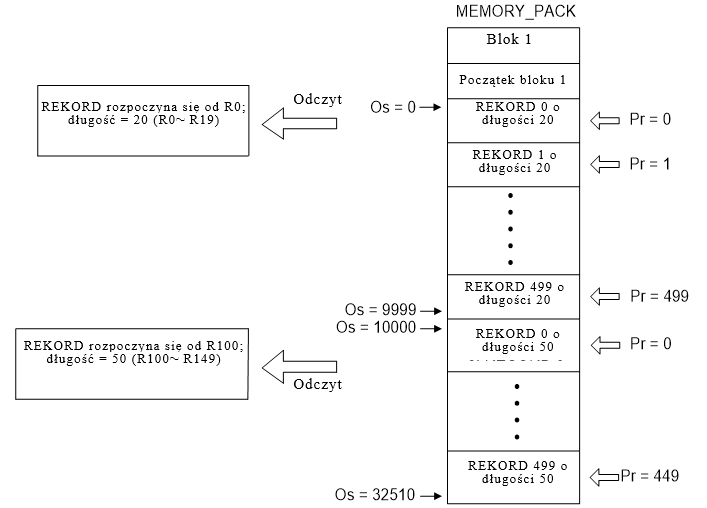
Przykład programu : Odczyt o różnych długościach z bloku nr 1 w MEMORY_PACK
※ Ważne jest, aby dane w MEMORY_PACK miały prawidłowy format. W przeciwnym wypadku, funkcje z poniższego przykładu, nie zostaną wykonane prawidłowo
|
||
FUN 170 = – KOMPARATOR RÓWNOŚCI (Sprawdzenie czy Sa jest równe Sb) (EQUAL TO COMPARE)
| FUN 170 D = |
KOMPARATOR RÓWNOŚCI (Sprawdzenie czy Sa jest równe Sb) (EQUAL TO COMPARE) |
FUN 170 D = |
|
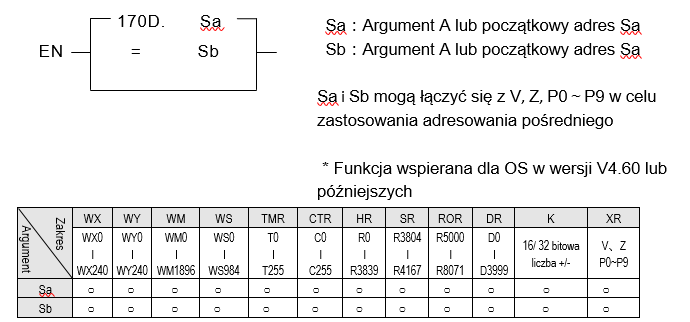
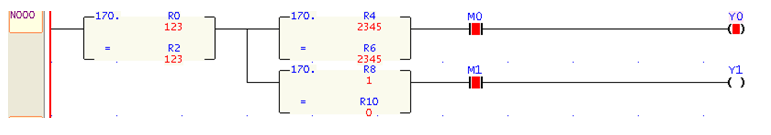
● Jeżeli „EN”=1, funkcja porówna Sa i Sb. Jeżeli Sa = Sb, to stan na wyjściu będzie równy 1; w przeciwnym wypadku 0.
Przykład 1
Opis: Jeżeli R0=R2, R4=R6 i M0=1, to status na wyjściu Y0 będzie równy 1; w przeciwnym wypadku 0 jeżeli R0=R2, R8=R10 i M1=1, to status na wyjściu Y1 będzie równy 1; w przeciwnym wypadku 0
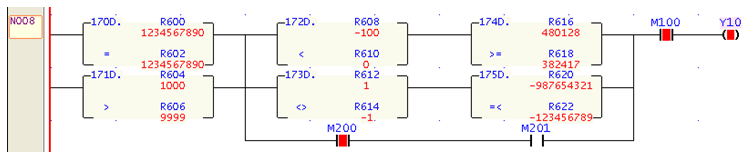
Przykład 2
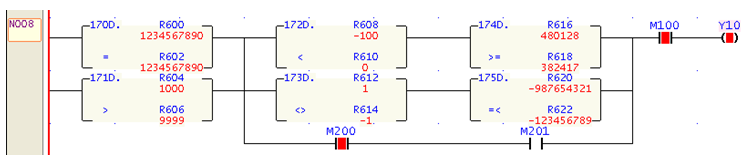
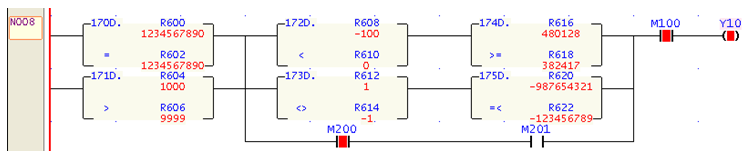
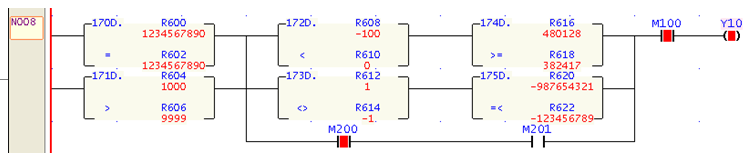
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0. |
||
FUN 171 > – KOMPARATOR WIĘKSZOŚCI (Sprawdzenie czy Sa jest większe od Sb) (GREATER THAN COMPARE)
| FUN 171 D > |
KOMPARATOR WIĘKSZOŚCI (Sprawdzenie czy Sa jest większe od Sb) (GREATER THAN COMPARE) |
FUN 171 D > |
|
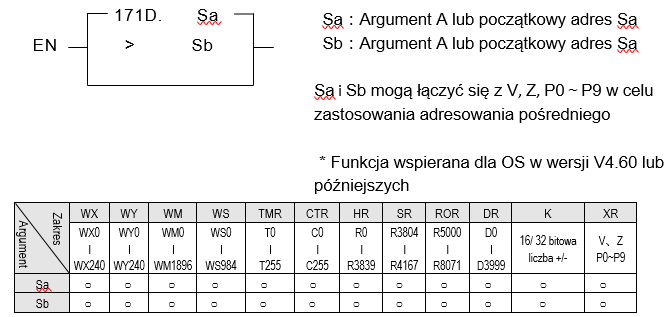
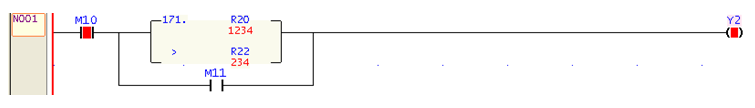
● Jeżeli „EN”=1, funkcja porówna Sa i Sb. Jeżeli Sa > Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0 Przykład 1
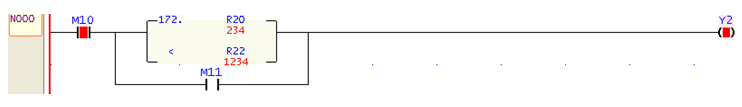
Opis: Jeżeli M10=1, R20 > R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0. Przykład 2
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0.
|
||
FUN 172 < – KOMPARATOR MNIEJSZOŚCI (Sprawdzenie czy Sa jest niejsze od Sb) (LESS THAN COMPARE)
| FUN 172 D < |
KOMPARATOR MNIEJSZOŚCI (Sprawdzenie czy Sa jest niejsze od Sb) (LESS THAN COMPARE) |
FUN 172 D < |
|
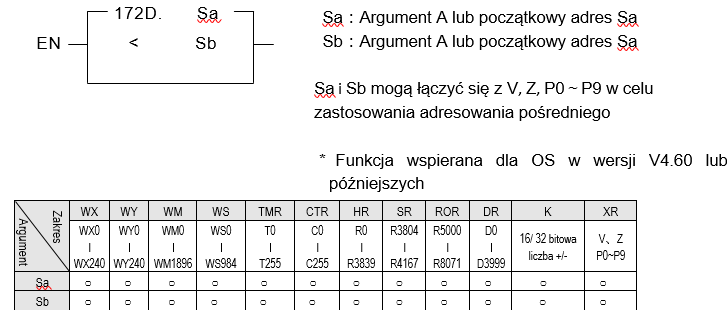
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa < Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0
Przykład 1
Opis: Jeżeli M10=1, R20 < R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0
Przykład 2
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0.
|
||
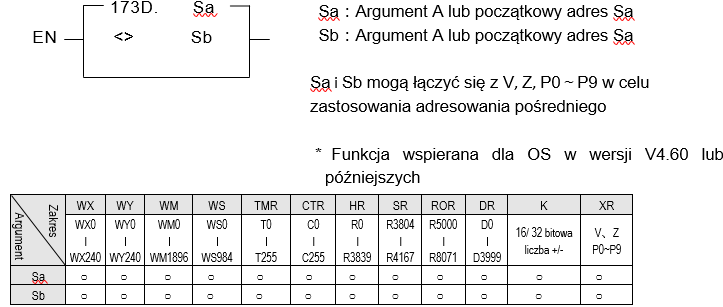
FUN 173 <> – KOMPARATOR NIERÓWNOŚCI (Sprawdzenie czy Sa jest różne od Sb) (NOT EQUAL TO COMPARE
| FUN 173 D <> |
KOMPARATOR NIERÓWNOŚCI (Sprawdzenie czy Sa jest różne od Sb) (NOT EQUAL TO COMPARE |
FUN 173 D <> |
|
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa ≠Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0
Przykład 1
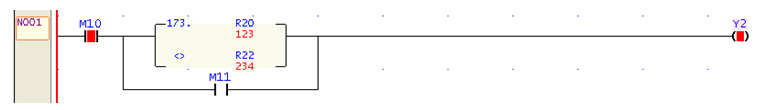
Opis: Jeżeli M10=1, R20 ≠R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0
Przykład 2
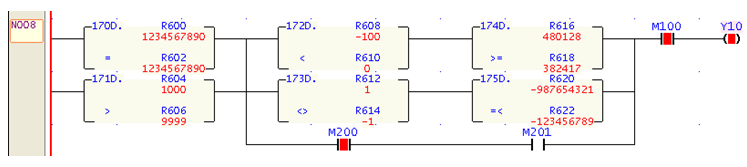
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0
|
||
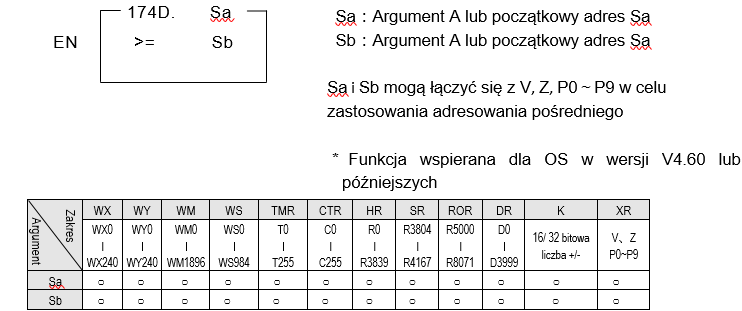
FUN 174 >= – KOMPARATOR WIĘKSZOŚCI LUB RÓWNOŚCI (Sprawdzenie czy Sa jest większe lub równe Sb) (GREATER THAN OR EQUAL TO COMPARE)
| FUN 174 D >= |
KOMPARATOR WIĘKSZOŚCI LUB RÓWNOŚCI (Sprawdzenie czy Sa jest większe lub równe Sb) (GREATER THAN OR EQUAL TO COMPARE) |
FUN 174 D >= |
|
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa ≧Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0 Przykład 1
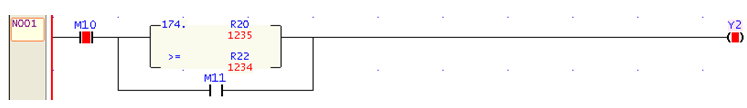
Opis: Jeżeli M10=1, R20 ≧R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0 Przykład 2
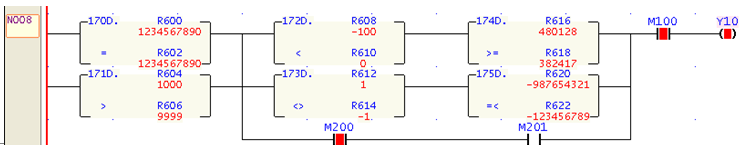
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0 |
||
FUN 175 =< – KOMPARATOR MNIEJSZOŚCI LUB RÓWNOŚCI (Sprawdzenie czy Sa jest mniejsze lub równe Sb) (LESS THAN OR EQUAL TO COMPARE)
| FUN 175 D =< |
KOMPARATOR MNIEJSZOŚCI LUB RÓWNOŚCI (Sprawdzenie czy Sa jest mniejsze lub równe Sb) (LESS THAN OR EQUAL TO COMPARE) |
FUN 175 D =< |
|
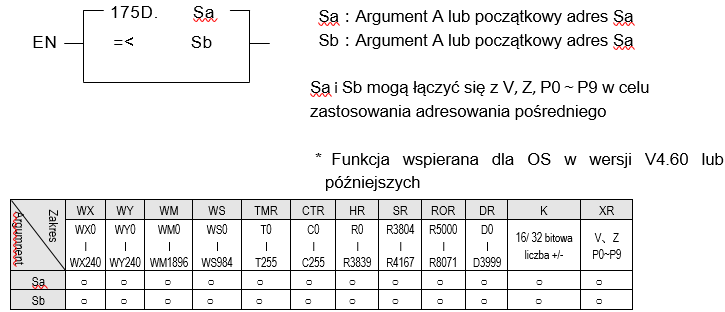
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa ≦Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0 Przykład 1
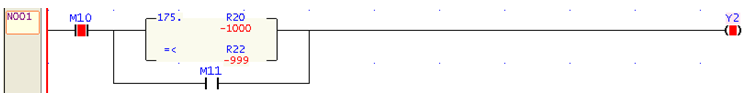
Opis: Jeżeli M10=1, R20 ≦R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0 Przykład 2
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0. |
||
FUN 190 STAT – ODCZYTAJ STAN SYSTEMU (READ SYSTEM STATUS)
| FUN 190 STAT |
ODCZYTAJ STAN SYSTEMU (READ SYSTEM STATUS) |
FUN 190 STAT |
|
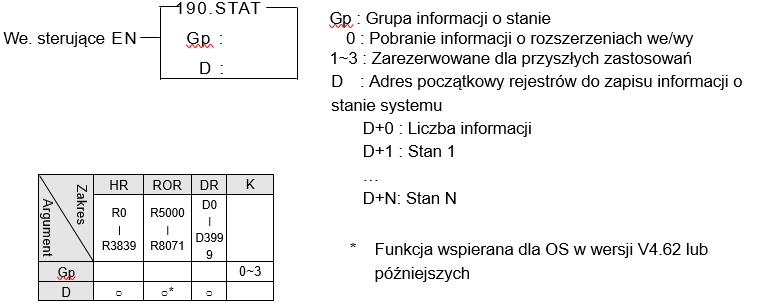
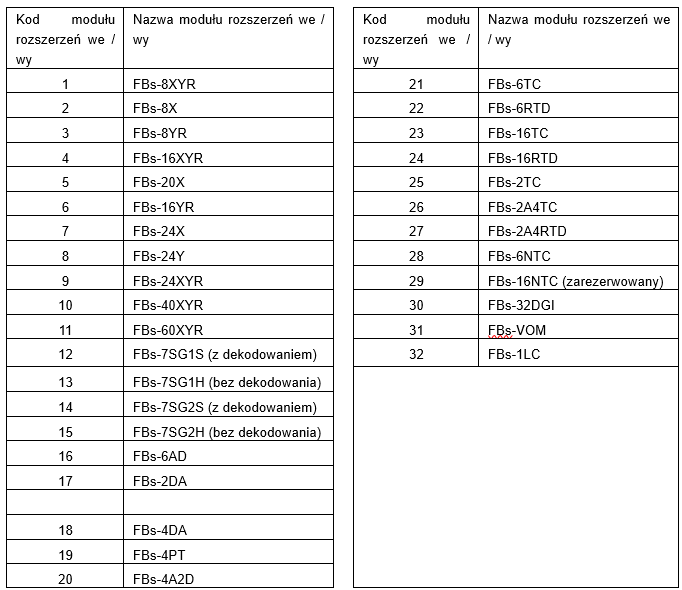
● Jeżeli wejście sterujące „EN”=1, funkcja zostanie wykonana, i jeżeli Gp = 0, co oznacza żądanie uzyskania informacji o podłączonych do sterownika modułach rozszerzeń We / Wy, liczba podłączonych modułów rozszerzeń we / wy zostanie zapisana w rejestrze D, natomiast do rejestrów D+1~D+N zapisane zostaną kody poszczególnych rozszerzeń, w kolejności ich występowania w systemie. Użycie grup Gp=1~3 jest zarezerwowane na przyszłość.
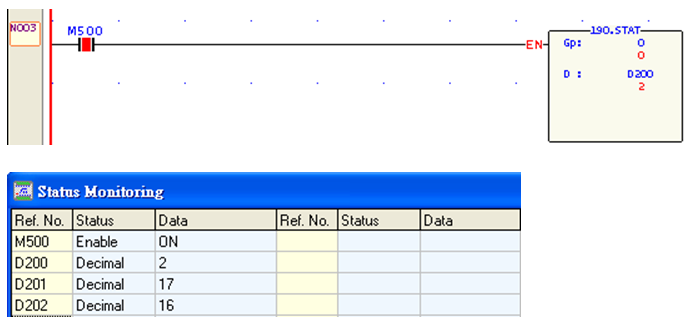
Przykład: W pewnym, systemie zainstalowane są dwa moduły rozszerzeń we/wy FBs-2DA + FBs-6AD
Opis: Jeżeli M500 = 1, funkcja zostanie wykonana. W rejestrze D200 zostanie zapisana całkowita liczba modułów rozszerzeń we/wy, jakie zostały wykryte przez jednostkę główną, w rejestrze D201 zostanie zapisany kod pierwszego modułu rozszerzeń (17=FBs-2DA), natomiast w rejestrze D202 zostanie zapisany kod drugiego modułu rozszerzeń we / wy (16=FBs-6AD). |
||
Słowa kluczowe
FUN 145 EN, FUN 146 DIS, FUN 147 MHSPO, FUN 148 MPG, FUN 150 M-BUS, FUN 151 CLINK, FUN 160 RWFR, FUN 161 WR-MP, FUN 162 RD-MP, FUN 170 =, FUN 171 >, FUN 172 <, FUN 173 <>, FUN 174 >=, FUN 175 =<, FUN 190 STAT, instrukcje funkcyjne, function instructions, Fatek, FBs, FBs-PLC
No comments to display
No comments to display