7 - część 1
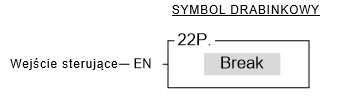
| FUN 22 P BREAK | PĘTLA BREAK FROM FOR iNEXT(BREAK) | FUN22 P BREAK |
|
● Jeżeli „EN”=1 lub zmieni się z 0→1(instrukcja P), nastąpi zakończenie pętli programu FOR iNEXT ● Program w pętli FOR-NEXT jest wykonywany N-krotnie (wartość N określana jest argumentem instrukcji FOR). W razie potrzeby zakończenia pętli w cyklu wcześniejszym niż N-ty, należy zastosować instrukcję BREAK ● Instrukcja BREAK musi znajdować się wewnątrz pętli FOR-NEXT
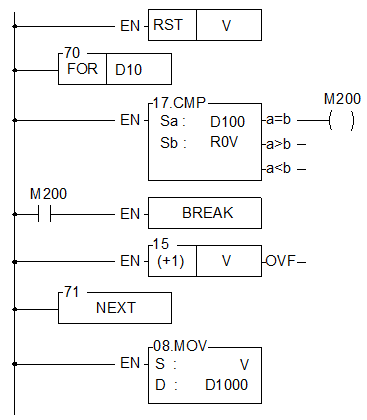
Opis: Operacja zliczania pętli wykorzystywana do realizowania pętli programu FOR-NEXT wyznaczana jest przez rejestr D10. Program w pętli FOR-NEXT, przeznaczony jest do wyszukiwania identycznych danych zapisanych w D100, jak dane w tabeli rejestrów rozpoczynającej się od R0. W przypadku znalezienia takich danych, pętla wyszukiwania zostanie zakończona, a wykonywanie programu będzie kontynuowane za instrukcją NEXT. Jeżeli dane nie zostaną znalezione, pętla zostanie zrealizowana N-krotnie (wartość N zapisana jest w D10) i dopiero wówczas, wykonywanie programu będzie kontynuowane za instrukcją NEXTE |
||
| FUN 23 P DIV48 | DZIELENIE 48-BITOWE | FUN 23 P DIV48 |
|
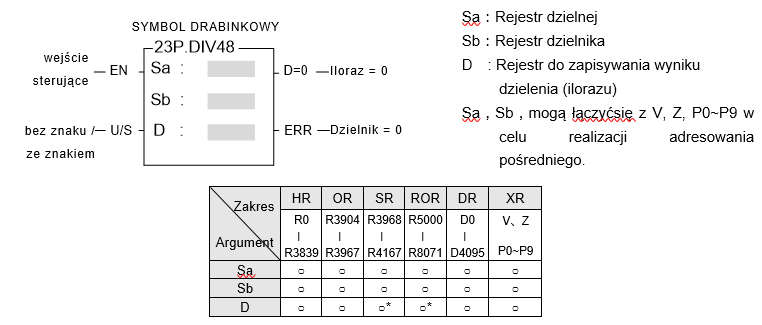
Opis
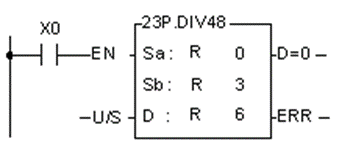
Przykład: dzielenie 48-bitowe
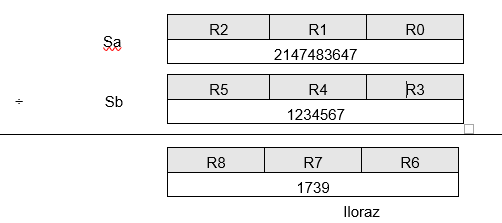
W przykładzie tym, dzielna tworzona przez rejestry R2, R1, R0 zostanie podzielona przez dzielnik tworzony przez rejestry R5, R4, R3. Iloraz zostanie zapisany w rejestrze R8, R7 i R6
|
||
| FUN 24 DP SUM |
SUM (Sumowanie danych ) |
FUN 24 DP SUM |
|
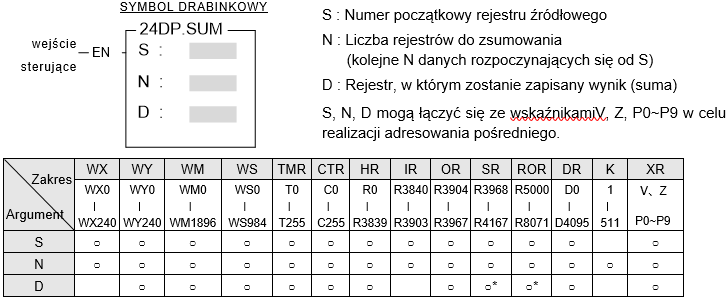
Opis
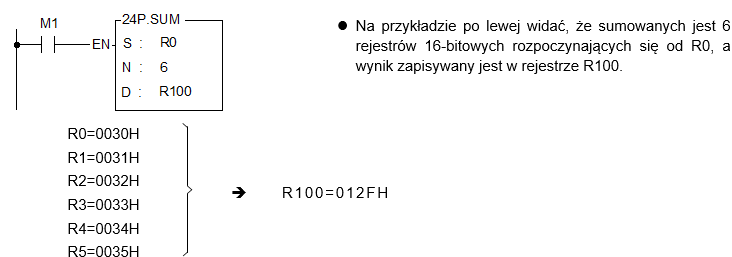
Przykład 1 Kiedy M1 zmieni stan zWYŁ→WŁ, instrukcja wykona obliczenie sumydanych 16-bitowych
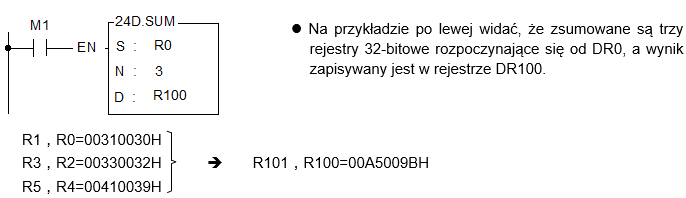
Przykład 2 Kiedy M1 jest w stanieWŁ, następuje sumowanie danych 32-bitowych.
|
||
| FUN 25 DP MEAN |
ŚREDNIA (Obliczenie średniej) |
FUN 25 DP MEAN |
|
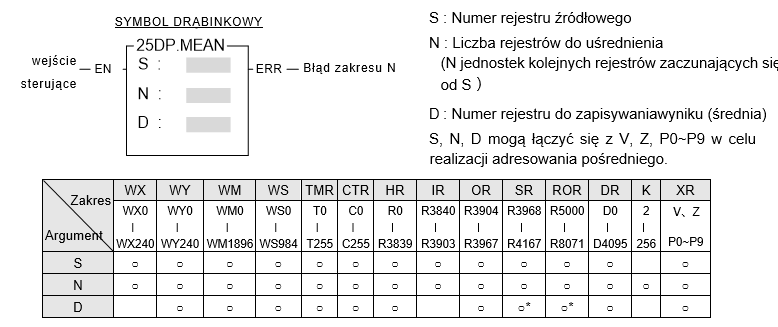
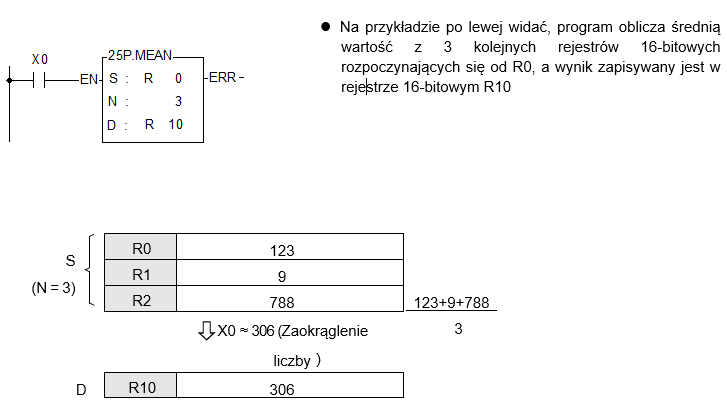
Opis
|
||
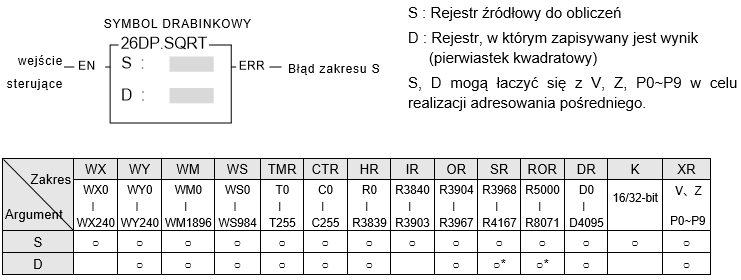
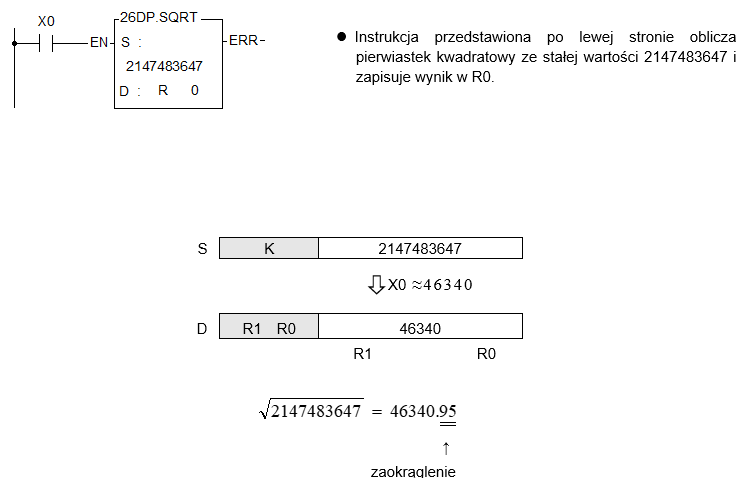
| FUN 26 DP SQRT | Pierwiastek kwadratowy | FUN 26 DP SQRT |
|
|
||
| FUN 27 DP NEG |
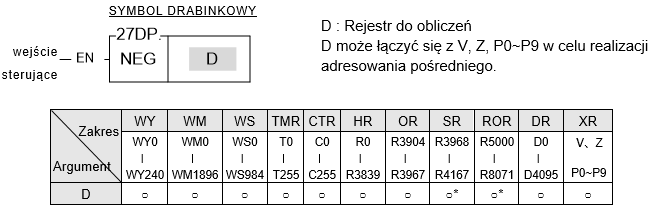
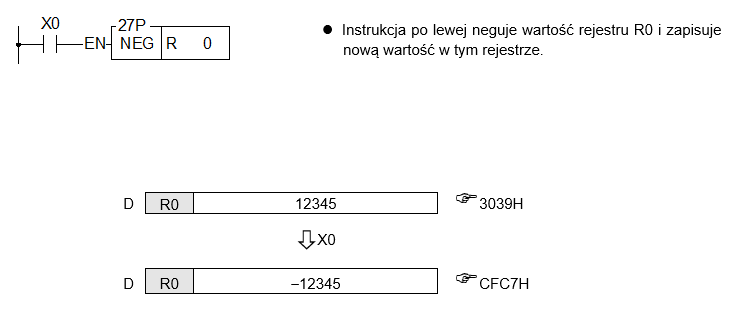
NEGACJA (obliczenie wartości ujemnej) |
FUN 27 DP NEG |
|
Opis
|
||
| FUN 28 DP ABS |
WARTOŚĆ BEZWZGLĘDNA (obliczenie wartości bezwzględnej) |
FUN 28 DP ABS |
|
Opis
|
||
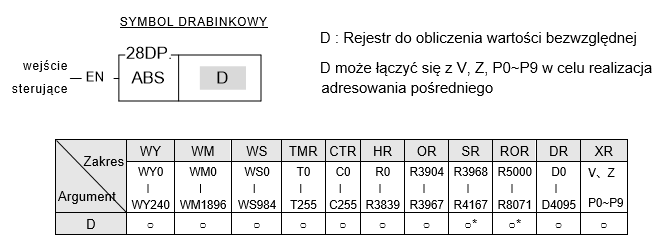
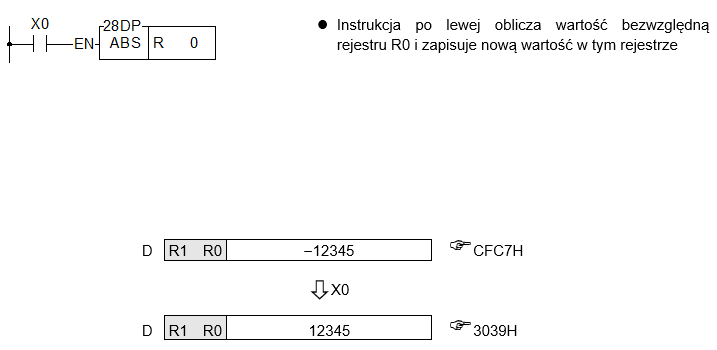
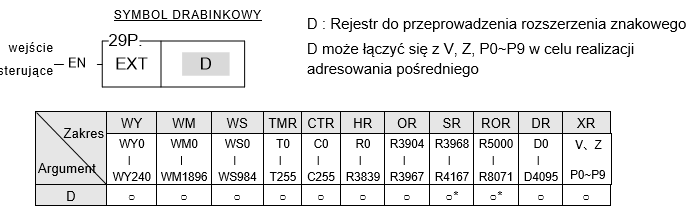
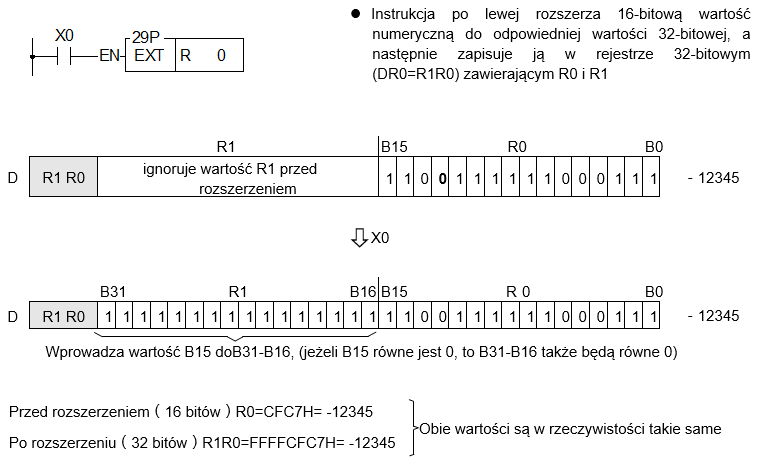
| FUN 29 DP EXT | ROZSZERZENIE ZNAKOWE | FUN 29 DP EXT |
|
Opis
|
||
| FUN 30 PID |
OPERACJA PID OGÓLNEGO ZASTOSOWANIA (Krótki opis) |
FUN 30 PID |
|
Opis
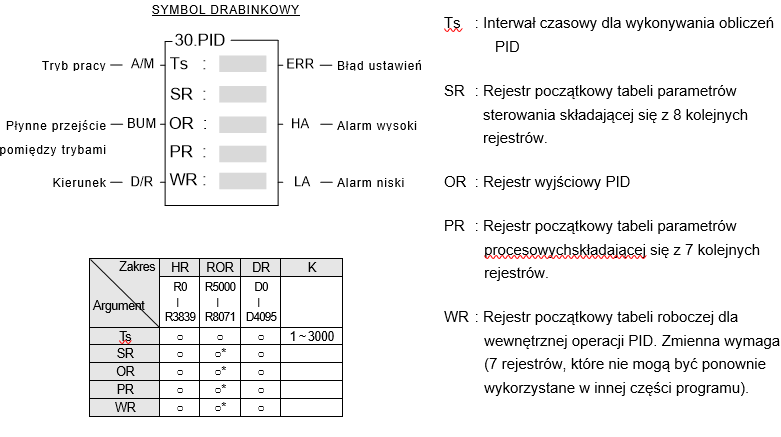
Mn = [(D4005/Pb) x En] + + Bias Mn : Wyjście sterujące w czasie ”n” D4005 : Stała wzmocnienia; wartością domyślną jest 1000. Można ją ustawić w zakresie 1~5000. Pb : Pasmo proporcjonalne ( zakres : 2~5000, jednostka 0.1%. Kc (wzmocnienie) =1000/ Pb ) Ti : Całkująca stała czasowa ( zakres : 0~9999 odpowiada 0.00~99.99 powtórzeniom/minutę ) Td : Różniczkująca stała czasowa ( zakres : 0~9999 odpowiada 0.00~99.99 minutom ) PVn : Wartość procesowa w czasie ”n” PVn-1 : Wartość procesowa w czasie ”n-1” En :Błąd w czasie ”n” =nastawa ( SP) -wartość procesowa w czasie ”n” (PVn) Ts : Przedział czasowy obliczeń PID ( zakres: 1~3000, jednostka : 0.01 s ) Bias : Offset wyjścia sterującego ( zakres: 0~16380 ) |
||
| FUN 31 P CRC16 |
OBLICZANIE CRC16(CRC16) |
FUN 31 P CRC16 |
|
Opis
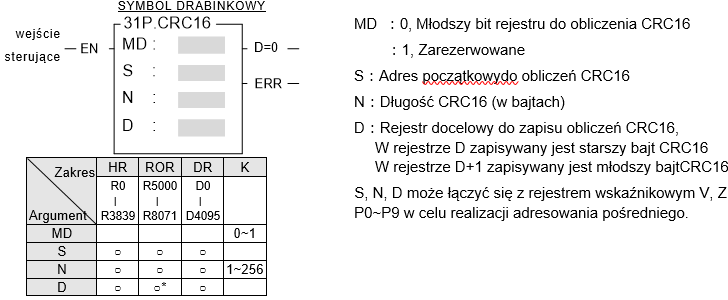
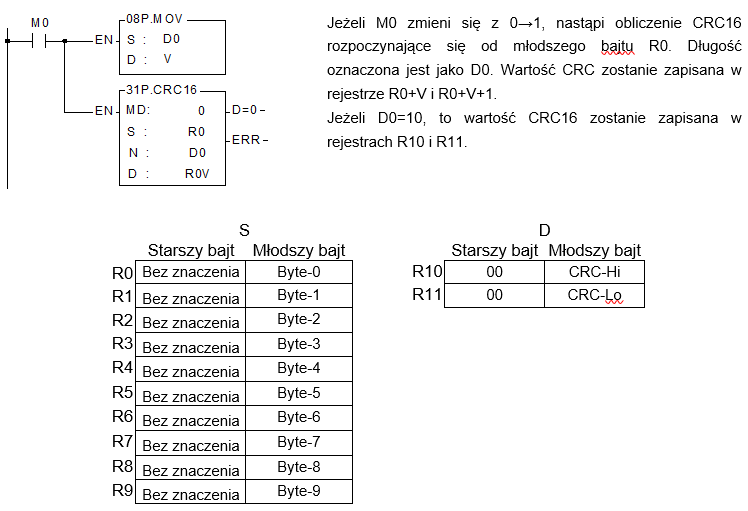
● Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to instrukcja rozpocznie obliczanie CRC16 od młodszego bajtuS przez długość N. Wynik obliczeń zostanie zapisany w rejestrze D i D+1. ● Wskaźnik wyjściowy "D=0" będzie włączony jeżeli wynik obliczeń będzie równy 0. ● W przypadku nieprawidłowej długości, instrukcja nie przeprowadzi obliczeń i włączy się błąd na wyjściu "ERR". ● Przy komunikacji z inteligentnym urządzeniem peryferyjnym w binarnym formacie danych, bardzo często wykorzystywana jest funkcja CRC16. Metoda ta wykorzystywana jest przez dobrze znany protokół komunikacyjny Modbus RTU. ● CRC16 jest wartością kontrolną przesyłanej ramki danych. ● Po przeprowadzeniu obliczeń CRC16 na podstawie danych otrzymanych w komunikacie oraz wartości kontrolnej, wynik musi wynosić 0. Oznacza to brak błędu w tej ramce wiadomości.
|
||
| FUN 32 ADCNV |
KONWERSJA WARTOŚCI WEJŚCIA ANALOGOWEGO 4~20MA(ADCNV) |
FUN 32 ADCNV |
|
Opis
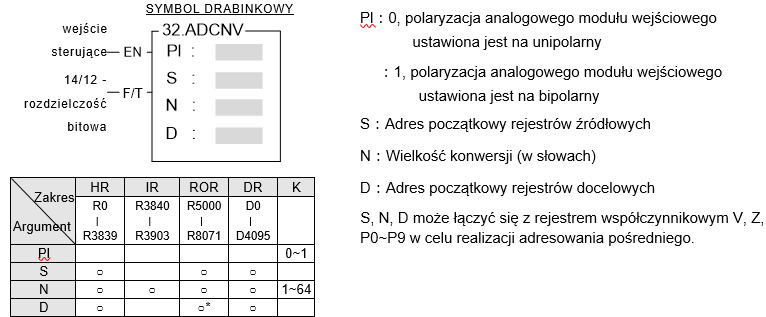
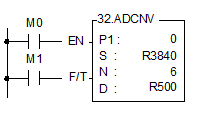
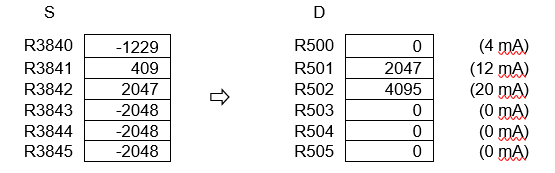
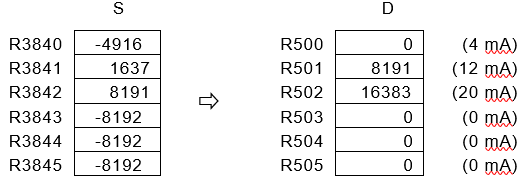
● Jeżeli jednym z wejść analogowych jest 2~10mA/ 4~20mA/1~5V/2~10V, to sposobem do uzyskania odpowiedniej wartości dla tego sygnału jest analogowy moduł wejściowy. Zakres wejściowy modułu wynosi0~10mA/0~5V (Ustawienie przy 5V, polaryzacja unipolarna) lub 0~20mA/0~10V(Ustawienie przy 10V, polaryzacja unipolarna). W takim przypadku wystąpi przesunięcie wartości odczytu. Instrukcja ta stosowana jest w celu eliminacji przesunięcia i konwersji wartości odczytu na wartość w zakresie 0~4095(12-bitów) lub 0~16383(14-bitów). ● Jeżeli "EN"=1, nastąpi konwersja rozpoczynająca się od S, na długości N. Wynik zostanie zapisany w rejestrze D. ● Jeżeli "F/T"=0, wybrana zostanie 12-bitowa rozdzielczość analogowego modułuwejściowego. Jeżeli "F/T"=1, nastąpi przypisanie 14-bitowej rozdzielczości. ● Instrukcja ta nie będzie działać w przypadku nieprawidłowej wartości N. ● Wartość odczytu na wejściu analogowym musi być w formacie -2048~2047 lub -8192~8191, aby konwersja była zgodna. W innym wypadku, jeżeli wartość odczytu będzie w formacie 0~4095 lub 0~16383, konwersja będzie niezgodna.
Przykład
Opis: Przy włączonym M0 i wyłączonym M1, przeprowadzona zostanie 6-punktowa konwersja rozpoczynająca się od R3840, podczas której wyeliminowane zostanie przesunięcie wartości odczytu 4~20mA, a odpowiednia wartość 0~4095 zostanie zapisana w R500~R505.
Przy włączonych M0 i M1, przeprowadzona zostanie 6-punktowa konwersja rozpoczynająca się od R3840, podczas której wyeliminowane zostanie przesunięcie wartości odczytu 4~20mA, a odpowiednia wartość 0~16383 zostanie zapisana w R500~R505.
|
||
| FUN 33 P LCNV |
Konwersja liniowa(LCNV) |
FUN 33 P LCNV |
|
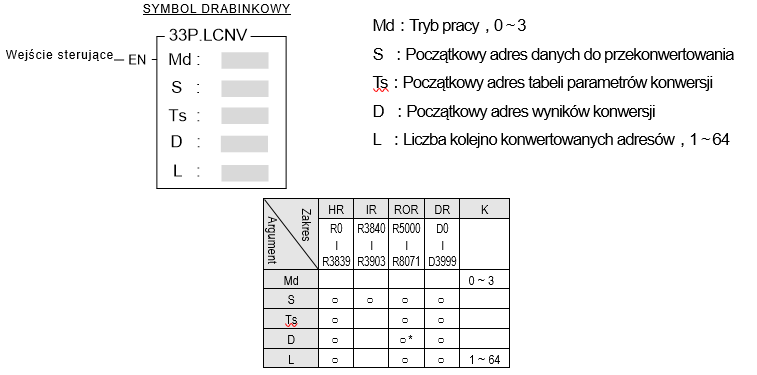
● W przypadku, gdy do pomiaru analogowego wykorzystywany jest analogowy moduł wejściowy, wartość odczytana na wejściu analogowym może być przy użyciu tej instrukcji przekonwertowana na zakres jednostek inżynierskich, w celu ich wyświetlenia lub przeprowadzenia operacji sterowania. ● W przypadku kalibracji pomiarowej można zastosować konwersję liniową zmiennej, dzięki czemu zmierzona wartość z PLC może być skorygowana wartością z urządzenia pomiarowego. ● Jeżeli „EN"=1 lub zmieni się z 0→1( instrukcja P), instrukcja przeprowadzi operację konwersji liniowej zgodną z wybranym trybem, gdzie S jest początkowym adresem danych źródłowych, Ts jest początkowym adresem tabeli parametrów konwersji, D jest początkowym adresem do zapisywania przekonwertowanych wyników, a L jest liczbą kolejno konwertowanych adresów źródłowych. ● Istnieją dwa sposoby określania konwersji liniowej:
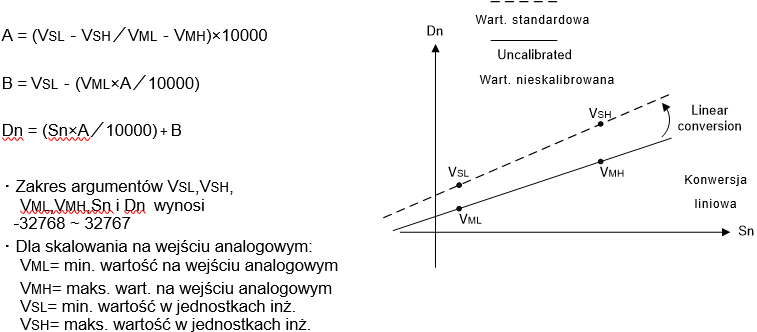
Sposób 1: Metoda kalibracji dwupunktowej
Wypełnij tabelę parametrów do konwersji wpisując dolną wartość pomiarową (VML), górną wartość pomiarową (VMH) oraz odpowiadające im wartości standardowe – dolną (VSL) i górną (VSH). Wynik po konwersji (Dn) wygenerowany zostanie z danych źródłowych (Sn) za pomocą poniższego równania:
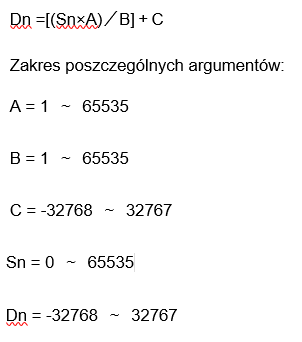
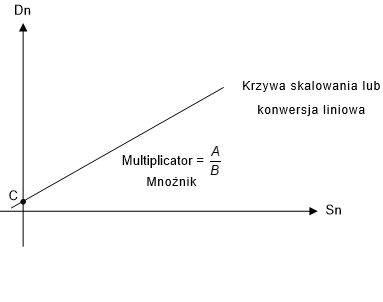
Sposób 2: Mnożnik + metoda przesunięcia Wypełnij tabelę parametrów do konwersji wpisując wartości mnożnika(A), dzielnika(B) i przesunięcia(C). Wynik po konwersji (Dn) wygenerowany zostanie z danych źródłowych (Sn) za pomocą poniższego równania:
Opis trybu roboczego:
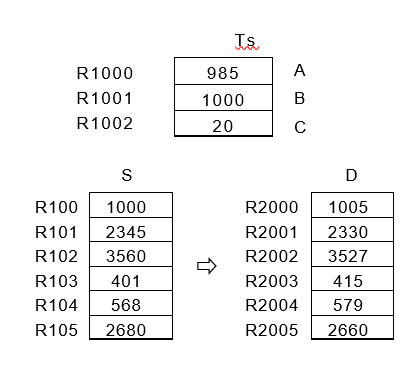
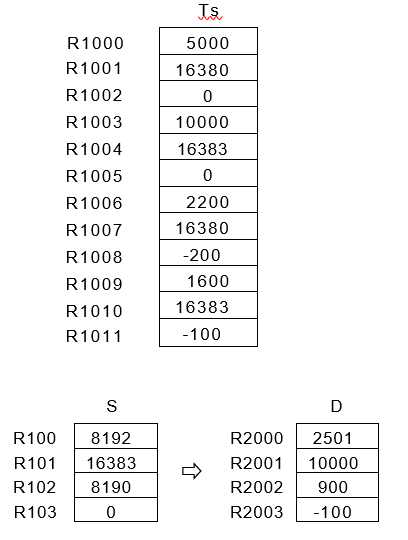
1. Kiedy Md = 0, konwersja liniowa przeprowadzana jest sposobem 1 określania konwersji, a wszystkie dane źródłowe charakteryzują się tymi samymi parametrami do konwersji VML, VMH, VSL i VSH. 2. Kiedy Md = 1, konwersja liniowa przeprowadzana jest sposobem 1 określania konwersji, a dane źródłowe charakteryzują się niezależnymi parametrami do konwersji VML, VMH, VSL, VSH. W przypadku N danych źródłowych, tabela parametrów konwersji powinna zawierać N grup parametrów VML, VMH, VSL, VSH ,tj. N×4 rejestrów. 3. Kiedy Md = 2, konwersja liniowa przeprowadzana jest sposobem 2 określania konwersji, a wszystkie dane źródłowe charakteryzują się tymi samymi parametrami do konwersji A, B i C. 4. Kiedy Md = 3, konwersja liniowa przeprowadzana jest sposobem 2 określania konwersji, a dane źródłowe charakteryzują się niezależnymi parametrami do konwersji A, B, C. W przypadku N danych źródłowych, tabela parametrów do konwersji powinna zawierać N grup parametrów A, B, C, tj. N×3 rejestrów.
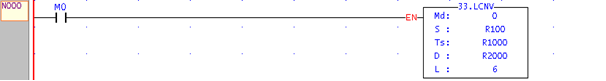
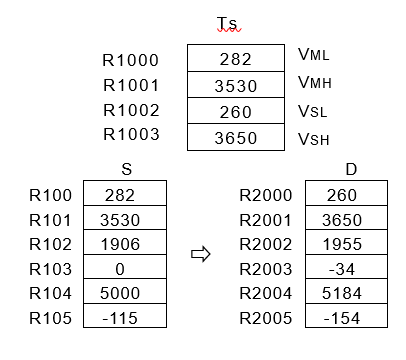
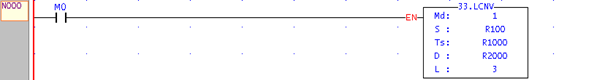
Przykład programu 1 : Konwersja liniowa w trybie 0
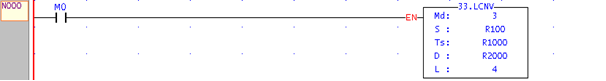
Opis: Kiedy M0=1, konwersja liniowa zostanie zrealizowana w trybie 0, gdzie R100 jest początkowym adresem danych źródłowych, R1000 jest początkowym adresem tabeli parametrów konwersji VML, VMH, VSL, VSH, liczba kolejno konwertowanych wartości wynosi 6, a przekonwertowane wyniki zapisywane będą w R2000~R2005
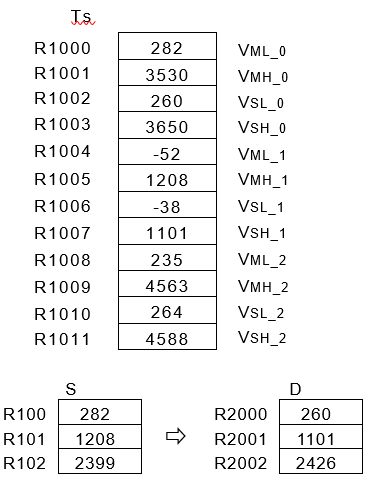
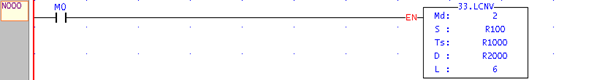
Przykład programu 2 : Konwersja liniowa w trybie 1
Opis: Kiedy M0=1, konwersja liniowa zostanie zrealizowana w trybie 1, gdzie R100 jest początkowym adresem danych źródłowych, R1000 jest początkowym adresem tabeli parametrów konwersji VML, VMH, VSL, VSH, liczba kolejno konwertowanych wartości wynosi 3, a przekonwertowane wyniki zapisywane będą w R2000~R2002.
Przykład programu 3 : Konwersja liniowa w trybie 2
Opis: Kiedy M0=1, konwersja liniowa zostanie zrealizowana w trybie 2, gdzie R100 jest początkowym adresem danych źródłowych, R1000 jest początkowym adresem tabeli parametrów konwersji A, B, C, liczba kolejno konwertowanych wartości wynosi 6, a przekonwertowane wyniki zapisywane będą w R2000~R2005.
Przykład programu 4: Konwersja liniowa w trybie 3
Opis: Kiedy M0=1, konwersja liniowa zostanie zrealizowana w trybie 3, gdzie R100 jest początkowym adresem danych źródłowych, R1000 jest początkowym adresem tabeli parametrów konwersji A, B, C, liczba kolejno konwertowanych wartości wynosi 4, a przekonwertowane wyniki zapisywane będą w R2000~R2003
|
||
| FUN 34 P MLC |
Multi-liniowa konwersja(MLC) |
FUN 34 P MLC |
|
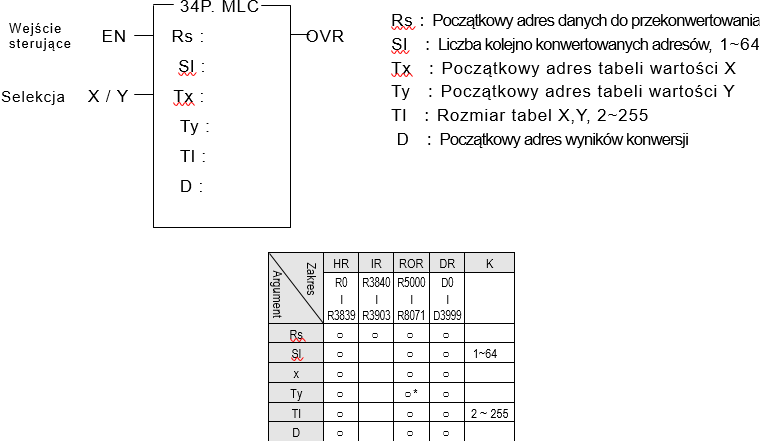
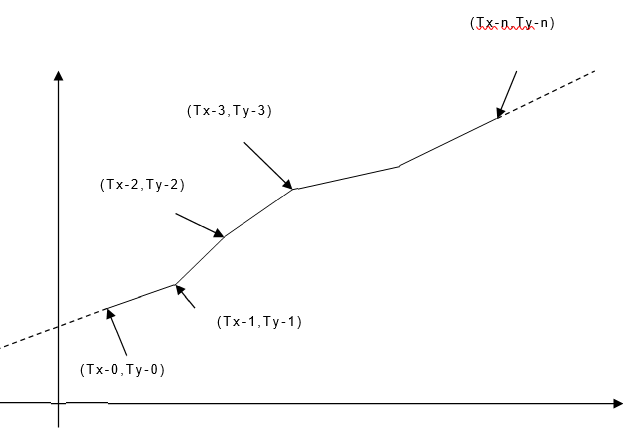
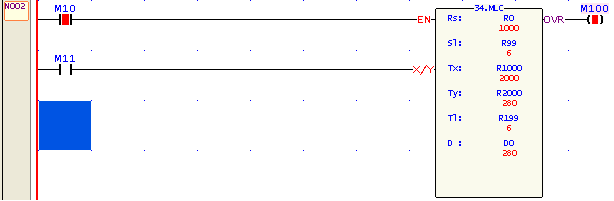
● W przypadku, gdy do pomiaru analogowego wykorzystywany jest analogowy moduł wejściowy, wartość odczytana na wejściu analogowym może być przy użyciu tej instrukcji przekonwertowana na zakres jednostek inżynierskich, w celu ich wyświetlenia lub przeprowadzenia operacji sterowania. ● W przypadku kalibracji pomiarowej można zastosować multi-liniową konwersję zmiennej, dzięki czemu zmierzona wartość z PLC może być skorygowana wartością z urządzenia pomiarowego. ● Jeżeli „EN"=1 lub zmieni się z 0→1 (instrukcja P), instrukcja przeprowadzi operację multi-liniowej konwersji, w sposób zależny od stanu wejścia X / Y, gdzie Rs jest początkowym adresem danych źródłowych, SI jest liczbą kolejno konwertowanych adresów źródłowych, Tx jest początkowym adresem tabeli wartości na osi rzędnych X, Ty jest początkowym adresem tabeli wartości na osi odciętych Y, TI określa rozmiar tabela X / Y, a D jest początkowym adresem do zapisywania wyników konwersji. ● Jeżeli podczas wykonywania instrukcji stan wejścia X / Y = 0, nastąpi porównanie danych źródłowych z wpisami w tabeli Tx w celu odnalezienia odpowiedniej lokalizacji w tej tabeli (wpisy w tabeli Tx muszą być uszeregowane od najmniejszej do największej), a następnie zostanie przeprowadzona konwersja liniowa zgodna ze zlokalizowaną częścią tabel Tx i Ty. ● W przypadku, gdy wartości danych źródłowych nie zawierają się w zakresie wartości wpisów w tabeli Tx (gdy X / Y = 0) lub Ty (gdy X / Y = 1), wyjście OVR=1. ● W przypadku nieprawidłowej wartości SI lub TI, instrukcja nie zostanie zrealizowana. Wyrażenie: Aby konwersja liniowa przebiegła prawidłowo, wpisy w tabeli wartości X (Tx) muszą być uporządkowane w kolejności od najmniejszej do największej (gdy X / Y = 0); wpisy w tabeli konwertowanych wartości Y (Ty) mogą być natomiast uporządkowane w kolejności od najmniejszej do największej lub odwrotnie (gdy X / Y = 1). Przy wykonaniu tej instrukcji, nastąpi wyszukanie odpowiedniego fragmentu, poprzez porównanie wpisów tabeli z danymi źródłowymi, a następnie przeprowadzona zostanie konwersja liniowa według następującego równania:
Vy = (Vx-Tx_n) × (Ty_n+1-Ty_n/Tx_n+1-Tx_n) + Ty_n jeżeli X/Y=0 Vx = (Vy-Ty_n) × (Tx_n+1-Tx_n/Ty_n+1-Ty_n) + Tx_n jeżeli X/Y=1
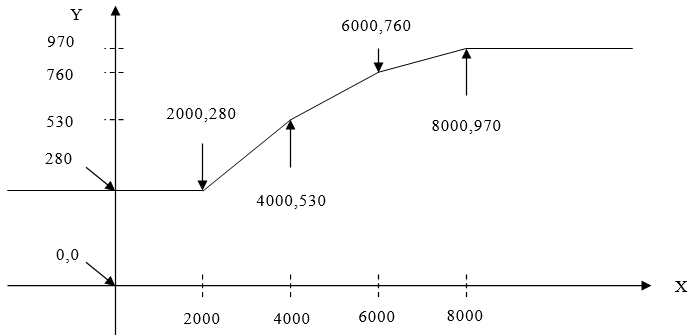
Schemat multi-liniowy konwersji:
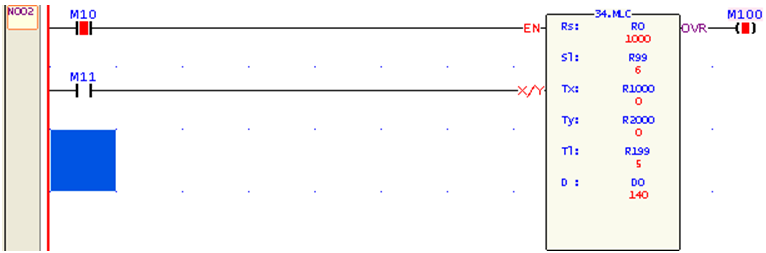
Przykład 1:
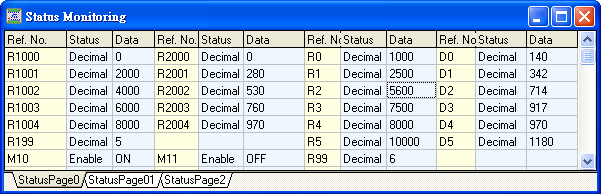
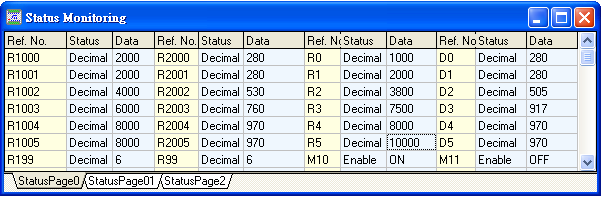
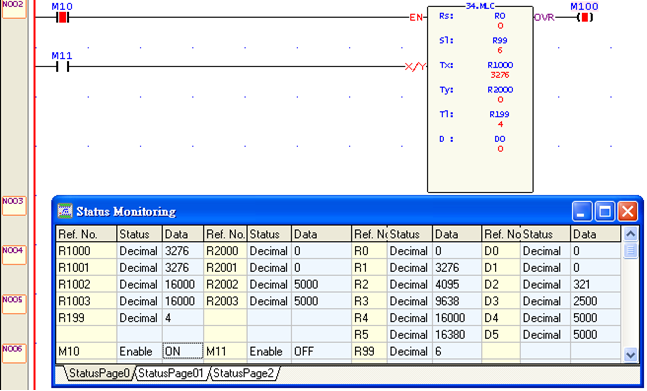
opis: Kiedy M10=1 i M11=0, a R0 jest początkowym adresem danych do przekonwertowania, R99 jest liczbą kolejnych danych źródłowych do przekonwertowania, R1000 jest początkowym adresem tabeli wartości X (Tx), R2000 jest początkowym adresem tabeli wartości Y (Ty), R199 jest rozmiarem tabel Tx/Ty, dane źródłowe R0~R5 będą poddane konwersji liniowej według tabel Tx i Ty, a wyniki zostaną zapisane w D0~D5.
Przykład 2
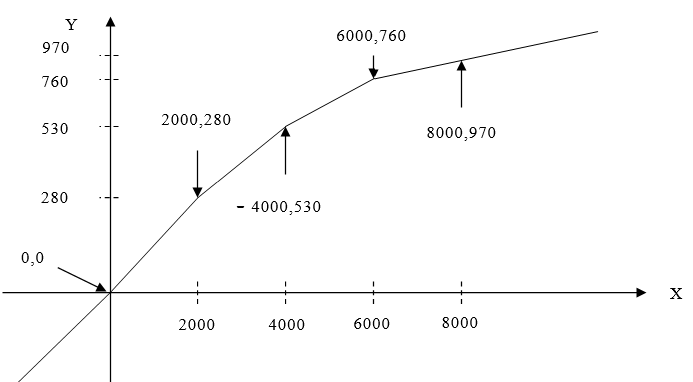
opis:
Kiedy M10=1 i M11=0, a R0 jest początkowym adresem danych do przekonwertowania, R99 jest liczbą kolejnych danych źródłowych do przekonwertowania, R1000 jest początkowym adresem tabeli wartości X (Tx), R2000 jest początkowym adresem tabeli wartości Y (Ty), R199 jest rozmiarem tabel Tx/Ty, dane źródłowe R0~R5 będą poddane konwersji liniowej według tabeli Tx i Ty, a wyniki zostaną zapisane w D0~D5. Jeżeli dane źródłowe ≦ 2000, wartość wynikowa wynosi 280; jeżeli dane źródłowe ≧ 8000, wartość wynikowa wynosi 970
Przykład 3
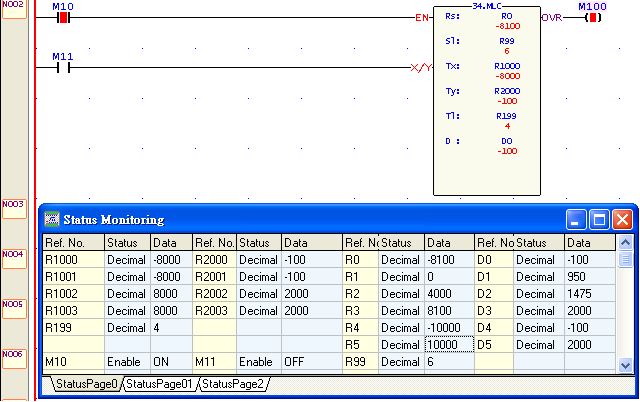
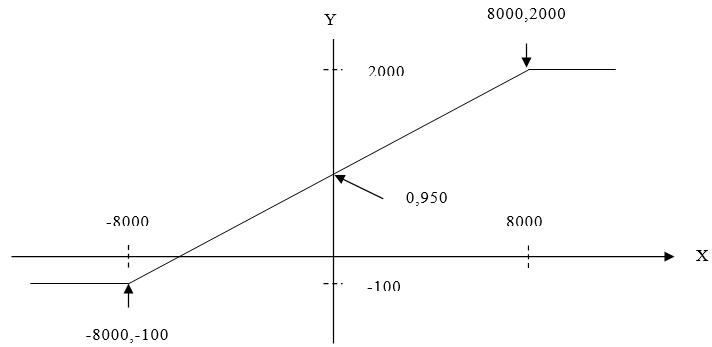
Opis: Kiedy M10=1 i M11=0, a R0 jest początkowym adresem danych do przekonwertowania, R99 jest liczbą kolejnych danych źródłowych do przekonwertowania, R1000 jest początkowym adresem tabeli wartości X (Tx), R2000 jest początkowym adresem tabeli wartości Y (Ty), R199 jest rozmiarem tabel Tx/Ty, dane źródłowe R0~R5 będą poddane konwersji liniowej według tabeli Tx i Ty, a wyniki zostaną zapisane w D0~D5. Jeżeli dane źródłowe ≦ -8000, wartość wynikowa wynosi -100; jeżeli dane źródłowe ≧ 8000, wartość wynikowa wynosi 2000
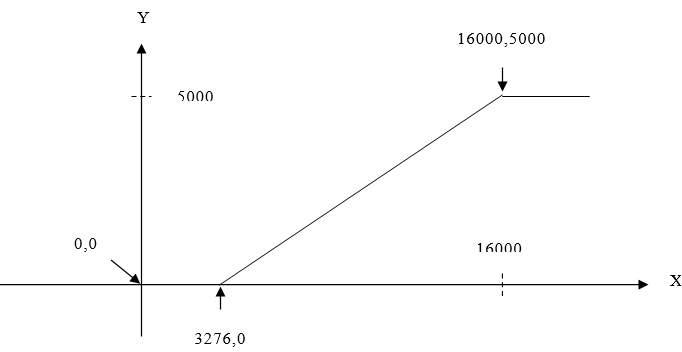
opis: Kiedy M10=1 i M11=0, a R0 jest początkowym adresem danych do przekonwertowania, R99 jest liczbą kolejnych danych źródłowych do przekonwertowania, R1000 jest początkowym adresem tabeli wartości X (Tx), R2000 jest początkowym adresem tabeli wartości Y (Ty), R199 jest rozmiarem tabel Tx/Ty, dane źródłowe R0~R5 będą poddane konwersji liniowej według tabeli Tx i Ty, a wyniki zostaną zapisane w D0~D5. Jeżeli dane źródłowe ≦ 3276, wartość wynikowa wynosi 0; jeżeli dane źródłowe ≧ 16000, wartość wynikowa wynosi 5000
|
||
| FUN 35 D P XOR | XOR | FUN 35 D P XOR |
|
|
||
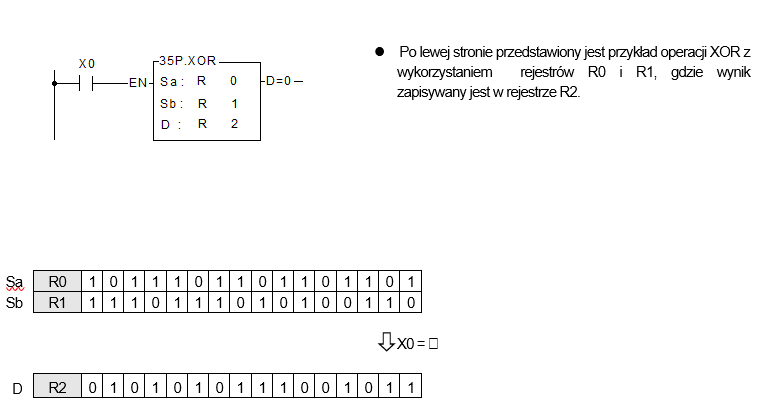
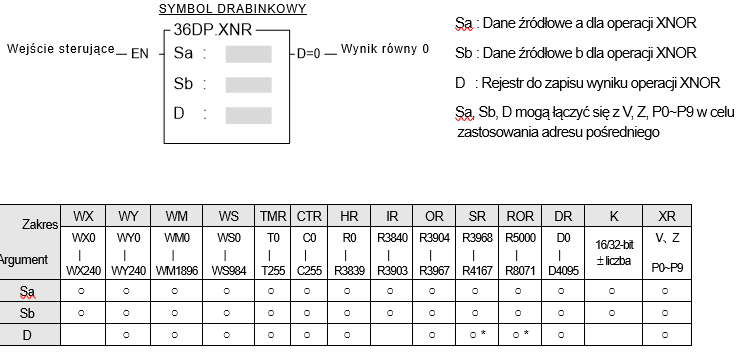
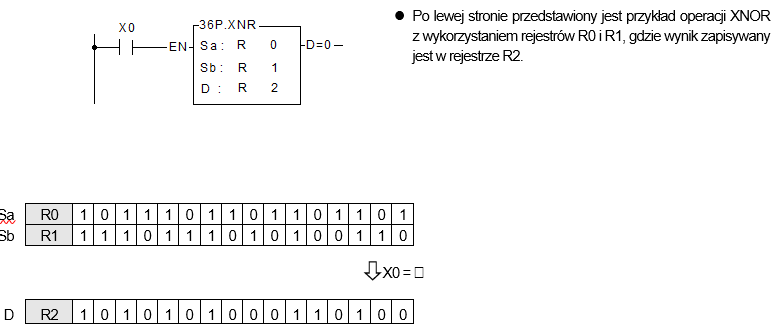
| FUN 36 XNR | XNOR | FUN 36 XNR |
|
● Po zakończeniu operacji, jeżeli wszystkie bity w rejestrze D będą miały stan 0, znacznik „D = 0” zostanie ustawiony w stan 1.
|
||
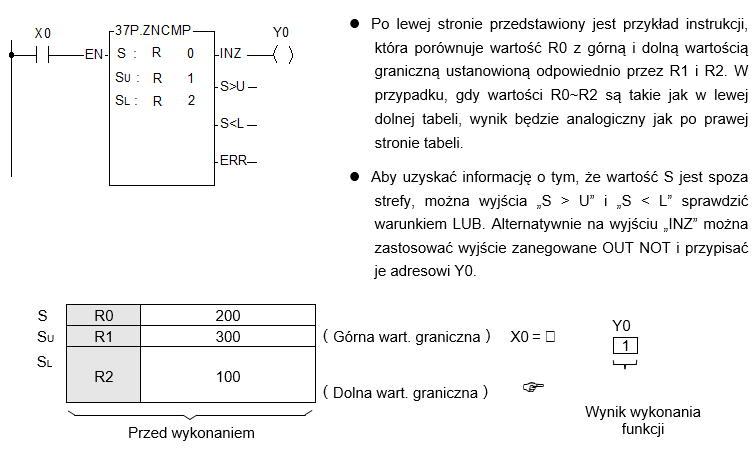
| FUN 37 D P ZNCMP |
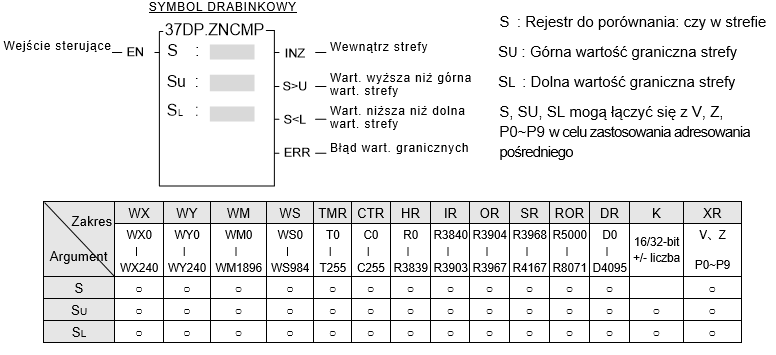
Komparator strefy (ZONE COMPARE) |
FUN 37 D P ZNCMP |
|
|
||
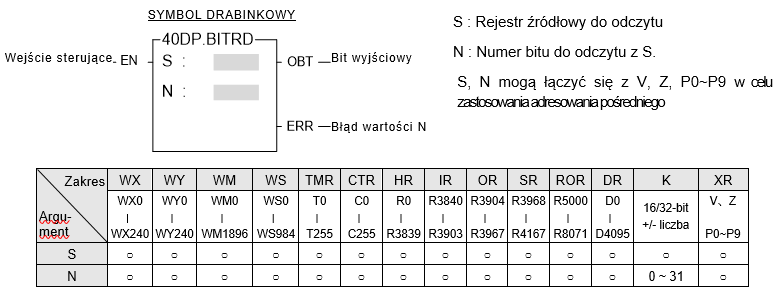
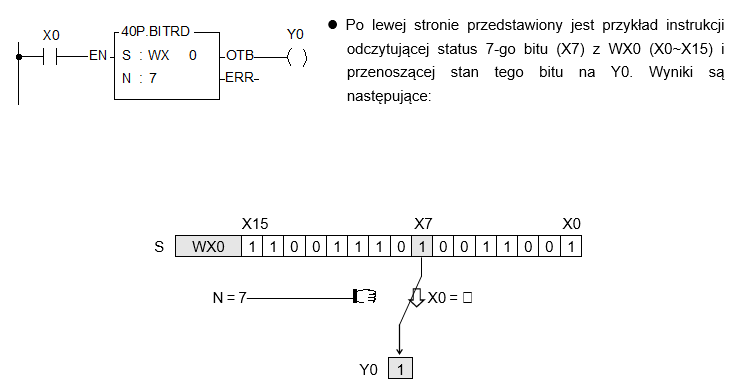
| FUN 40 D P BITRD |
ODCZYTAJ BIT (BIT READ) |
FUN 40 D P BITRD |
|
|
||
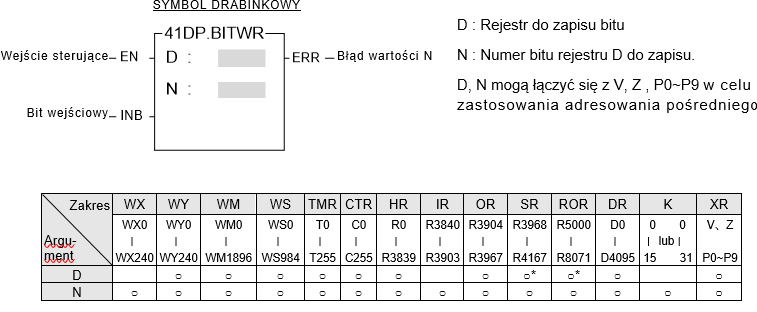
| FUN 41 D P BITWR |
ZAPISZ BIT (BIT WRITE) |
FUN 41 D P BITWR |
|
|
||
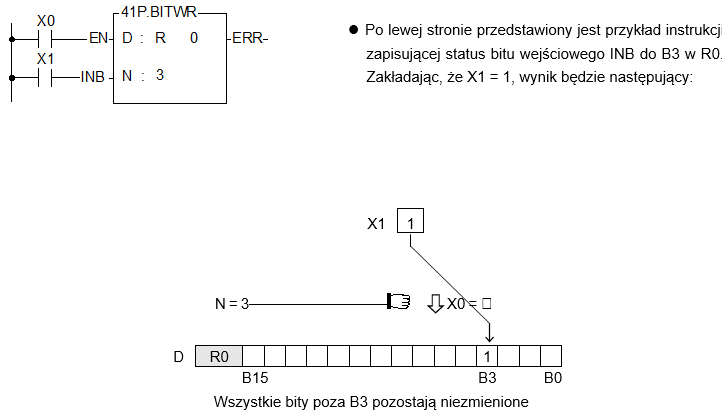
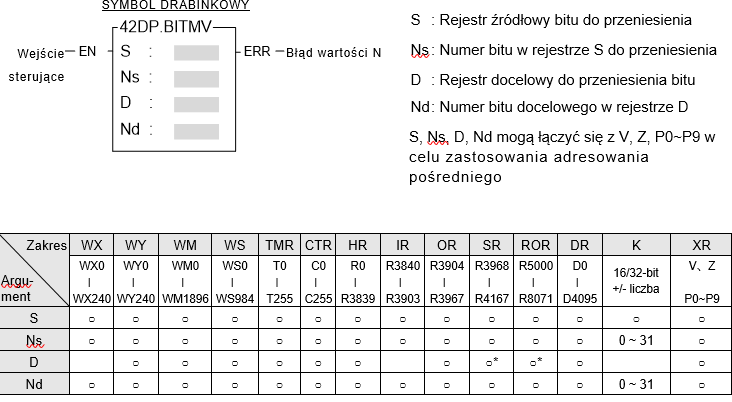
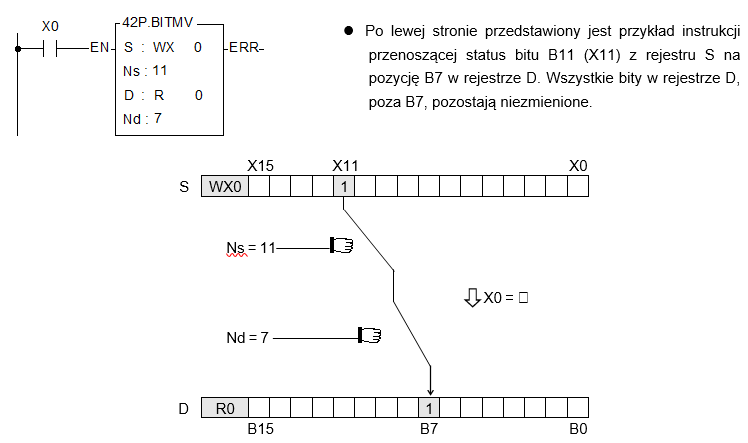
| FUN 42 D P BITMV |
PRZENIEŚ BIT (BIT MOVE) |
FUN 42 D P BITMV |
|
), prawidłowym zakresem dla N jest 0~31. Jeżeli N znajdzie się poza zakresem, to znacznik błędu wartości N ( „ERR”) zostanie ustawiony na 1, a instrukcja nie zostanie wykonana. |
||
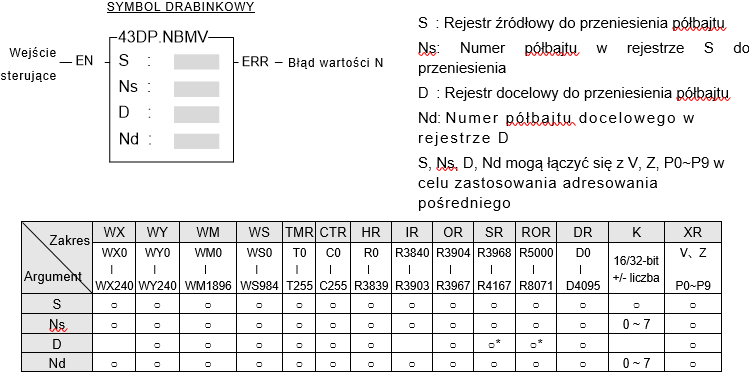
| FUN 43 D P NBMV |
PRZENIEŚ PÓŁBAJT (NIBBLE MOVE) |
FUN 43 D P NBMV |
|
|
||
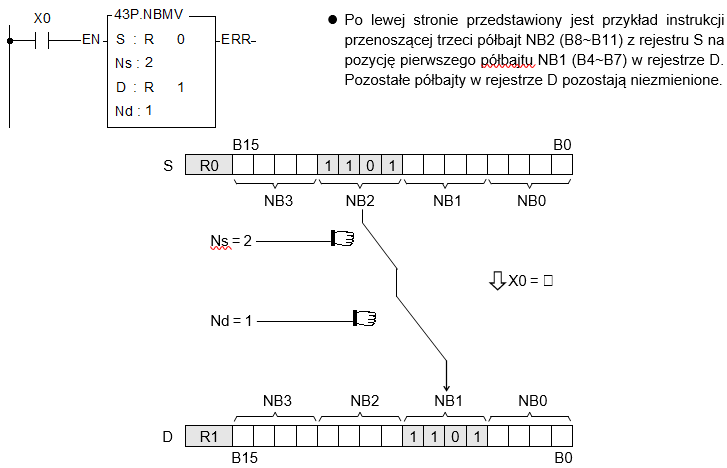
| FUN 44 D P BYMV |
PRZENIEŚ BAJT (BYTE MOVE) |
FUN 44 D P BYMV |
|
|
||
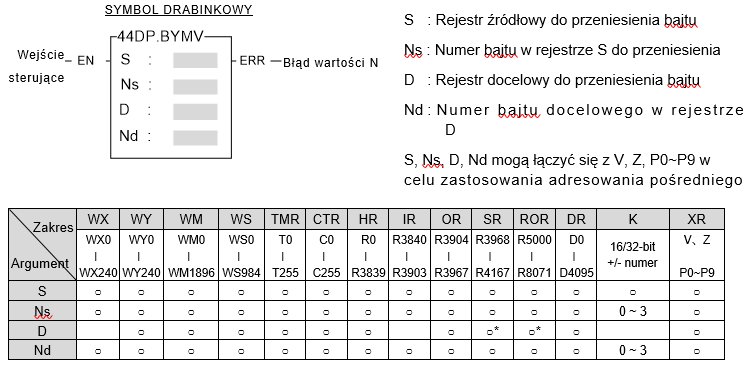
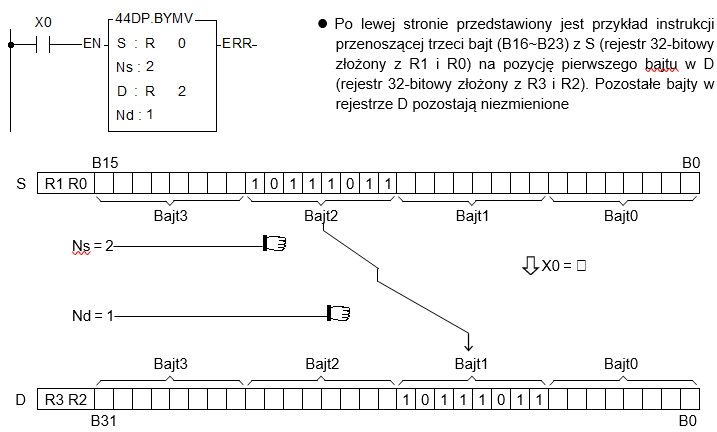
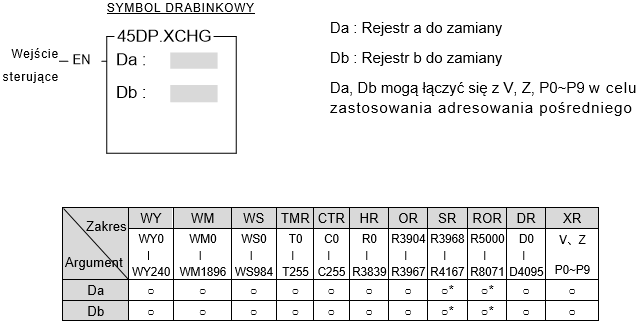
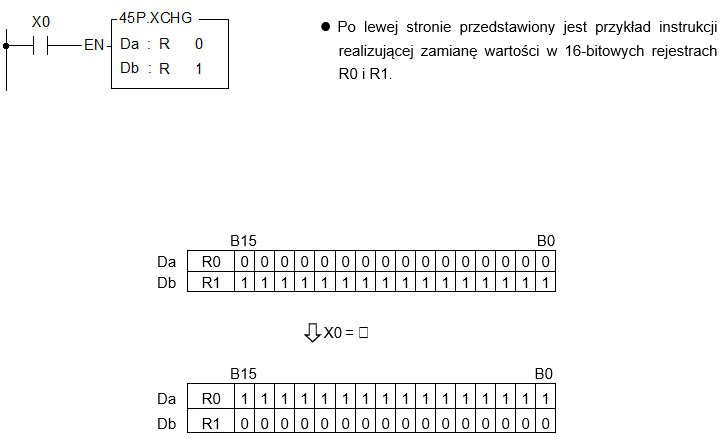
| FUN 45 D P XCHG |
ZAMIEŃ (EXCHANGE) |
FUN 45 D P XCHG |
|
|
||
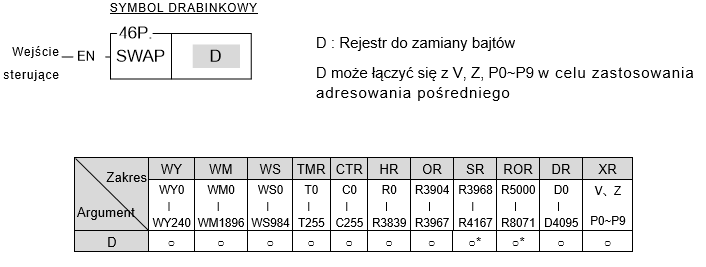
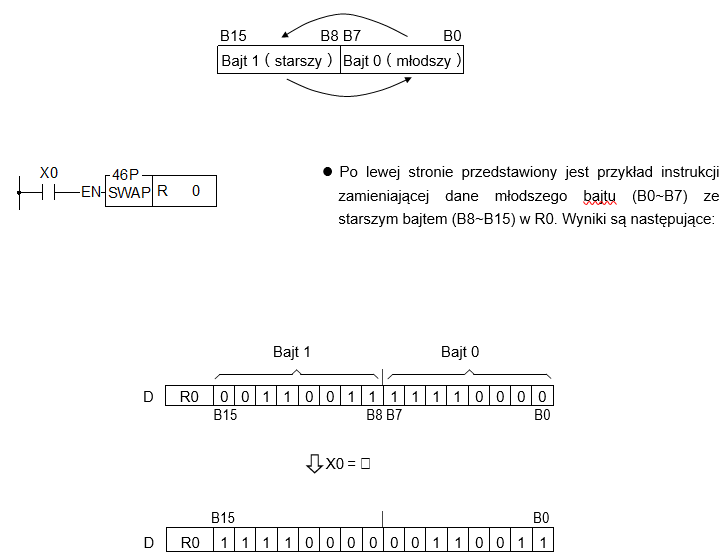
| FUN 46 P SWAP |
ZAMIEŃ BAJTY (BYTE SWAP) |
FUN 46 P SWAP |
|
|
||
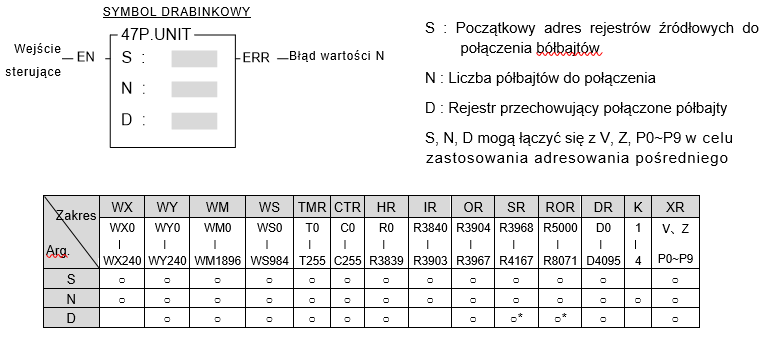
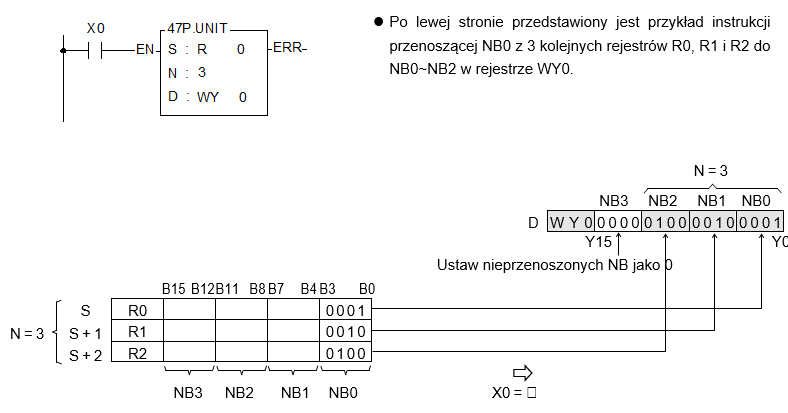
| FUN 47 P UNIT |
POŁĄCZ PÓŁBAJTY (NIBBLE UNITE) |
FUN 47 P UNIT |
|
|
||
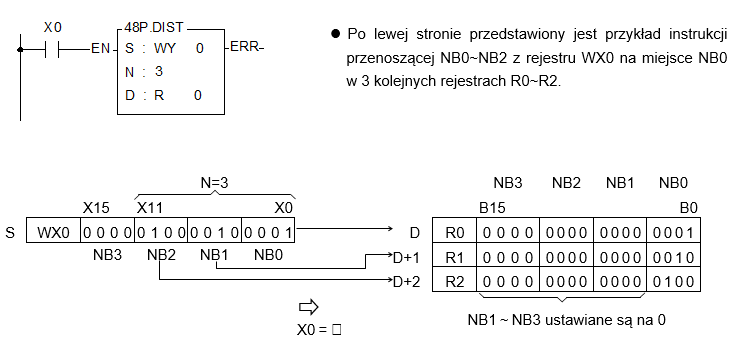
| FUN 48 P DIST |
ROZPORWADŹ PÓŁBAJTY (NIBBLE DISTRIBUTE) |
FUN 48 P DIST |
|
|
||
| FUN 49 BUNIT |
POŁĄCZ BAJTY (BYTE UNITE) |
FUN 49 BUNIT |
|
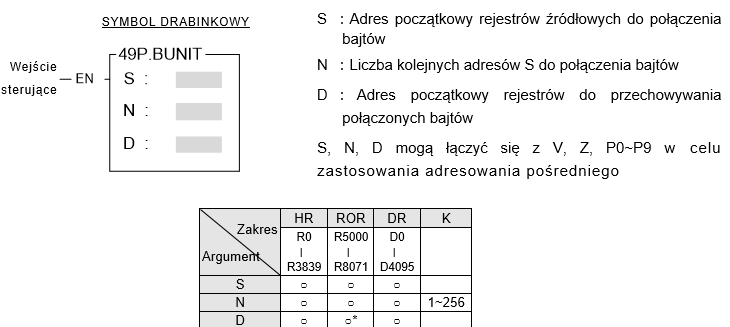
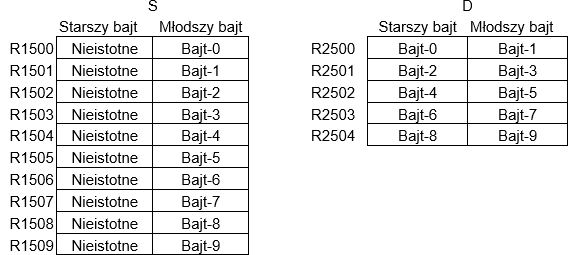
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi połączenie młodszych bajtów, pochodzących z N kolejnych rejestrów rozpoczynających się od S. Wyniki połączenia zostaną zapisane w rejestrach D. ● Jeżeli liczba łączonych bajtów będzie nieprawidłowa, instrukcja nie zostanie wykonana. ● Przy komunikacji z inteligentnymi urządzeniami peryferyjnymi, z użyciem binarnego formatu danych, instrukcja ta może być wykorzystana do połączenia bajtów pochodzących z kolejnych przesłanych słów.
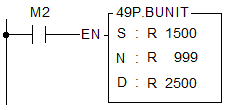
Przykład :
Opis: Gdy status M2 zmienia się z 0→1, nastąpi połączenie młodszych bajtów rejestrów rozpoczynających się od R1500; liczba łączonych bajtów określona jest przez R999. Wyniki zapisane zostaną w rejestrach rozpoczynających się od R2500.
|
||
| FUN 50 BDIST |
ROZPROWADŹ BAJTY (BYTE DISTRIBUTE) |
FUN 50 BDIST |
|
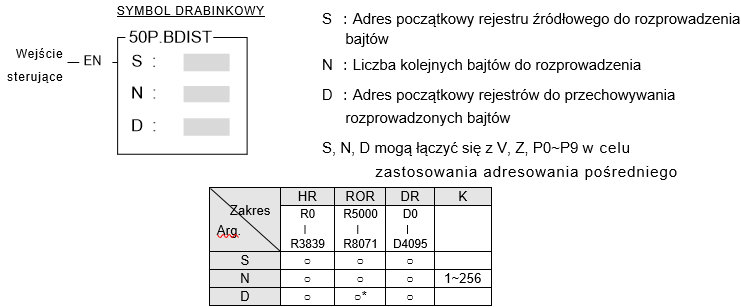
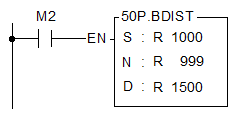
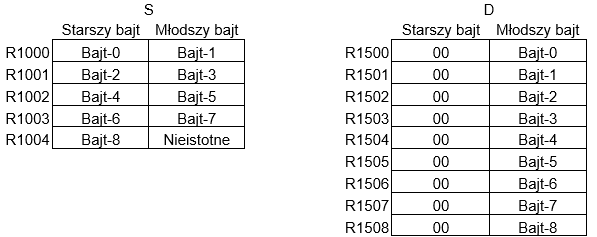
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi rozprowadzenie N bajtów , pochodzących z kolejnych rejestrów rozpoczynających się od S. Wyniki zostaną zapisane na młodszych bajtach rejestrów D (starsze bajty zostaną uzupełnione zerami). ● Jeżeli liczba rozprowadzanych bajtów będzie nieprawidłowa, instrukcja nie zostanie wykonana. ● Przy komunikacji z inteligentnymi urządzeniami peryferyjnymi, z użyciem binarnego formatu danych, instrukcja ta może być zastosowana do rozdziału słów na bajty przed transmisją danych. Przykład:
Opis: Gdy status M2 zmienia się z 0→1, nastąpi rozdział bajtów rozpoczynając od R1000; liczba bajtów określona jest przez R999. Wyniki zapisane zostaną w rejestrach rozpoczynając od R1500.
|
||
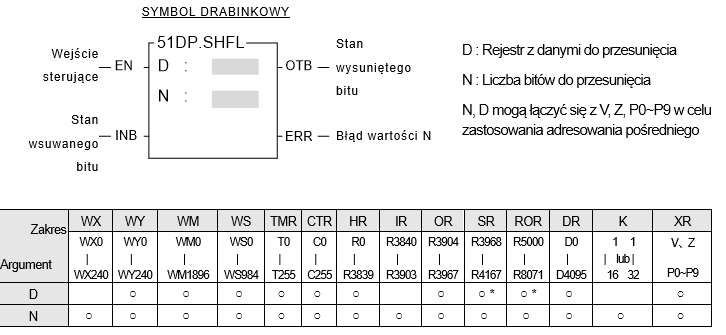
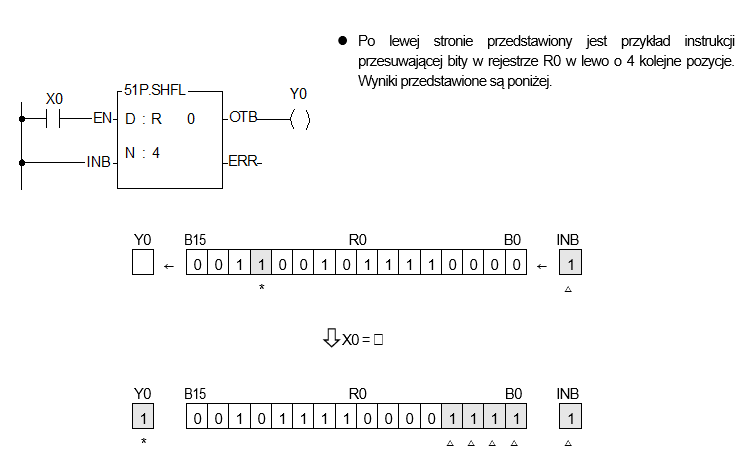
| FUN 51 D P SHFL |
PRZESUŃ BITY W LEWO (SHIFT LEFT) |
FUN 51 D P SHFL |
|
|
||
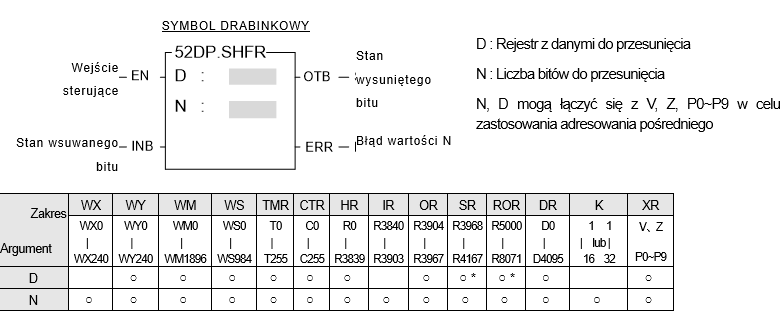
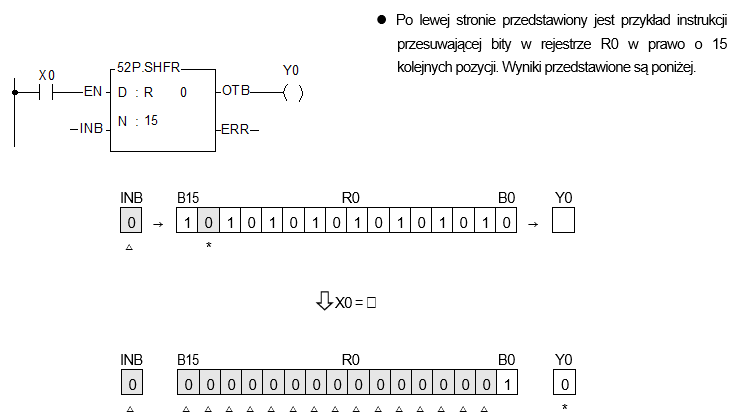
| FUN 52 D P SHFR |
PRZESUŃ BITY W PRAWO (SHIFT RIGHT) |
FUN 52 D P SHFR |
|
|
||
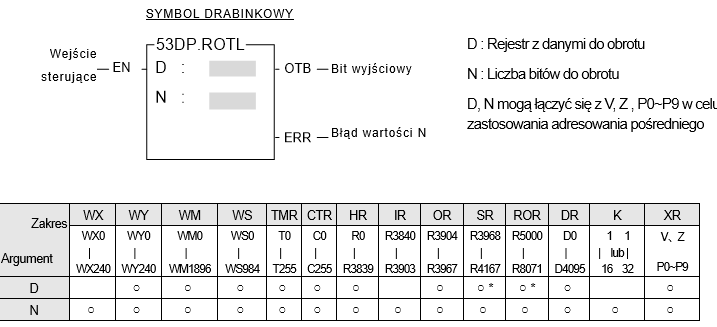
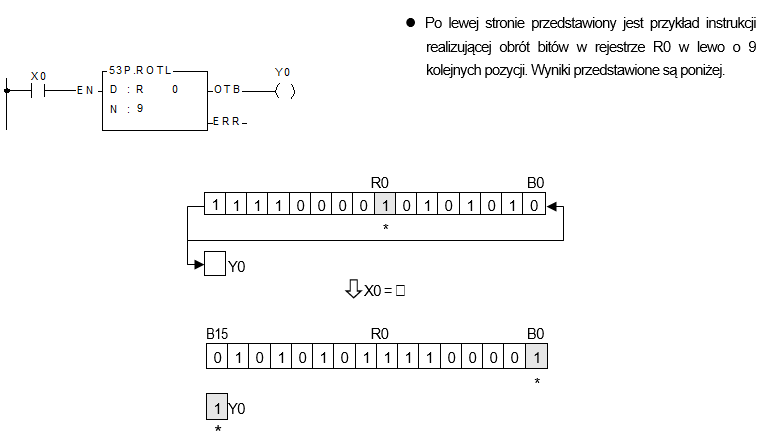
| FUN 53 D P ROTL |
OBRÓĆ BITY W LEWO (ROTATE LEFT) |
FUN 53 D P ROTL |
|
|
||
| FUN 54 D P ROTR |
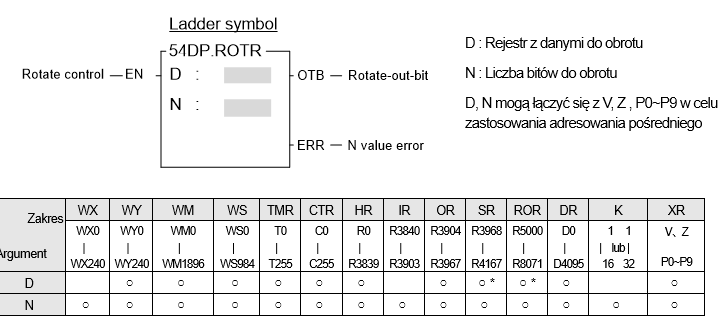
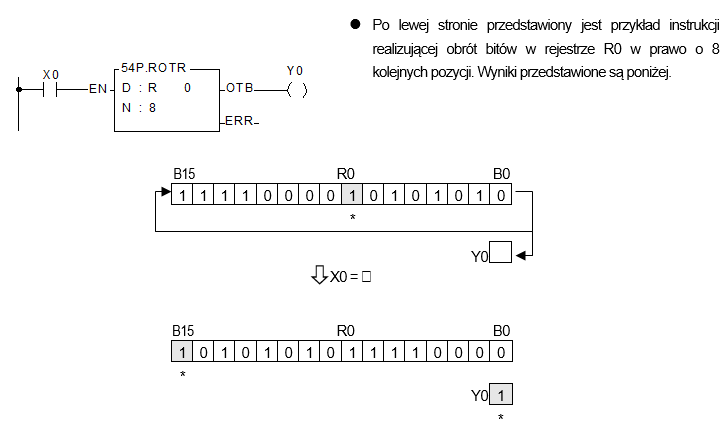
OBRÓĆ BITY W PRAWO (ROTATE RIGHT) |
FUN 54 D P ROTR |
|
|
||
| FUN 55 D P B → G |
KONWERSJA KODU BINARNEGO NA KOD GRAYA (BINARY-CODE TO GRAY-CODE CONVERSION) |
FUN 55 D P B → G |
|
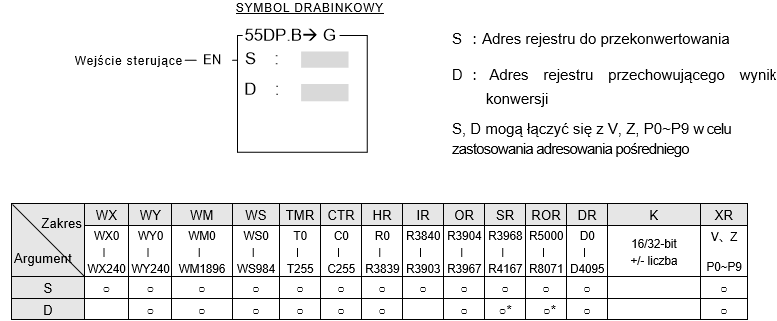
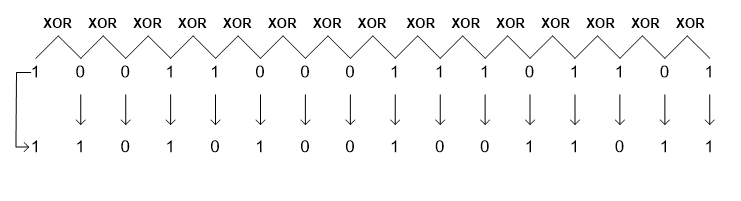
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja kodu binarnego na kod Gray’a; gdzie S jest rejestrem źródłowym (kod binarny), a D jest rejestrem docelowym (kod Graya) do zapisu wyniku konwersji. ● Metoda konwersji przedstawiona została poniżej
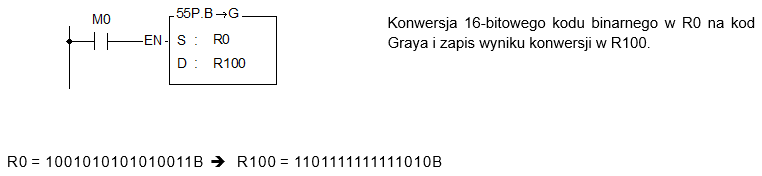
Przykład 1 : Jeżeli status M0 zmieni się z 0→1, przeprowadzona zostanie 16-bitowa konwersja kodu
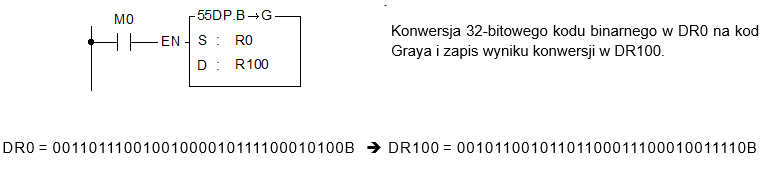
Przykład 2 Jeżeli M0 =1, przeprowadzona zostanie 32-bitowa konwersja kodu
|
||
| FUN 56 D P G→B |
KONWERSJA KODU GRAYA NA KOD BINARNY (GRAY-CODE TO BINARY-CODE CONVERSION) |
FUN 56 D P G→B |
|
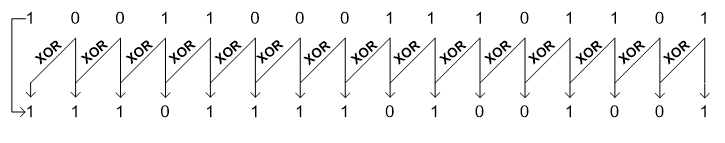
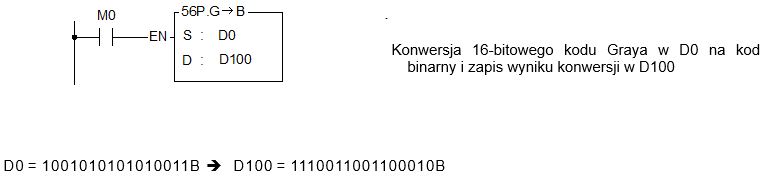
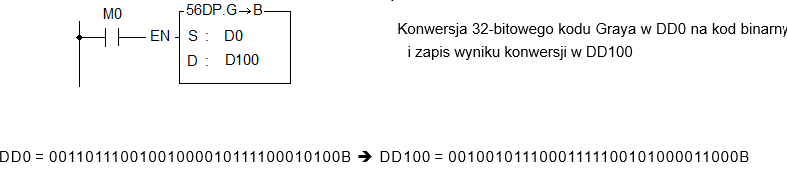
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja kodu Gray’a na kod binarny; gdzie S jest rejestrem źródłowym (kod Graya), a D jest rejestrem docelowym (Kod binarny) do zapisu wyniku konwersji. ● Metoda konwersji przedstawiona została poniżej:
Przykład 1 Jeżeli status M0 zmieni się z 0→1, przeprowadzona zostanie 16-bitowa konwersja kodu
Przykład 2 Jeżeli M0 =1, przeprowadzona zostanie 32-bitowa konwersja kodu
|
||
| FUN 57 P DECOD |
DEKODER KODU 1 z N (DECODE) |
FUN 57 P DECOD |
|
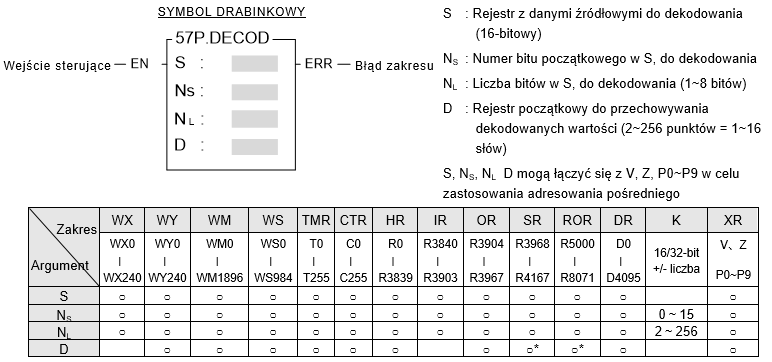
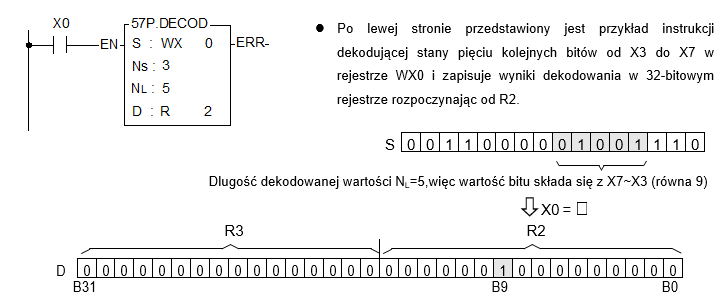
● Instrukcja ustawi status pojedynczego bitu spośród 2NL bitów w rejestrach D na 1, a pozostałe bity ustawi na 0. Numer bitu, który zostanie ustawiony na 1, określany jest przez wartość wynikającą ze stanów bitów BNS~BNS+NL-1 w S(wartość ta jest wartością dekodowaną, BNS jest początkowym bitem wartości dekodowanej a BNS+NL-1 jest bitem ostatnim). ● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi odczytanie wartości wynikającej ze stanów bitów BNS~BNS+NL-1 w S. Wartość ta określa pozycję bitu w rejestrach D, którego status ustawiony zostanie na 1. Reszta bitów w rejestrach D ustawiona zostanie na 0. ● Instrukcja obsługuje tylko argumenty 16-bitowe, czyli zakres bitów dla S jest B0~B15. W związku z tym, poprawnym zakresem Ns jest 0~15, a długość dekodowanej wartości NL ograniczona jest do 1~8 bitów. Dlatego ilość bitów dekodowanego wyniku D jest z zakresu 21~8 pozycji = 2~256 pozycji = 1~16 słów (nawet jeżeli wszystkie pozycje słowa nie są wykorzystane (NL =1;2 lub 3), wszystkie 16cie bitów D jest kontrolowane przez tą instrukcję).Jeżeli wartość NS lub NL będzie poza powyższym zakresem, znacznik błędu zakresu „ERR” zostanie ustawiony na 1, a instrukcja nie zostanie wykonana. ● Jeżeli wartość końcowego bitu przekroczy B15 w S, nastąpi rozszerzenie zakresu w kierunku B0 w S + 1. Jednakże w takim wypadku, S + 1 nie może być rozszerzony na pewne typu argumentów (np. jeżeli S byłoby rejestrem typu D, to S + 1 nie może być rejestrem D3072). W takiej sytuacji, instrukcja zamieni liczbę bitów początkowy na najwyższa graniczną wartość.
Ponieważ NL=5, szerokość D wynosi 25= 32 punkty = 2 słowa, czyli D składa się z R3 i R2, a dekodowana wartość wynosi 01001=9. W związku z tym, bit B9 (10-ta pozycja) w rejestrze D ustawiany jest na 1, a pozostałe bity na 0. |
||
|
FUN 58 P ENCOD |
KODER KODU 1 z N (ENCODE) |
FUN 58 P ENCOD |
|
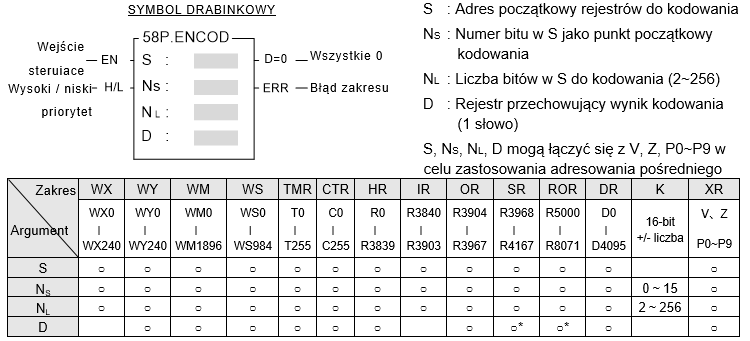
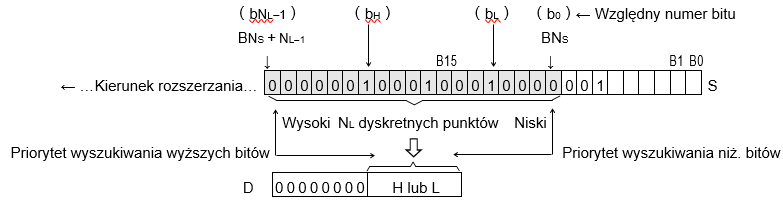
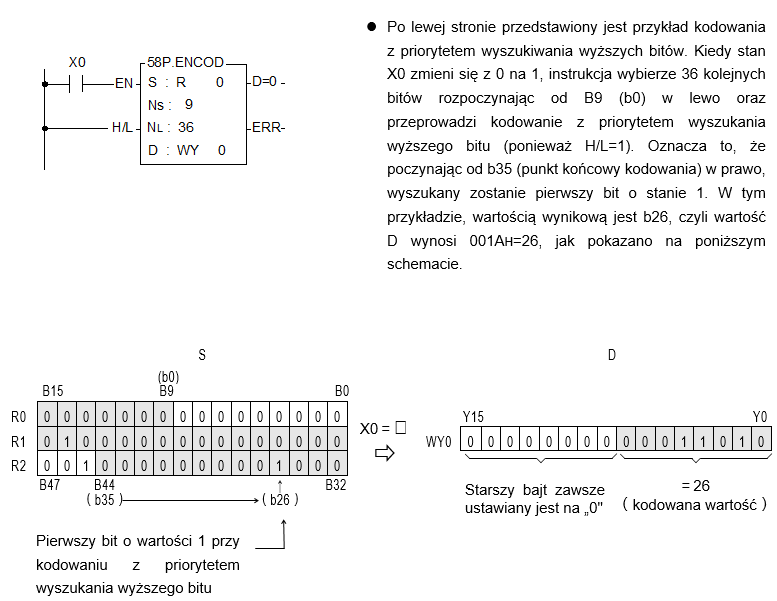
● Jeżeli wejście strujace „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to wybranych zostanie NL kolejnych bitów z zakresu BNS~BNS+NL-1 (BNS jest pozycją początkową kodowania, której względnym numerem bitu jest b0 w S; BNS+NL-1 jest bitem końcowym kodowania). Kodowanie realizowane jest od lewej do prawej z priorytetem wyszukania wyższego bitu (gdy H/L=1) lub od prawej do lewej z priorytetem wyszukania niższego bitu (gdy H/L=0). (np. wyszukiwany jest pierwszy bit o stanie 1, a wartość wynikająca z pozycji tego bitu jest zapisywana na młodszym bajcie (B0~B7) rejestru D, natomiast starszy bajt rejestru D ustawiany jest na 0.
● Jak pokazano na powyższym schemacie, dla kodowania o priorytecie wyszukiwania wyższych bitów, pierwszym wyszukanym bitem o stanie wysokim jest bH (o względnej pozycji b12), natomiast dla priorytetu wyszukiwania niższych bitów, jest to bit bL (o względnej pozycji b4). Wśród pozycji NL musi znaleźć się co najmniej jeden bit o stanie 1. Jeżeli wszystkie bity będą miały stan 0, instrukcja nie zostanie wykonana, a znacznik „D=0” zostanie ustawiony na 1. ● Ponieważ S jest 16-bitowym rejestrem, wartość Ns może mieścić się w zakresie 0~15. Wartość ta określa początkowy bit kodowania (b0) w zakresie B0~B15 w rejestrze S. Wartość NL zawiera się w zakresie 2~256 i wykorzystywana jest do identyfikacji bitu końcowego kodowania, tj. wartość ta wyznacza strefę kodowania wybierając NL kolejnych bitów począwszy od bitu początkowego (b0) w lewo (tj. b0~bNL-1). Jeżeli wartość NS lub NL będzie poza powyższym zakresem, znacznik błędu zakresu „ERR” zostanie ustawiony na 1, a instrukcja nie będzie wykonana. ● Jeżeli punkt końcowy kodowania (bNL-1) będzie większy niż B15 w S, nastąpi kontynuacja rozszerzenia zakresu w kierunku S+1, S+2. Jednakże S + 1 nie może być rozszerzony na pewne typu argumentów – w takim wypadku, instrukcja będzie mogła kodować jedynie punkty pomiędzy b0 a największym punktem granicznym.
|
||
| FUN 59 P → 7SG |
KONWERSJA NA KOD 7-SEGMENTOWY (7-SEGMENT CONVERSION) |
FUN 59 P → 7SG |
|
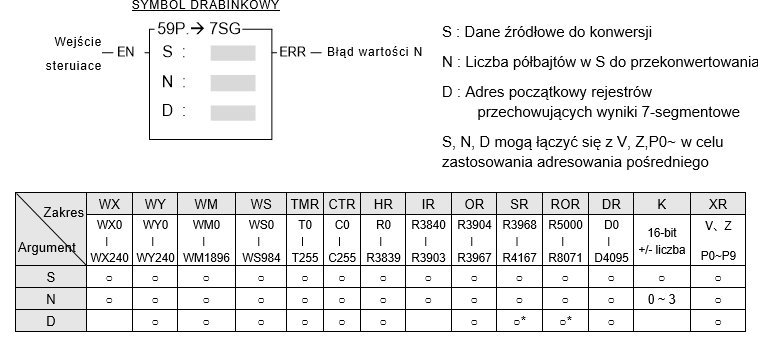
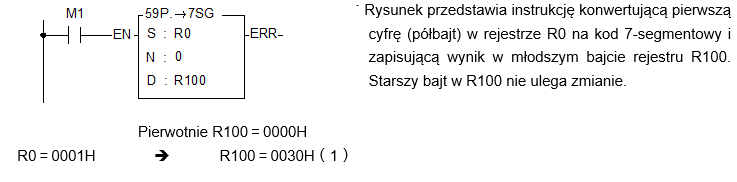
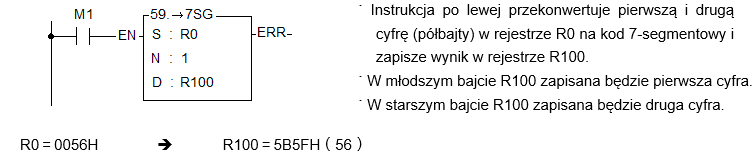
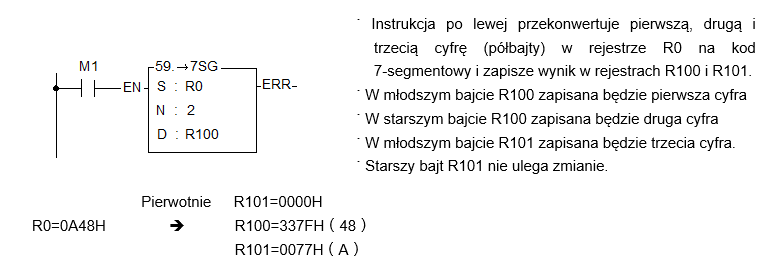
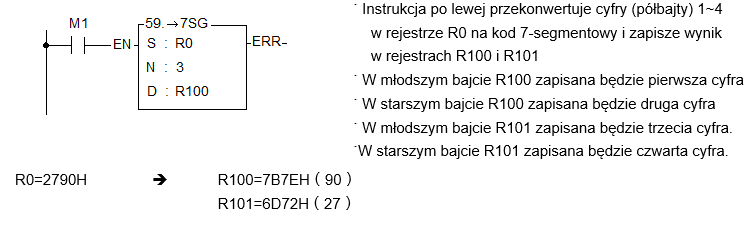
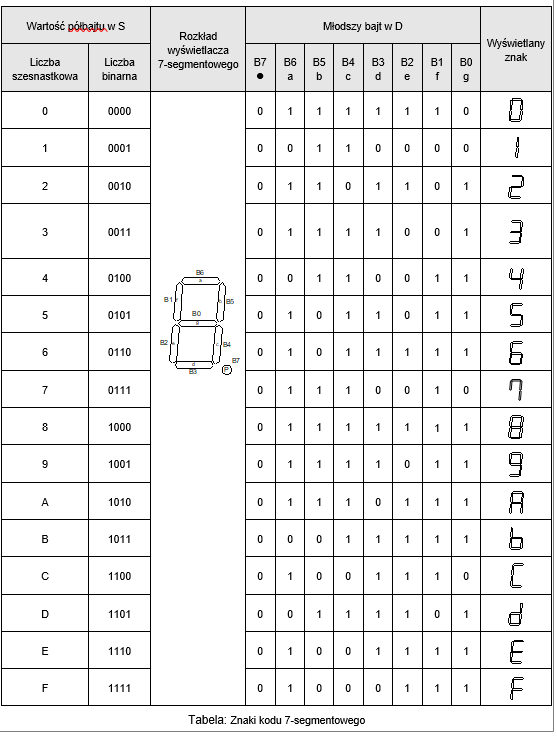
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja N+1 półbajtów (półbajt składa się z 4 kolejnych bitów, czyli bity B0~B3 w S tworzą półbajt 0, a bity B4~B7 tworzą półbajt 1, itp.) w rejestrze S na kod 7-segmentowy. Wyniki zostaną zapisany na młodszych bajach rejestrów D (najstarszy bajt nie ulega zmianie). Segmenty w rejestrze D ustawiane są kolejno, gdzie segment „a” ustawiany jest na B6, segment „b” ustawiany jest na B5, …, segment „g” ustawiany jest na B0. B7 nie jest wykorzystywany i ustawiany jest na 0. Więcej szczegółów znajduje się w tabeli „Znaki kodu 7-segmentowego”. ● Ponieważ instrukcja ograniczona jest do 16 bitów, a rejestr S zawiera tylko 4 półbajty (NB0~NB3), to poprawnym zakres N jest 0~3. Jeżeli wartość N przekroczy ten zakres, znacznik błędu wartości N („ERR”) zostanie ustawiony na 1. ● Należy zwrócić uwagę na to, że liczba konwertowanych półbajtów ma wartość N+1. N=0 oznacza jedną cyfrę do konwersji, N=1 oznacza dwie cyfry do konwersji, itd… ● Przy zastosowaniu modułów rozszerzeń FATEK’a, przeznaczonych do obsługi wyświetlaczy 7-segmentowych (FBs-7SGxx) oraz funkcji FUN84 (7SEG), do zastosowań z kodowaniem i bez kodowania, istnieje możliwość łączenia funkcji FUN59 i FUN84 w celu uproszczenia implementacji programu.
Przykład 1 Konwersja kodu szesnastkowego na 7-segmentowy, przy zmianie stanu M1 z 0→1
Przykład 2 Konwersja kodu szesnastkowego na 7-segmentowy przy M1 w stanie 1
Przykład 3 Konwersja kodu szesnastkowego na 7-segmentowy przy M1 w stanie 1
Przykład 4 Konwersja kodu szesnastkowego na 7-segmentowy przy M1 w stanie 1
|
||
| FUN 60 P → ASC |
KONWERSJA ASCII (ASCII CONVERSION) |
FUN 60 P → ASC |
|
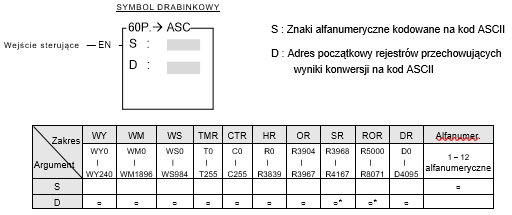
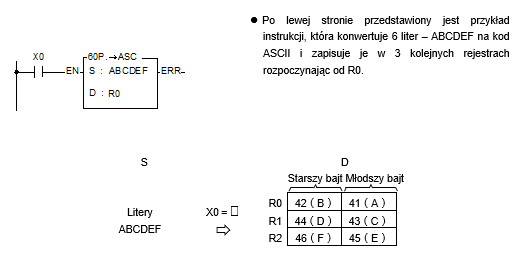
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja liter i cyfr zapisanych w polu S (pole S może zawierać do 12 znaków alfanumerycznych) na kod ASCII i zapisanie wyników w rejestrach rozpoczynając od D. Każde 2 znaki alfanumeryczne zajmują jeden 16-bitowy rejestr. ● W większości przypadków, instrukcja ta przechowuje alfanumeryczne informacje w programie, odczekuje na pojawienie się określonych okoliczności, konwertuje te informacje na kod ASCII i przenosi je na zewnętrzne urządzenia wyświetlające, które obsługują kodowanie ASCII.
|
||
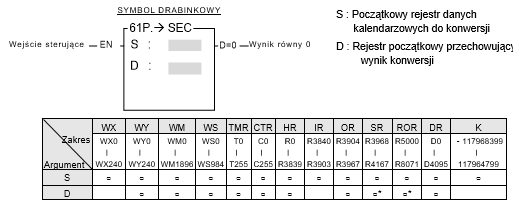
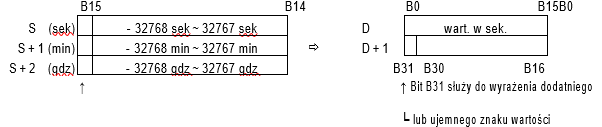
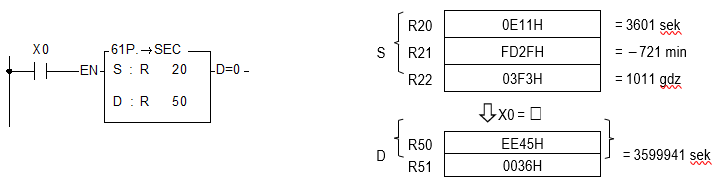
| FUN 61 P → SEC |
KONWERSJA GODZIN:MINUT:SEKUND NA SEKUNDY (HOUR:MINUTE:SECOND TO SECONDS CONVERSION) |
FUN 61 P → SEC |
|
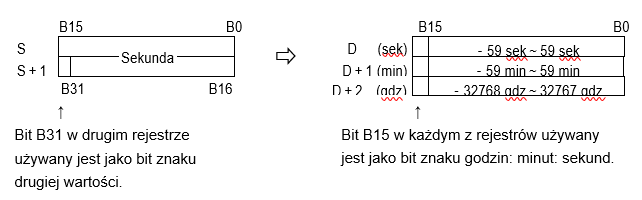
Bity B15 w rejestrach określają znak wartości czasowej (+/-)
|
||
| FUN 62 P → HMS |
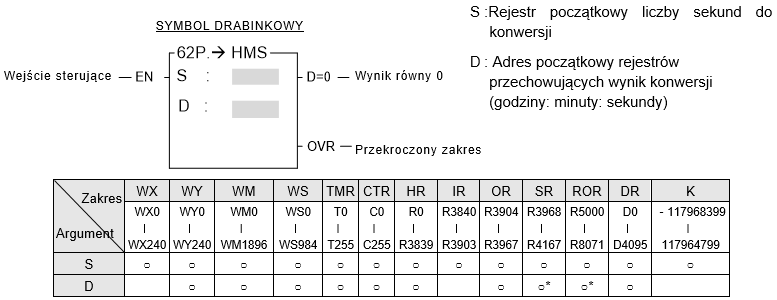
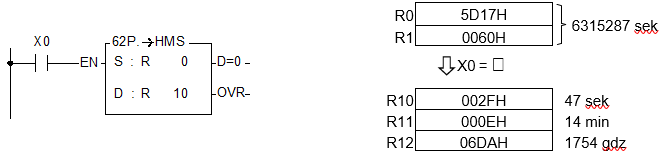
KONWERSJA SEKUND→GODZINY:MINUTY:SEKUNDY (SECOND→HOUR:MINUTE:SECOND) |
FUN 62 P → HMS |
|
|
||
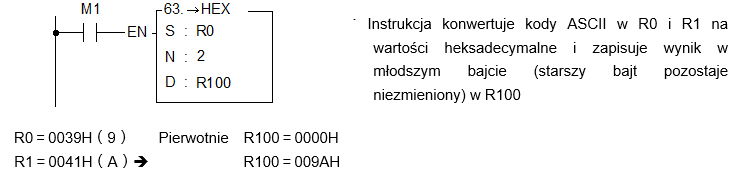
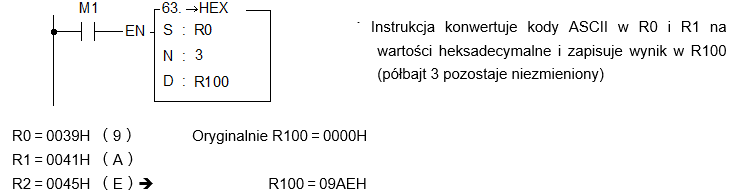
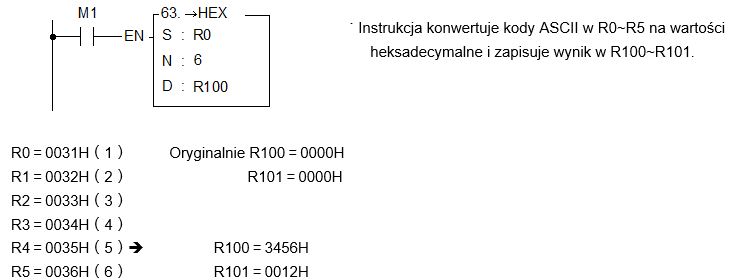
| FUN 63 P → HEX |
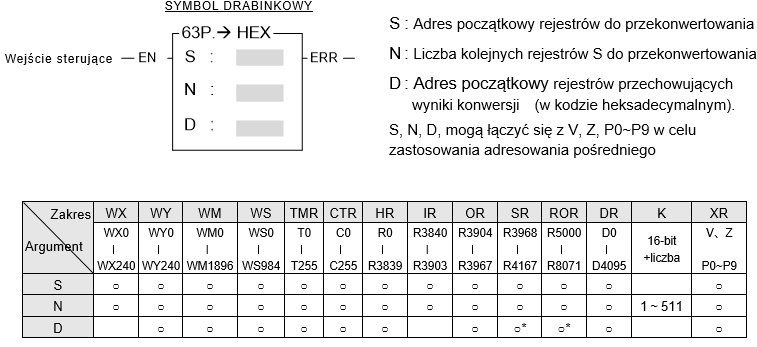
KONWERSJA KODU ASCII NA WARTOŚCI HEKSADECYMALNE (CONVERSION OF ASCII CODE TO HEXADECIMAL VALUE) |
FUN 63 P → HEX |
|
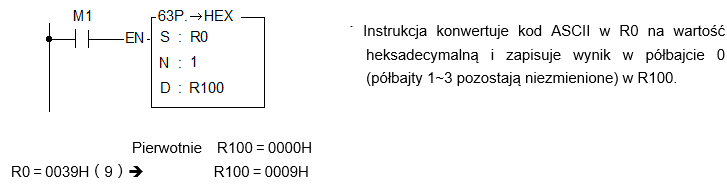
Przykład 1: Konwersja kodu ASCII na wartość szesnastkową przy zmianie statusu M1 z 0 na 1.
Przykład 2: Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1
Przykład 3: Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1
Przykład 4 Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1
|
||
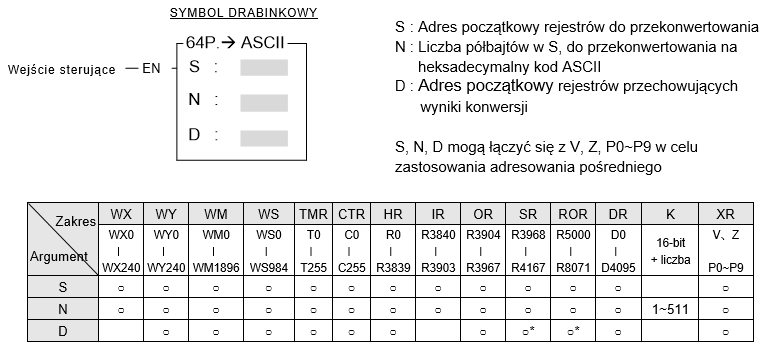
| FUN 64 P → ASCII |
KONWERSJA WARTOŚCI HEKSADECYMALNYCH NA KOD ASCII (CONVERSION OF HEXADECIMAL VALUE TO ASCII CODE) |
FUN 64 P → ASCII |
|
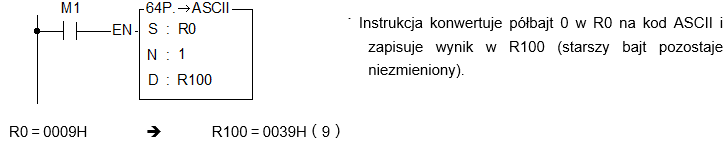
Przykład 1 Konwersja wartości szesnastkowej na kody ASCII przy zmianie statusu M1 z 0 na 1
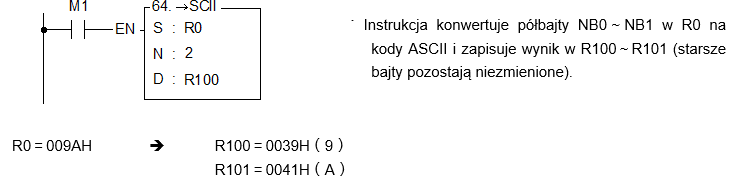
Przykład 2 Konwersja wartości szesnastkowej na kod ASCII przy M1 w stanie 1.
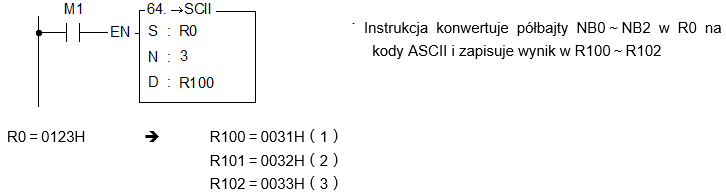
Przykład 3 Konwersja wartości szesnastkowej na kod ASCII przy M1 w stanie 1
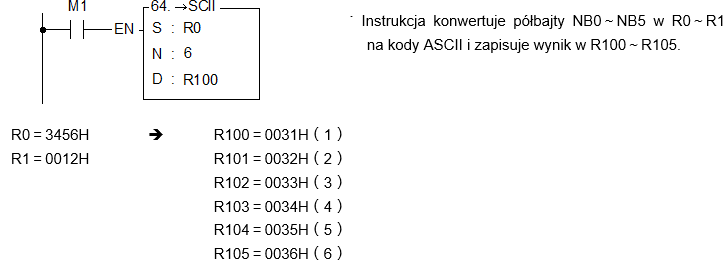
Przykład 4 Konwersja wartości szesnastkowej na kod ASCII przy M1 w stanie 1.
|
||
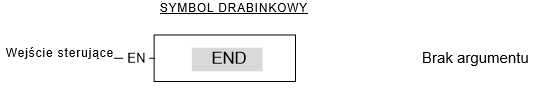
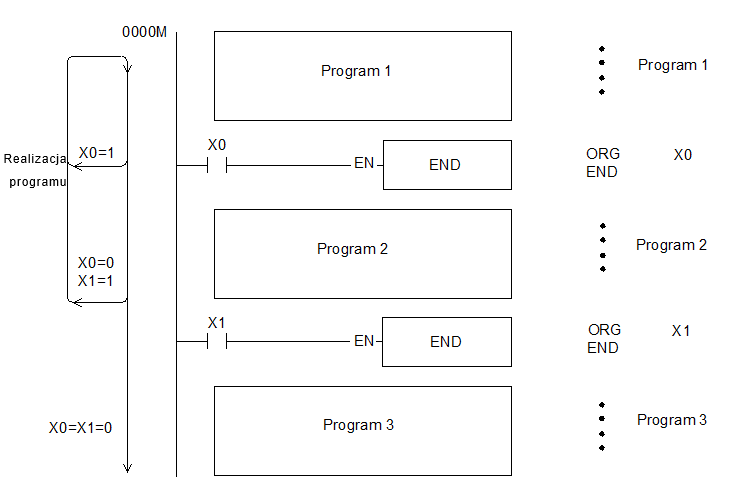
| END |
KONIEC SKANU (PROGRAM END) |
END |
|
|
||
| FUN 65 LBL |
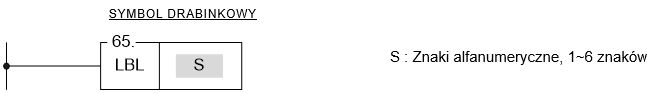
ETYKIETA (LABEL) |
FUN 65 LBL | ||||||||||||
|
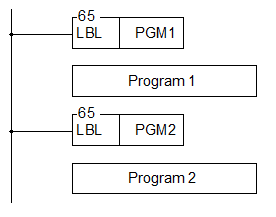
Tylko procedury obsługi przerwań sprzętowych, mogą wykorzystywać etykiety wymienione powyżej. W przypadku pomyłki użycia zarezerwowanej etykiety dla normalnej podprocedury, może to spowodować niepowodzenie działania CPU lub nieoczekiwaną operację.
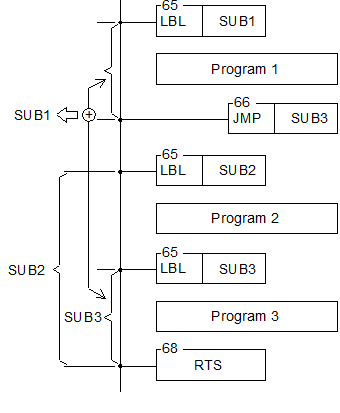
Etykiety na poniższych schemacie służą jedyne jako przykład (nie są zaimplementowane jako punkty odwołań funkcji CALL ani JUMP). Informacje dotyczące użycia etykiet z instrukcją JUMP, znajdują się w opisie działania instrukcji JMP. Informacje dotyczące użycia etykiet w celu identyfikowania podprocedur, znajdują się w opisie działania instrukcji CALL
|
||||||||||||||
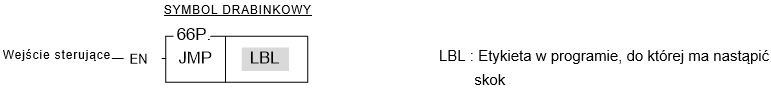
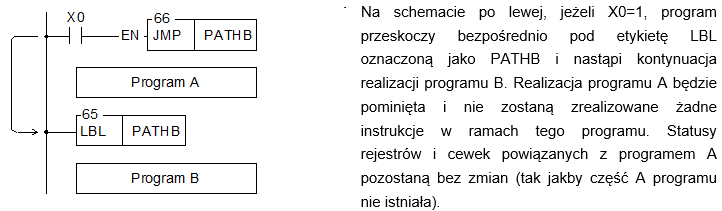
| FUN 66 P JMP |
SKOK (JUMP) |
FUN 66 P JMP |
|
|
||
| FUN 67 P CALL |
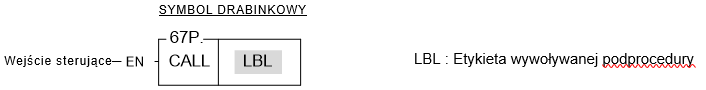
WYWOŁAJ (CALL) |
FUN 67 P CALL |
|
|
||
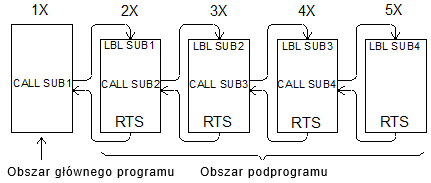
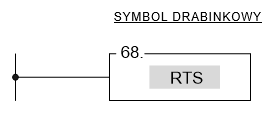
| FUN 68 RTS |
POWRÓT Z PODPROCEDURY (RETURN FROM SUBROUTINE) |
FUN 68 RTS |
|
|
||
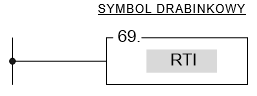
| FUN 69 RTI |
POWRÓT Z PRZERWANIA (RETURN FROM INTERRUPT) |
FUN 69 RTI |
|
|
||
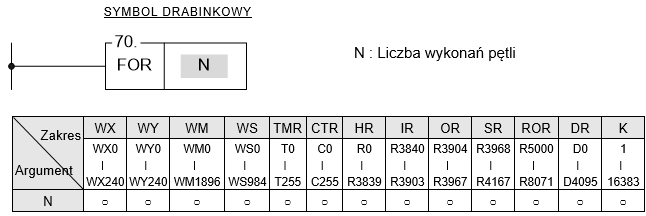
| FUN 70 FOR | FOR | FUN 70 FOR |
|
|
||
| FUN 71 NEXT | KONIEC PĘTLI | FUN 71 NEXT |
|
|
||
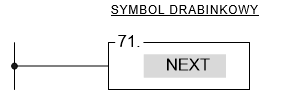
| FUN 74 P IMDIO |
NATYCHMIASTOWE ODŚWIEŻENIE WE/WY (IMMEDIATE I/O REFRESH) |
FUN 74 P IMDIO |
|
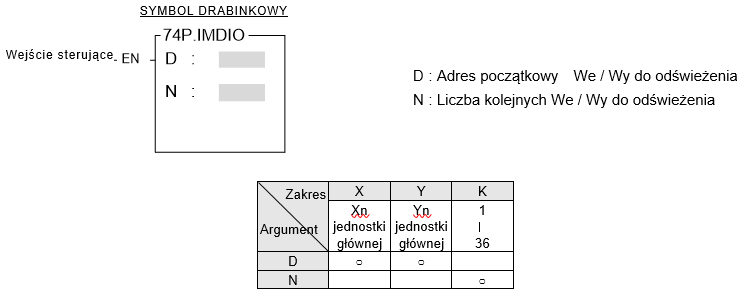
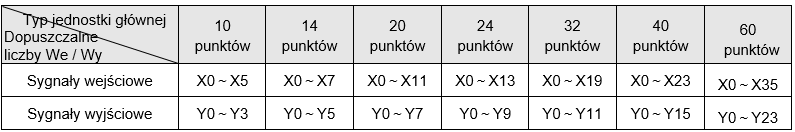
● Przy normalnym cyklu skanu PLC, CPU pobiera stany wszystkich sygnałów wejściowych przed rozpoczęciem wykonywania programu, a następnie na ich podstawie realizuje program. Po zakończeniu wykonywania programu, CPU aktualizuje sygnały wyjściowe bazując na otrzymanych wynikach algorytmu. Dopiero po całkowitym zakończeniu skanu, wszystkie wyniki są jednocześnie przesyłane na wyjście. Dlatego też, pomiędzy pojawieniem się sygnału na wejściu a odpowiedzią na wyjściu, zawsze będzie występowało opóźnienie przynajmniej jednego skanu sterownika (maks. 2 skany). Korzystając z tej instrukcji, możliwe jest natychmiastowe odświeżenie wskazanych wejść lub wyjść, w celu uzyskania szybszej reakcji, bez ograniczenia wynikającego ze sposobu wykonywania skanu przez sterownik. ● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 1 na 0 (instrukcja P), to status N kolejnych punktów wejściowych lub wyjściowych (D~D+N-1) zostanie odświeżony. ● Dla sterowników serii FBs, liczba punktów We / Wy, jaka może być natychmiastowo odświeżona, ograniczona jest do liczby punktów We / Wy istniejących na jednostce głównej. W poniższej tabeli przedstawione są dopuszczalne liczby We / Wy dla jednostek głównych o rozmiarach 10,14, 20,24, 32, 40 i 60 punktów:
● W przypadku, gdy zakładane sygnały odświeżania We / Wy będą poza zakresem określonym w powyższej tabeli, PLC nie wykona operacji odświeżenia, a znacznik błędu M1931 zostanie ustawiony na 1. Na przykład, jeżeli D=X11, N=10, to wejścia X11 do X20 miałyby być natychmiastowo odświeżone. Zakładając, że jednostką główną jest FBs-32MA, to jej największym punktem wejściowym jest X19, a punkty od X20 wykraczają poza zakres. Przy takim założeniu, przekroczony zostanie zakres i znacznik błędu M1931 zostanie ustawiony na 1. ● Instrukcja ta umożliwia szybkie odświeżenie sygnałów wejściowych / wyjściowych przez PLC. Jednakże opóźnienie filtrów softwarowych i hardwarowych nadal istnieje. Należy zwrócić na to uwagę. |
||
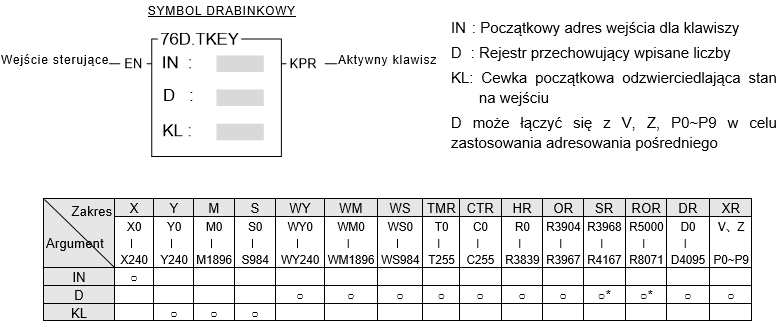
| FUN 76 D TKEY |
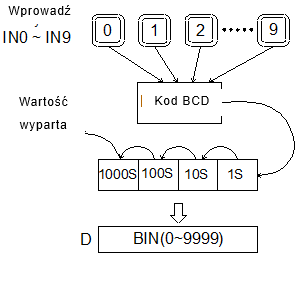
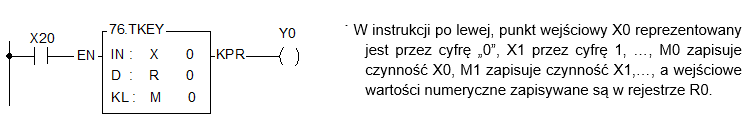
WPROWADZANIE WARTOŚCI DZIESIĘTNYCH Z KLAWISZY (DECIMAL- KEY INPUT) |
FUN 76 D TKEY |
|
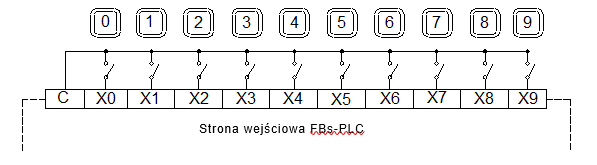
Poniżej rysunek jest schematem podłączenia wejść dla przykładu:
|
||
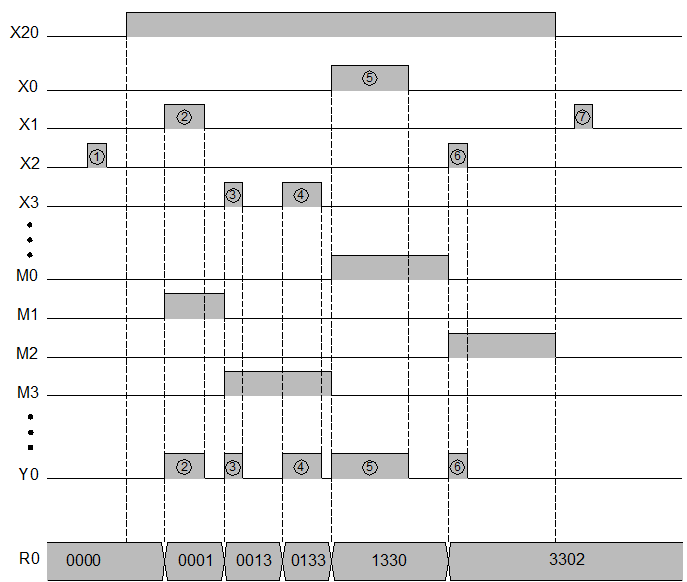
| FUN 77 D HKEY |
WEJSCIE Z KLAWIATURY 16TO ZNAKOWEJ (HEX-KEY INPUT) |
FUN 77 D HKEY |
|
|
||
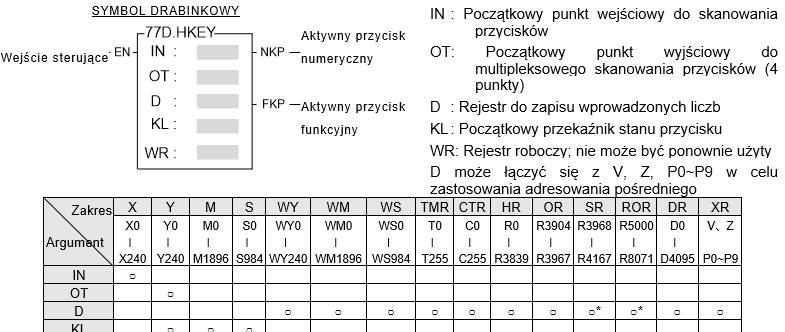
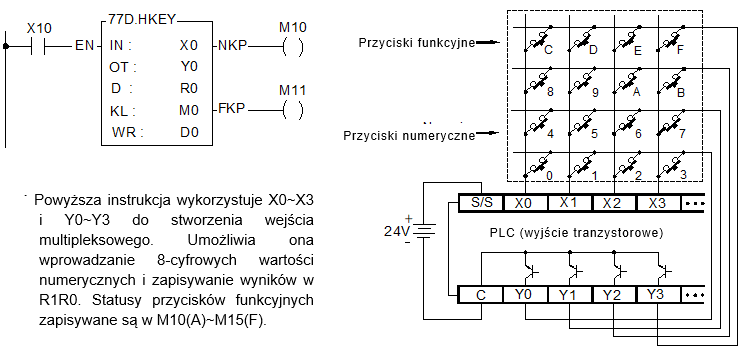
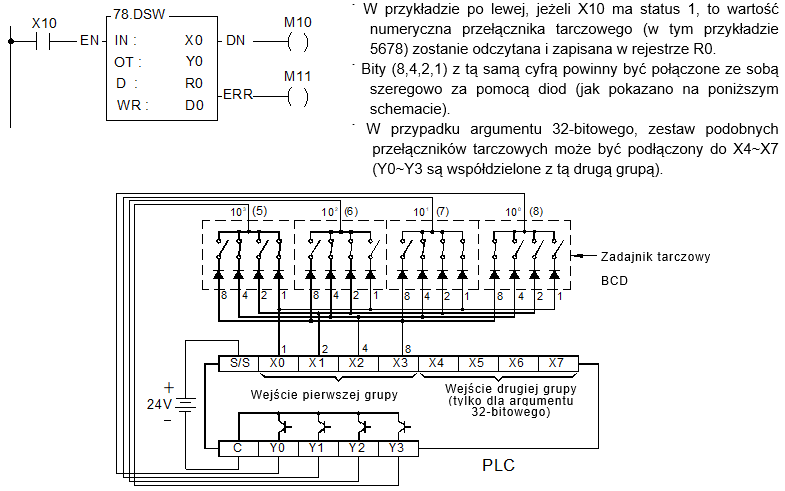
| FUN 78 D DSW |
WEJSCIE Z ZADAJNIKA TARCZOWEGO (DIGITAL SWITCH INPUT) |
FUN 78 D DSW |
|
|
||
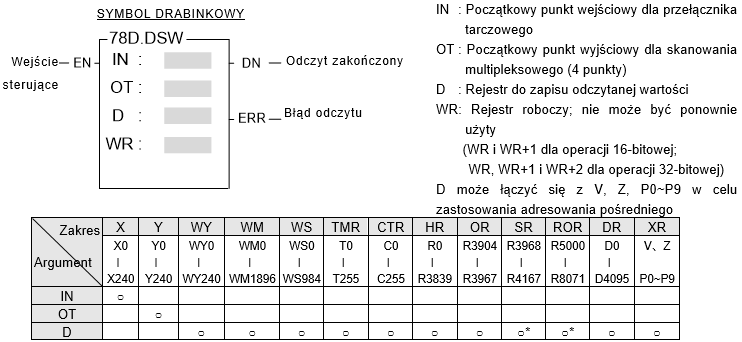
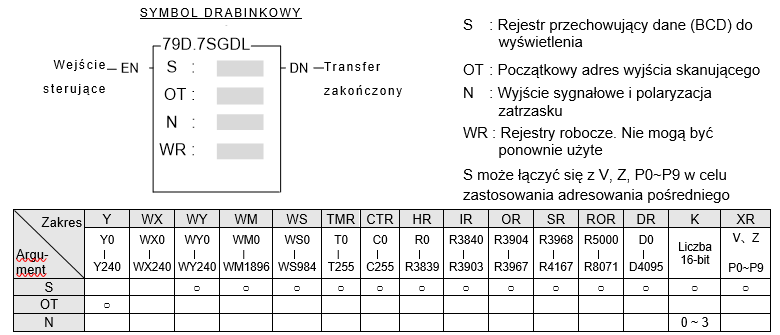
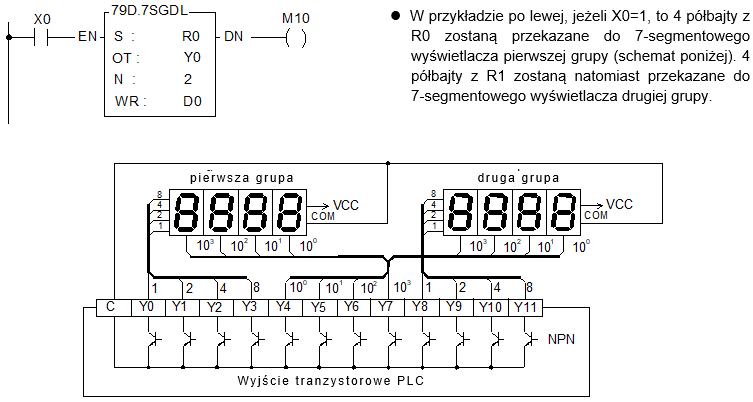
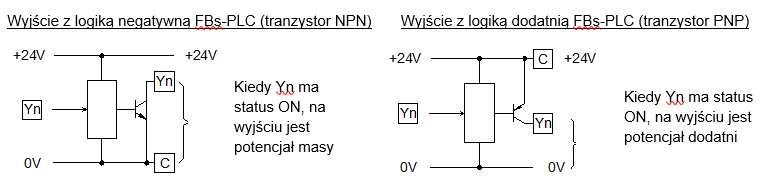
| FUN 79 D 7SGDL |
WYJŚCIE 7-SEGMENTOWE Z ZATRZASKIEM (7-SEGMENT OUTPUT WITH LATCH) |
FUN 79 D 7SGDL |
|
|
||
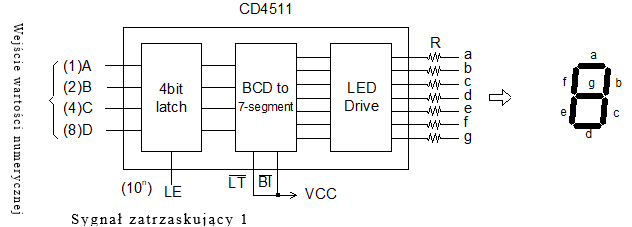
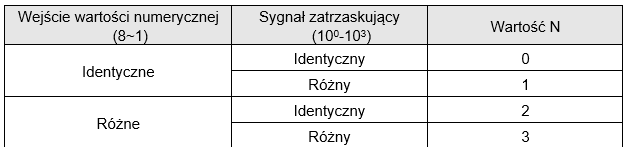
| FUN 80 MUXI |
WEJŚCIE MULTIPLEKSOWE (MULTIPLEX INPUT) |
FUN 80 MUXI |
|
|
||
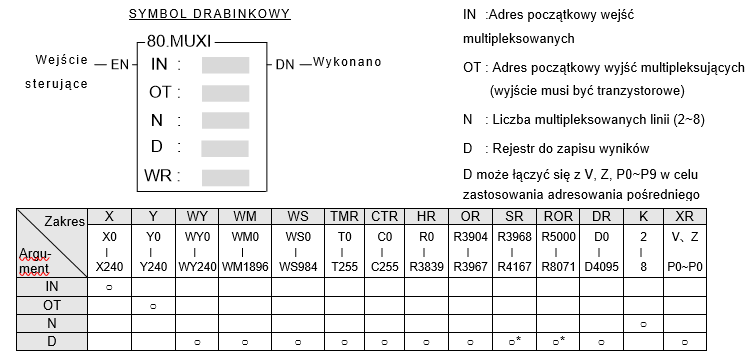
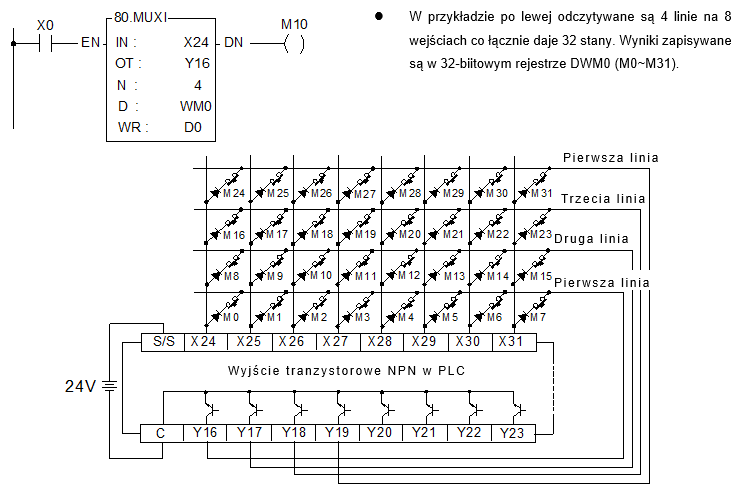
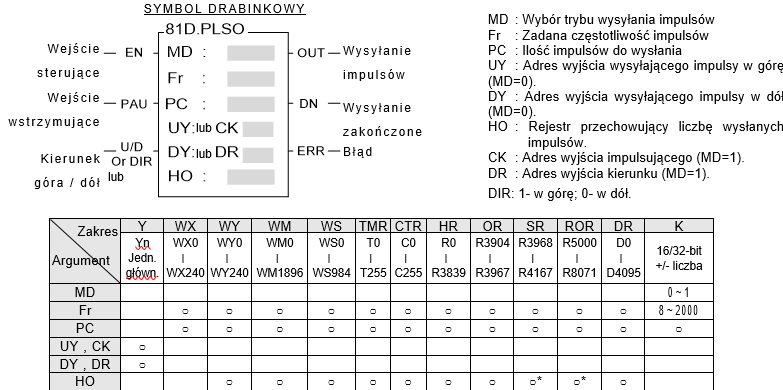
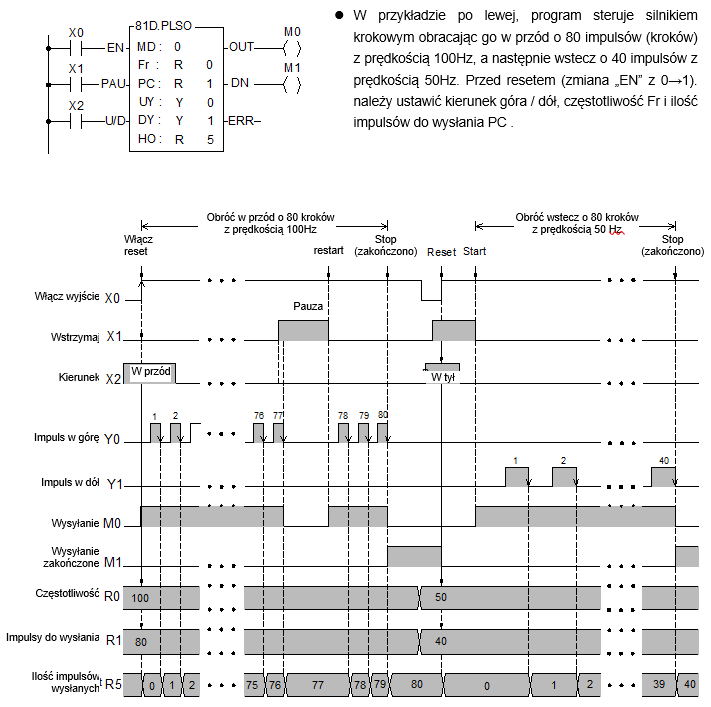
| FUN81 D PLSO | WYJŚCIE IMPULSOWE | FUN81 D PLSO |
|
|
||
| FUN 82 PWM |
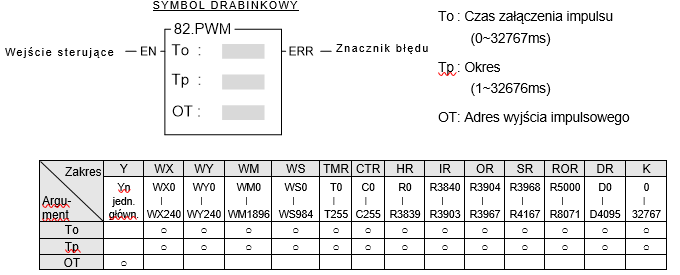
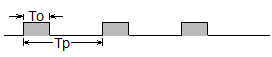
MODULACJA SZEROKOŚCI IMPULSU (PULSE WIDTH MODULATION) |
FUN 82 PWM |
|
|
||
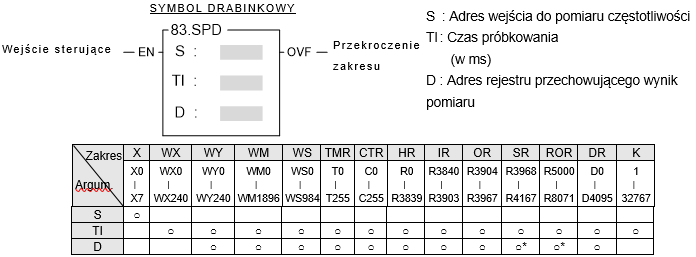
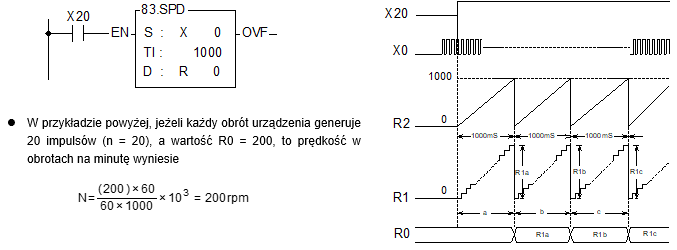
| FUN 83 SPD | CZĘSTOTLIWOŚĆ NA WEJŚCIU (APEED DETECTION) | FUN 83 SPD |
|
|
||
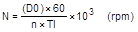
| FUN 84 TDSP |
KONWERSJA UKŁADU PÓL DLA WYŚWIETLACZA 16/7-SEGMENTOWEGO (PATTERN CONVERSION FOR 16/7-SEGMENT DISPLAY) |
FUN 84 TDSP |
|
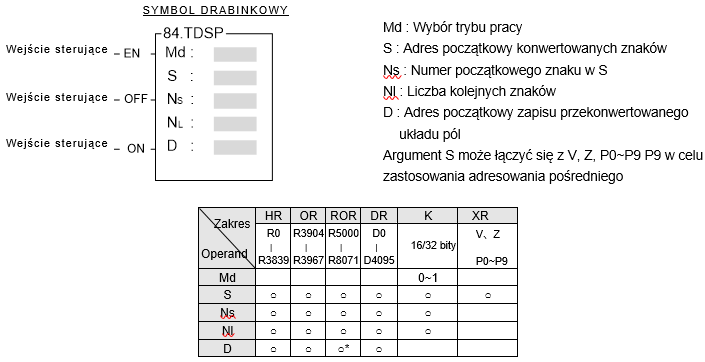
● Instrukcja ta wykorzystywana jest w aplikacjach stosujących moduły FBs-7SG1/FBs-7SG2. Konwertuje ona źródłowe ciągi znaków alfanumerycznych, na odpowiadające im układy pól świetlnych, wyświetlanych przez wyświetlacze 16-segmentowe lub do generacji układów pól, odpowiadających wartością interpretowanym w kodzie BCD (z wiodącymi zerami) dla wyświetlaczy 7-segmentowych (gdy tryb wyświetlania ustawiony jest na bez dekodowania). ● Jeżeli „EN” = 1, „OFF” = 0, „ON” = 0 oraz Md = 0, instrukcja zrealizuje konwersję na układ pól, gdzie S jest początkowym adresem konwertowanego ciągu znaków, Ns jest wskaźnikiem na pierwszy znak w S, NI jest liczbą kolejnych konwertowanych znaków, a D jest początkowym adresem zapisu wyników konwersji. Bajt 0 adresu S jest 1-wszym konwertowanym znakiem, bajt 1 adresu S jest 2-gim konwertowanym znakiem, itd. Ns jest wskaźnikiem określającym, gdzie znajduje się pierwszy konwertowany znak. Po wykonaniu funkcji, każdy 8-bitowy znak źródłowy, zostanie przekonwertowany na odpowiadający mu układ pól wyświetlacza 16-segmentowego. ● Jeżeli „OFF” = 1 i Md = 0, wszystkie pola wyświetlanego układu będą wyłączone. Jeżeli Md = 1, wszystkie kody BCD zostaną zastąpione pustym znakiem (0F). ● Jeżeli „ON” = 1 i Md = 0, wszystkie pola wyświetlanego układu będą włączone. Jeżeli Md = 1, wszystkie kody BCD zostaną zastąpione znakiem „8” (włączone wszystkie pola świetlne). ● Więcej szczegółów w Rozdziale 16 „Moduł wyświetlacza FBs-7SG”. |
||
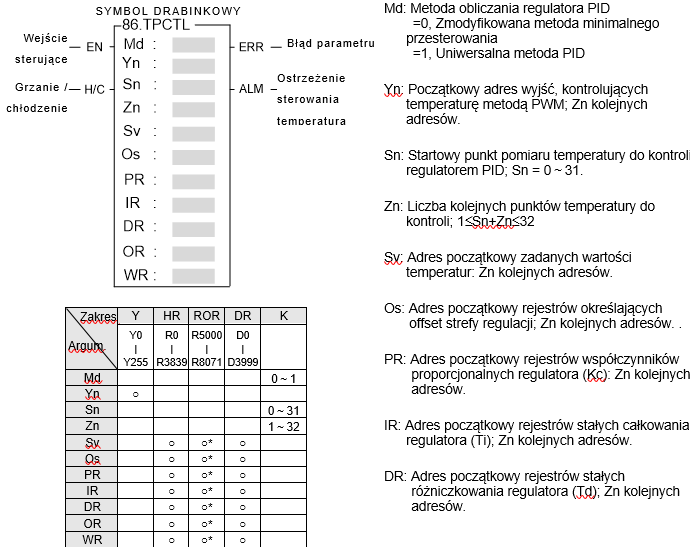
| FUN 86 TPCTL | INSTRUKCJA STEROWANIA TEMPERATURĄ PID | FUN 86 TPCTL |
|
Opis funkcji i powiadomienia
Mn = [Kc×En]+ Σ0n[Kc×Ti×Ts×En]−[Kc×Td×(PVn−PVn-1)/Ts]
gdzie, Mn: Sygnał wyjściowy w chiwili „n”. Kc: Wzmocnienie (Zakres: 1〜9999;Pb=100(%) / Kc) Ti: Stała całkowania (Zakres:0〜9999, odpowiadający 0.00〜99.99 powtórzeń/minutę) Td: Stała różniczkowania (Zakres:0〜9999, odpowiadający 0.00〜99.99 minut) PVn : Wartość zmiennej procesowej w chwili „n” (bieżąca wartość) PVn_1: Wartość zmiennej procesowej w chwili „n-1” (poprzednia wartość) En: Uchyb w chwili „n” ; E= SP – PVn Ts: Okres obliczania algorytmu regulatora PID (Dopuszczalne wartości: 10, 20, 40, 80,160, 320; jednostka 0.1sek.) Instrukcja dopasowywania parametrów regulatora PID
Opis funkcji
Instrukcja ta porównuje aktualną wartość temperatury z jej wartością zadaną celu sprawdzenia, czy aktualna temperatura znajduje się w strefie regulacji (dopuszczalnym zakresie odchylenia, określanym przez wartość w rejestrze oznaczonym jako Os - offset). Jeżeli wartość bieżąca temperatury dla danego punktu jej pomiaru będzie w strefie, to status bitu „wewnątrz strefy” dla tego punktu zostanie ustawiony na 1; w przypadku jej wyjścia poza strefę, status bitu zostanie ustawiony na 0 a wyjście „ALM” będzie w stanie wysokim.
Zawartość dwóch pierwszych rejestrów WR+0 i WR+1 wskazuje na to, czy aktualna temperatura znajduje się wewnątrz czy poza strefą odchylenia (określaną przez wartość w rejestrach Os). Jeżeli wartość będzie w strefie, stan bitu dla danego punktu pomiaru temperatury zostanie ustawiony na 1; w przypadku wyjścia poza strefę, status bitu zostanie ustawiony na 0 i aktywowany zostanie znacznik „ALM”. Funkcje bitów w WR+0 są następujące: Bit0=1 wskazuje na to, że temperatura w punkcie Sn+0 jest w strefie. Funkcje bitów w WR+1 są następujące: Rejestry WR*+2 i WR+3 są rejestrami zawierającymi bity ostrzeżeń, a ich zawartość wskazuje na ewentualne ostrzeżenie o wysokiej temperaturze lub rozwarcie obwodu grzewczego. Funkcje bitów w WR+2 są następujące: Funkcje bitów w WR+3 są następujące: Bit0=1 wskazuje na obecność ostrzeżenia o wysokiej temperaturze lub rozwarcia obwodu grzewczego w punkcie Sn+16 Instrukcja ta wykorzystuje również rejestry WR+4 ~ WR+8.
Specjalne rejestry związane z FUN 86
: Starszy bajt określa okres sygnału PWM Uwaga 1: Przy zmianie wartości R4005, stan na wejściu sterującym „EN” FUN86 musi być ustawiony na 0. Dopiero po ponownym załączeniu „EN” = 1, funkcja, przy realizacji obliczeń PID, będzie bazować na nowych ustawieniach. Uwaga 2: Im krótszy czas cyklu tym bardziej równomierne ogrzewanie. Jednakże, uchyb wywołany czasem skanu PLC będzie również większy. W celu osiągnięcia najlepszego sterowania, można bazować na czasie skanu, w celu określenia przedziału pomiędzy rozwiązaniami algorytmu regulatora PID oraz okresu sygnału PWM.
|
||
|
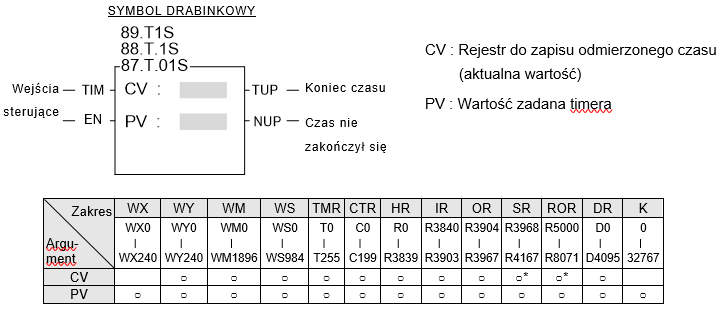
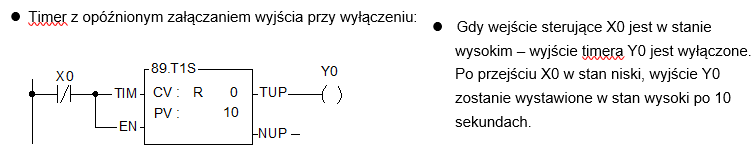
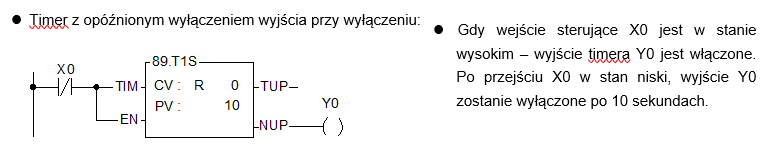
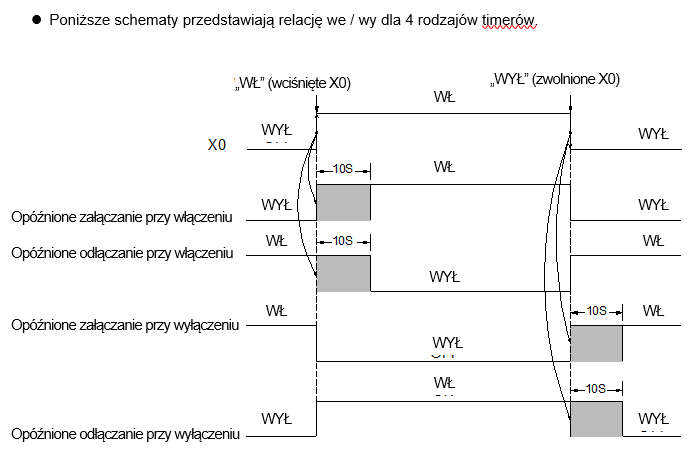
FUN 87 T.01S FUN 88 T.1S FUN 89 T1S |
TIMER KUMULUJĄCY (ACCUMULATIVE TIMER) |
FUN 87 T.01S FUN 88 T.1S FUN 89 T1S |
|
|
||
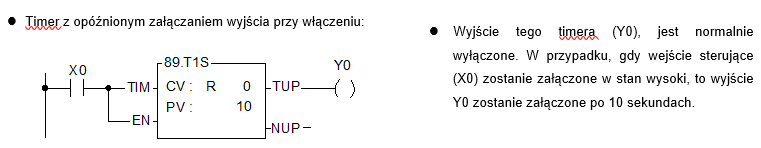
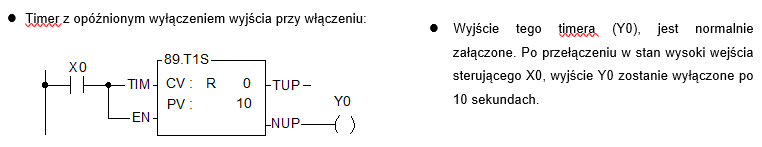
| FUN 90 P WDT |
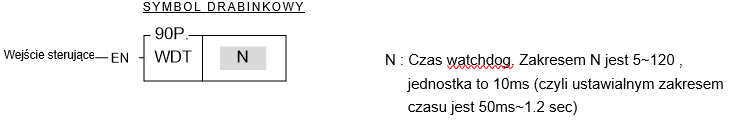
USTAW CZAS WATCHDOG TIMERA (WATCHDOG TIMER CONTROL) |
FUN 90 P WDT |
|
|
||
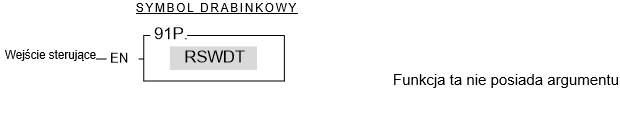
| FUN 91 P RSWDT |
RESET TIMERA WATCHDOG (RESET WATCHDOG TIMER) |
FUN 91 P RSWDT |
|
Timer watchdog jest zazwyczaj implementowany jako timer sprzętowy z szybkim zerowaniem (nie może być to timer software’owy ponieważ w przypadku usterki CPU, taki timer stałby się bezużyteczny). Timer z „szybkim zerowaniem” oznacza, że po pojedynczym wzbudzeniu timera, zliczona wartość czasu zostanie wyzerowana i rozpocznie się zliczanie czasu od nowa. Jeżeli licznik WDT rozpoczął zliczanie i nigdy potem nie byłby zerowany, wartość odmierzonego czasu w WDT będzie narastać, do momentu osiągnięcia ustawionego maksymalnego czasu skanu (N). W tej chwili, błąd timer WDT zostanie wywołany, a PLC wyłączy się. Natomiast, jeżeli timer WDT będzie zerowany przed upływem ustawionego maksymalnego czasu skanu, błąd timera WTD, nigdy nie zostanie wywołany. Takie działanie timera watchdog, jest wykorzystywane przez PLC, w celu zapewnienia bezpieczeństwa systemu. Po zakończeniu każdego skanu programu i odświeżeniu stanów We / Wy, timer WDT jest zerowany. Zatem, jeżeli system będzie pracował normalnie, a czas skanu nie przekroczy wartości N, błąd timera WDT nigdy nie zostanie wywołany. Jednakże, w przypadku uszkodzenia CPU, co uniemożliwia wyzerowanie czasu timera WDT, lub w przypadku, kiedy czas skanu programu jest zbyt długi, przez co timer WDT nie zostanie wyzerowany przed upływem maksymalnego czasu skanu (N), błąd timera WDT zostanie wywołany, a PLC wyłączy się.
|
||
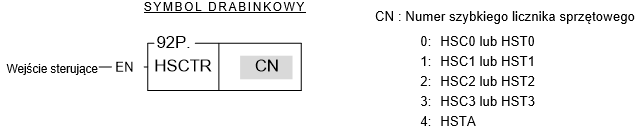
| FUN 92 D P HSCTR |
ODCZYT AKTUALNEJ WARTOŚCI SZYBKIEGO LICZNIKA SPRZĘTOWEGO (HARDWARE HIGH SPEED COUNTER CURRENT VALUE (CV) ACCESS) |
FUN 92 D P HSCTR |
|
|
||
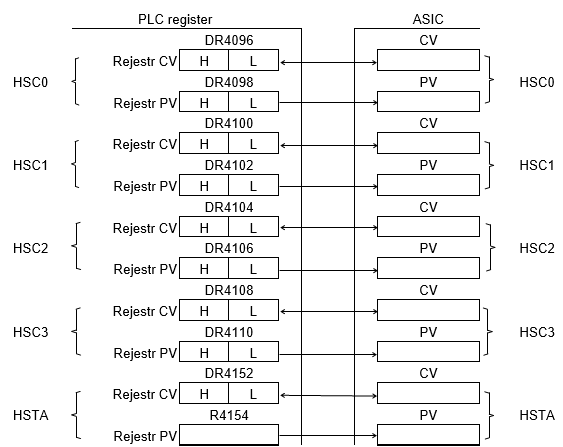
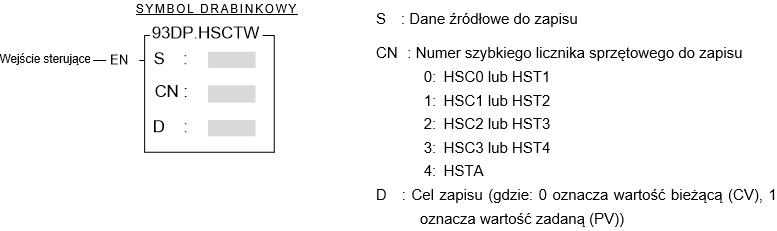
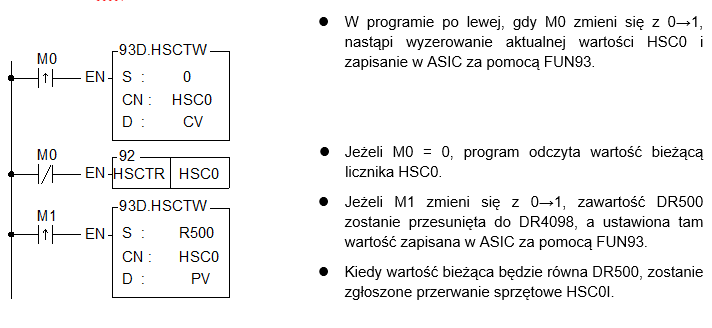
| FUN 93 D P HSCTW | ZAPIS WATOŚCI BIEŻĄCEJ I ZADANEJ SZYBKIEGO LICZNIKA SPRZĘTOWEGO | FUN 93 D P HSCTW |
|
|
||
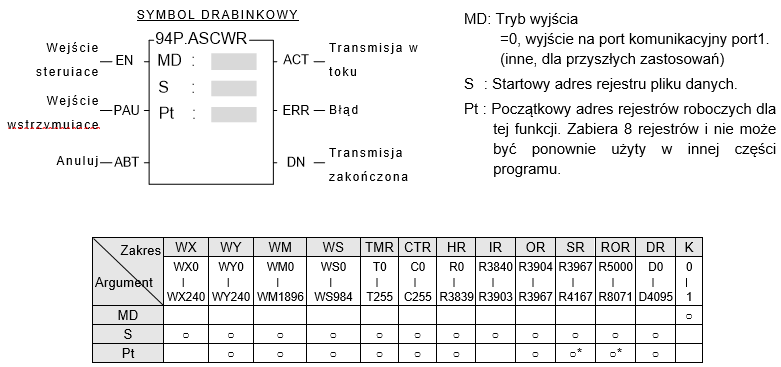
| FUN 94 P ASCWR |
WYJŚCIE ASCII (ASCII WRITE) |
FUN 94 P ASCWR |
|
M1927: Znacznik ten, kontrolowany jest przez CPU i stosowany w ASCWR dla MD:0 Uwaga: Przy zastosowaniu znacznika M1927, we współpracy z timerem, można sprawdzić, czy drukarka działa prawidłowo. |
||
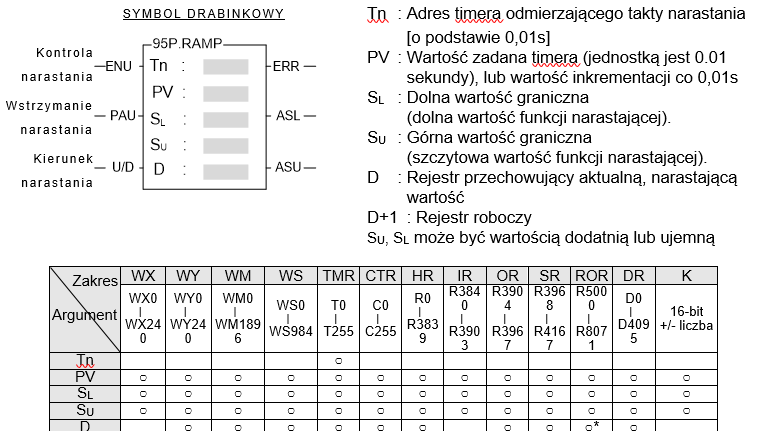
| FUN 95 P RAMP |
NARASTANIE WARTOŚCI NA WYJŚCIU ANALOGOWYM (RAMP FUNCTION FOR D/A OUTPUT) |
FUN 95 P RAMP |
|
Opis
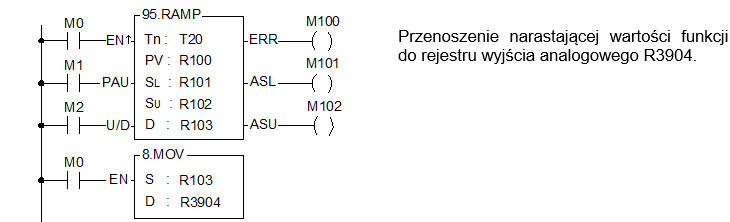
Przykładowy program
T20: Timer odmierzający takty narastania (timer z podstawą czasową 0.01 sekundy) R100: wartość zadana timera (jednostką jest 0.01 sekundy). R101: Dolna wartość graniczna. R102: Górna wartość graniczna. R103: Rejestr przechowujący aktualną, narastającą wartość. R104: Rejestr roboczy
|
||
| FUN 98 RAMP2 |
NADĄŻAJĄCE NARASTANIE NA WYJŚCIU ANALOGOWYM (TRACKING TYPE RAMP FUNCTION FOR D/A OUTPUT) |
FUN 98 RAMP2 |
|
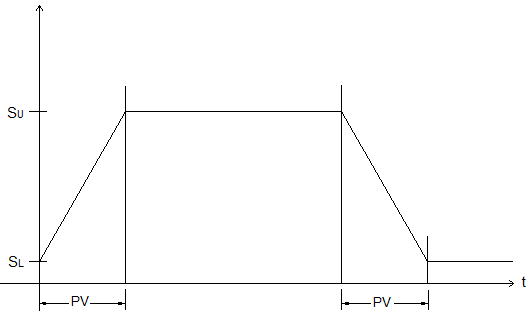
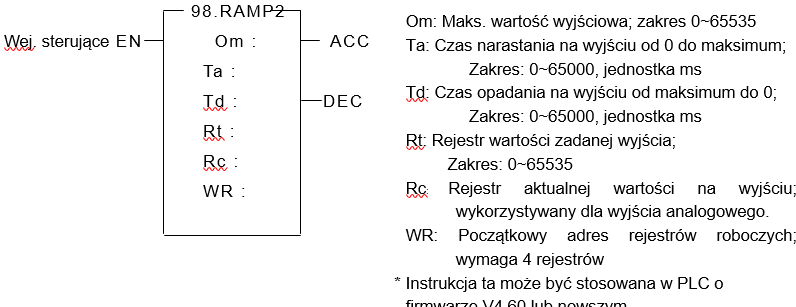
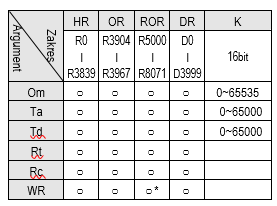
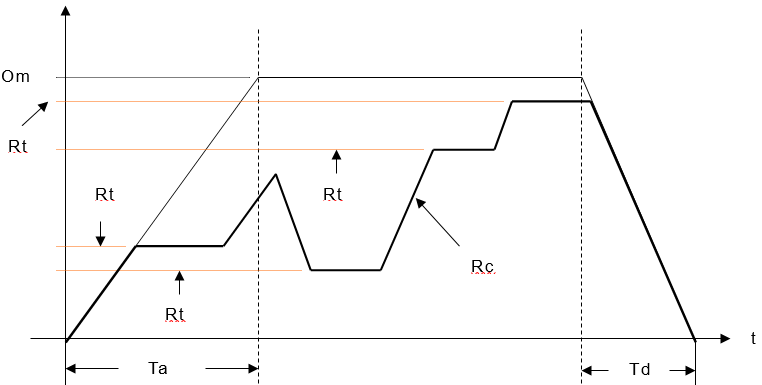
● Jeżeli „EN” = 0, to aktualna wartość na wyjściu (Rc) zostanie bezzwłocznie ustawiona na 0; stan wyjść ACC=0 i DEC=0. ● Jeżeli „EN” = 1, instrukcja ta zostanie wykonana. Na wyjściu pojawi się wartość (Rc) i zostanie ona porównana z wartością zadaną (Rt). W przypadku, gdy wartość zadana będzie większa niż aktualna wartość na wyjściu, aktualna wartość będzie zwiększana zgodnie ze współczynnikiem określanym przez czas przyspieszenia (Ta) i maksymalną wartość wyjściową (Om), do momentu, zrównania się z wartością zadaną (w tym czasie ACC = 1). W przypadku, gdy wartość zadana będzie mniejsza niż aktualna wartość na wyjściu, aktualna wartość będzie zmniejszana zgodnie ze współczynnikiem określanym przez czas zwolnienia (Td) i maksymalną wartość wyjściową (Om) do momentu, zrównania się z wartością zadaną (w tym czasie DEC = 1). ● Jeżeli wyjściowa wartość zadana (Rt) będzie większa niż maksymalna wartość wyjściowa (Om), wartość wyjściowa zostanie zablokowana przez maksymalną wartość. ● Instrukcja ta umożliwia płynne przyspieszanie i zwalnianie poprzez kontrolę aktualnej wartości (Rc) na wyjściu analogowym (R39044~R3967). ● Dla prawidłowego wykonania, zadana wartość wyjściowa (Rt) powinna pozostać niezmieniona przez co najmniej dwa kolejne skany sterownika. ● Instrukcja wymaga 4 rejestrów roboczych, które nie mogą być ponownie użyte w programie ● Instrukcja ta przeznaczona jest do operacji na wartościach dodatnich. Można jednak, przy pomocy prostego i krótkiego programu, zastosować ją do operacji na wartościach ujemnych. Patrz przykład 2.
Przykład 1: Kontrola przyspieszenia/opóźnienia
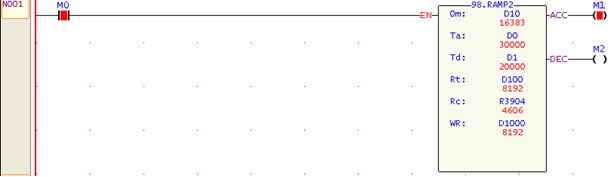
D10 : Maksymalna wartość wyjściowa równa 16383 D0 : Czas narastania wartości na wyjściu od 0 do maksimum równy 30000 ms D1 : Czas opadania wartości na wyjściu od maksimum do 0 równy 20000 ms D100: Wyjściowa wartość zadana równa 8192 R3904: Rejestr aktualnej wartości na wyjściu analogowym D1000~D1003: Rejestry robocze Opis: Jeżeli M0 = 0, aktualna wartość wyjściowa zostanie natychmiast wyzerowana (bez „rampy”). Jeżeli M0 = 1, na wyjściu pojawi się wartość R3904 i zostanie ona porównana z wartością zadaną (D100). Jeżeli D100>R3904, to aktualna wartość wyjściowa R3904 będzie zwiększana zgodnie ze współczynnikiem 16383 / 30000 (Om = 16383, Ta = 30000), do momentu, aż R3904 = D100 (w tym czasie ACC = 1). Jeżeli D100<R3904, to aktualna wartość wyjściowa R3904 będzie zmniejszana zgodnie ze współczynnikiem 16383 / 20000 (Om = 16383, Td = 20000), do momentu, aż R3904 = D100 (w tym czasie DEC= 1).
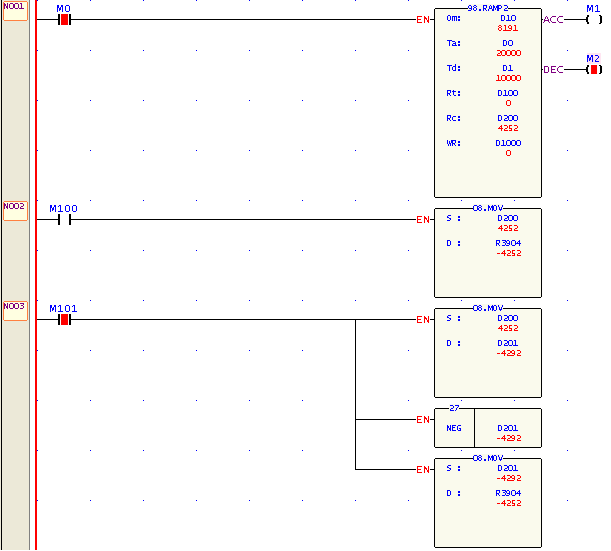
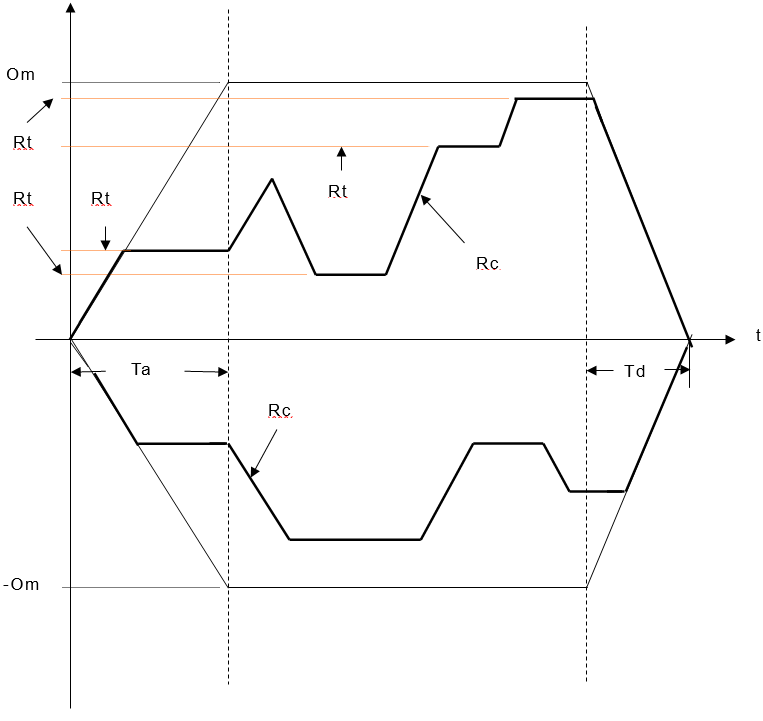
Przykład 2: Dodatnie i ujemne wyjście sterujące ACC/DEC
D10 : Maksymalna wartość wyjściowa równa 8191 D0 : Czas narastania wartości na wyjściu od 0 do maksimum równy 20000 ms D1 : Czas opadania wartości na wyjściu od maksimum do 0 równy 10000 ms D100: Wyjściowa wartość zadana równa 0 D200: Rejestr aktualnej wartości na wyjściu analogowym D1000~D1003: Rejestry robocze Jeżeli M0 = 0, to aktualna wartość wyjściowa zostanie natychmiast wyzerowana (bez „rampy”). Jeżeli M0 = 1, na wyjściu pojawi się wartość D200 i zostanie ona porównana z wartością zadaną (D100). Jeżeli D100>D200, to aktualna wartość wyjściowa D200 będzie zwiększana zgodnie ze współczynnikiem 8191/20000 (Om=8191, Ta=20000), do momentu, aż D200=D100 (w tym czasie ACC = 1). Jeżeli D100<D200, to aktualna wartość wyjściowa D200 będzie zmniejszana zgodnie ze współczynnikiem 16383 8191/10000 (Om=8191, Td=10000), do momentu, aż D200=D100 (w tym czasie DEC= 1). M100 = 1, dodatnie wyjście sterujące; M101 = 1, ujemne wyjście sterujące. Zadana wartość wyjściowa (D100) jest zawsze wartością dodatnią w zakresie 0~65535.
|
||
Funkcje operacji na tabelach
| Nr fun | Mnemonik | Funkcjonalność | Nr fun | Mnemonik | Funkcjonalność |
| 100 | R→T | Wpisz rejestr do tabeli | 107 | T_FIL | Wypełnij tabelę |
| 101 | T→R | Wpisz wartość z tabeli do rejestru | 108 | T_SHF | Przesuń tabelę |
| 102 | T→T | Wpisz wartość z tabeli do tabeli | 109 | T_ROT | Obróć tabelę |
| 103 | BT_M | Tabela do tabeli | 110 | QUEUE | Kolejka |
| 104 | T_SWP | Zamień tabele | 111 | STACK | Stos |
| 105 | R-T_S | Wyszukaj wartość w tabeli | 112 | BKCMP | Porównanie blokowe |
| 106 | T-T_C | Porównaj wartości w tabelach | 113 | SORT | Sortowanie wartości |
● Tabelę stanowi 2 lub więcej kolejnych rejestrów (16- lub 32-bitowych). Liczba rejestrów w tabeli nazywa się długością tabeli (L). Obiektem operacyjnym funkcji operujących na tabelach, zawsze jest pojedynczy rejestr (tj. dane 16-to lub 32-bitowe).
● Funkcje operacji na tabelach wykorzystywane są głównie do przetwarzania danych, tj. przesuwania, kopiowania, porównywania, wyszukiwania itp. pomiędzy tabelami i rejestrami lub pomiędzy tabelami. Funkcje te są wygodne w zastosowaniu.
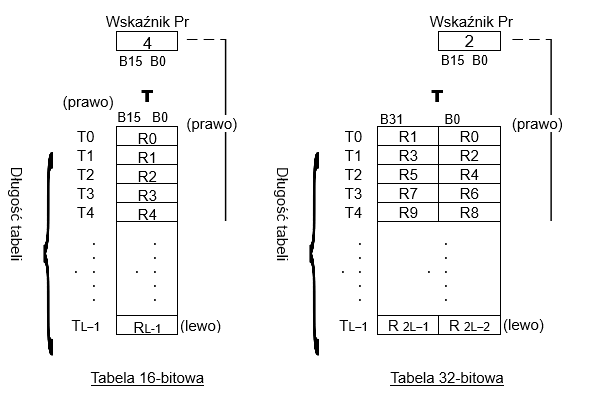
● Większość funkcji operujących na tabelach, wykorzystuje wskaźnik, dla wskazania rejestru docelowego w tabeli, na którym ma odbyć się operacja. Wskaźnikami dla instrukcji tabel 16-to i 32-bitowych będą zawsze rejestry 16-bitowe. Poprawny zakres wskaźnika to 0 do L-1. Zakres ten odnosi się do rejestrów T0 do TL-1 (suma rejestrów L). Poniżej przedstawiony został schemat dla tabel 16- i 32-bitowych.
● W operacjach przesuwania w lewo/prawo oraz obrotu w lewo/prawo, wskazywany jest kierunek operacji. Patrząc w kierunku rosnącym: najstarszy adres w tabeli nazywany jest lewym, najmłodszy nazywany jest prawym (patrz schemat poniżej).
| FUN 100 D P R→T |
WPISZ REJESTR DO TABELI (REGISTER TO TABLE MOVE) |
FUN 100 D P R→T |
|
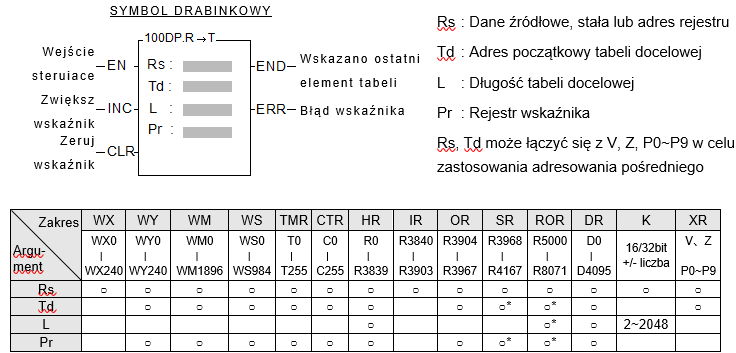
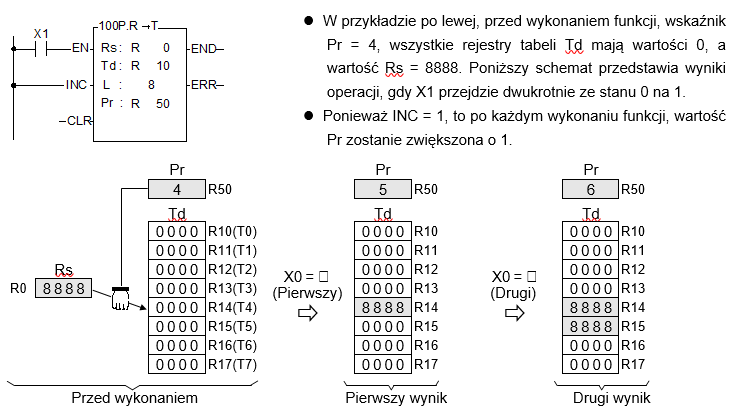
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to zawartość rejestru źródłowego Rs zostanie zapisana w rejestrze Tdpr (określonym przez wartość wskaźnika Pr) w tabeli docelowej Td (o długości L). Przed realizacją tej funkcji, nastąpi sprawdzenie stanu wejścia zerowania wskaźnika „CLR”. Jeżeli „CLR” = 1, to najpierw wskaźnik Pr zostanie wyzerowany i nastąpi kontynuacja operacji wpisania wartości Rs do tabeli. Po zakończeniu operacji zostanie sprawdzona wartość Pr. W przypadku, gdy wartość Pr osiągnie L-1 (wskazanie ostatniego rejestru w tabeli), to znacznik „END” zostanie ustawiony na 1 i nastąpi zakończenie wykonywania funkcji. W przypadku, gdy wartość Pr będzie mniejsza niż L-1, to sprawdzany jest stan sygnału na wejściu sterującym „INC”. Jeżeli „INC” = 1, to wartość wskaźnika Pr zostaje zwiększona. Wejście sterujące „CLR” może pracować niezależnie, bez wpływu pozostałych wejść. ● Prawidłowym zakresem wskaźnika Pr jest 0 do L-1. W przypadku wykroczenia poza ten zakres, wyjście błędu „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
| FUN 101 D P T → P |
WPISZ WARTOŚĆ Z TABELI DO REJESTRU (TABLE TO REGISTER MOVE) |
FUN 101 D P T → P |
|
|
||
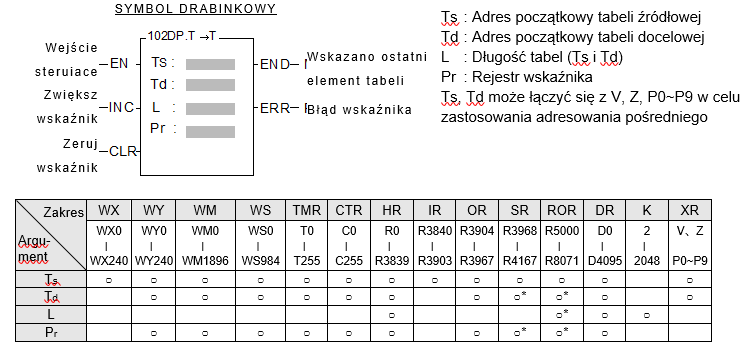
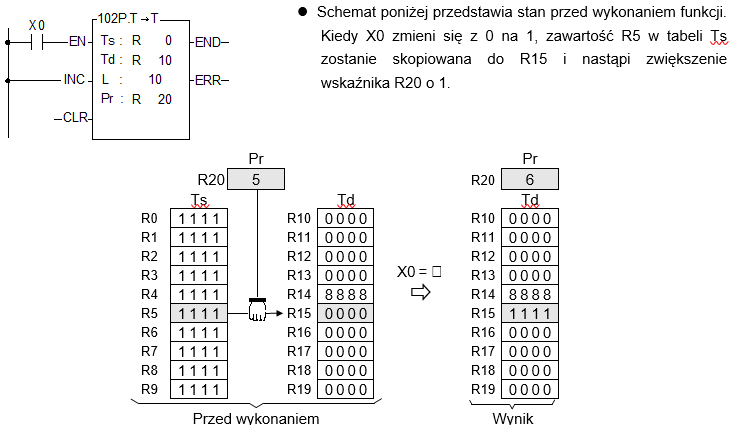
| FUN 102 D P T→T |
WPISZ WARTOŚĆ Z TABELI DO TABELI (TABLE TO TABLE MOVE) |
FUN 102 D P T→T |
|
|
||
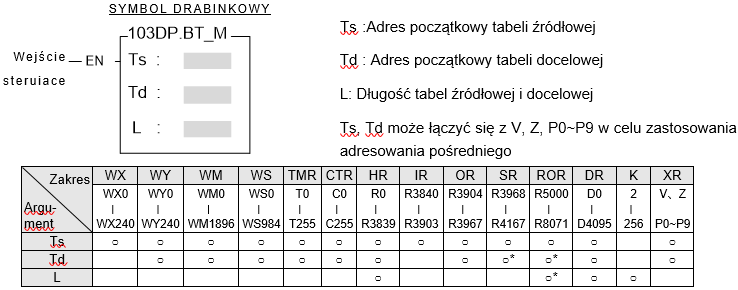
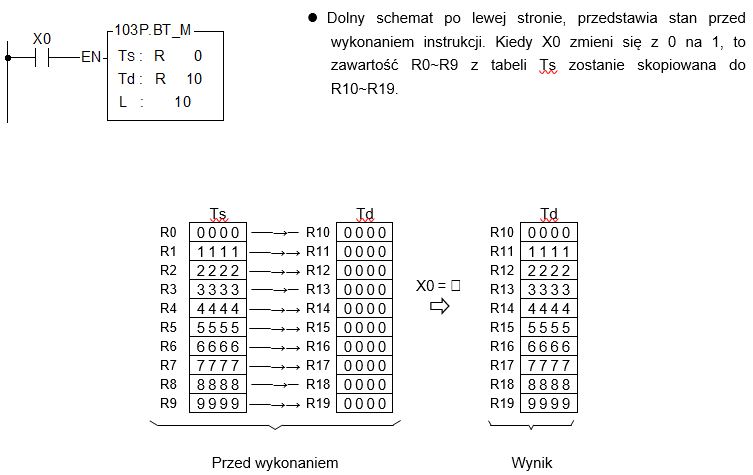
| FUN 103 D P BT_M |
TABELA DO TABELI (BLOCK TABLE MOVE) |
FUN 103 D P BT_M |
|
|
||
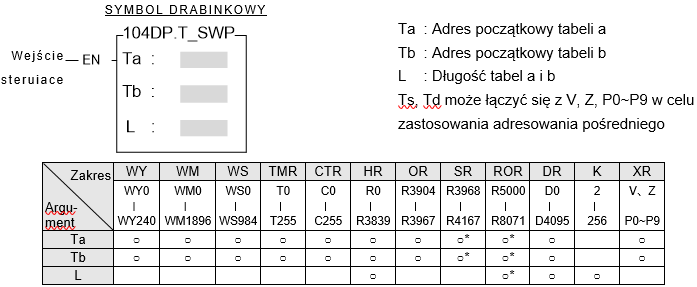
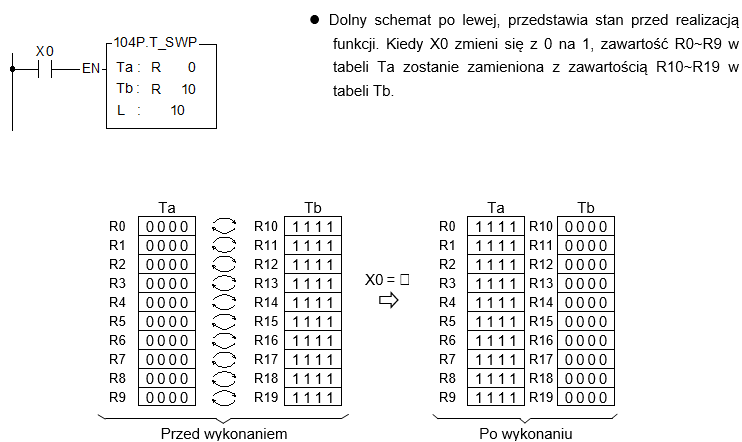
| FUN 104 D P T_SWP |
ZAMIEŃ TABELE (BLOCK TABLE SWAP) |
FUN 104 D P T_SWP |
|
|
||
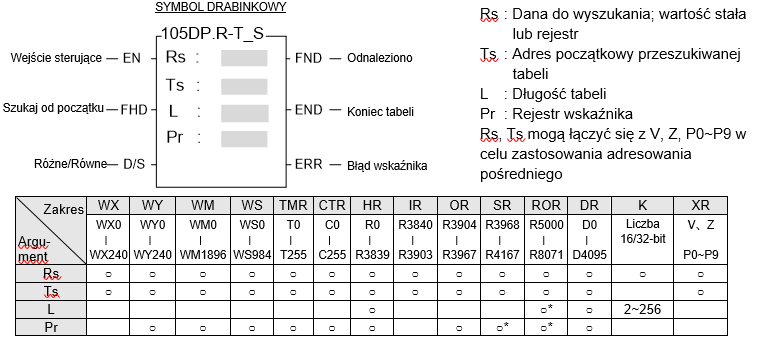
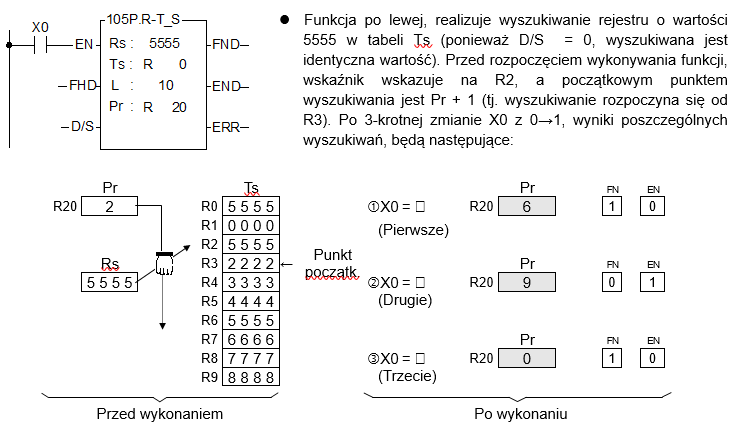
| FUN 105 D P R-T_S |
WYSZUKAJ WARTOŚĆ W TABELI (REGISTER TO TABLE SEARCH) |
FUN 105 D P R-T_S |
|
|
||
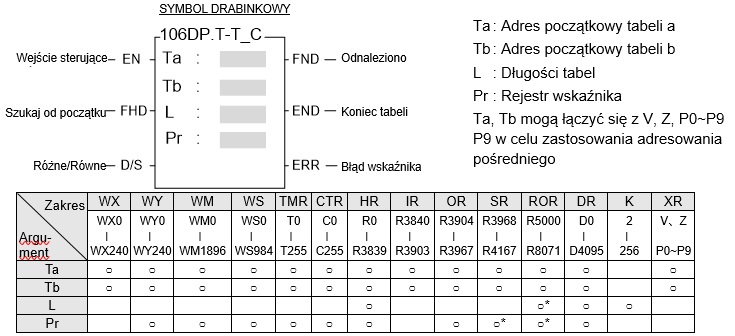
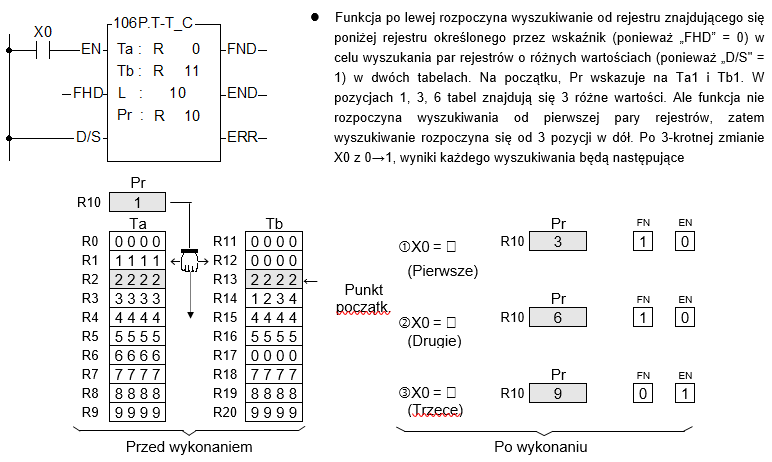
| FUN 106 D P T-T_C |
PORÓWNAJ WARTOŚCI W TABELACH (TABLE TO TABLE COMPARE) |
FUN 106 D P T-T_C |
|
|
||
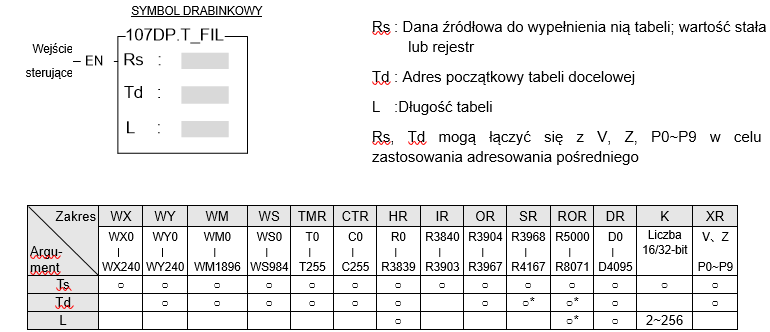
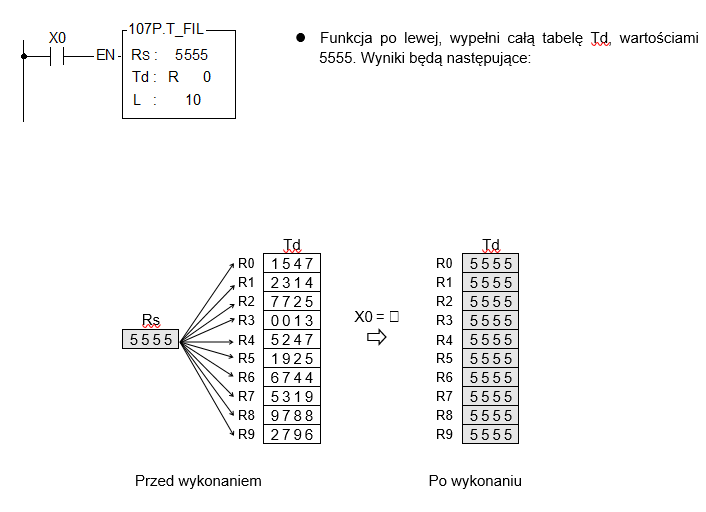
| FUN 107 D P T_FIL |
WYPEŁNIJ TABELĘ (TABLE FILL) |
FUN 107 D P T_FIL |
|
|
||
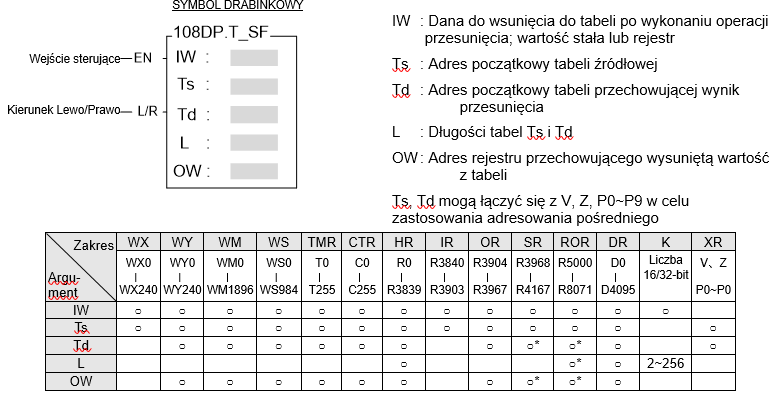
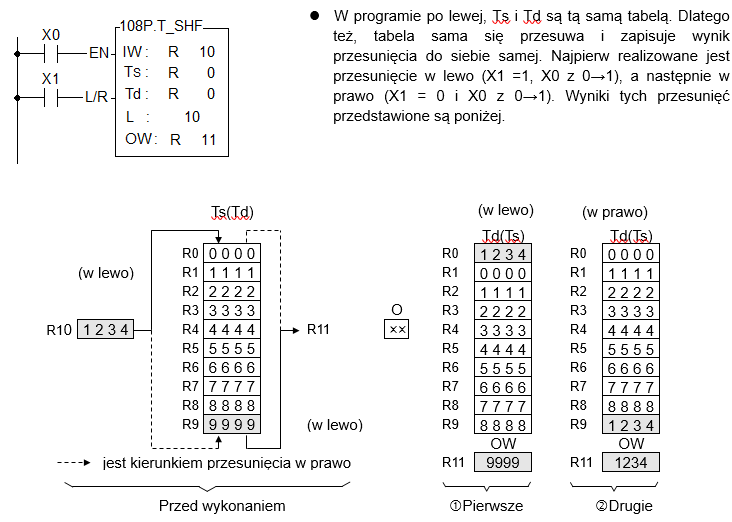
| FUN 108 D P T_SHF |
PRZESUŃ ATBELĘ (TABLE SHIFT) |
FUN 108 D P T_SHF |
|
|
||
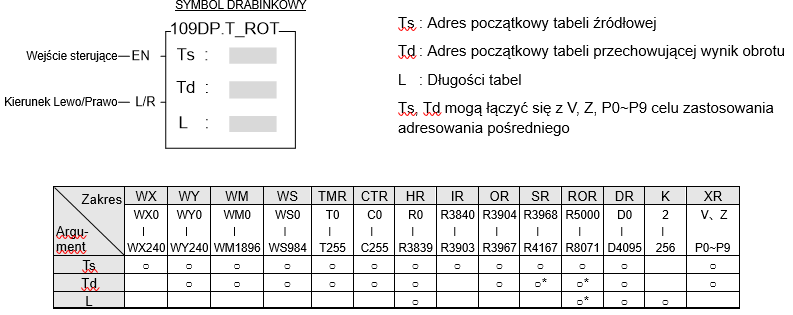
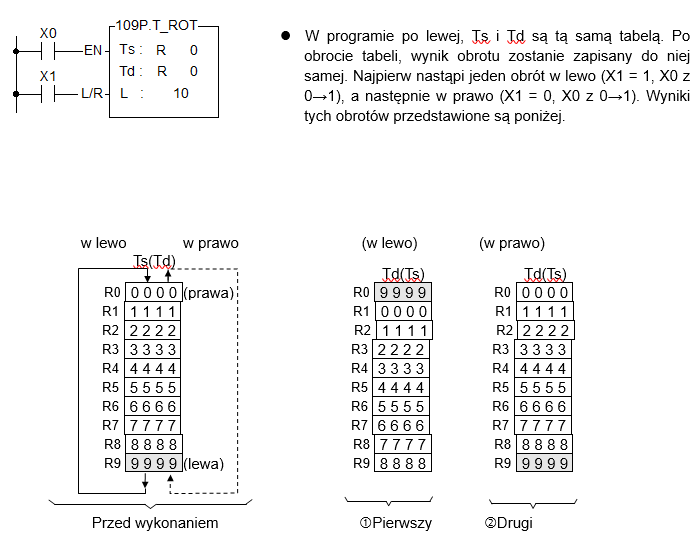
| FUN 109 D P T_ROT |
OBRÓĆ TABELĘ (TABLE ROTATE) |
FUN 109 D P T_ROT |
|
|
||