
7. Zaawansowane instrukcje funkcyjne – FUN 52–71
Streszczenie: Opis zaawansowanych instrukcji funkcyjnych sterowników Fatek FBs od FUN 52 do FUN 71: FUN 52 SHFR (przesuń bity w prawo), FUN 53 ROTL (obróć bity w lewo), FUN 54 ROTR (obróć bity w prawo), FUN 55 B (konwersja kodu binarnego na kod graya), FUN 56 G→B (konwersja kodu graya na kod binarny), FUN 57 DECOD (dekoder kodu 1 z n), FUN 58 ENCOD (koder kodu 1 z n), FUN 59 → (konwersja na kod 7-segmentowy), FUN 60 → (konwersja ascii), FUN 61 → (konwersja godzin:minut:sekund na sekundy), FUN 62 → (konwersja sekund→godziny:minuty:sekundy), FUN 63 → (konwersja kodu ascii na wartości heksadecymalne), FUN 64 → (konwersja wartości heksadecymalnych na kod ascii), FUN 65 LBL (etykieta), FUN 66 JMP (skok), FUN 67 CALL (wywołaj), FUN 68 RTS (powrót z podprocedury), FUN 69 RTI (powrót z przerwania), FUN 70 FOR (for), FUN 71 NEXT (koniec pętli). Dla każdej instrukcji: symbol, argumenty, działanie, flagi i przykład.
EN: Fatek FBs advanced function instructions FUN 52–71: SHFR, ROTL, ROTR, B, G→B, DECOD, ENCOD, →, →, →, →, →, →, LBL, JMP, CALL, RTS, RTI, FOR, NEXT.
Dotyczy: sterowniki PLC Fatek FBs (FBs-MA, FBs-MC, FBs-MN); WinProladder
Źródło: FATEK FBs-PLC User Manual – tłumaczenie Multiprojekt
FUN 52 SHFR – PRZESUŃ BITY W PRAWO (SHIFT RIGHT)
| FUN 52 D P SHFR |
PRZESUŃ BITY W PRAWO (SHIFT RIGHT) |
FUN 52 D P SHFR |
|
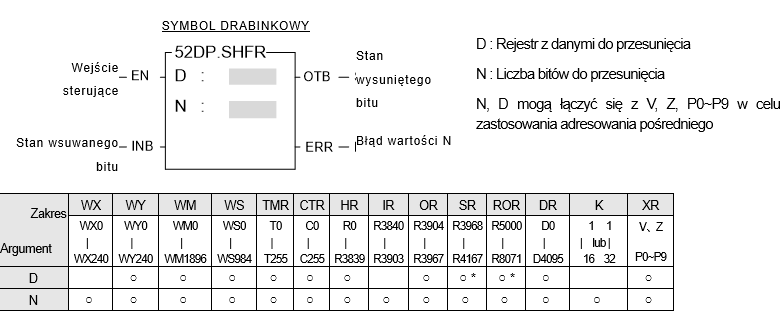
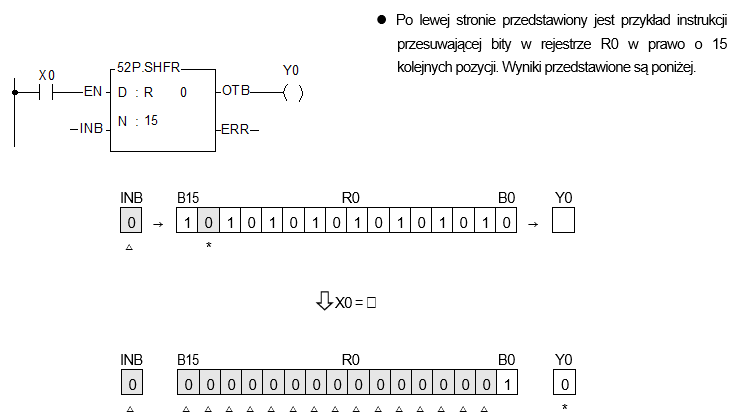
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi przesunięcie bitów w rejestrze D w prawo o N kolejnych pozycji (w kolejności od najstarszego do najmłodszego). Po przesunięciu w prawo najstarszych bitów, na ich pozycje zostaną wsunięte stany wejścia INB, a stan wysuniętego najmłodszego bitu pojawi się na wyjściu OTB. • Jeżeli argument jest 16-bitowy, prawidłowym zakresem dla N jest 1~16. Dla argumentu 32-bitowego (instrukcja D), poprawnym zakresem dla N jest 1~32. Jeżeli N znajdzie się poza zakresem, to znacznik błędu wartości N („ERR”) zostanie ustawiony na 1, a instrukcja nie zostanie wykonana.
|
||
FUN 53 ROTL – OBRÓĆ BITY W LEWO (ROTATE LEFT)
| FUN 53 D P ROTL |
OBRÓĆ BITY W LEWO (ROTATE LEFT) |
FUN 53 D P ROTL |
|
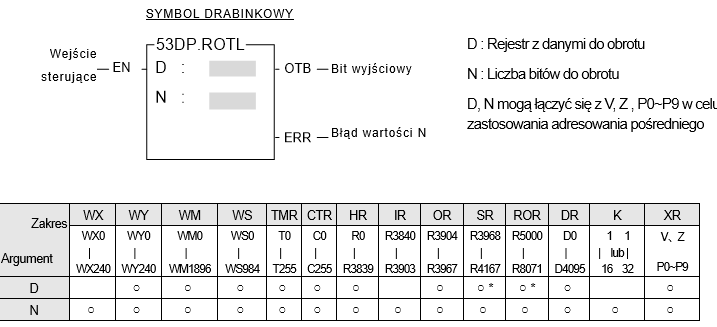
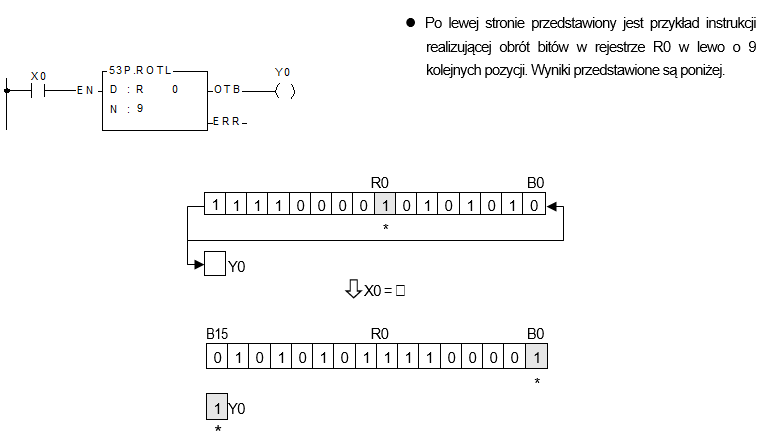
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi obrót bitów w rejestrze D w lewo o N kolejnych pozycji (w kolejności od najmłodszego do najstarszego, tj. w przypadku 16-bitowej instrukcji, B0→B1, B1→B2, .... , B14→B15, B15→B0. W przypadku 32-bitowej instrukcji, B0→B1, B1→B2, .... , B30→B31, B31→B0). Stan, jako ostatni wsuniętego bitu na B0, pojawia się wyjściu OTB. • Jeżeli argument jest 16-bitowy, prawidłowym zakresem dla N jest 1~16. Dla argumentu 32-bitowego (instrukcja D), poprawnym zakresem dla N jest 1~32. Jeżeli N znajdzie się poza zakresem, to znacznik błędu wartości N („ERR”) zostanie ustawiony na 1, a instrukcja nie zostanie wykonana.
|
||
FUN 54 ROTR – OBRÓĆ BITY W PRAWO (ROTATE RIGHT)
| FUN 54 D P ROTR |
OBRÓĆ BITY W PRAWO (ROTATE RIGHT) |
FUN 54 D P ROTR |
|
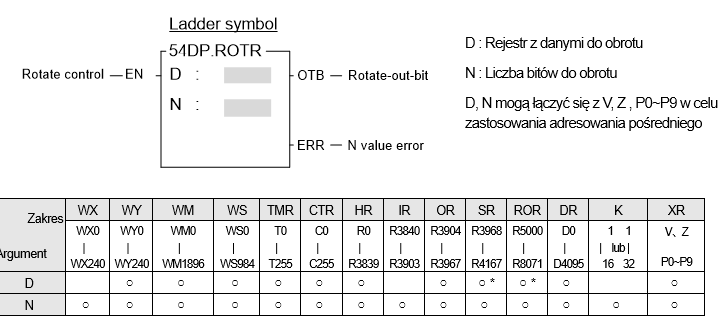
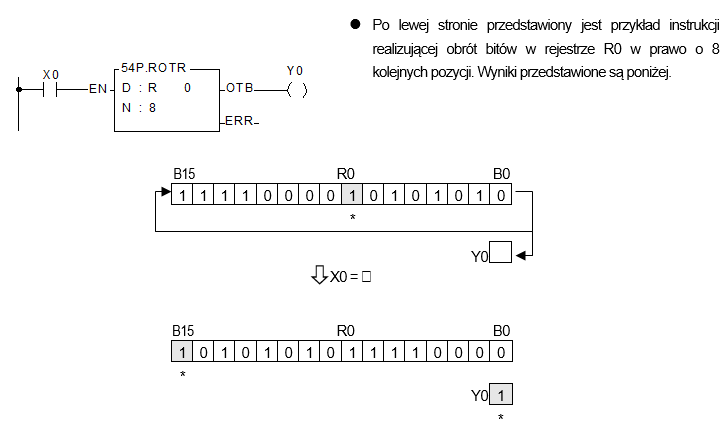
• Jeżeli „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi obrót bitów w rejestrze D w prawo o N kolejnych pozycji (w kolejności od najstarszego do najmłodszego, tj. w przypadku 16-bitowej instrukcji, B15→B14, B14→B13, .... , B1→B0, B0→B15. W przypadku 32-bitowej instrukcji, B31→B30, B30→B29, .... , B1→B0, B0→B31). Stan, jako ostatni wsuniętego na najstarszą pozycję bitu, pojawia się wyjściu OTB. • Jeżeli argument jest 16-bitowy, prawidłowym zakresem dla N jest 1~16. Dla argumentu 32-bitowego (instrukcja D), poprawnym zakresem dla N jest 1~32. Jeżeli N znajdzie się poza zakresem, to znacznik błędu wartości N („ERR”) zostanie ustawiony na 1, a instrukcja nie zostanie wykonana.
|
||
FUN 55 B – KONWERSJA KODU BINARNEGO NA KOD GRAYA (BINARY-CODE TO GRAY-CODE CONVERSION)
| FUN 55 D P B → G |
KONWERSJA KODU BINARNEGO NA KOD GRAYA (BINARY-CODE TO GRAY-CODE CONVERSION) |
FUN 55 D P B → G |
|
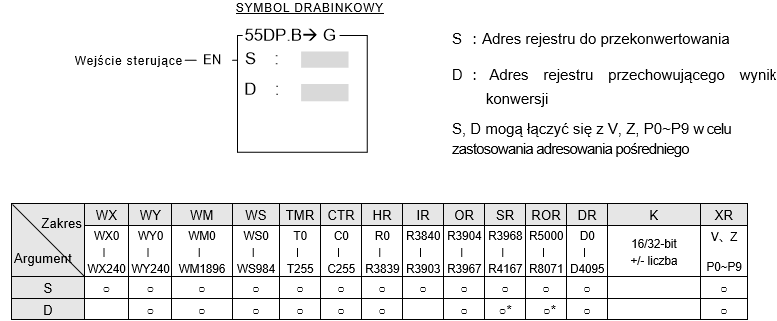
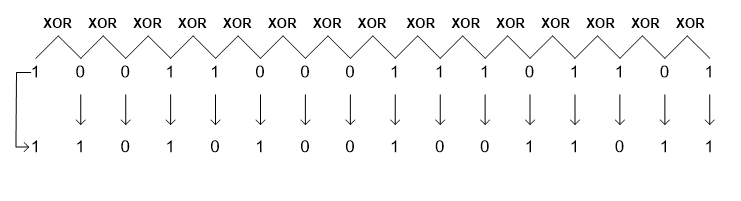
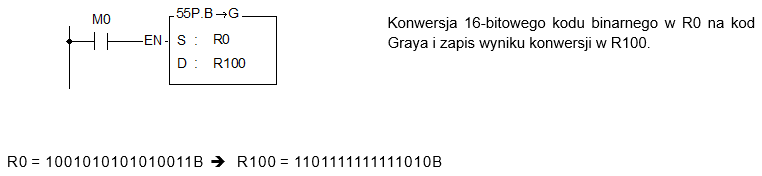
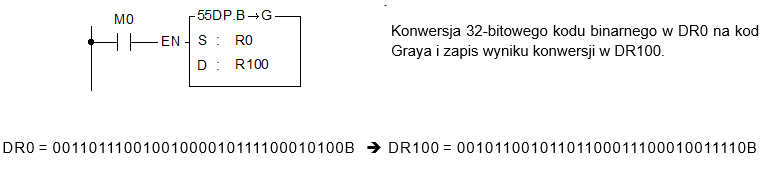
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja kodu binarnego na kod Gray’a; gdzie S jest rejestrem źródłowym (kod binarny), a D jest rejestrem docelowym (kod Graya) do zapisu wyniku konwersji. ● Metoda konwersji przedstawiona została poniżej
Przykład 1 : Jeżeli status M0 zmieni się z 0→1, przeprowadzona zostanie 16-bitowa konwersja kodu
Przykład 2 Jeżeli M0 =1, przeprowadzona zostanie 32-bitowa konwersja kodu
|
||
FUN 56 G→B – KONWERSJA KODU GRAYA NA KOD BINARNY (GRAY-CODE TO BINARY-CODE CONVERSION)
| FUN 56 D P G→B |
KONWERSJA KODU GRAYA NA KOD BINARNY (GRAY-CODE TO BINARY-CODE CONVERSION) |
FUN 56 D P G→B |
|
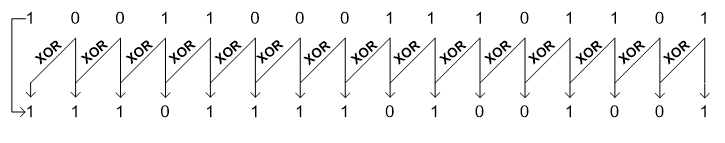
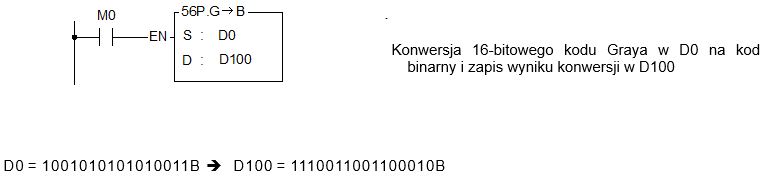
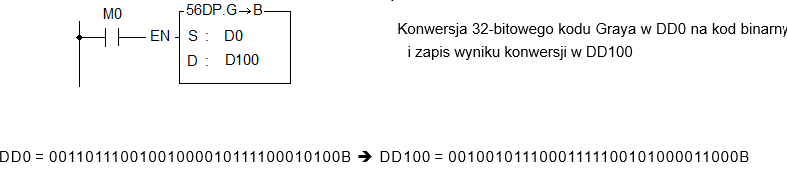
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja kodu Gray’a na kod binarny; gdzie S jest rejestrem źródłowym (kod Graya), a D jest rejestrem docelowym (Kod binarny) do zapisu wyniku konwersji. ● Metoda konwersji przedstawiona została poniżej:
Przykład 1 Jeżeli status M0 zmieni się z 0→1, przeprowadzona zostanie 16-bitowa konwersja kodu
Przykład 2 Jeżeli M0 =1, przeprowadzona zostanie 32-bitowa konwersja kodu
|
||
FUN 57 DECOD – DEKODER KODU 1 z N (DECODE)
| FUN 57 P DECOD |
DEKODER KODU 1 z N (DECODE) |
FUN 57 P DECOD |
|
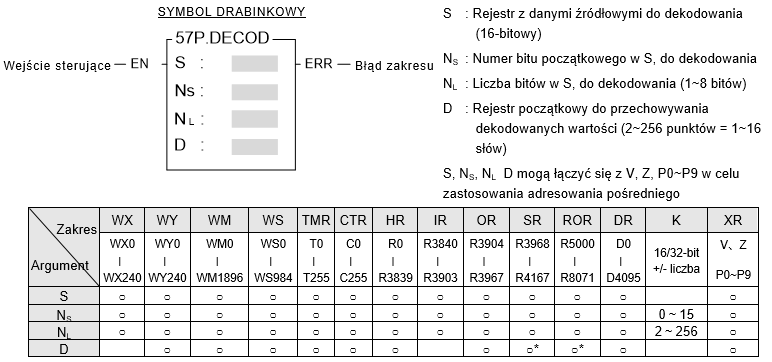
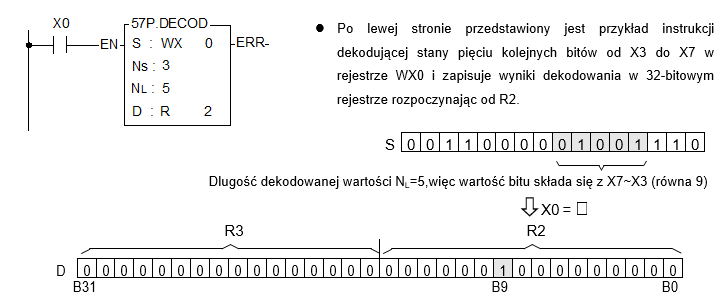
● Instrukcja ustawi status pojedynczego bitu spośród 2NL bitów w rejestrach D na 1, a pozostałe bity ustawi na 0. Numer bitu, który zostanie ustawiony na 1, określany jest przez wartość wynikającą ze stanów bitów BNS~BNS+NL-1 w S(wartość ta jest wartością dekodowaną, BNS jest początkowym bitem wartości dekodowanej a BNS+NL-1 jest bitem ostatnim). ● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi odczytanie wartości wynikającej ze stanów bitów BNS~BNS+NL-1 w S. Wartość ta określa pozycję bitu w rejestrach D, którego status ustawiony zostanie na 1. Reszta bitów w rejestrach D ustawiona zostanie na 0. ● Instrukcja obsługuje tylko argumenty 16-bitowe, czyli zakres bitów dla S jest B0~B15. W związku z tym, poprawnym zakresem Ns jest 0~15, a długość dekodowanej wartości NL ograniczona jest do 1~8 bitów. Dlatego ilość bitów dekodowanego wyniku D jest z zakresu 21~8 pozycji = 2~256 pozycji = 1~16 słów (nawet jeżeli wszystkie pozycje słowa nie są wykorzystane (NL =1;2 lub 3), wszystkie 16cie bitów D jest kontrolowane przez tą instrukcję).Jeżeli wartość NS lub NL będzie poza powyższym zakresem, znacznik błędu zakresu „ERR” zostanie ustawiony na 1, a instrukcja nie zostanie wykonana. ● Jeżeli wartość końcowego bitu przekroczy B15 w S, nastąpi rozszerzenie zakresu w kierunku B0 w S + 1. Jednakże w takim wypadku, S + 1 nie może być rozszerzony na pewne typu argumentów (np. jeżeli S byłoby rejestrem typu D, to S + 1 nie może być rejestrem D3072). W takiej sytuacji, instrukcja zamieni liczbę bitów początkowy na najwyższa graniczną wartość.
Ponieważ NL=5, szerokość D wynosi 25= 32 punkty = 2 słowa, czyli D składa się z R3 i R2, a dekodowana wartość wynosi 01001=9. W związku z tym, bit B9 (10-ta pozycja) w rejestrze D ustawiany jest na 1, a pozostałe bity na 0. |
||
FUN 58 ENCOD – KODER KODU 1 z N (ENCODE)
|
FUN 58 P ENCOD |
KODER KODU 1 z N (ENCODE) |
FUN 58 P ENCOD |
|
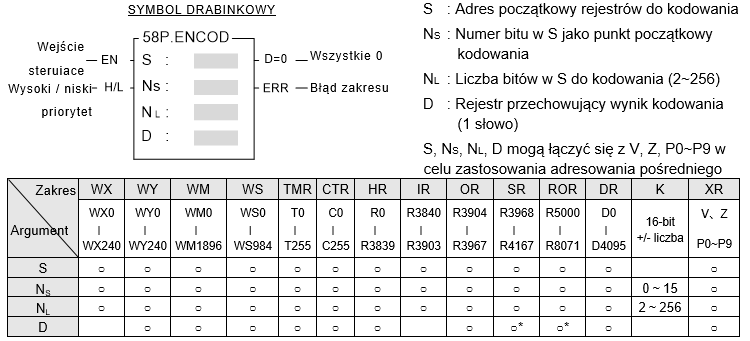
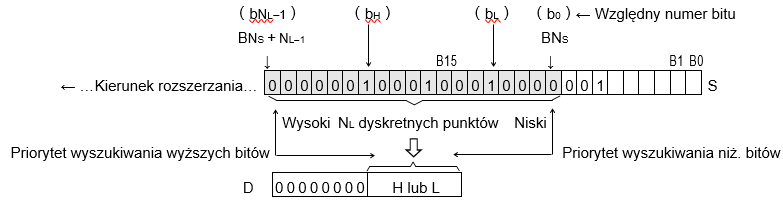
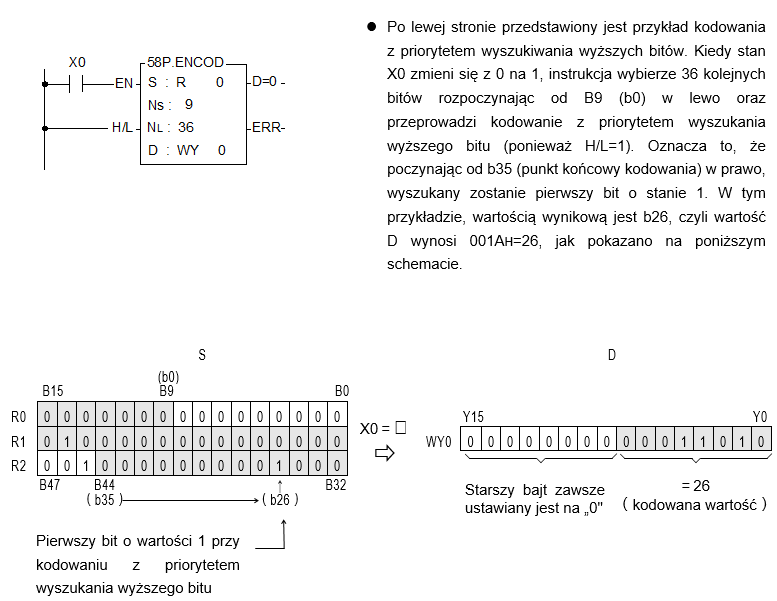
● Jeżeli wejście strujace „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to wybranych zostanie NL kolejnych bitów z zakresu BNS~BNS+NL-1 (BNS jest pozycją początkową kodowania, której względnym numerem bitu jest b0 w S; BNS+NL-1 jest bitem końcowym kodowania). Kodowanie realizowane jest od lewej do prawej z priorytetem wyszukania wyższego bitu (gdy H/L=1) lub od prawej do lewej z priorytetem wyszukania niższego bitu (gdy H/L=0). (np. wyszukiwany jest pierwszy bit o stanie 1, a wartość wynikająca z pozycji tego bitu jest zapisywana na młodszym bajcie (B0~B7) rejestru D, natomiast starszy bajt rejestru D ustawiany jest na 0.
● Jak pokazano na powyższym schemacie, dla kodowania o priorytecie wyszukiwania wyższych bitów, pierwszym wyszukanym bitem o stanie wysokim jest bH (o względnej pozycji b12), natomiast dla priorytetu wyszukiwania niższych bitów, jest to bit bL (o względnej pozycji b4). Wśród pozycji NL musi znaleźć się co najmniej jeden bit o stanie 1. Jeżeli wszystkie bity będą miały stan 0, instrukcja nie zostanie wykonana, a znacznik „D=0” zostanie ustawiony na 1. ● Ponieważ S jest 16-bitowym rejestrem, wartość Ns może mieścić się w zakresie 0~15. Wartość ta określa początkowy bit kodowania (b0) w zakresie B0~B15 w rejestrze S. Wartość NL zawiera się w zakresie 2~256 i wykorzystywana jest do identyfikacji bitu końcowego kodowania, tj. wartość ta wyznacza strefę kodowania wybierając NL kolejnych bitów począwszy od bitu początkowego (b0) w lewo (tj. b0~bNL-1). Jeżeli wartość NS lub NL będzie poza powyższym zakresem, znacznik błędu zakresu „ERR” zostanie ustawiony na 1, a instrukcja nie będzie wykonana. ● Jeżeli punkt końcowy kodowania (bNL-1) będzie większy niż B15 w S, nastąpi kontynuacja rozszerzenia zakresu w kierunku S+1, S+2. Jednakże S + 1 nie może być rozszerzony na pewne typu argumentów – w takim wypadku, instrukcja będzie mogła kodować jedynie punkty pomiędzy b0 a największym punktem granicznym.
|
||
FUN 59 → – KONWERSJA NA KOD 7-SEGMENTOWY (7-SEGMENT CONVERSION)
| FUN 59 P → 7SG |
KONWERSJA NA KOD 7-SEGMENTOWY (7-SEGMENT CONVERSION) |
FUN 59 P → 7SG |
|
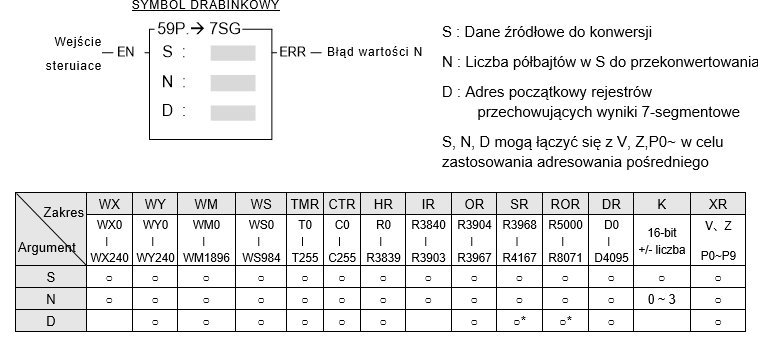
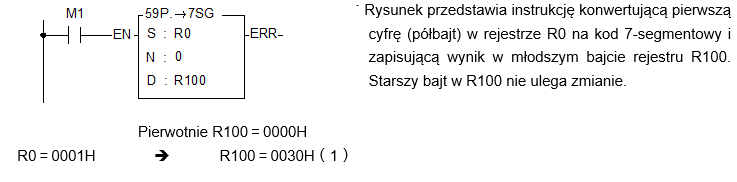
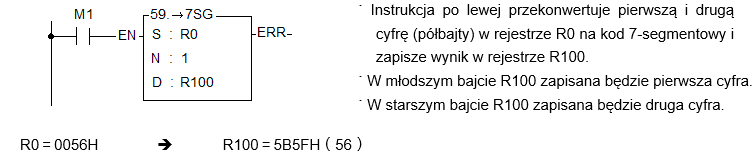
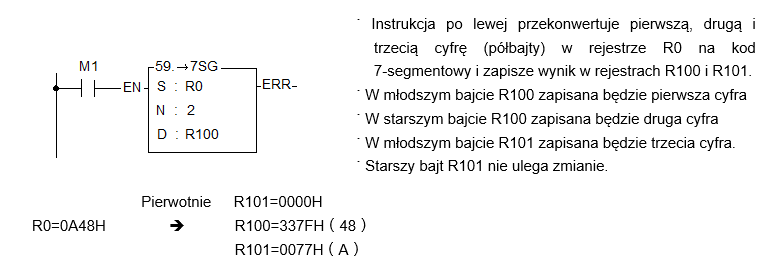
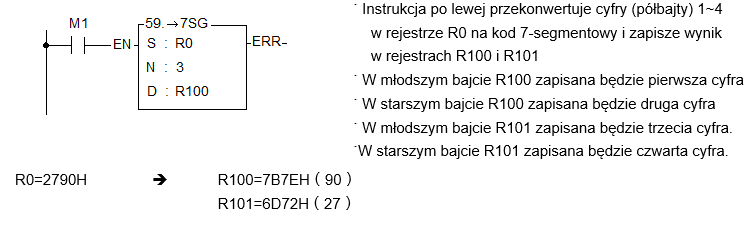
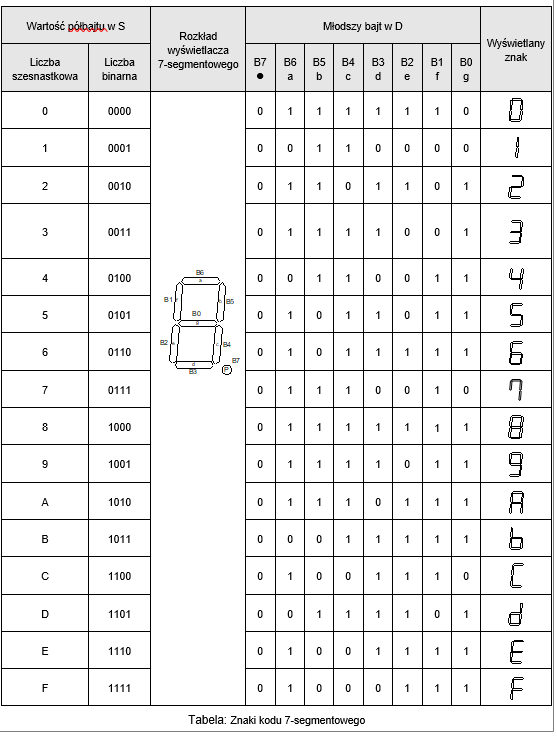
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja N+1 półbajtów (półbajt składa się z 4 kolejnych bitów, czyli bity B0~B3 w S tworzą półbajt 0, a bity B4~B7 tworzą półbajt 1, itp.) w rejestrze S na kod 7-segmentowy. Wyniki zostaną zapisany na młodszych bajach rejestrów D (najstarszy bajt nie ulega zmianie). Segmenty w rejestrze D ustawiane są kolejno, gdzie segment „a” ustawiany jest na B6, segment „b” ustawiany jest na B5, …, segment „g” ustawiany jest na B0. B7 nie jest wykorzystywany i ustawiany jest na 0. Więcej szczegółów znajduje się w tabeli „Znaki kodu 7-segmentowego”. ● Ponieważ instrukcja ograniczona jest do 16 bitów, a rejestr S zawiera tylko 4 półbajty (NB0~NB3), to poprawnym zakres N jest 0~3. Jeżeli wartość N przekroczy ten zakres, znacznik błędu wartości N („ERR”) zostanie ustawiony na 1. ● Należy zwrócić uwagę na to, że liczba konwertowanych półbajtów ma wartość N+1. N=0 oznacza jedną cyfrę do konwersji, N=1 oznacza dwie cyfry do konwersji, itd… ● Przy zastosowaniu modułów rozszerzeń FATEK’a, przeznaczonych do obsługi wyświetlaczy 7-segmentowych (FBs-7SGxx) oraz funkcji FUN84 (7SEG), do zastosowań z kodowaniem i bez kodowania, istnieje możliwość łączenia funkcji FUN59 i FUN84 w celu uproszczenia implementacji programu.
Przykład 1 Konwersja kodu szesnastkowego na 7-segmentowy, przy zmianie stanu M1 z 0→1
Przykład 2 Konwersja kodu szesnastkowego na 7-segmentowy przy M1 w stanie 1
Przykład 3 Konwersja kodu szesnastkowego na 7-segmentowy przy M1 w stanie 1
Przykład 4 Konwersja kodu szesnastkowego na 7-segmentowy przy M1 w stanie 1
|
||
FUN 60 → – KONWERSJA ASCII (ASCII CONVERSION)
| FUN 60 P → ASC |
KONWERSJA ASCII (ASCII CONVERSION) |
FUN 60 P → ASC |
|
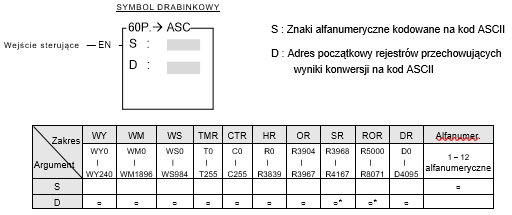
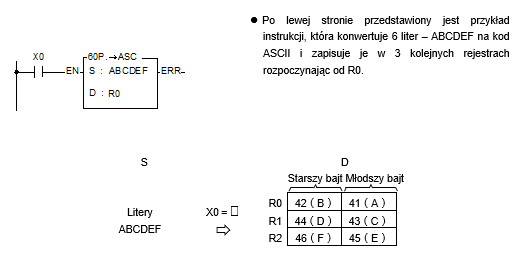
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja liter i cyfr zapisanych w polu S (pole S może zawierać do 12 znaków alfanumerycznych) na kod ASCII i zapisanie wyników w rejestrach rozpoczynając od D. Każde 2 znaki alfanumeryczne zajmują jeden 16-bitowy rejestr. ● W większości przypadków, instrukcja ta przechowuje alfanumeryczne informacje w programie, odczekuje na pojawienie się określonych okoliczności, konwertuje te informacje na kod ASCII i przenosi je na zewnętrzne urządzenia wyświetlające, które obsługują kodowanie ASCII.
|
||
FUN 61 → – KONWERSJA GODZIN:MINUT:SEKUND NA SEKUNDY (HOUR:MINUTE:SECOND TO SECONDS CONVERSION)
| FUN 61 P → SEC |
KONWERSJA GODZIN:MINUT:SEKUND NA SEKUNDY (HOUR:MINUTE:SECOND TO SECONDS CONVERSION) |
FUN 61 P → SEC |
|
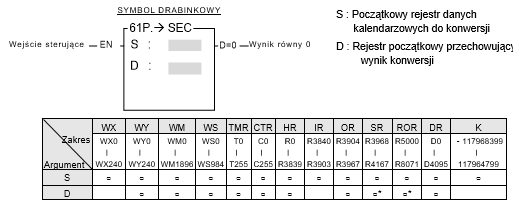
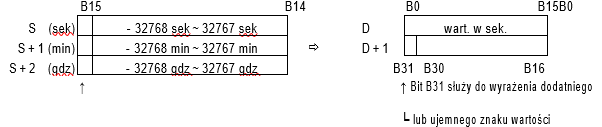
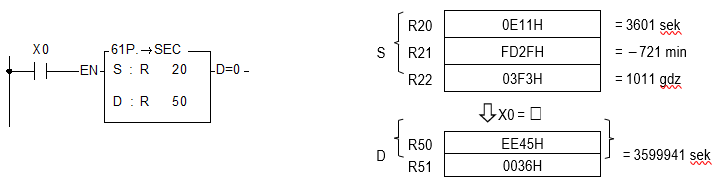
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja danych w formacie godzina: minuta: sekunda zawartych w S~S+2, na równoważną im wartość w sekundach. Wartość ta zostanie zapisana w 32-bitowym rejestrze będącym połączeniem D i D+1. Jeżeli wynik = 0, znacznik „D = 0” zostanie ustawiony na 1. • Spośród wszystkich instrukcji FBs-PLC, instrukcjami związanymi z danymi w formacie godzina: minuta: sekunda są FUN61 i 62. Wykorzystują one 3 słowa (rejestry) do zapisywania danych o czasie (patrz schemat poniżej). Pierwsze słowo stanowi rejestr sekund, drugie minut, a trzecie godzin. Spośród 16 bitów w każdym rejestrze, tylko bity B14~B0 wykorzystywane są do wyrażenia wartości czasowej. Bit B15 wykorzystywany jest do określenia tego, czy wartość jest ujemna czy dodatnia. Jeżeli stan B15 jest 0, to wartość jest dodatnia, natomiast jeżeli stan B15 jest 1, wartość jest ujemna. Wartość czasowa B14~B0 wyrażana jest w kodzie binarnym, natomiast jeżeli wartość ta jest ujemna, B14~B0 wyrażana jest przy użyciu uzupełnienia dwójkowego. Liczba sekund, otrzymana po konwersji tą funkcją, jest wynikiem sumy sekund z trzech rejestrów wyrażających godziny: minuty: sekundy.
Bity B15 w rejestrach określają znak wartości czasowej (+/-) • Poza instrukcjami FUN61 i 62, które traktują rejestry danych w formacie godzina: minuta: sekunda jako zintegrowane dane, pozostałe instrukcje traktują je jako odseparowane wartości rejestrów. • Przykładowy program, przedstawiony poniżej, konwertuje dane w formacie godzina: minuta: sekunda tworzone przez R20~R22, na odpowiadającą im wartość w sekundach i zapisuje wynik w 32-bitowym rejestrze tworzonym przez R50~R51. Wyniki przedstawione są poniżej.
|
||
FUN 62 → – KONWERSJA SEKUND→GODZINY:MINUTY:SEKUNDY (SECOND→HOUR:MINUTE:SECOND)
| FUN 62 P → HMS |
KONWERSJA SEKUND→GODZINY:MINUTY:SEKUNDY (SECOND→HOUR:MINUTE:SECOND) |
FUN 62 P → HMS |
|
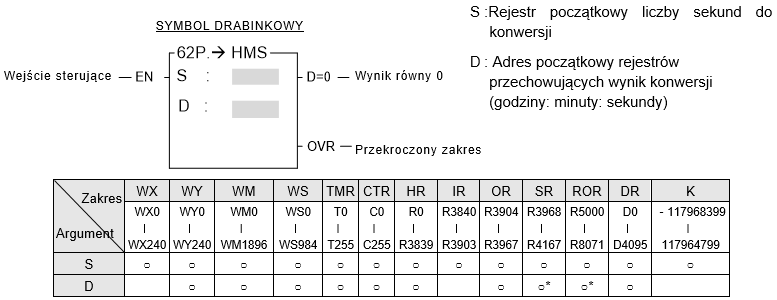
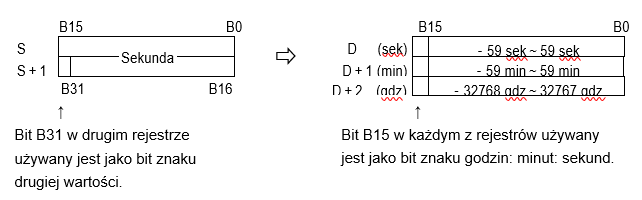
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja wartości sekund z 32-bitowego rejestru S~S+1, na równoważną wartość w formacie godzina: minuta: sekunda. Wynik zostanie zapisany w trzech kolejnych rejestrach D~D+2. Wszystkie dane w tej instrukcji wyrażane są w kodzie binarnym (w przypadku wartości ujemnych, dane wyrażane są za pomocą uzupełnienia dwójkowego).
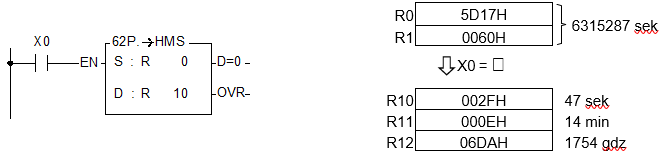
• Jak pokazano na powyższym schemacie, po konwersji na godziny: minuty: sekundy, wartość minut i sekund może być tylko w zakresie od -59 do 59, natomiast wartość godzin, w zakresie -32768 do 32767. Z uwagi na to, minimalnymi i maksymalnymi wartościami graniczną w rejestrze D jest: -32768 dla godzin, -59 dla minut, -59 dla sekund oraz 32767 dla godzin, 59 dla minut i 59 dla sekund. Odpowiadające tym wartością granicznym wartości sekund to odpowiednio -117968399 i 117968399. Jeżeli wartość S przekroczy ten zakres, instrukcja nie zostanie wykonana, a znacznik przekroczenia zakresu „OVR” zostanie ustawiony na 1. Jeżeli S = 0, wynik równy będzie 0, a znacznik D = 0” zostanie ustawiony na 1. • Przykładem działania opisywanej instrukcji jest program przedstawiony na poniższym schemacie. Zauważ, że zawartość rejestrów przedstawiona jest w systemie heksadecymalnym, natomiast po prawej, odpowiadające im wartość zapisane zostały w systemie dziesiętnym.
|
||
FUN 63 → – KONWERSJA KODU ASCII NA WARTOŚCI HEKSADECYMALNE (CONVERSION OF ASCII CODE TO HEXADECIMAL VALUE)
| FUN 63 P → HEX |
KONWERSJA KODU ASCII NA WARTOŚCI HEKSADECYMALNE (CONVERSION OF ASCII CODE TO HEXADECIMAL VALUE) |
FUN 63 P → HEX |
|
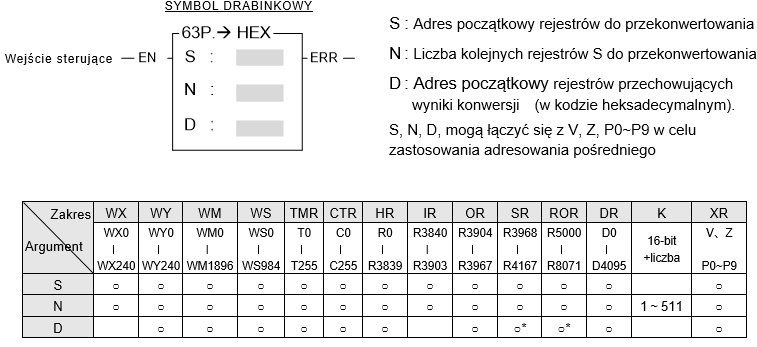
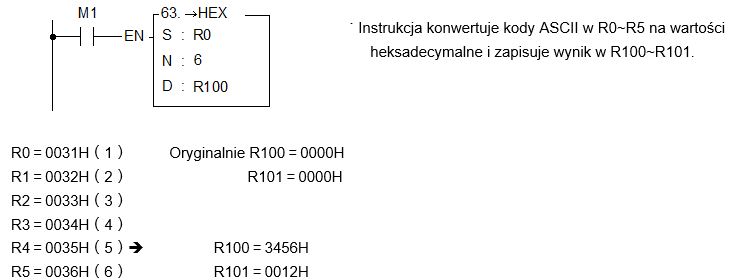
• Jeżeli wejście serujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja N kolejnych heksadecymalnych znaków zapisanych w kodzie ASCII (‘0’~’9’,’A’~’F’), pochodzących z N kolejnych 16-bitowych rejestrów S (młodszy bajt jest wiążący) na wartości szesnastkowe i zapisanie wyników konwersji w rejestrach rozpoczynając od D. Każde 4 kody ASCII zapisywane są w jednym rejestrze. Półbajty w rejestrze, który nie brał udziału w konwersji kodu ASCII, pozostaną niezmienione. • Jeżeli wartość N będzie równa 0 lub większa niż 511, konwersja nie zostanie wykonana. • W przypadku wystąpienia błędu kodu ASCII (wartość w rejestrach S spoza zbioru 30H~39H lub 41H~46H), uaktywni się wyjście „ERR”. • Najczęstszym wykorzystaniem tej instrukcji jest konwersja ciągów znaków zapisanych w szesnastkowym kodzie ASCII (‘0’~’9’,’A’~’F’), odbieranych przez porty komunikacyjne (port1 ~ port4) z urządzeń peryferyjnych, na wartości szesnastkowe, które mogą być przetwarzane przez CPU bezpośrednio. Przykład 1: Konwersja kodu ASCII na wartość szesnastkową przy zmianie statusu M1 z 0 na 1.
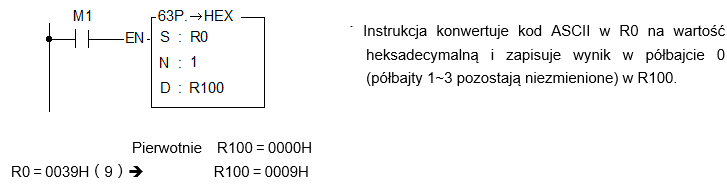
Przykład 2: Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1
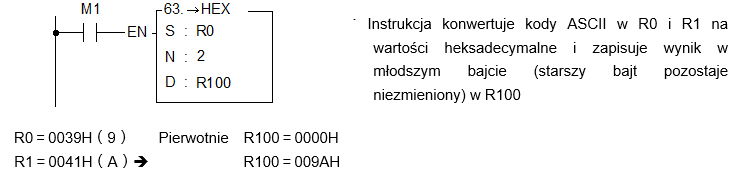
Przykład 3: Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1
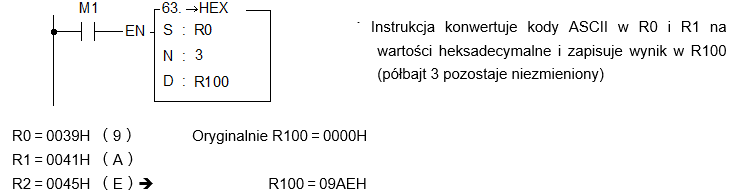
Przykład 4 Konwersja kodu ASCII na wartość szesnastkową przy M1 w stanie 1
|
||
FUN 64 → – KONWERSJA WARTOŚCI HEKSADECYMALNYCH NA KOD ASCII (CONVERSION OF HEXADECIMAL VALUE TO ASCII CODE)
| FUN 64 P → ASCII |
KONWERSJA WARTOŚCI HEKSADECYMALNYCH NA KOD ASCII (CONVERSION OF HEXADECIMAL VALUE TO ASCII CODE) |
FUN 64 P → ASCII |
|
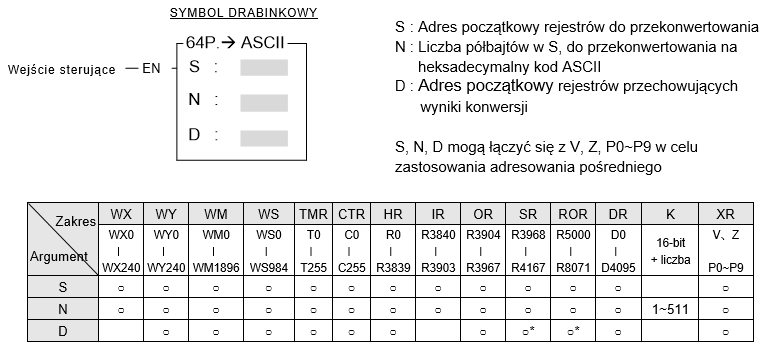
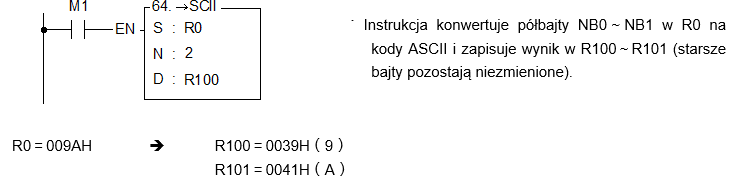
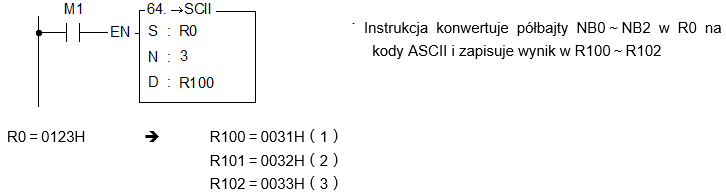
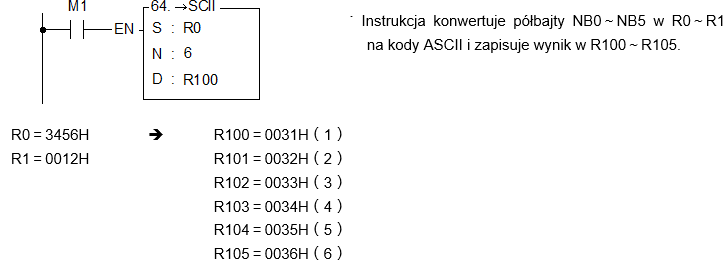
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja N kolejnych półbajtów heksadecymalnych wartości zawartych w rejestrach S, na odpowiadające im kody ASCII, a wyniki konwersji zostaną zapisane na młodszych bajtach (starszy bajt pozostanie niezmieniony) rejestrów rozpoczynających się od D. • Jeżeli wartość N będzie równa 0 lub większa niż 511, konwersja nie zostanie wykonana. • Najczęstszym wykorzystaniem tej instrukcji jest konwersja danych numerycznych, wypracowanych przez PLC, na ciąg kodów ASCII i przesłanie ich do urządzeń peryferyjnych, obsługujących kod ASCII, przez porty komunikacyjne (port1 ~ port4)
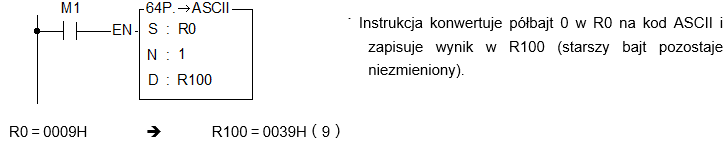
Przykład 1 Konwersja wartości szesnastkowej na kody ASCII przy zmianie statusu M1 z 0 na 1
Przykład 2 Konwersja wartości szesnastkowej na kod ASCII przy M1 w stanie 1.
Przykład 3 Konwersja wartości szesnastkowej na kod ASCII przy M1 w stanie 1
Przykład 4 Konwersja wartości szesnastkowej na kod ASCII przy M1 w stanie 1.
|
||
| END |
KONIEC SKANU (PROGRAM END) |
END |
|
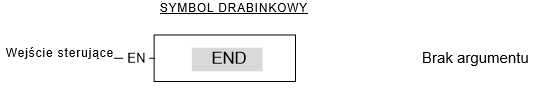
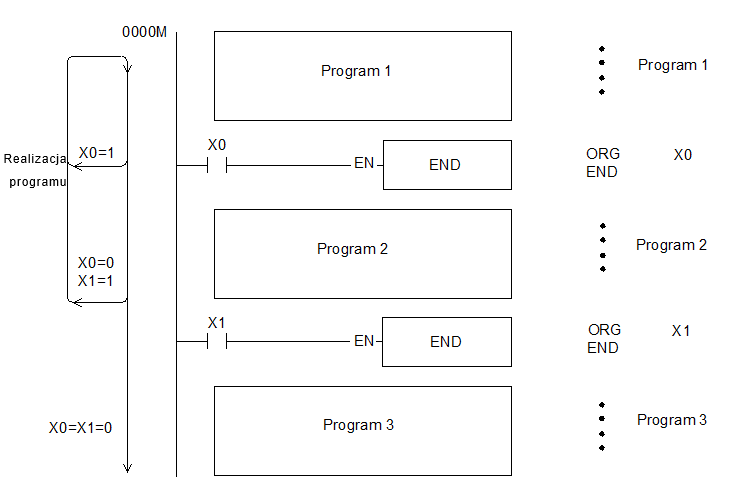
• Jeżeli wejście sterujące „EN” = 1, instrukcja zostanie wywołana. Po wywołaniu instrukcji END, kiedy „EN” = 1, przebieg programu natychmiast powróci do punktu początkowego programu (pierwszej linii programu głównego – 0000M) w celu rozpoczęcia kolejnego skanu programu – oznacza to, że żadne instrukcje programu, znajdujące się poniżej wywołania funkcji END, nie zostaną wykonane. Jeżeli EN = „0”, funkcja zostanie zignorowana, a linie programu znajdujące się poniżej END, będą dalej wykonywane. • Funkcja ta może być umieszczona w kilku miejscach programu. Wtedy sygnały „EN” na ich wejściach, sterują punktami końcowymi realizacji programu. Jest to szczególnie przydatne przy debugowaniu (usuwaniu błędów) i testowaniu programu. • Użycie funkcji END w programie głównym nie jest konieczne. CPU automatycznie powróci do punktu początkowego, po osiągnięciu ostatniej linii programu głównego.
|
||
FUN 65 LBL – ETYKIETA (LABEL)
| FUN 65 LBL |
ETYKIETA (LABEL) |
FUN 65 LBL | ||||||||||||
|
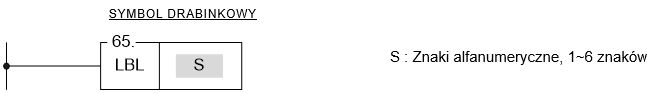
• Instrukcja ta służy do wskazywania miejsc w programie, stanowiących punkt docelowy wykonania funkcji JUMP i CALL, oraz do wskazywania procedur obsługi przerwań sprzętowych. Może być ona także wykorzystana do zwiększenia czytelności i łatwości interpretacji programu. • Instrukcja ta służy jedynie do oznaczania miejsc w programie w celu sterowania przebiegiem jego wykonania lub zamieszczania adnotacji. Sama instrukcja nie wykonuje żadnych akcji. Obojętnie, czy program będzie zawierać tą funkcję, czy nie - nie wpłynie to na realizację programu. • Etykieta może zawierać 1~6 znaków alfanumerycznych i nie może być zdublowana w programie. Następujące etykiety, identyfikujące procedury przerwań sprzętowych, są zarezerwowane. Te „zarezerwowane słowa” nie mogą być zastosowane do normalnych etykiet programu.
Tylko procedury obsługi przerwań sprzętowych, mogą wykorzystywać etykiety wymienione powyżej. W przypadku pomyłki użycia zarezerwowanej etykiety dla normalnej podprocedury, może to spowodować niepowodzenie działania CPU lub nieoczekiwaną operację.
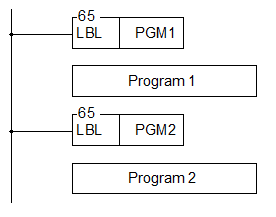
Etykiety na poniższych schemacie służą jedyne jako przykład (nie są zaimplementowane jako punkty odwołań funkcji CALL ani JUMP). Informacje dotyczące użycia etykiet z instrukcją JUMP, znajdują się w opisie działania instrukcji JMP. Informacje dotyczące użycia etykiet w celu identyfikowania podprocedur, znajdują się w opisie działania instrukcji CALL
|
||||||||||||||
FUN 66 JMP – SKOK (JUMP)
| FUN 66 P JMP |
SKOK (JUMP) |
FUN 66 P JMP |
|
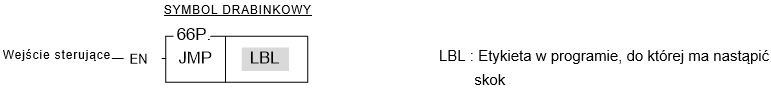
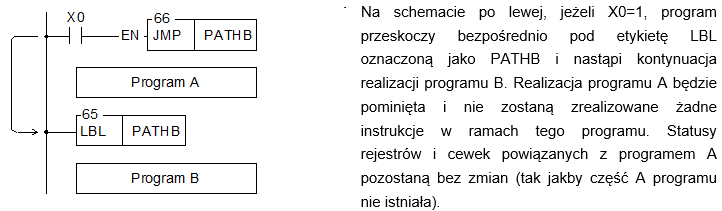
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), PLC przeskoczy do kolejnej linii, znajdującej się za wskazaną etykietą LBL, po czym będzie kontynuować wykonywanie programu. • Instrukcja ta jest szczególnie przydatna do zastosowań, w których pewne części programu są wykonywane jedynie przy spełnieniu odpowiednich warunków. Może to skrócić czas skanu, poprzez niewykonywanie całego programu. • Instrukcja ta umożliwia przeskok w tył (np. kiedy etykieta LBL znajduje się przed wystąpieniem instrukcji JMP). Jednak w takim przypadku, należy zachować ostrożność, ponieważ takie operacje przeskoku mogą spowodować przekroczenia granicznego czasu skanu ustalonego przez zegar „watchdog”(WDT). Wystąpi wtedy błąd timera WDT i zakończenie wykonywania programu. • Instrukcja JUMP umożliwia jedynie skoki w obszarze programu głównegolub w obszarze podprocedur. Nie ma możliwości realizacji skoków pomiędzy tymi obszarami.
|
||
FUN 67 CALL – WYWOŁAJ (CALL)
| FUN 67 P CALL |
WYWOŁAJ (CALL) |
FUN 67 P CALL |
|
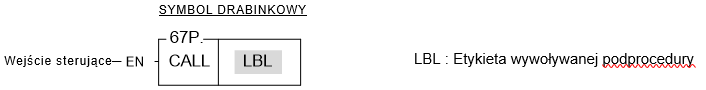
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), PLC wywoła (wykona) podprocedurę o etykiecie wskazanej w polu LBL. Po wywołaniu podprocedury, program będzie wykonywany standardowo (linia po linii), jednakże w przypadku napotkania instrukcji RTS, przebieg podporcedury niezwłocznie zostanie przerwany i wykonywanie programu powróci do linii znajdującej się poniżej wywołania podprocedury (instrukcji CALL).
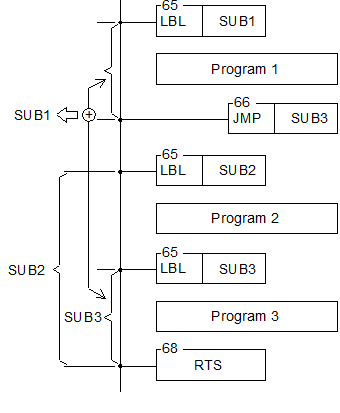
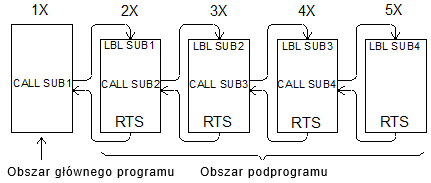
• Wszystkie podporcedury muszą kończyć się instrukcją „powrót z podproceduty – RTS”. W przeciwnym wypadku, może to skutkować błędem wykonania programu lub nastąpi zatrzymanie CPU. Niemniej jednak, jedna instrukcja RTS może być wykorzystywana przez kilka podporcedur (nazywanych wielokrotnie wprowadzanymi podprocedurami: pomimo, że punkty wprowadzania są różne, ścieżka powrotu jest taka sama), tak jak przedstawiono na schemacie podprocedur SUB1~3 po prawej. • Jeżeli program główny wywoła podprocedurę, to podporcedura ta, również może wywołać inne podprocedury (tak zwane zagnieżdżone podprocedury) aż do 5 poziomów (łącznie z procedurą obsługi przerwania).
• Procedury obsługi przerwań sprzętowych(HSC0I~HSC7I、PSO0I~PSO3I、X0+I~X15+I/INT0~INT15、X0-I~X15-I/INT0-~INT15-、HSTAI/ATMRI、1MSI/1MS、2MSI/2MS、3MSI/3MS、4MSI/4MS、5MSI/5MS、10MSI/10MS、50MSI/50MS、100MSI/100MS)są także rodzajem podprocedur. Znajdują się one także w obszarze podprocedur. Jednakże, wywołanie procedury obsługi przerwania sprzętowego, następuje poprzez sygnał wysłany ze sprzętu do CPU (nazywanym zgłoszeniem przerwania sprzętowego). Procedura obsługi przerwania, może także wywołać podprocedurę albo być przerwaną przez inne przerwanie o wyższym priorytecie. Ponieważ jest to także podprocedura (stanowiąca jeden poziom), może ona wywołać lub być przerwana przez 4 poziomy podprocedur/procedur obsługi przerwań. Więcej informacji w opisie instrukcji RTI. |
||
FUN 68 RTS – POWRÓT Z PODPROCEDURY (RETURN FROM SUBROUTINE)
| FUN 68 RTS |
POWRÓT Z PODPROCEDURY (RETURN FROM SUBROUTINE) |
FUN 68 RTS |
|
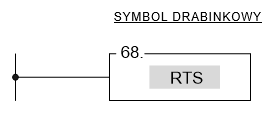
• Instrukcja ta jest wykorzystywana do wskazywania zakończenia podprocedury. Dlatego może ona występować jedynie w obszarze podprocedur. Instrukcja ta nie ma wejścia sterującego, a więc nie ma możliwości podłączenia do niej żadnych styczników szeregowo - jest podłączona bezpośrednio do linii zasilającej. • Jeżeli instrukcja ta zostanie napotkana przez PLC, oznacza to, że realizacja podprocedury została zakończona. Dlatego nastąpi niezwłoczny powrót, do następnej linii, występującej po ostatnim wywołaniu tej podporcedury instrukcją CALL. • W przypadku, gdy instrukcja ta napotka na którąkolwiek z trzech instrukcji kontroli przepływu MC, SKP lub JMP, to nie zostanie ona zrealizowana (będzie traktowana jako nieistniejąca). Jeżeli powyższe instrukcje zostaną wykorzystane w podprocedurze i będą skutkować brakiem realizacji instrukcji RTS, to PLC zatrzyma wykonywanie programu i ustawi M1933 (znacznik błędu przepływu) na 1. W zawiązku z tym, niezależnie od przepływu programu, musi on zapewnić możliwość wykonanie odpowiedniej instrukcji RTS przez podprocedurę. • Informacje dotyczące wykorzystania instrukcji RTS znajdują się w opisie instrukcji CALL.
|
||
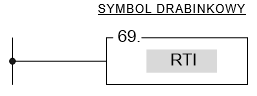
FUN 69 RTI – POWRÓT Z PRZERWANIA (RETURN FROM INTERRUPT)
| FUN 69 RTI |
POWRÓT Z PRZERWANIA (RETURN FROM INTERRUPT) |
FUN 69 RTI |
|
• Działanie instrukcji jest zbliżone do działania instrukcji RTS. Niemniej jednak, instrukcja RTS wykorzystywana jest do zakończania wykonywania podporcedur, natomiast RTI do zakończania wykonywania procedur obsługi przerwań sprzętowych. Więcej informacji w opisie instrukcji RTS. • Instrukcja RTI może być wykorzystywana jednocześnie przez kilka procedur obsługi przerwań sprzętowych. Zasada jest taka sama jak w przypadku wykorzystywania instrukcji RTS przez kilka podporcedur. Więcej informacji w opisie instrukcji CALL. • Różnica pomiędzy zgłoszeniem przerwania sprzętowego a wykonaniem instrukcji CALL jest taka, że nazwa podprocedury (LBL) i etykieta dla instrukcji CALL określana jest przez użytkownika, a instrukcja ta aktywowana jest w głównym programie lub którymś z podprogramów. W związku z tym, jeżeli PLC napotka instrukcję CALL, a „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to PLC wywoła (wykona) tą podprocedurę. Do wywołania procedury obsługi przerwania, wykorzystywane są sygnały sprzętowe, w celu zgłoszenia przerwania CPU, zatrzymania innych, mniej ważnych zadań, a następnie do wykonania procedury obsługi przerwania odpowiedniej wysłanemu sygnałowi sprzętowemu (określane jest to jako zgłoszenie przerwania). W przeciwieństwie do instrukcji CALL, która wymaga skanowania przed wykonaniem, funkcja przerwania sprzętowego realizowana jest w czasie rzeczywistym, w odpowiedzi do zdarzenia z zewnątrz. Ponadto, procedura obsługi przerwania sprzętowego, nie może być wywołana przez nazwę etykiety. Dlatego też istnieją „zarezerwowane słowa” wykorzystywane w nazwach etykiet odnoszące się do różnych funkcji przerwań oferowanych przez PLC (szczegóły w opisie FUN65). Na przykład, zarezerwowane słowo X0+I przypisane jest do przerwania na wejściu X0. Jeżeli program będzie zawierać etykietę X0+I, a na wejściu X0 pojaw się stan narastający (X0: ), PLC zatrzyma realizację programu o niższym priorytecie i przeskoczy do etykiety podporocedury oznaczonej jako X0+I, w celu natychmiastowej realizacji programu. • Jeżeli zgłoszenie przerwania sprzętowego nastąpi w trakcie realizacji przez CPU procedury obsługi przerwania o wyższym priorytecie (np.: przerwania od szybkiego zegara sprzętowego) lub procedury obsługi przerwania o tym samym priorytecie (więcej informacji o poziomach priorytetów znajduje się w Rozdziale 10), to PLC nie wykona procedury obsługi przerwania do momentu, aż zostaną zakończone wszystkie procedury o wyższym priorytecie. • Jeżeli instrukcja RTI nie może być wykonana w obrębie procedury obsługi przerwania, może to spowodować zatrzymanie CPU. W związku z tym, niezależnie od przebiegu wykonywania procedury obsługi przerwania, należy zapewnić wykonanie w niej instrukcji RTI. • Szczegółowy opis i przykłady wykorzystania funkcji przerwań znajdują się w Rozdziale 9. |
||
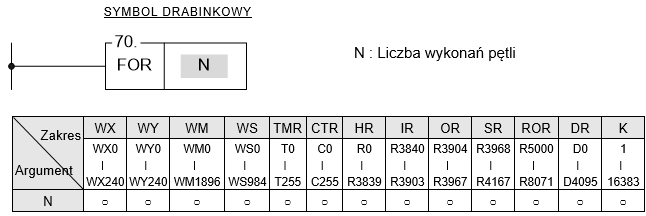
FUN 70 FOR – FOR
| FUN 70 FOR | FOR | FUN 70 FOR |
|
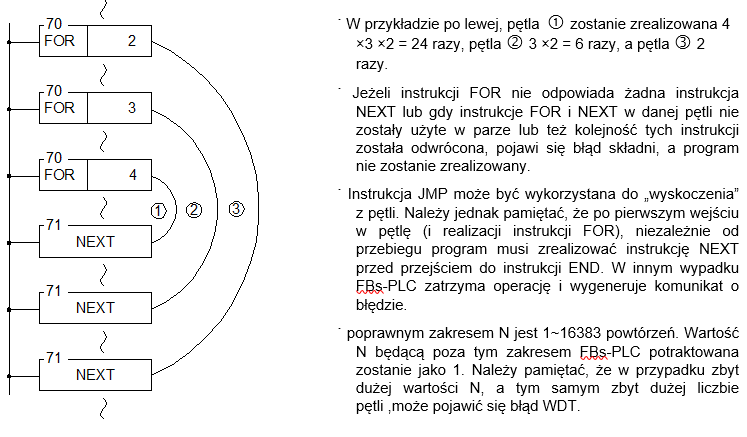
• Instrukcja nie ma wejścia sterującego, a więc nie ma możliwości podłączenia żadnych styków szeregowo i jest podłączona bezpośrednio do linii zasilającej. • Programy z instrukcjami FOR i NEXT tworzą pętlę programową (początkiem pętli jest pierwsza instrukcja po instrukcji FOR, a końcem jest instrukcja przed NEXT). Kiedy PLC realizuje instrukcję FOR, najpierw zapisuje wartość N występującą przed pierwszym wykonaniem pętli (liczbę wykonań pętli), a następnie realizuje programy zapisany pomiędzy znacznikami FOR-NEXT,w pętli, N razy. Następnie PLC „wyskakuje” z pętli i kontynuuje wykonywanie instrukcji znajdującej się bezpośrednio po instrukcji NEXT. • Pętle mogą mieć strukturę zagnieżdżoną, tj. jedna pętla może zawierać inne tworząc w ten sposób układ warstwowy. 1 pętla określana jest jako poziom, a maksymalna liczba poziomów zagnieżdżeń wynosi 5. Instrukcje FOR i NEXT muszą być stosowane parami. Pierwsza instrukcja FOR i ostatnia instrukcja NEXT stanowią najbardziej zewnętrzny (pierwszy) poziom pętli o strukturze zagnieżdżonej. Druga instrukcja FOR oraz przedostatnia instrukcja NEXT stanowią drugi poziom, natomiast ostatnia instrukcja FOR i pierwsza instrukcja NEXT tworzą najbardziej wewnętrzny poziom.
|
||
FUN 71 NEXT – KONIEC PĘTLI
| FUN 71 NEXT | KONIEC PĘTLI | FUN 71 NEXT |
|
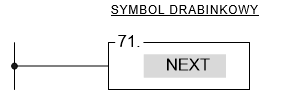
• Instrukcja ta łącznie z instrukcją FOR tworzą pętlę programową. Sama instrukcja nie ma wejścia sterującego, a więc nie ma możliwości podłączenia żadnych styków szeregowo i jest podłączona bezpośrednio do linii zasilającej • Jeżeli PLC nie wszedł jeszcze w pętlę (nie została zrealizowana instrukcja FOR lub jej realizacja została przerwana), a osiągnięta została instrukcja NEXT, to PLC nie wykona żadnej akcji traktując instrukcję jako nieistniejąca. • Dodatkowe informacje dotyczące tej instrukcji znajdują się w opisie instrukcji FOR na poprzedniej stronie. |
||
Słowa kluczowe
FUN 52 SHFR, FUN 53 ROTL, FUN 54 ROTR, FUN 55 B, FUN 56 G→B, FUN 57 DECOD, FUN 58 ENCOD, FUN 59 →, FUN 60 →, FUN 61 →, FUN 62 →, FUN 63 →, FUN 64 →, FUN 65 LBL, FUN 66 JMP, FUN 67 CALL, FUN 68 RTS, FUN 69 RTI, FUN 70 FOR, FUN 71 NEXT, instrukcje funkcyjne, function instructions, Fatek, FBs, FBs-PLC