
7. Zaawansowane instrukcje funkcyjne – FUN 86–95
Streszczenie: Opis zaawansowanych instrukcji funkcyjnych sterowników Fatek FBs od FUN 86 do FUN 95: FUN 86 TPCTL (instrukcja sterowania temperaturą pid), FUN 87 T.01S (timer kumulujący), FUN 90 WDT (ustaw czas watchdog timera), FUN 91 RSWDT (reset timera watchdog), FUN 92 HSCTR (odczyt aktualnej wartości szybkiego licznika sprzętowego (hardware high speed counter current value (cv) access)), FUN 93 HSCTW (zapis watości bieżącej i zadanej szybkiego licznika sprzętowego), FUN 94 ASCWR (wyjście ascii), FUN 95 RAMP (narastanie wartości na wyjściu analogowym). Dla każdej instrukcji: symbol, argumenty, działanie, flagi i przykład.
EN: Fatek FBs advanced function instructions FUN 86–95: TPCTL, T.01S, WDT, RSWDT, HSCTR, HSCTW, ASCWR, RAMP.
Dotyczy: sterowniki PLC Fatek FBs (FBs-MA, FBs-MC, FBs-MN); WinProladder
Źródło: FATEK FBs-PLC User Manual – tłumaczenie Multiprojekt
FUN 86 TPCTL – INSTRUKCJA STEROWANIA TEMPERATURĄ PID
| FUN 86 TPCTL | INSTRUKCJA STEROWANIA TEMPERATURĄ PID | FUN 86 TPCTL |
|
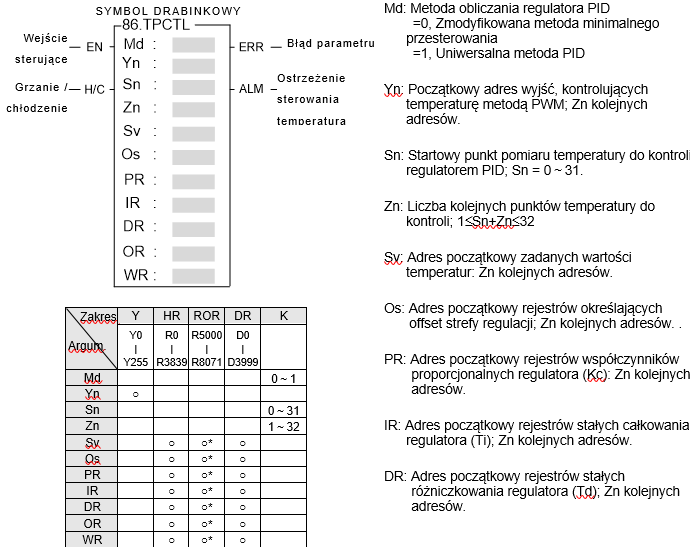
Opis funkcji i powiadomienia • Przy zastosowaniu modułów temperaturowych i edycji tabel, uzyskujemy odczytaną wartość bieżącej temperatury, który nazwiemy zmienną procesową (PV). Po obliczeniu software’owego algorytmu regulatora PID, odpowie on na błąd regulacji, wartością wynikającą z ustawionej wartości zadanej, całki błędu i tempa zmiany zmiennej procesowej. Dzięki zastosowaniu regulacji w zamkniętej pętli, spodziewamy się stabilności procesu. • Wyniki obliczeń regulatora PID można przekonwertować na proporcjonalną wartość wypełnienia sygnału PWM i sterować procesem grzania lub chłodzenia za pomocą wyjścia tranzystorowego, sterującego przekaźnikiem SSR. Jest to bardzo wydajne i ekonomiczne rozwiązanie. • Wykorzystując wyjście analogowe sterownika (D/A), wynik obliczeń PID, może w sposób ciągły sterować położeniem zaworu proporcjonalnego lub SCR, w celu uzyskania dokładniejszego sterowania temperaturą. • Cyfrowy algorytm PID jest następujący: Mn = [Kc×En]+ Σ0n[Kc×Ti×Ts×En]−[Kc×Td×(PVn−PVn-1)/Ts]
gdzie, Mn: Sygnał wyjściowy w chiwili „n”. Kc: Wzmocnienie (Zakres: 1〜9999; Pb=100(%) / Kc) Ti: Stała całkowania (Zakres:0〜9999, odpowiadający 0.00〜99.99 powtórzeń/minutę) Td: Stała różniczkowania (Zakres:0〜9999, odpowiadający 0.00〜99.99 minut) PVn : Wartość zmiennej procesowej w chwili „n” (bieżąca wartość) PVn_1: Wartość zmiennej procesowej w chwili „n-1” (poprzednia wartość) En: Uchyb w chwili „n” ; E= SP – PVn Ts: Okres obliczania algorytmu regulatora PID (Dopuszczalne wartości: 10, 20, 40, 80,160, 320; jednostka 0.1sek.) Instrukcja dopasowywania parametrów regulatora PID
• Im większe współczynnika proporcjonalnego (Kc) tym większy wpływ członu proporcjonalnego na odpowiedź regulatora. Odpowiedź regulatora może być łagodna lub szybka. Jednakże, jeżeli wzmocnienie jest zbyt duże, może to spowodować wystąpienie oscylacji regulowanej temperatury. Należy zatem ustawić możliwe duże „Kc” (ale nie w stopniu powodującym oscylacje), które będzie mogło wzmocnić reakcję regulatora i zmniejszyć uchyb ustalony. • Człon całkujący może być wykorzystany do wyeliminowania uchybu ustalonego. Im wyższa wartość stałej całkowania Ti, tym większy wpływ członu całkującego na odpowiedź regulatora. W przypadku pojawienia się uchybu ustalonego, należy zwiększyć „Ti”, w celu jego zmniejszenia. • Człon różniczkujący może być wykorzystany aby uczynić proces płynnym i bez przesterowań. Im wyższa wartość stałej różniczkowania Td, tym większy wpływ członu różniczkującego na odpowiedź regulatora. W przypadku zbyt dużego przesterowania, należy zwiększyć „Td”, w celu jego zmniejszenia. • Prawidłowe dopasowanie parametrów regulatora PID, umożliwia uzyskanie doskonałych wyników sterowania temperaturą. • Domyślny okres obliczania algorytmu regulatora PID wynosi 4 sekundy (Ts=40) • Domyślna wartość współczynnika proporcjonalnego (Kc) wynosi 110, gdzie Pb=1000/110×0.1%≒0.91%; pełny zakres systemu wynosi 1638°, co oznacza1638×0.91≒14.8° dla wprowadzenie proporcjonalnej kontroli zakresu. • Domyślna stała całkowania wynosi 17, co oznacza, że czas zdwojenia wynosi 6 minut (Ti=100/6=17). • Domyślna stała różniczkowania wynosi 50, co oznacza, że czas wyprzedzenia wynosi 0.5 minuty(Td=50). • Po zmianie okresu obliczania algorytmu regulatora PID, koniecznym może się okazać ponowne dopasowanie parametrów Kc, Ti, Td. Opis funkcji
• FUN86 włączy się po odczytaniu wszystkich kanałów temperaturowych. • Jeżeli „EN” = 1, w zależności od stanu wejścia H/C, funkcja będzie wykonywała regulację temperatury metodą PID, w trybie grzania (H/C=1) lub chłodzeniem (H/C=0). Aktualne wartości temperatur mierzone są modułami temperaturowymi. Wartości zadane temperatur w rejestrach rozpoczynających się od adresu Sv. Po obliczeniu software’owego algorytmu regulatora PID, odpowie on na błąd regulacji, wartością wynikającą z ustawionej wartości zadanej, całki błędu i tempa zmiany zmiennej procesowej. Odpowiedź ta jest konwertowana na proporcjonalną wartość wypełnienia sygnału PWM, którym odbywa się sterowanie procesem grzania lub chłodzenia za pomocą wyjścia tranzystorowego, sterującego przekaźnikiem SSR. Jest to bardzo wydajne i ekonomiczne rozwiązanie. Równocześnie odpowiedź regulatora zapisywana jest w rejestrach OR, po wcześniejszym przekonwertowaniu na zakres wyjścia analogowego (0~16383). W ten sposób, wykorzystując wyjście analogowe sterownika (D/A), wynik obliczeń PID, może w sposób ciągły sterować położeniem zaworu proporcjonalnego lub SCR, w celu uzyskania dokładniejszego sterowania temperaturą. • Jeżeli ustawienia Sn i Zn (gdzie: 0 £ Sn £ 31 , 1 £ Zn £ 32 oraz 1 £ Sn + Zn £ 32) będą nieprawidłowe, instrukcja ta nie zostanie wykonana a wyjście „ERR” będzie w stanie wysokim.
Instrukcja ta porównuje aktualną wartość temperatury z jej wartością zadaną celu sprawdzenia, czy aktualna temperatura znajduje się w strefie regulacji (dopuszczalnym zakresie odchylenia, określanym przez wartość w rejestrze oznaczonym jako Os - offset). Jeżeli wartość bieżąca temperatury dla danego punktu jej pomiaru będzie w strefie, to status bitu „wewnątrz strefy” dla tego punktu zostanie ustawiony na 1; w przypadku jej wyjścia poza strefę, status bitu zostanie ustawiony na 0 a wyjście „ALM” będzie w stanie wysokim. • W międzyczasie, funkcja sprawdza także, czy nie wystawić ostrzeżenia o wysokiej temperaturze (rejestrem do zapisu nastawy poziomu ostrzeżenia o wysokiej temperaturze jest R4008). Jeżeli w kolejnych dziesięciu odczytach aktualnej wartości, zmierzona temperatury będzie równa lub większa od nastawy ostrzeżenia o wysokiej temperaturze, bit ostrzeżenia i znacznik „ALM” zostaną ustawione na 1. Można dzięki temu uniknąć problemu wynikającego z utracenia kontroli nad temperaturą, w przypadku zwarcia SSR lub obwodzie grzewczym. • Instrukcja ta może także wykryć problem z grzaniem wynikający z rozwarcia SSR, obwodu grzewczego lub ze zużytej elementu grzewczego. Kiedy wyjście kontrolujące temperaturę przełączy się na dużą moc (której poziom ustawiany jest w rejestrze R4006) permanentnie w danym okresie czasu (ustawianym w rejestrze R4007), a aktualna temperatura będzie wykraczać poza wymagany zakres, to bit ostrzeżenia i znacznik „ALM” zostaną ustawione na 1. • WR: Początkowy rejestr roboczy dla tej instrukcji. Zawiera 9 kolejnych rejestrów i nie mogą one być ponownie użyte w programie. Zawartość dwóch pierwszych rejestrów WR+0 i WR+1 wskazuje na to, czy aktualna temperatura znajduje się wewnątrz czy poza strefą odchylenia (określaną przez wartość w rejestrach Os). Jeżeli wartość będzie w strefie, stan bitu dla danego punktu pomiaru temperatury zostanie ustawiony na 1; w przypadku wyjścia poza strefę, status bitu zostanie ustawiony na 0 i aktywowany zostanie znacznik „ALM”. Funkcje bitów w WR+0 są następujące: Bit0=1 wskazuje na to, że temperatura w punkcie Sn+0 jest w strefie. Funkcje bitów w WR+1 są następujące: Rejestry WR*+2 i WR+3 są rejestrami zawierającymi bity ostrzeżeń, a ich zawartość wskazuje na ewentualne ostrzeżenie o wysokiej temperaturze lub rozwarcie obwodu grzewczego. Funkcje bitów w WR+2 są następujące: Funkcje bitów w WR+3 są następujące: Bit0=1 wskazuje na obecność ostrzeżenia o wysokiej temperaturze lub rozwarcia obwodu grzewczego w punkcie Sn+16 Instrukcja ta wykorzystuje również rejestry WR+4 ~ WR+8. • Pojedyncza funkcja może realizować sterowanie temperaturą w trybie grzania lub chłodzenia. Sterowanie chłodzeniem i grzaniem, wymaga zastosowania oddzielnych instrukcji. Specjalne rejestry związane z FUN 86
• R4005 : Młodszy bajt określa okres obliczania algorytmu regulatora PID : Starszy bajt określa okres sygnału PWM Uwaga 1: Przy zmianie wartości R4005, stan na wejściu sterującym „EN” FUN86 musi być ustawiony na 0. Dopiero po ponownym załączeniu „EN” = 1, funkcja, przy realizacji obliczeń PID, będzie bazować na nowych ustawieniach. Uwaga 2: Im krótszy czas cyklu tym bardziej równomierne ogrzewanie. Jednakże, uchyb wywołany czasem skanu PLC będzie również większy. W celu osiągnięcia najlepszego sterowania, można bazować na czasie skanu, w celu określenia przedziału pomiędzy rozwiązaniami algorytmu regulatora PID oraz okresu sygnału PWM. • R4006: Nastawa detekcji dużej mocy na wyjściu przy rozwarciu SSR, obwodu grzewczego lub zużycia elementu grzewczego. Jednostką jest %, a zakres wynosi 80~100(%); wartość domyślna to 90(%). • R4007: Czas detekcji występowania dużej mocy na wyjściu przy rozwarciu SSR, obwodu grzewczego lub zużycia elementu grzewczego. Jednostką jest sekunda, a zakres wynosi 60~65535 (sekund); wartość domyślna to 600 (sekund). • R4008: Nastawa ostrzeżenia o wysokiej temperaturze przy wystąpieniu zwarcia w SSR lub obwodzie grzewczym. Jednostką jest 0.1 stopnia a zakres wynosi 100~65535; wartość domyślna to 3500 ( jednostka w 0.1°). • R4012: Stany bitów R4012 informują o potrzebie sterowania temperatury. • R4013: Stany bitów R4013 informują o potrzebie sterowania temperatury.
• Jeżeli „EN” = 1, a bit określający załączenie sterowania dla tego punktu ustawiony jest na 1 (odpowiedni bit w R4012 lub R4013 będzie ustawiony na 1), funkcja FUN86 przeprowadzi sterowanie regulatorem PID i wyśle sygnał wyjściowy jako wynik obliczeń. • Jeżeli „EN” = 1, a bit określający załączenie sterowania dla tego punktu ustawiony jest na 0 (odpowiedni bit w R4012 lub R4013 będzie ustawiony na 0), funkcja FUN86 nie przeprowadzi sterowania regulatorem PID i nie wyśle żadnego sygnału wyjściowego. • Program drabinkowy może kontrolować stan odpowiednich bitów w R4012 lub 4013 w celu przekazania funkcji FUN86 informacji, czy dany punkt pomiaru temperatury ma być kontrolowany czy nie, zatem możliwe jest zastosowanie w programie tylko jednej funkcji FUN86. |
||
FUN 87 T.01S – TIMER KUMULUJĄCY (ACCUMULATIVE TIMER)
|
FUN 87 T.01S FUN 88 T.1S FUN 89 T1S |
TIMER KUMULUJĄCY (ACCUMULATIVE TIMER) |
FUN 87 T.01S FUN 88 T.1S FUN 89 T1S |
|
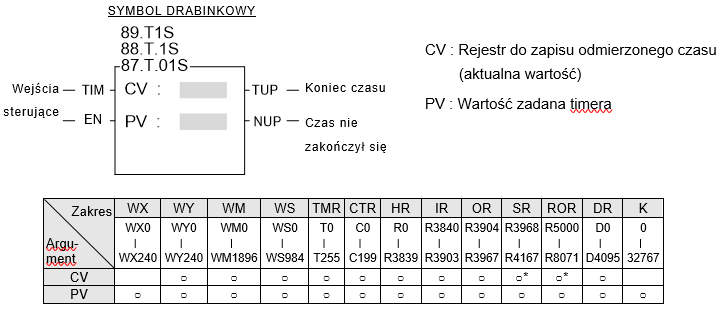
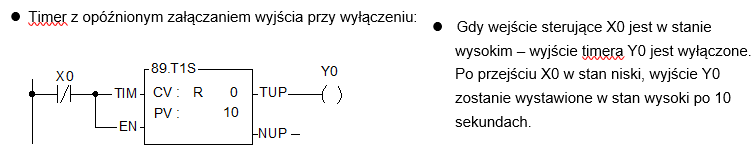
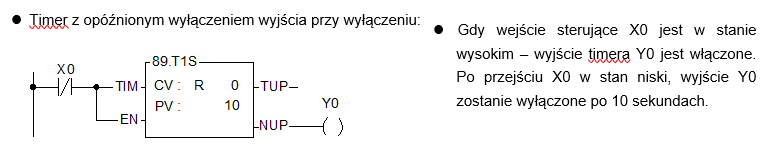
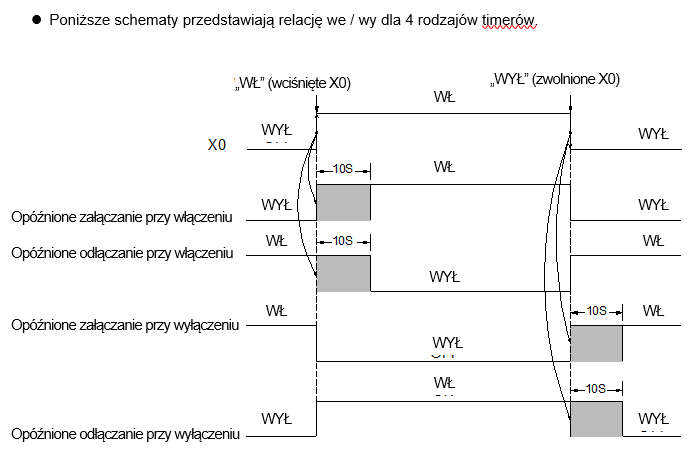
• Działanie tej funkcji, jest takie samo jak normalnych timerów (T0~T255), z tą różnicą, że normalne timery, posiadają jedynie wejście załączenia zliczania czasu EN – kiedy na wejściu jest 1, timer rozpoczyna odliczanie czasu; kiedy na wejściu jest 0, timer jest zerowany. Przy każdej zmianie stanu na wejściu, rozpoczyna się ponowne odliczanie czasu, co uniemożliwia kumulowanie sumarycznego czasu załączenia wejścia zliczania. Zliczanie czasu w normalnych timerach, możliwe jest tylko wtedy, gdy wejście sterujące EN=1. W przypadku tej funkcji, zliczanie również jest wykonywane, gdy „EN” = 1. Gdy na wejściu TIM jest stan 1, funkcja działa identycznie jak normalne timery, tj wartość odmierzonego czasu zeruje się po podaniu stanu niskiego na wejście EN. Natomiast kiedy na wejściu TIM znajduje się stan niski (TIM=0), w chwili pojawienia się na wejściu EN stanu niskiego, wartość bieżąca odmierzonego czasu nie zeruje się, a po ponownym podaniu stanu wysokiego, zliczanie jest kontynuowane od poprzedniej wartości. Dodatkowo, funkcja ta posiada dwa wyjścia: TUP (po doliczeniu do wartości zadanej ma stan 1, w przeciwnym przypadku 0) oraz NUP (po doliczeniu do wartości zadanej ma stan 0, w przeciwnym przypadku 1). Użytkownik może wykorzystać różne kombinacje tych we / wy w celu zbudowania timerów o rożnych funkcjach. Na przykład:
|
||
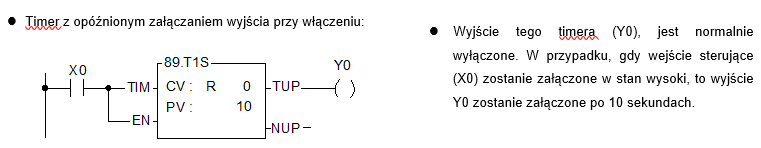
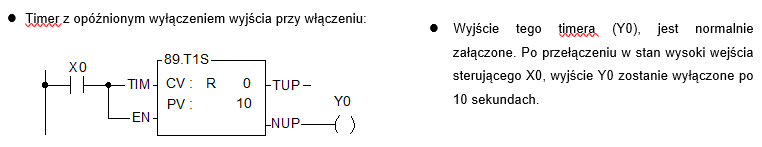
FUN 90 WDT – USTAW CZAS WATCHDOG TIMERA (WATCHDOG TIMER CONTROL)
| FUN 90 P WDT |
USTAW CZAS WATCHDOG TIMERA (WATCHDOG TIMER CONTROL) |
FUN 90 P WDT |
|
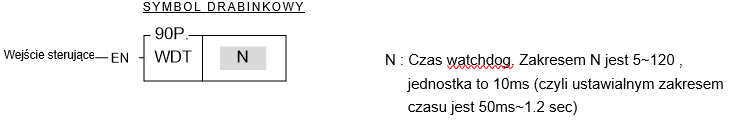
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), czas watchdog ustawiony zostanie na Nx10ms. Jeżeli czas skanu przekroczy ustawioną wartość, PLC wyłączy się, a wykonywanie programu zostanie zatrzymane. • Głównym przeznaczeniem funkcjonalności WDT jest zapewnienie bezpieczeństwa systemu ze strony aplikacji. Na przykład, jeżeli CPU sterownika PLC zostanie nagle uszkodzone i nie będzie możliwości realizacji programu ani odświeżenia We / Wy, to po upływie czasu WDT, WDT automatycznie wyłączy wszystkie We / Wy w celu zapewnienia bezpieczeństwa. W niektórych aplikacjach, jeżeli czas skanu jest zbyt długi, może to spowodować problemy natury bezpieczeństwa lub problemy związane z niespełnianiem wymagań kontroli. Funkcja ta jest wykorzystywana do ustalenia granicznej wartości czasu skanu. • Po ustawieniu wartości czasu WDT, czas ten jest podtrzymywany i nie ma potrzeby ustawiania go ponownie w każdym skanie programu. Dlatego też, w praktyce, instrukcja ta powinna wykorzystywać instrukcję P (być wywoływana stanem narastającym na wejściu EN). • Domyślną wartością czasu WDT jest 0.25 sek. • Zasada działania WDT, szerzej przedstawiona jest w opisie działania funkcji RSWDT(FUN 91). |
||
FUN 91 RSWDT – RESET TIMERA WATCHDOG (RESET WATCHDOG TIMER)
| FUN 91 P RSWDT |
RESET TIMERA WATCHDOG (RESET WATCHDOG TIMER) |
FUN 91 P RSWDT |
|
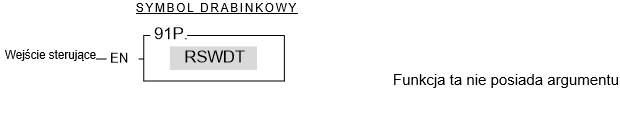
• Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi reset timera WDT (WDT rozpocznie zliczanie czasu od 0). • Przeznaczenie timera watchdog (WDT), zostało wcześniej opisane, w rozdziale opisującym działanie funkcji WDT (FUN90). Timer watchdog jest zazwyczaj implementowany jako timer sprzętowy z szybkim zerowaniem (nie może być to timer software’owy ponieważ w przypadku usterki CPU, taki timer stałby się bezużyteczny). Timer z „szybkim zerowaniem” oznacza, że po pojedynczym wzbudzeniu timera, zliczona wartość czasu zostanie wyzerowana i rozpocznie się zliczanie czasu od nowa. Jeżeli licznik WDT rozpoczął zliczanie i nigdy potem nie byłby zerowany, wartość odmierzonego czasu w WDT będzie narastać, do momentu osiągnięcia ustawionego maksymalnego czasu skanu (N). W tej chwili, błąd timer WDT zostanie wywołany, a PLC wyłączy się. Natomiast, jeżeli timer WDT będzie zerowany przed upływem ustawionego maksymalnego czasu skanu, błąd timera WTD, nigdy nie zostanie wywołany. Takie działanie timera watchdog, jest wykorzystywane przez PLC, w celu zapewnienia bezpieczeństwa systemu. Po zakończeniu każdego skanu programu i odświeżeniu stanów We / Wy, timer WDT jest zerowany. Zatem, jeżeli system będzie pracował normalnie, a czas skanu nie przekroczy wartości N, błąd timera WDT nigdy nie zostanie wywołany. Jednakże, w przypadku uszkodzenia CPU, co uniemożliwia wyzerowanie czasu timera WDT, lub w przypadku, kiedy czas skanu programu jest zbyt długi, przez co timer WDT nie zostanie wyzerowany przed upływem maksymalnego czasu skanu (N), błąd timera WDT zostanie wywołany, a PLC wyłączy się. • W pewnych aplikacjach, po ustawienia maksymalnego czasu skanu (FUN90), zdarza się, że czas skanu programu, chwilowo przekracza wartość maksymalną (np. gdy w danym skanie wywołano podprocedurę o długim czasie wykonania). W takich sytuacjach, świadomie wydłużamy czas skanu, nie chcemy przy tym, aby błąd timera WTD był wywoływany. Możemy wtedy użyć tej funkcji w celu wyzerowania timera WDT i uniknięcia wywołania tego błędu. Takie jest główne zastosowanie tej funkcji. |
||
FUN 92 HSCTR – ODCZYT AKTUALNEJ WARTOŚCI SZYBKIEGO LICZNIKA SPRZĘTOWEGO (HARDWARE HIGH SPEED COUNTER CURRENT VALUE (CV) ACCESS)
| FUN 92 D P HSCTR |
ODCZYT AKTUALNEJ WARTOŚCI SZYBKIEGO LICZNIKA SPRZĘTOWEGO (HARDWARE HIGH SPEED COUNTER CURRENT VALUE (CV) ACCESS) |
FUN 92 D P HSCTR |
|
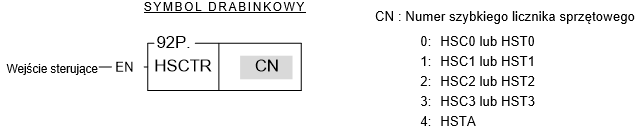
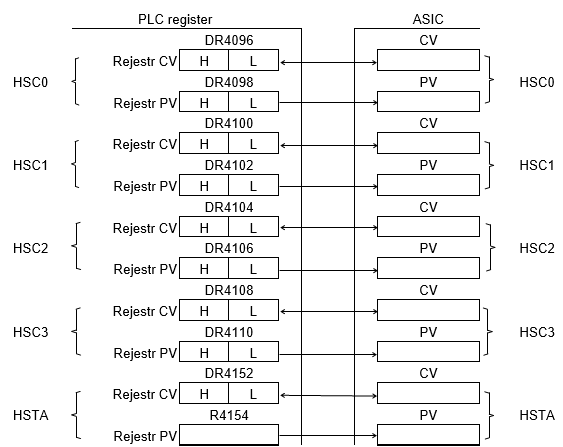
• Liczniki HSC0~HSC3 sterowników PLC serii FBs, stanowią 4 zestawy 32-bitowych szybkich liczników, o różnych trybach zliczania, takich jak impulsy góra/dół, puls-kierunek, zliczanie AB-fazowe. Wszystkie 4 szybkie liczniki wbudowane są w sprzęt ASIC i mogą realizować: zliczanie, porównywanie oraz wywoływanie przerwań sprzętowych, niezależnie i bez udziału CPU. W przeciwieństwie do szybkich liczników software’owych HSC4~HSC7, które wykorzystują metodę przerwań sprzętowych, do wywoływania zliczania przez CPU, co skutkuje tym, że w przypadku zbyt wielu sygnałów zliczania lub ich zbyt dużej częstotliwości, czas skanu sterownika dramatycznie wzrasta. Ponieważ aktualne wartości (CV) liczników HSC0~HSC3 są wbudowane w wewnętrzne obwody ASIC, program sterujący użytkownika (program drabinkowy) nie może pozyskiwać ich bezpośrednio z ASIC. Dlatego też, program musi zastosować tą funkcję, w celu odczytania wartości bieżącej (CV) ze sprzętowego HSC i zapisania jej w rejestrze, do którego dostęp możliwy będzie z poziomu programu. Poniżej przedstawiony jest schemat wartości CV i PV w ASIC wraz z odpowiadającymi im rejestrami PLC, dla HSC0~HSC3.
• Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0→1 ( instrukcja P ), funkcja odczyta z ASIC wartość bieżącą (CV) z HSC o numerze określonym przez CN i zapisze ją w odpowiadającym temu HSC rejestrze CV (np. wartość bieżąca (CV) w HSC0 zostanie odczytana i zapisana w DR4096, a wartość bieżąca (CV) w HSC1 zostanie odczytana i zapisana w DR4100). • Pomimo, że wartość zadana (PV) w ASIC, posiada odpowiadający jej rejestr PV w CPU, nie jest konieczne jej odczytywanie tą funkcją, ponieważ wartość PV w ASIC pochodzi z rejestru PV w CPU. • HSTA jest timerem o podstawie czasu 0.1ms. Zawartość CV tego timera odzwierciedla odliczony czas w jednostkach 0.1ms. • Szczegóły dotyczące zastosowań funkcji, zostały opisane w rozdziale 10 „Szybkie liczniki i szybkie timery sterowników serii FBs. |
||
FUN 93 HSCTW – ZAPIS WATOŚCI BIEŻĄCEJ I ZADANEJ SZYBKIEGO LICZNIKA SPRZĘTOWEGO
| FUN 93 D P HSCTW | ZAPIS WATOŚCI BIEŻĄCEJ I ZADANEJ SZYBKIEGO LICZNIKA SPRZĘTOWEGO | FUN 93 D P HSCTW |
|
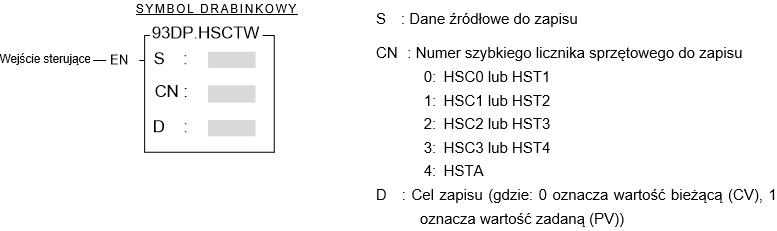
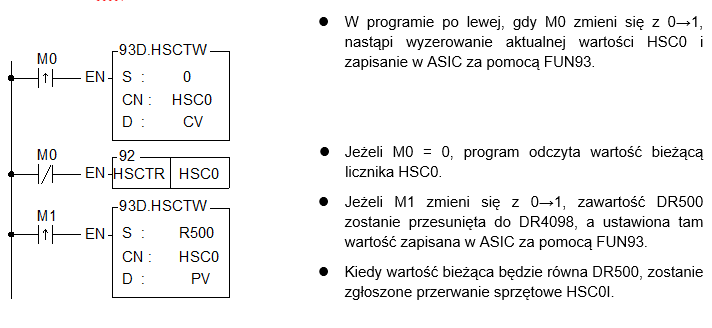
• Relacje pomiędzy wartościami bieżącymi (CV) i zadanymi (PV) liczników HSC0~HSC3 i HSTA w ASIC, oraz odpowiadającymi im adresami rejestrów CV i PV w CPU, zostały opisane w rozdziale omawiającym FUN92. • Jeżeli wejście serujące „EN”=1 lub zmieni się z 0→1 ( instrukcja P), wartość S zostanie zapisana w odpowiednim rejestrze CV lub PV (w zależności od ustawienia w D) HSC w ASIC. • W przypadku większości aplikacji, konieczne jest ustawianie wartość zadanej (PV) szybkiego licznika sprzętowego. Kiedy zliczona przez licznik sprzętowy wartość bieżąca (CV) zrówna się z jego wartością zadaną (PV), licznik ten natychmiastowo zgłosi przerwanie sprzętowe. Dzięki zastosowaniu procedury obsługi tego przerwania sprzętowego, możliwa jest implementacja różnego rodzaju aplikacji precyzyjnego zliczania lub pozycjonowania. • Po zaniku zasilania PLC, wartości bieżące (CV) liczników HSC0~HSC3 w ASIC, zostają automatycznie odczytane i zapisane w rejestrach CV HSC0~HSC3 (rejestry te są podtrzymywane) w CPU. Przy ponownym podaniu zasilania, zapisane w chwili zaniku zasilania wartości CV, zostaną przywrócone do ASIC. Natomiast, jeżeli Twoja aplikacja wymaga, aby po uruchomieniu sterownika, wartość bieżąca była zerowana lub zliczanie rozpoczynało się od konkretnej wartości – musisz użyć tej funkcji w celu ustawienia wartości bieżącej (CV) w ASIC. • Ustawienie niezerowej wartości w rejestrze PV szybkiego timera HSTA, powoduje cykliczne zgłaszanie przerwania sprzętowego HSTAI, co każde PVx0.1ms. • Szczegóły dotyczące zastosowań funkcji, zostały opisane w rozdziale 10 „Szybkie liczniki i szybkie timery sterowników serii FBs.
|
||
FUN 94 ASCWR – WYJŚCIE ASCII (ASCII WRITE)
| FUN 94 P ASCWR |
WYJŚCIE ASCII (ASCII WRITE) |
FUN 94 P ASCWR |
|
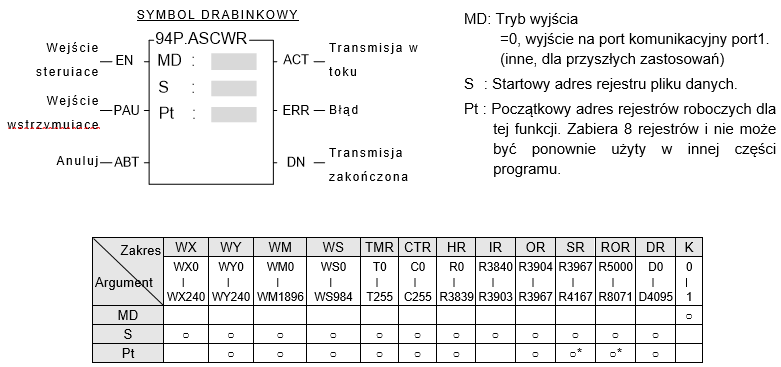
• Jeżeli MD=0, a wejście sterujące „EN” zmieni się z 0→1, nastąpi transmisja danych ASCII na port1 rozpoczynając od rejestru S, a kończąc w chwili napotkania znaku końca pliku. • Dane w rejestrze S mogą być edytowane za pomocą oprogramowania PROLADDER lub WinProladder (szczegóły w rozdziale 14 „Zastosowanie funkcji ASCII”.). W razie potrzeby użytkownik może też bezpośrednio edytować plik ASCII poprzez zmianę wartości w rejestrach danych. Jednakże, format edytowanych danych musi być zgodny z formatem pliku ASCII (szczegóły w rozdziale 14). W innym przypadku instrukcja zatrzyma transmisję i ustawi wyjście błędu „ERR” na 1. Po prawidłowej i udanej transmisji pliku, stan na wyjściu „DN” zostanie ustawiony na 1. • Wejście sterujące tej funkcji wzbudzane jest narastającym zboczem. Jeżeli „EN” zmieni się z 0→1, rozpocznie się wykonywanie funkcji, do momentu zakończenia transmisji całego pliku. Podczas transmisji znacznik „ACT” ustawiony będzie na 1. Znacznik ten zmieni się na 0 jedynie w przypadku podania stanu wysokiego na wejście wstrzymania „PAU”, błędu lub anulowania operacji wejściem „ABT”. • Funkcja ta może występować w programie wielokrotnie, ale w danej chwili czasu, transmisja danych może być wykonywana tylko przez jedną z nich. Rolą programisty jest zapewnienie poprawnej sekwencji wykonywania funkcji. • Jeżeli podczas wykonywania funkcji, wejście „PAU” = 1, nastąpi wstrzymanie transmisji danych. Transmisja będzie kontynuowana po zmianie stanu wejścia „PAU” na 0. • Jeżeli podczas wykonywania funkcji, wejście „ABT” = 1, nastąpi anulowanie transmisji pliku. Możliwe jest wówczas wykonywania innych, występujących w programie, funkcji ASCWR. • Więcej szczegółów w rozdziale 14 „Zastosowanie funkcji wyjściowej ASCII”. • Sygnały interfejsu: M1927: Znacznik ten, kontrolowany jest przez CPU i stosowany w ASCWR dla MD:0 Uwaga: Przy zastosowaniu znacznika M1927, we współpracy z timerem, można sprawdzić, czy drukarka działa prawidłowo. |
||
FUN 95 RAMP – NARASTANIE WARTOŚCI NA WYJŚCIU ANALOGOWYM (RAMP FUNCTION FOR D/A OUTPUT)
| FUN 95 P RAMP |
NARASTANIE WARTOŚCI NA WYJŚCIU ANALOGOWYM (RAMP FUNCTION FOR D/A OUTPUT) |
FUN 95 P RAMP |
|
Opis
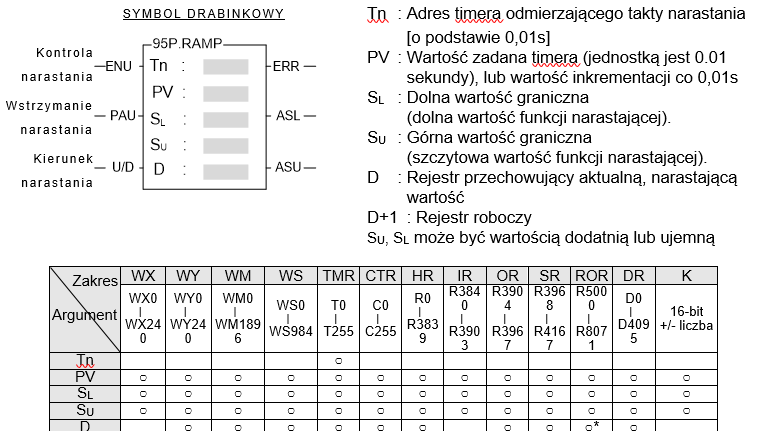
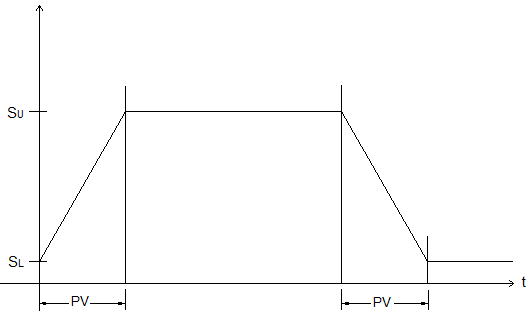
• Tn musi być adresem timera o podstawie 0.01s, nie używanym w innej części programu. • PV jest wartością zadaną timera funkcji. Jednostką jest 10 ms (0.01 sekundy). • Jeżeli wejście „ENU” zmieni się z 0→1, na początku timer Tn zostanie wyzerowany. Następnie: • Kierunek narastania (U/D) wyznaczany jest w momencie, gdy wejście „ENU” zmienia się z 0→1. Po rozpoczęciu narastania wartości w rejestrze D, zmiany na wejściu U/D będą ignorowane. • W przypadku potrzeby wstrzymania narastania wartości, należy ustawić wejście „PAU” = 1. Jeżeli „PAU” = 0, a funkcja narastająca nie została zakończona, to wykonywanie funkcji będzie kontynuowane. • Wartość SU musi być większa niż SL. W przeciwnym wypadku, funkcja nie zostanie wykonana, a znacznik błędu „ERR” zostanie ustawiony na 1. • Instrukcja ta wykorzystuje rejestr D do zapisywania wyjściowej, narastającej wartości. W przypadku, gdy aplikacja wykorzystuje wyjście analogowe do wysyłania komendy prędkości, komendy te mogą być generowaną funkcją RAMP, w celu uzyskania płynniejszego ruchu. • Oprócz wykorzystania rejestru D do zapisu narastającej wartości funkcji, funkcja ta wykorzystuje również rejestr D+1 jako rejestr roboczy. W związku z tym, rejestr ten nie może być wykorzystywany w innej części programu.
Przykładowy program
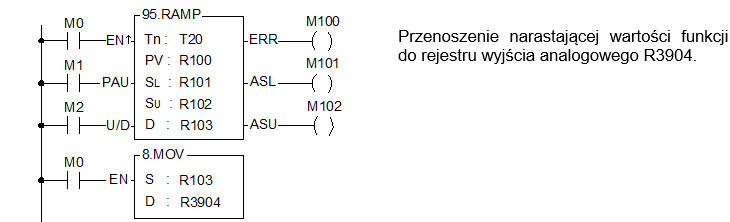
T20: Timer odmierzający takty narastania (timer z podstawą czasową 0.01 sekundy) R100: wartość zadana timera (jednostką jest 0.01 sekundy). R101: Dolna wartość graniczna. R102: Górna wartość graniczna. R103: Rejestr przechowujący aktualną, narastającą wartość. R104: Rejestr roboczy • Jeżeli M19740 i M0 zmieni się z 0→1, nastąpi wyzerowanie timera T20. Jeżeli M2 = 1, dolna wartość graniczna R101 zostanie zapisana w R103, a wartość wyjściowa będzie wzrastać o stałą wartość (R102-R101 / R100) co każde 0.01 sekundy i będzie zapisywana w rejestrze R103. Kiedy wartość w timerze osiągnie wartość w R100, to na wyjściu pojawi się wartość równa R102, a wyjście M102 zostanie ustawione na 1. Jeżeli M2 = 0, górna wartość graniczna zostanie zapisana w R103, a wartość wyjściowa będzie maleć o stałą wartość (R102-R101 / R100) co każde 0.01 sekundy i będzie zapisywana w rejestrze R103. Kiedy wartość w timerze osiągnie wartość w R100, to na wyjściu pojawi się wartość równa R102, a wyjście M101 zostanie ustawione na 1. • Jeżeli M1 = 1, narastanie wartości przez funkcje zostanie wstrzymane. • Wartość w rejestrze R102 musi być wyższa niż R101. W przeciwnym wypadku funkcja nie zostanie wykonana, a wyjście M100 zostanie ustawione na 1.
|
||
Słowa kluczowe
FUN 86 TPCTL, FUN 87 T.01S, FUN 90 WDT, FUN 91 RSWDT, FUN 92 HSCTR, FUN 93 HSCTW, FUN 94 ASCWR, FUN 95 RAMP, instrukcje funkcyjne, function instructions, Fatek, FBs, FBs-PLC