
11. Pozycjonowanie NC w FBs-PLC
Użytkownicy do realizacji sterowania pozycją we wczesnej fazie wykorzystują często standardowy silnik. Ponieważ wymagania dotyczące prędkości i precyzji były dotychczas niewielkie, stanowiło to wystarczające rozwiązanie. Z biegiem czasu, z powodów wydajnościowych wzrastała mechaniczna prędkość robocza, podnoszone były wymagania jakościowe produktów, wymagania dotyczące precyzji, co spowodowało, że standardowy silnik nie jest w stanie kontrolować pozycji. Najlepszym rozwiązaniem tego problemu jest zastosowanie pozycjonowania NC, który steruje pozycjonowaniem we współpracy z silnikiem krokowym lub serwosilnikiem. W przeszłości, bardzo wysokie koszty ograniczały zastosowanie tego typu sterowania, jednakże postęp technologiczny i zmniejszenie kosztów czyniące rozwiązanie opłacalnym, przyczyniły się do jego stopniowego upowszechnienia. W celu dostosowania się do nowej tendencji, układ SoC w FBs-PLC wyposażono w specjalne funkcje pozycjonowania NC. Eliminuje to problem z przesyłem danych oraz procedurą połączenia pomiędzy PLC a sterownikiem pozycjonowania NC. Ponadto, spowodowało to znaczne zmniejszenie kosztu całej aplikacji i zapewniło użytkownikom wysoką jakość, łatwe i zintegrowane sterowanie pozycjonowaniem NC w PLC.
11.1. Metody pozycjonowania NC
Metody sterowania PLC, silnikiem krokowym lub serwosilnikiem następujące:
l Wysyłanie komend za pośrednictwem cyfrowych We/Wy: Łatwe w zastosowaniu, lecz mniejsza możliwość dostosowania do wymagań.
l Wysyłanie komend za pośrednictwem wyjścia analogowego: Szybka reakcja sterowania, lecz zwiększony koszt oraz podatność na zakłócenia.
l Wysyłanie komend za pośrednictwem komunikacji: Brak standardu komunikacyjnego i ograniczenie prędkości transmisji danych, co powoduje zawężenie zakresu zastosowań.
l Wysyłanie komend za pośrednictwem szybkich impulsów: Niski koszt i łatwe, precyzyjne sterowanie.
Najczęściej używaną spośród wyżej wymienionych metod jest sterowanie silnika krokowego lub serwosilnika za pomocą szybkich impulsów. Jednostka główna PLC zawiera wieloosiowe szybkie wyjścia impulsowe oraz szybkie liczniki sprzętowe, umożliwiające łatwe użycie poprzez edycję programu pozycjonującego. Dzięki temu, zastosowanie staje się jeszcze bardziej wygodne i komfortowe.
Niżej wymienione metody sterowania wykorzystują system NC stanowiący PLC połączony z dwoma serwonapędami:
l Sterowanie w pętli pół-zamkniętej PLC odpowiedzialny jest za wysłanie szybkiego impulsu do serwonapędu. Enkoder zainstalowany w serwosilniku wysyła sygnał bezpośrednio do serwonapędu. Pętla zamknięta obejmuje tylko serwonapęd i serwosilnik. Najkorzystniejszą cechą jest łatwe sterowanie przy satysfakcjonującej precyzji (wystarczającej przy większości zastosowań). Jedyną wadą jest to, że rozwiązanie to nie jest w stanie w pełni odzwierciedlić rzeczywistej wielkości położenia za elementem transmisyjnym; co więcej, jeżeli element się zużyje lub zostanie uszkodzony, nie będzie możliwości sprawdzenia ani zweryfikowania położenia.
l Sterowanie w pętli zamkniętej PLC odpowiedzialny jest za wysłanie szybkich impulsów do serwonapędu. Ponadto, sygnał z enkodera z serwosilnika zostanie przekazany bezpośrednio do serwonapędu. Czujnik położenia zainstalowany za elementem transmisyjnym jest w stanie w pełni odzwierciedlić wartość położenia oraz przekazać ją do szybkiego licznika w PLC. Pozwala to na bardziej precyzyjne sterowanie oraz uniknięcie problemów wyżej wymienionych w pół-zamkniętej pętli.
11.2. Współrzędna rzeczywista i względna
Odległość ruchu może być wyznaczona na podstawie absolutnej pozycji (pozycjonowanie za pomocą współrzędnych absolutnych) lub odległości względnej (pozycjonowanie za pomocą współrzędnych względnych). Do sterowania silnikiem wykorzystywana jest instrukcja DRV.
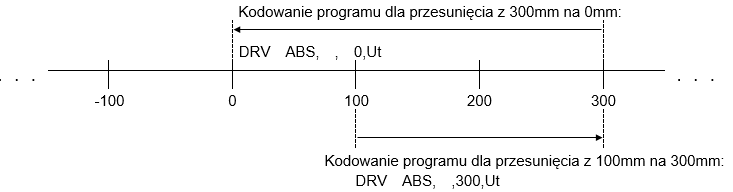
Przy wyznaczaniu odległości ruchu na podstawie współrzędnych absolutnych,
przy przesunięciu ze 100mm na 300 mm, instrukcją pozycjonowania będzie: DRV ABS, ,300 , Ut
przy przesunięciu ze 300mm na 0 mm, instrukcją pozycjonowania będzie: DRV ABS, , 0 , Ut.
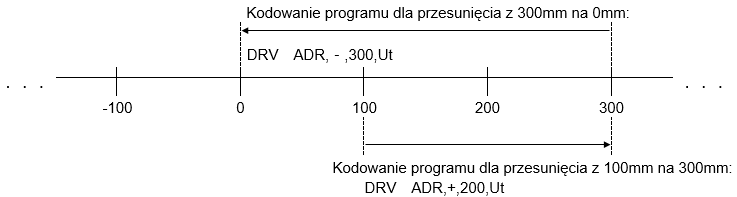
Przy wyznaczaniu odległości ruchu na podstawie współrzędnych względnych,
przy przesunięciu ze 100mm na 300 mm, instrukcją pozycjonowania będzie: DRV ADR, +, 200, Ut.
przy przesunięciu ze 300mm na 0 mm, instrukcją pozycjonowania będzie: DRV ADR, -, 300 , Ut.
l Oznaczanie współrzędnych absolutnych
l Oznaczenie współrzędnych względnych
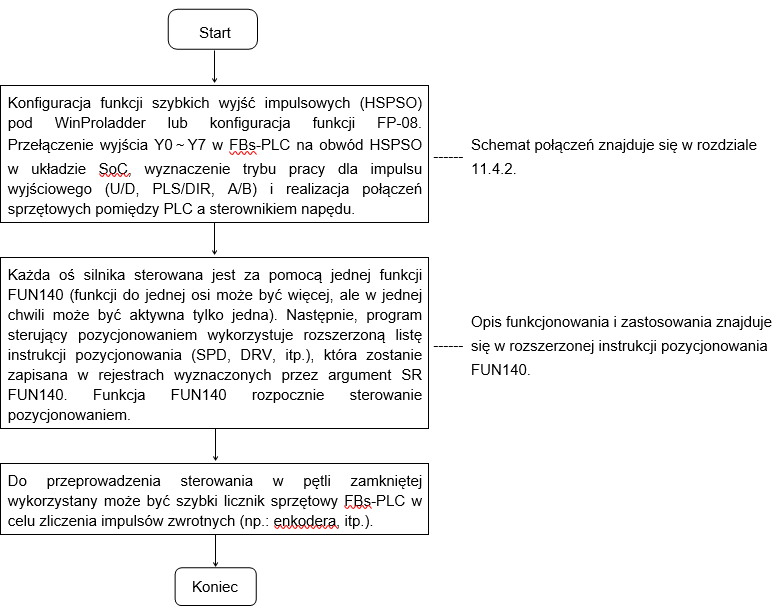
11.3. Procedury realizacji pozycjonowania FBs-PLC
11.4 Opis sprzętu do sterowania pozycjonowaniem FBs-PLC
11.4.1. Budowa obwodu wyjściowego HSPSO
W zależności od różnych jednostek głównych, sterownik generuje impuls wyjściowy o różnych częstotliwościach. PLC wykorzystuje model wyjściowy tranzystora unipolarnego (FBS-xxMCT) 200 KHz (średnia prędkość) oraz model szybkiego wyjścia różnicowego (FBS-xxMNT), który może osiągnąć częstotliwość 920KHz (dla pojedynczej fazy).
Jako wyjścia impulsowe wykorzystywane są wyjścia zewnętrzne Y0~Y7 FBs-PLC. Do czasu ich wykorzystania przez funkcję HSPSO (brak konfiguracji funkcji PSO), wyjściami zewnętrznymi Y0~Y7 FBs-PLC można sterować dowolnie z programu PLC. Po konfiguracji HSPSO, wyjście zewnętrzne Y0~Y7 przełączy się bezpośrednio na wyjście HSPSO w układzie SoC i nie będzie mogło być sterowane z programu PLC.
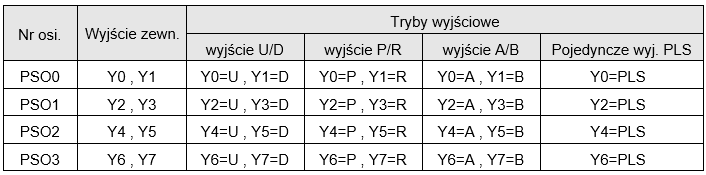
Poniżej przedstawiona została szczegółowa lista sygnałów dla wyjść odpowiednich osi jednostki głównej oraz dostępne tryby wyjściowe:
11.4.2. Schemat połączeń sprzętowych dla pozycjonowania FBs-PLC
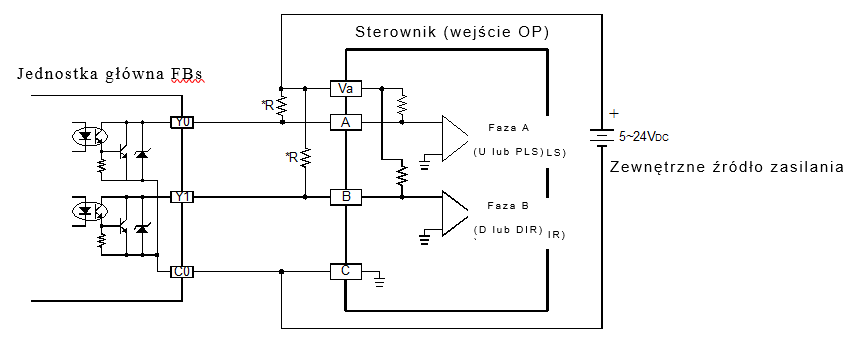
Przykład osi zerowej (PSO0) jednostki głównej FBs-XXMCT, FBs-XXMAT i FBs-XXMNR(T) przedstawiony został poniżej w postaci schematów. Połączenie pozostałych osi jest takie samo.
A. Schemat połączeń pojedynczego wyjścia FBs-XXMCT, FBs-XXMAT
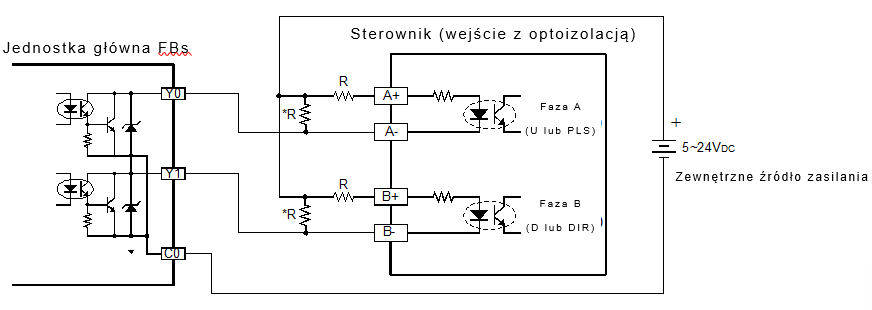
*Wskazówki dotyczące wykorzystania rezystora "R" znajdują się w instrukcji sprzętowej H7-6.
B. Schemat połączeń wyjścia różnicowego FBs-XXMNR(T)
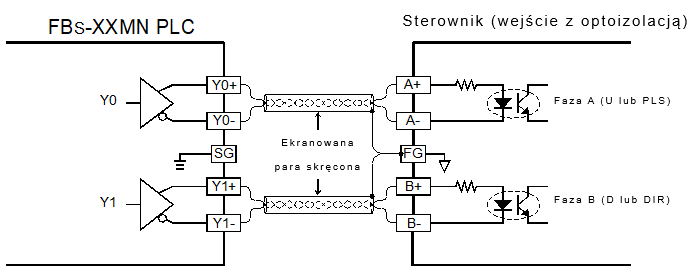
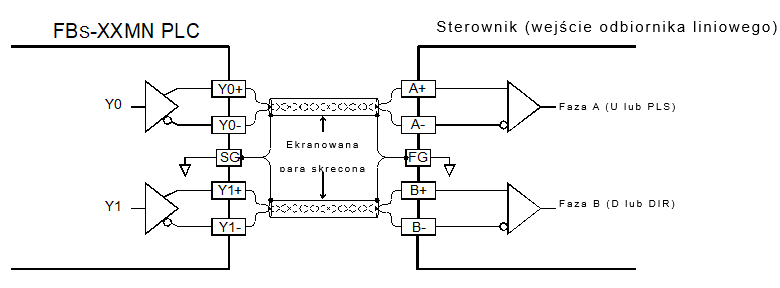
(W przypadku wejścia odbiornika liniowego PLC należy podłączyć FG w celu eliminacji zakłóceń)
Konfiguracja HSPSO za pomocą WinProladder
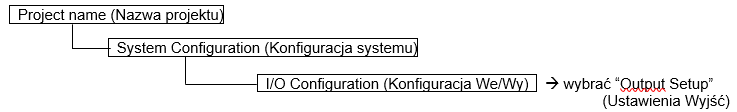
Kliknąć „I/O Configuration” w Project Windows:
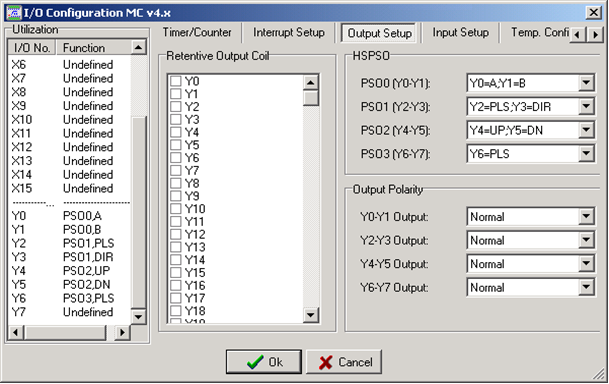
Po wyświetleniu się okna "Output Setup", należy skonfigurować rodzaj wyjścia:
11.5. Opis funkcji sterowania pozycją FBs-PLC
Funkcja sterowania pozycją FBs-PLC wykorzystuje dedykowane funkcje sterowania NC wbudowane w PLC. Umożliwia to wykorzystywanie przez PLC do sterowania NC jednego bloku danych bez potrzeby przeprowadzania skomplikowanych czynności, takich jak wymiana danych i sterowanie zsynchronizowane pomiędzy tymi PLC a układem NC.
Jedna jednostka główna może sterować maksymalnie 4 osiami oraz realizować jednocześnie sterowanie wieloosiowe. Oprócz pozycjonowania punkt po punkcie oraz sterowania prędkością, jednostka realizuje także funkcję interpolacji liniowej. Kiedy system wymaga sterowania więcej niż 4 osiami, jednostka może wykorzystać funkcję CPU LINK w FBs-PLC w celu realizacji sterowania większą liczbą osi.
Instrukcje sterowania pozycją NC dla jednostek głównych FBs-XXMC i FBs-XXMN są identyczne. Jedyną różnicą są inne obwody wyjściowe (jak opisano wcześniej). W niniejszym dokumencie założono, że jednostka główna FBs-XXMCT wykorzystywana jest do sterowania silnikiem krokowym lub serwosilnikiem o małej prędkości, natomiast jednostka główna FBs-XXMN do sterowania serwosilnikiem o dużej prędkości. Poniżej, zilustrowany został schemat połączeń jednostki głównej FBs-XXMCT sterującej silnikiem krokowym oraz schemat jednostki głównej FBs-XXMN sterującej serwosilnikiem. Oczywiście, do sterowania serwosilnikiem wykorzystać można jednostkę główną FBs-XXMCT lub jednostkę główną FBs-XXMN do sterowania silnikiem krokowym. Należy pamiętać o zgodności sprzętowej wyjść sterownika PLC z wejściami sterującymi napędów.
11.5.1. Interfejs silnika krokowego
Jednostka główna FBs-XXMCT
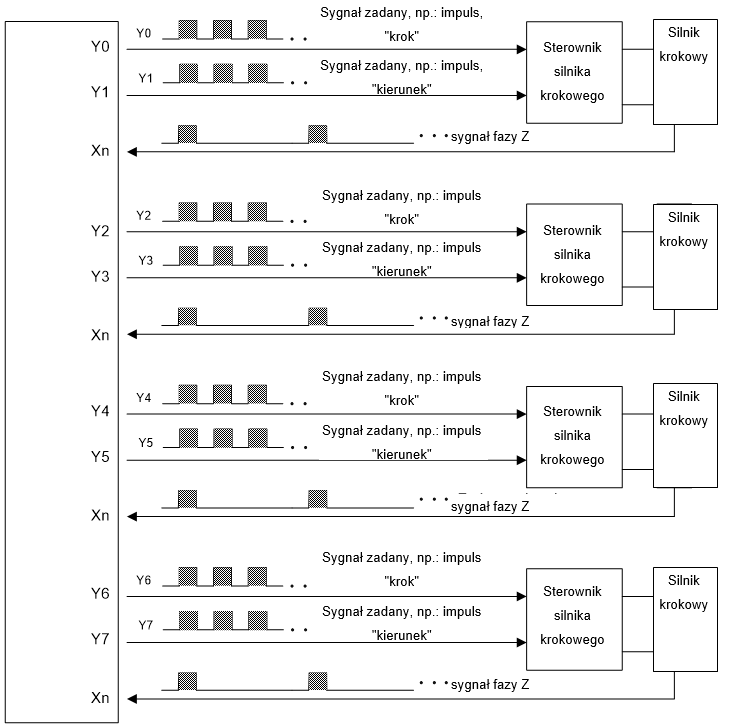
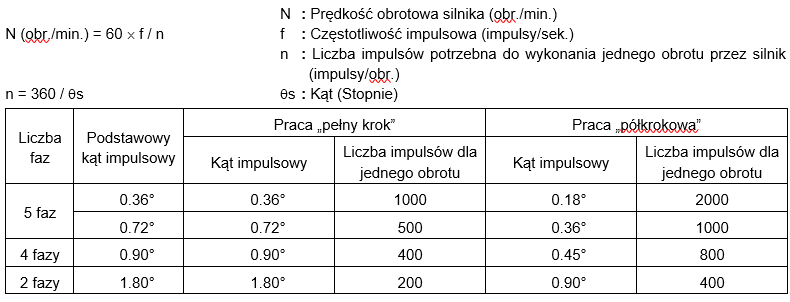
l Silnik krokowy służy do odbierania impulsu wyjściowego w celu uzyskania żądanego kąta lub odległości, co umożliwi dodatnią korelację zliczania impulsów wejściowych przy prędkości obrotowej zależnej od częstotliwości impulsu wejściowego.
11.5.2. Interfejs serwosilnika
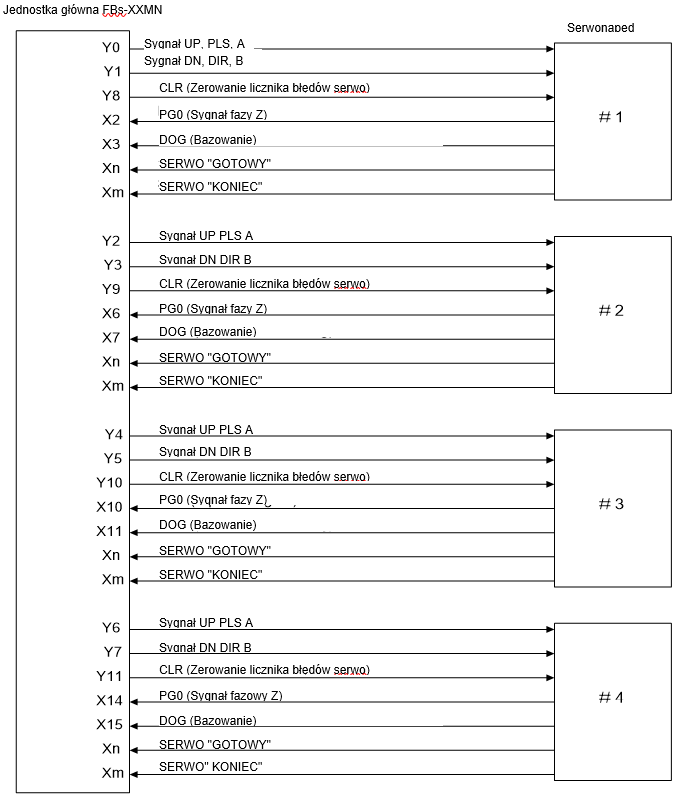
※ Poza pozycjami Y0~Y7 w powyższym schemacie, które służą celom dedykowanym, pozycje Y8~Y11 oraz odpowiadające im wejścia mogą być ustawiane według potrzeb użytkownika.
※ W celu zapewnienia prawidłowej pracy, do PLC należy podłączyć także czujniki krańcowe.
11.5.3. Schemat pracy serwerosilnika
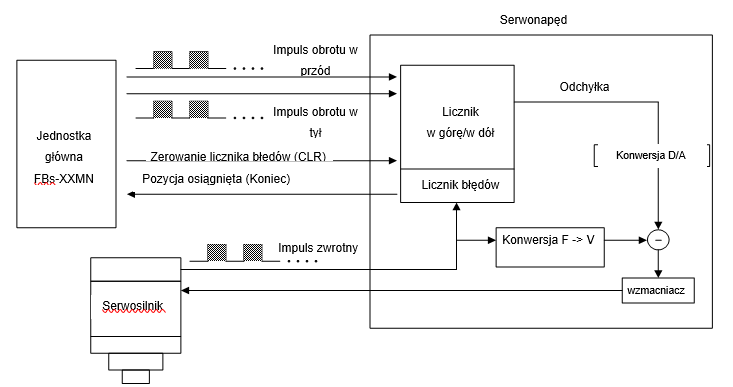
l Enkoder serwosilnika wysyła do serwosilnika sygnał zwrotny położenia. Sterownik odbiera informacje o częstotliwości i liczbie impulsów w sygnale wyjściowym (komenda impulsowa) oraz częstotliwość i liczbę impulsów w sygnale zwrotnym przetworzonym przez wewnętrzny licznik błędów i obwód przetwornika częstotliwość-napięcie, a także informacje o odchyłkach w liczbie impulsów oraz prędkości obrotowej. Wykorzystanie tych informacji do sterowania serwosilnikiem umożliwia uzyskanie dużej prędkości, wysokiej precyzji oraz prawidłowej pracy systemu sterowania pozycją w zamkniętej pętli.
l Prędkość obrotowa serwosilnika zależy od częstotliwości impulsowej sygnału wejściowego; obrót silnika zależny jest od liczby zliczonych impulsów.
l Ogólnie rzecz biorąc, ostateczna odchyłka sterowania serwosilnikiem wynosi ±1 impuls.
11.6. Opis funkcji dla sterowania pozycją NC
Do sterowanie pozycją NC w FBs-PLC wykorzystywane są następujące cztery instrukcje:
l
Instrukcja szybkiego wyjścia impulsowego FUN140 (HSPSO) zawierająca 9 następujących instrukcji pozycjonowania:
Wykorzystywane do kodowania programu pozycjonującego i zapisywane w SR FUN140
1. SPD 4. DRVZ 7. EXT
2. DRV 5. WAIT 8. GOTO
3. DRVC 6. ACT 9. MEND
l Instrukcja ustawień parametru pozycjonowania FUN141 (MPARA)
l Instrukcja wymuszająca zatrzymanie impulsu wyjściowego FUN142 (PSOFF).
l Instrukcja konwersji aktualnej wartości impulsów na wartość wyświetlaną FUN143 (PSCNV)
l
Instrukcja bardzo szybkiego wyjścia impulsowego FUN147(MHSPO) zawierająca 7 następujących instrukcji pozycjonowania:
Wykorzystywane do kodowania programu pozycjonującego i zapisywane w polu argumentu SR FUN147
1. SPD 4. WAIT 7. MEND
2. LIN 5. EXT
3. LINE 6. GOTO
Opisy poniższych funkcji dotyczą wyżej wymienionych 5 instrukcji: