
7
| FUN 22 P BREAK | PĘTLA BREAK FROM FOR iNEXT(BREAK) | FUN22 P BREAK |
|
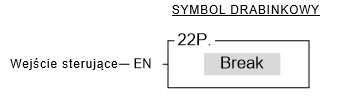
● Jeżeli „EN”=1 lub zmieni się z 0→1(instrukcja P), nastąpi zakończenie pętli programu FOR iNEXT ● Program w pętli FOR-NEXT jest wykonywany N-krotnie (wartość N określana jest argumentem instrukcji FOR). W razie potrzeby zakończenia pętli w cyklu wcześniejszym niż N-ty, należy zastosować instrukcję BREAK ● Instrukcja BREAK musi znajdować się wewnątrz pętli FOR-NEXT
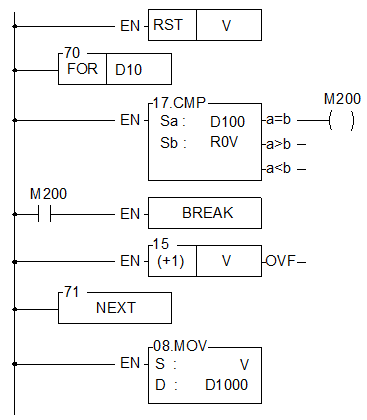
Opis: Operacja zliczania pętli wykorzystywana do realizowania pętli programu FOR-NEXT wyznaczana jest przez rejestr D10. Program w pętli FOR-NEXT, przeznaczony jest do wyszukiwania identycznych danych zapisanych w D100, jak dane w tabeli rejestrów rozpoczynającej się od R0. W przypadku znalezienia takich danych, pętla wyszukiwania zostanie zakończona, a wykonywanie programu będzie kontynuowane za instrukcją NEXT. Jeżeli dane nie zostaną znalezione, pętla zostanie zrealizowana N-krotnie (wartość N zapisana jest w D10) i dopiero wówczas, wykonywanie programu będzie kontynuowane za instrukcją NEXT |
||
| FUN 23 P DIV48 | DZIELENIE 48-BITOWE | FUN 23 P DIV48 |
|
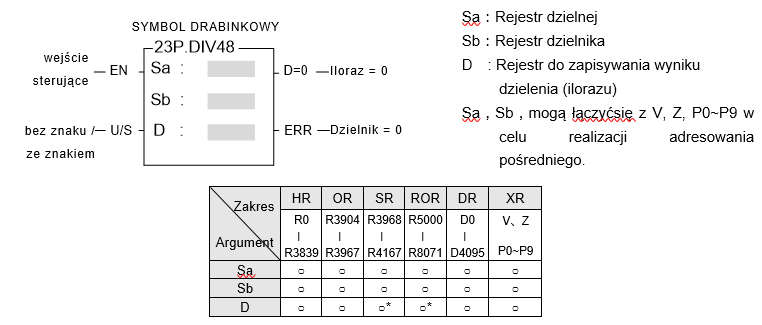
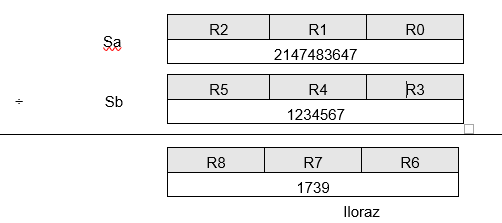
Opis l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to nastąpi 48-bitowa operacja dzielenia. Dzielna i dzielnik tworzone są przez trzy kolejne rejestry, poczynając odpowiednio od Sa i Sb. Jeżeli wynikiem będzie zero, to wyjście 'D=0' zostanie ustawione na 1. Jeżeli dzielnik będzie zerem, to 'ERR' zostanie ustawiony na 1, a wynikowy rejestr pozostanie niezmieniony. l Wszystkie argumenty związane z tą funkcją są 48-bitowe, dlatego też Sa, Sb i D składają się z 3 kolejnych rejestrów. Przykład: dzielenie 48-bitowe
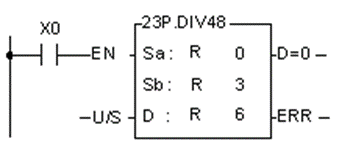
W przykładzie tym, dzielna tworzona przez rejestry R2, R1, R0 zostanie podzielona przez dzielnik tworzony przez rejestry R5, R4, R3. Iloraz zostanie zapisany w rejestrze R8, R7 i R6
|
||
| FUN 24 DP SUM |
SUM (Sumowanie danych ) |
FUN 24 DP SUM |
|
Opis
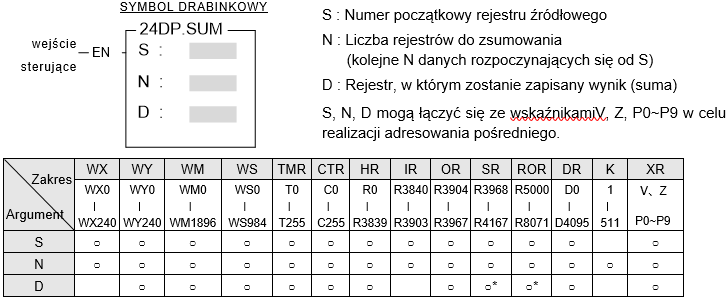
l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to nastąpi dodanie kolejnych N jednostek rejestrów 16-bitowych lub 32-bitowych (instrukcja P) i zapisanie wyników w rejestrze opisanym literą D. l Jeżeli wartość N jest równa 0 lub jest większa od 511, to operacja nie zostanie przeprowadzona. l Port komunikacyjny 1~4 może być wykorzystywany jako interfejs komunikacyjny ASCII ogólnego zastosowania. Jeżeli metodą wykrywania błędów danych jest suma kontrolna, to instrukcja ta może być wykorzystana do wygenerowania sumy dla wysyłanych danych lub do sprawdzenia, czy otrzymane dane są błędne.
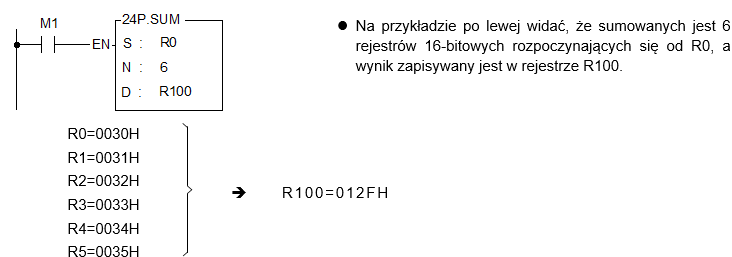
Przykład 1 Kiedy M1 zmieni stan zWYŁ→WŁ, instrukcja wykona obliczenie sumydanych 16-bitowych
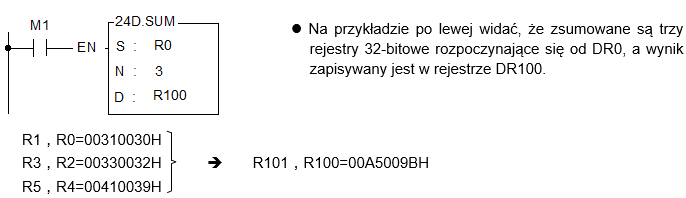
Przykład 2 Kiedy M1 jest w stanieWŁ, następuje sumowanie danych 32-bitowych.
|
||
| FUN 25 DP MEAN |
ŚREDNIA (Obliczenie średniej) |
FUN 25 DP MEAN |
|
Opis
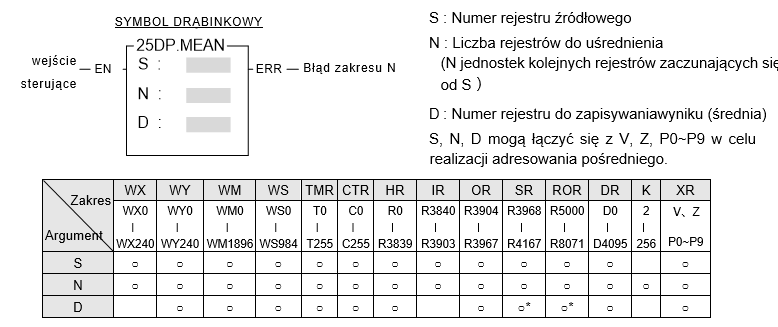
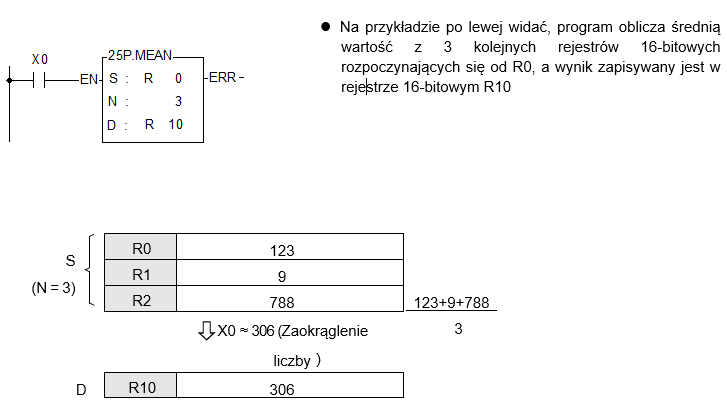
l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to nastąpi dodanie kolejnych N wartości numerycznych 16-bitowych lub 32-bitowych (instrukcja P) rozpoczynających się od S i podzielenie ich przez wartość N. Następnie, wartość średnia (zaokrąglona) zostanie zapisana w rejestrze opisanym literą D. l Jeżeli wartosć N nie mieści się w zakresie od 2 do 256, stan błędu zakresu N "ERR" zostanie ustawiony na 1. W takim przypadku funkcja nie zostanie zrealizowana.
|
||
| FUN 26 DP SQRT | Pierwiastek kwadratowy | FUN 26 DP SQRT |
|
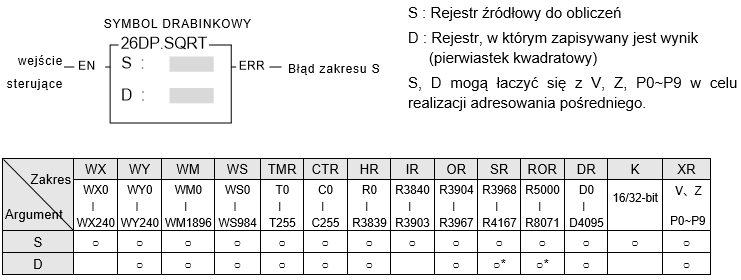
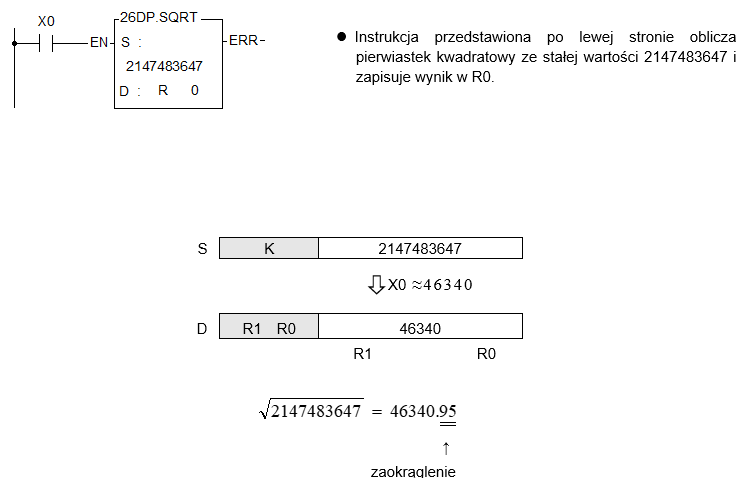
l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to nastąpi obliczenie pierwiastka kwadratowego(z zaokrągleniem) z danych wymienionych w polu oznaczonym S i zapisanie wyniku w rejestrze D. l Ponieważ wartość S pochodzi z zawartości rejestru, to jeżeli będzie ona ujemna, stan błędu zakresu S "ERR" zostanie ustawiony na 1. W takim przypadku operacja nie zostanie zrealizowana.
|
||
| FUN 27 DP NEG |
NEGACJA (obliczenie wartości ujemnej) |
FUN 27 DP NEG |
|
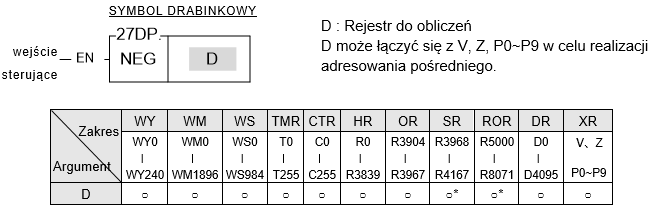
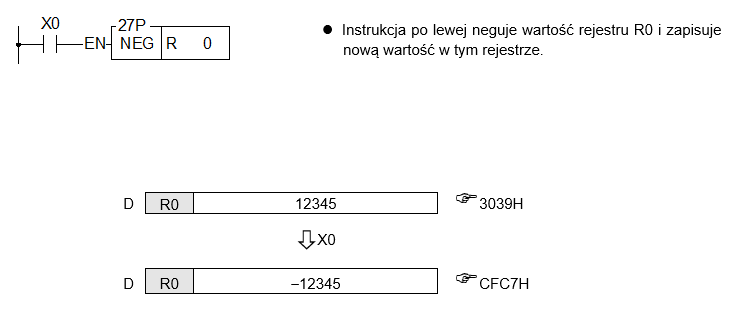
Opis l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to nastąpi zanegowanie (tzn. zostanie obliczona negacja z uzupełnieniem do dwóch) wartości w rejestrze oznaczonym literą D i ponowne zapisanie wyniku w tym rejestrze. l Jeżeli wartość rejestru D będzie ujemna, to operacja negacji sprawi, że wartość ta stanie się dodatnia.
|
||
| FUN 28 DP ABS |
WARTOŚĆ BEZWZGLĘDNA (obliczenie wartości bezwzględnej) |
FUN 28 DP ABS |
|
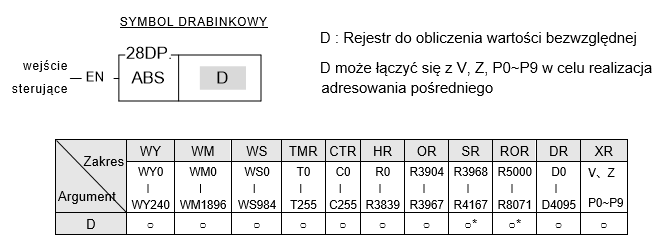
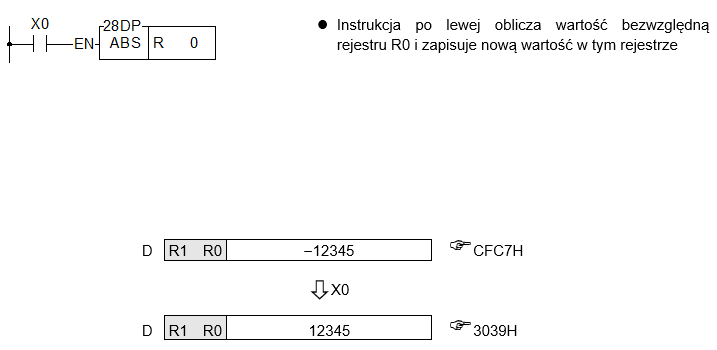
Opis l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to nastąpi obliczenie wartości bezwzględnej zwartości rejestru oznaczonego literą D i ponowne zapisanie wyniku w tym rejestrze.
|
||
| FUN 29 DP EXT | ROZSZERZENIE ZNAKOWE | FUN 29 DP EXT |
|
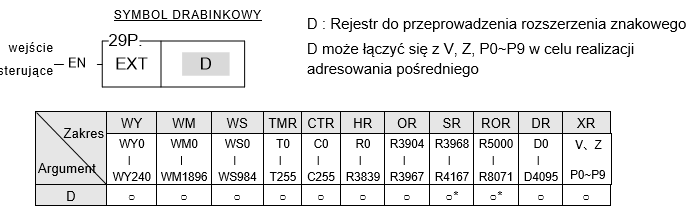
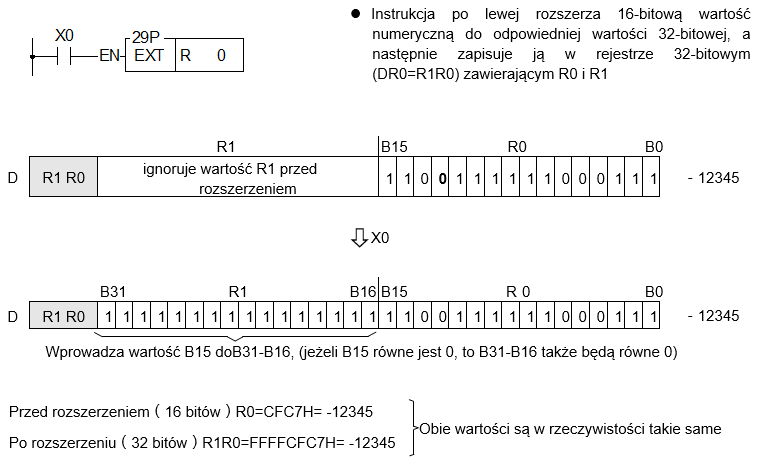
Opis l Jeżeli “EN”=1 lub zmieni się z 0→1 (instrukcja P), to instrukcja ta zrealizuje rozszerzenie znakowe wartości 16-bitowej oznaczonej literą D do wartości 32-bitowej i zapisze nową wartość w rejestrze 32-bitowym składającym się z dwóch kolejnych słów, D + 1 i D. l Instrukcja ta rozszerza wartość numeryczną rejestru 16-bitowego do odpowiedniej wartości numerycznej rejestru 32-bitowego (na przykład przekształca 33FFH na 000033FFH). Instrukcja wykorzystywana jest głównie w operacjach numerycznych (+,-,*,/,CMP......), w których można przyjąć 16 i 32-bitowe wartości numeryczne jako argumenty. Przed rozpoczęciem operacji, wszystkie argumenty powinny zostać ustawione na taką samą długość.
|
||
| FUN 30 PID |
OPERACJA PID OGÓLNEGO ZASTOSOWANIA (Krótki opis) |
FUN 30 PID |
|
Opis
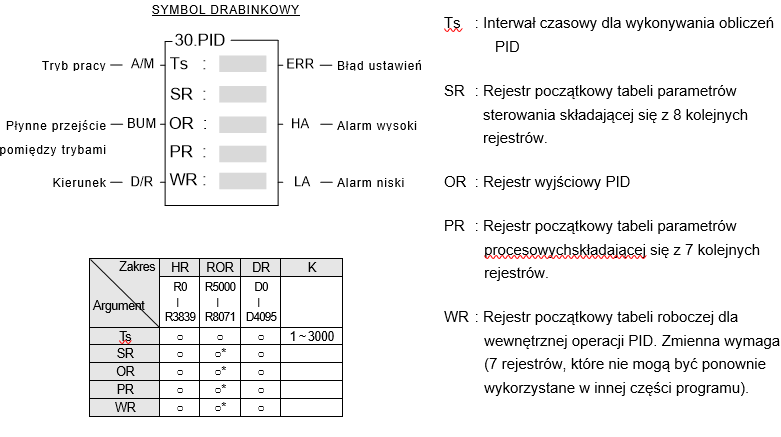
l Funkcja PID (FUN 30) przeprowadza obliczenia oparte na wzorze PID na podstawie aktualnej wartości zmiennej procesowej (PV) wyznaczonej z zewnętrznego sygnału analogowego oraz nastaw (SP) procesu. Wynikiem obliczeń jest wyjściowy sygnał sterujący dla sterowanego procesu, który może zostać podany bezpośrednio do modułu analogowego lub innego interfejsu wyjściowego lub też pozostawiony do realizacji kolejnego procesu. Prawidłowe wykorzystanie sterowania PID w procesie umożliwia otrzymanie szybkiego i dokładnego wyniku PV podążającego za zmianą SP oraz uodparnia proces na zakłócenia. l Wzór PID w formie cyfrowej: Mn = [(D4005/Pb) x En] + + Bias Mn : Wyjście sterujące w czasie ”n” D4005 : Stała wzmocnienia; wartością domyślną jest 1000. Można ją ustawić w zakresie 1~5000. Pb : Pasmo proporcjonalne ( zakres : 2~5000, jednostka 0.1%. Kc (wzmocnienie) =1000/ Pb ) Ti : Całkująca stała czasowa ( zakres : 0~9999 odpowiada 0.00~99.99 powtórzeniom/minutę ) Td : Różniczkująca stała czasowa ( zakres : 0~9999 odpowiada 0.00~99.99 minutom ) PVn : Wartość procesowa w czasie ”n” PVn-1 : Wartość procesowa w czasie ”n-1” En :Błąd w czasie ”n” =nastawa ( SP) -wartość procesowa w czasie ”n” (PVn) Ts : Przedział czasowy obliczeń PID ( zakres: 1~3000, jednostka : 0.01 s ) Bias : Offset wyjścia sterującego ( zakres: 0~16380 ) |
||
| FUN 31 P CRC16 |
OBLICZANIE CRC16(CRC16) |
FUN 31 P CRC16 |