7 - część 2
| FUN 110 D P QUEUE |
KOLEJKA (QUEUE) |
FUN 110 D P QUEUE |
|
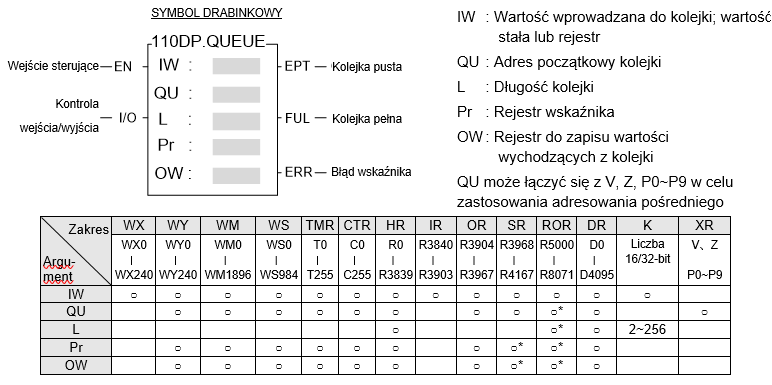
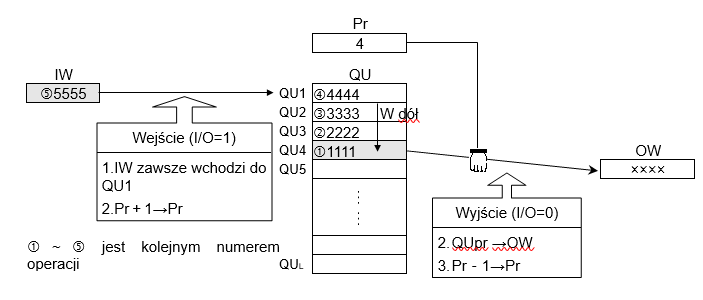
l Kolejka jest także rodzajem tabeli. Różni się od zwykłej tabeli tym, że zakres numerów rejestrów w kolejce wynosi od 1 do L, a nie od 0 do L-1. Innymi słowy, wartości QU1~QUL odnoszą się odpowiednio do wskaźników Pr = 1 do L, a Pr = 0 oznacza, że kolejka jest pusta. l Kolejka jest instrukcją typu FIFO, tj. dane, które pierwsze wejdą do kolejki będą pierwszymi danymi, które z niej wyjdą. Kolejka składa się z L kolejnych 16- lub 32-bitowych rejestrów (instrukcja P) rozpoczynając od rejestru QU, jak pokazano na poniższym schemacie:
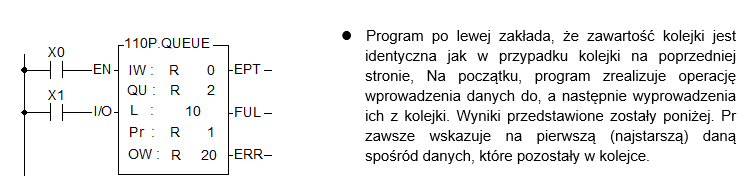
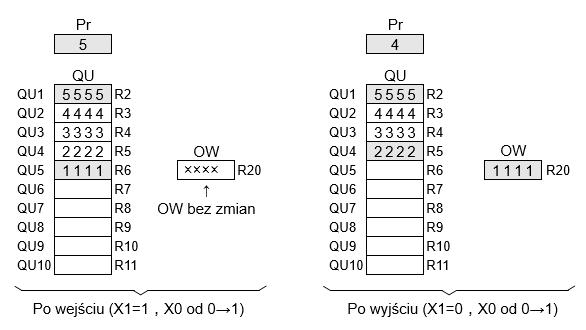
l Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to stan wejścia „I/O” określa czy dane IW wejdą do kolejki (kiedy „I/O” = 1) czy wyjdą z niej i zostaną przeniesione do OW (kiedy „I/O” = 0). Jak pokazano na schemacie powyżej, wartości IW będą zawsze zapisywane w pierwszym rejestrze (QU1) w kolejce. Po wprowadzeniu wartość do kolejki, wskaźnik Pr zostanie automatycznie zwiększona o 1, aby wskazywał zawsze daną, która jako pierwsza weszła do kolejki. Po wyjściu z kolejki wartości wskazanej przez Pr, zostaje ona przeniesiona bezpośrednio do OW. Wartość Pr zostaje wtedy zmniejszona o 1, aby wskaźnik wskazywał na najstarszą z wartości, które pozostały w kolejce. l Jeżeli żadne wartości nie weszły jeszcze do kolejki lub wszystkie dane wyszły z kolejki (Pr = 0), to stan znacznika pustej kolejki EPT, zostanie ustawiony na 1. Wówczas, nawet w przypadku kolejnej operacji wyjścia danych, instrukcja ta nie zostanie wykonana. W przypadku, gdy dane będą wprowadzane do kolejki, ale nigdy nie będą z niej wyprowadzane, kolejka po pewnym czasie stanie się pełna (wskaźnik Pr wskaże pozycję QUL), a stan znacznika pełnej kolejki FUL, zostanie ustawiony na 1. Wówczas, nawet w przypadku kolejnej operacji wejścia danych, instrukcja ta nie zostanie wykonana. Wskaźnik w tej funkcji wykorzystywany jest podczas wprowadzania danych do kolejki, w celu wskazania danej, która weszła do niej najwcześniej. Inne fragmenty programu, nie powinny zmieniać wartości wskaźnika, gdyż funkcja ta może się wykonać nieprawidłowo. W przypadku aplikacji wymagającej ustawienia wartości Pr, dopuszczalny zakres dla tej wartości wynosi od 0 do L (0 oznacza pustą kolejkę, natomiast wartości od 1 do L oznaczają odpowiednio od QU1 do QUL). Jeżeli zakres ten zostanie przekroczony, stan wyjścia błędu wskaźnika „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
| FUN 111 D P STACK |
STOS (STACK) |
FUN 111 D P STACK |
|
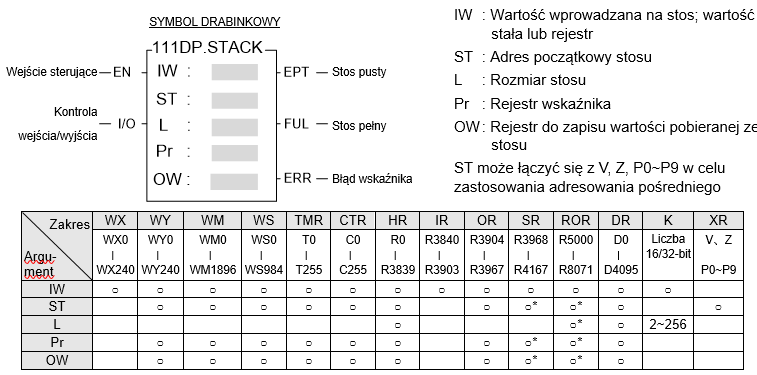
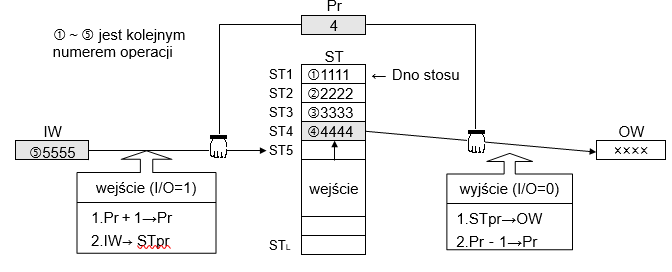
l Tak jak w przypadku kolejki, stos także jest rodzajem tabeli. Charakter wskaźnika jest dokładnie taki sam jak w przypadku kolejki, tzn. Pr = 1 do L, co odnosi się odpowiednio do ST1 do STL, a Pr = 0 oznacza, że stos jest pusty. l Stos jest odwrotnością kolejki i jest instrukcją typu LIFO. Oznacza to, że wartość, która została wprowadzona do stosu jako ostatnia, opuści stos jako pierwsza. Stos składa się z L kolejnych 16- lub 32-bitowych rejestrów (instrukcja D ) rozpoczynając od ST, jak pokazano na poniższym schemacie:
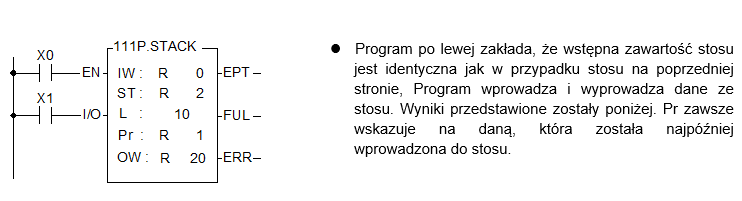
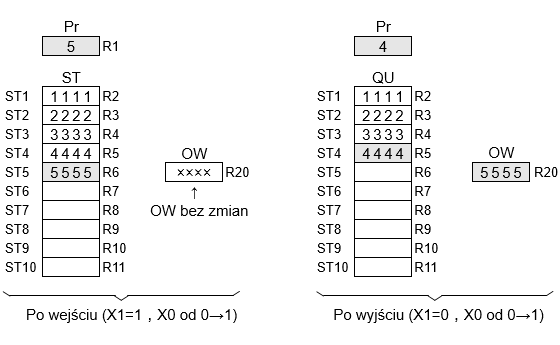
l Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to stan wejścia „I/O” określa czy wartość IW zostanie wprowadzona do stosu (kiedy „I/O” = 1) czy też wartość w stosie, wskazana przez wartość wskaźnika Pr (czyli dane wprowadzone do stosu najpóźniej) zostanie z niego pobrana i przeniesiona do OW (kiedy „I/O” = 0). Dane wprowadzane są na zasadzie stosu, dlatego też przed wprowadzeniem danych, wartość wskaźnika Pr zostanie zwiększona o 1 w celu wskazania szczytu stosu. Dane wskazane przez wskaźnik Pr (czyli dane wprowadzone do stosu najpóźniej), które opuszczają stos zostaną przeniesione do OW, po czym wartość Pr zmniejszy się o 1. Wskaźnik Pr będzie zawsze wskazywał daną, która została wprowadzona do stosu jako ostatnia. l Jeżeli żadne dane nie weszły jeszcze do stosu lub wszystkie dane opuściły stos (Pr = 0), to stan wyjścia pustego stosu „EPT” zostanie ustawiony na 1. Wówczas, nawet w przypadku kolejnej operacji wyjścia danych, instrukcja ta nie zostanie wykonana. W przypadku, gdy większa ilość danych będzie wprowadzana, niż wyprowadzana ze stosu, to stos po pewnym czasie stanie się pełny (wskaźnik Pr wskaże pozycję STL), a stan wyjścia pełnego stosu „FUL”, zostanie ustawiony na 1. Wówczas, nawet w przypadku kolejnych operacji wprowadzania danych, funkcja nie zostanie wykonana. Wskaźnik stosu, identycznie jak wskaźnik kolejki, nie powinien być zmieniany przez inne funkcje. W przypadku aplikacji wymagającej ustawienia wartości Pr, dopuszczalny zakres dla tej wartości wynosi od 0 do L (0 oznacza pusty stos, natomiast wartości od 1 do L oznaczają odpowiednio od ST1 do STL). Jeżeli zakres ten zostanie przekroczony, stan wyjścia błędu wskaźnika „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
| FUN 112 D P BKCMP |
PORÓWNANIE BLOKOWE (BLOCK COMPARE(DRUM)) |
FUN 112 D P BKCMP |
|
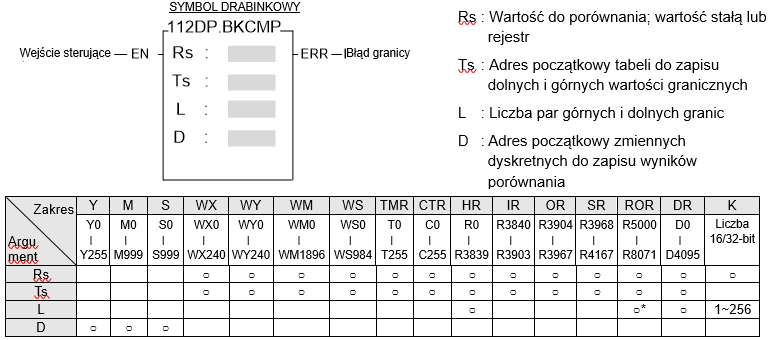
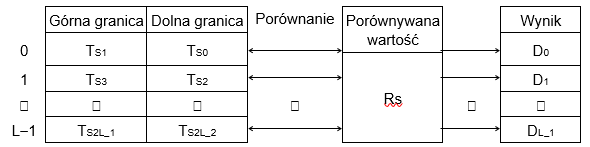
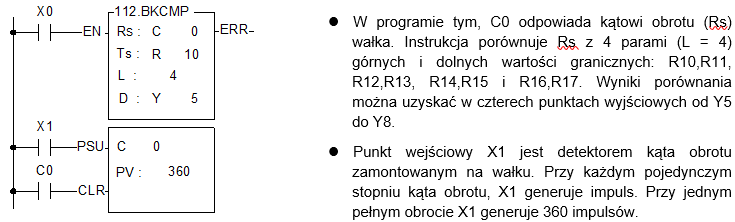
l Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), zostanie zrealizowane porównanie wartości Rs, z kolejnymi dolnymi i górnymi granicami, tworzonymi przez L kolejnych par 16- lub 32-bitowych (modyfikator D) rejestrów, rozpoczynających się od Ts (każda sąsiadująca para 2 rejestrów od T0 tworzy górną i dolną granicę). Jeżeli wartość Rs mieści się w danym zakresie, pomiędzy górną a dolną granicą, to stan odpowiedniego bitu w D zostanie ustawiony na 1, w przeciwnym wypadku, stan ten zostanie ustawiony na 0. l Kiedy M1975=0, to w sytuacji, gdy istnieje para, w której górna wartość graniczna jest mniejsza niż dolna wartość graniczna, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wynikiem porównania dla tej pary będzie stan 0. l Kiedy M1975=1, to nie istnieją powyższe ograniczenia w relacji pomiędzy górną a dolną granicą. Taki przypadek można stosować w elektronicznych przełącznikach bębnowych z obrotem 360°.
l Aktualnie, funkcja ta jest przełącznikiem bębnowym, która może być wykorzystana w procedurach obsługi przerwań sprzętowych, gdzie w połączeniu z instrukcją natychmiastowego odświeżania wejść/wyjść (IMDIO), może służyć jako precyzyjny przełącznik elektroniczny.
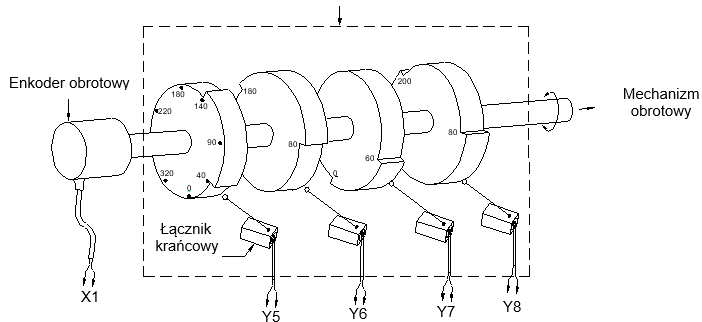
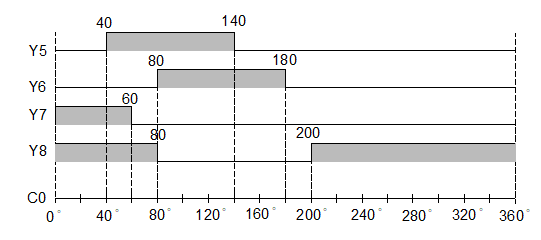
l Program na schemacie powyżej wykorzystuje enkoder obrotowy lub inny detektor kąta obrotu (podłączony bezpośrednio do mechanizmu obrotowego), w celu stworzenia odpowiednika mechanicznego bębna (patrz mechanizm ograniczony przerywaną linia na schemacie poniżej). Poprzez regulację górnych i dolnych wartości granicznych, użytkownik może dowolnie zmieniać zakres aktywacji wyjść, dla danego kąta obrotu. Nie jest to możliwe do wykonania przy użyciu tradycyjnego mechanizmu bębnowego. Mechanizm bębnowy imitowany przez powyższy program
|
||
| FUN 113 D P SORT |
SORTOWANIE WARTOŚCI (DATA SORTING) |
FUN 113 D P SORT |
|
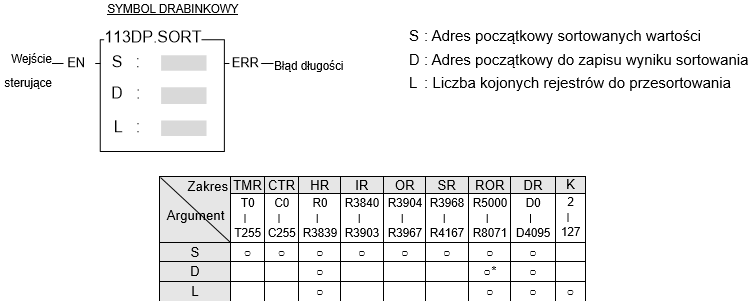
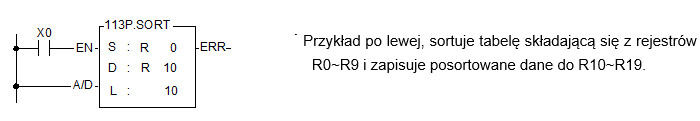
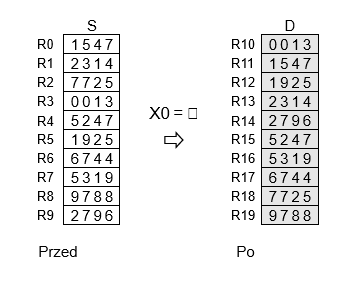
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja posortuje wartości w rejestrach S w porządku rosnącym (jeżeli A/D = 1) lub malejącym (jeżeli A/D = 0) i zapisze wynik sortowania w rejestrach począwszy od D. ● Dopuszczalny zakres długości danych dla operacji sortowania L, wynosi od 2 do 127. W przypadku innej długości, wyjście „ERR” zostanie ustawiony na 1, a operacja sortowania nie zostanie przeprowadzona.
|
||
| FUN 114 D P Z-WR |
ZAPIS DO STREFY (ZONE WRITE) |
FUN 114 D P Z-WR |
|
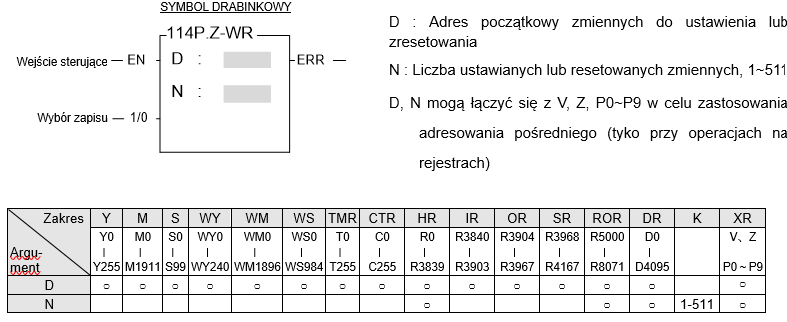
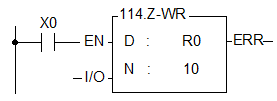
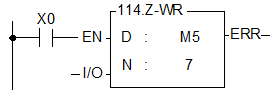
● Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja przeprowadzi operację ustalenia wartości w strefie zmiennych, zgodnie ze stanem wejścia 1/0. Wskazana strefa rejestrów lub bitów zostanie wyzerowana (gdy „1/0” = 0) lub ustawiona na 1 (gdy „1/0” = 1).
W powyższym przykładzie, gdy X0=1, rejestry R0~R9 zostaną wyzerowane.
W powyższym przykładzie, gdy X0=1, bity M5~M11 zostaną wyzerowane. |
||
Operacje na macierzach
| Nr fun | Mnemonik | Funkcjonalność | Nr fun | Mnemonik | Funkcjonalność |
| 120 | MAND | AND macierzy | 126 | MBRD | Odczytaj bit z macierzy |
| 121 | MOR | OR macierzy | 127 | MBWR | Wpisz bit do macierzy |
| 122 | MXOR | XOR macierzy | 128 | MBSHF | Przesuń bity macierzy |
| 123 | MXNR | XNOR macierzy | 129 | MBROT | Obróć bity w macierzy |
| 124 | MINV | Zaneguj macierz | 130 | MBCNT | Zlicz stany bitów w macierzy |
| 125 | MCMP | Porównaj macierze |
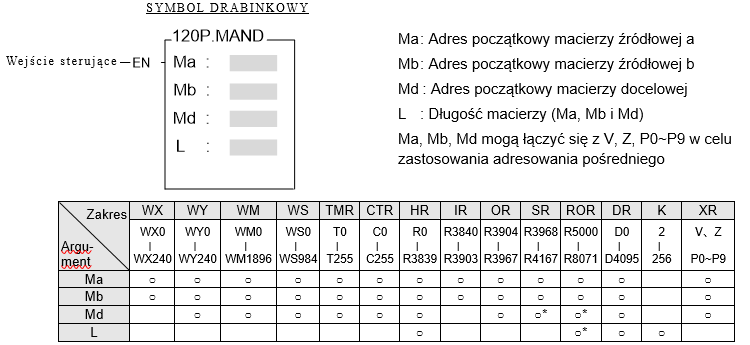
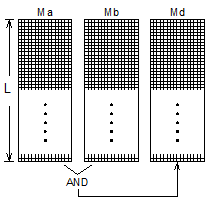
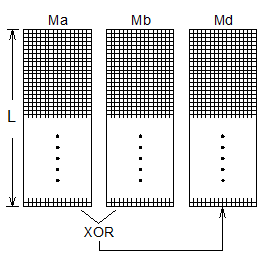
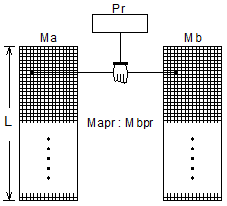
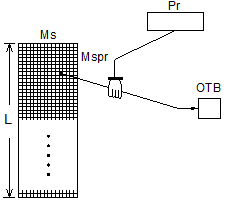
● Macierz składa się z dwóch lub więcej kolejnych rejestrów 16-bitowych. Liczba rejestrów w macierzy nazywa się długością macierzy (L). Jedna macierz zawiera łącznie L×16 bitów (punktów) i to właśnie bit jest podstawową jednostką dla każdej operacji.
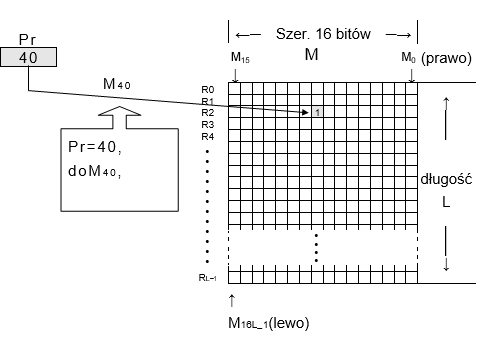
● Funkcje macierzowe traktują bity macierzy 16×L jako zestaw kolejnych punktów (oznaczonych od M0 do M16L-1). Niezależnie od tego czy macierz składa się z rejestrów czy nie, przedmiotem operacji jest bit a nie wartością numeryczna.
● Funkcje macierzowe wykorzystywane są głównie do przetwarzania stanów dyskretnych, takich jak: wpisywanie, kopiowanie, porównywanie, wyszukiwanie, itp. pomiędzy pojedynczym stanem a macierzą lub pomiędzy macierzami. Funkcje te są wygodne w zastosowaniu dla pewnych, szczególnych rodzajów aplikacji.
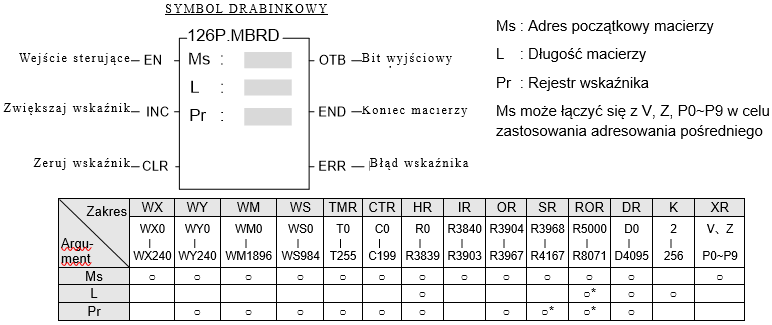
● Większość funkcji macierzowych, wykorzystuje 16-bitowy rejestr wskaźnika, w celu określenia danego punktu w macierzy. Rejestr ten nazywany jest wskaźnikiem macierzy (Pr). Jego poprawnym zakresem jest 0 do 16L-1, który odnosi się odpowiednio do bitów M0 do M16L-1 w macierzy.
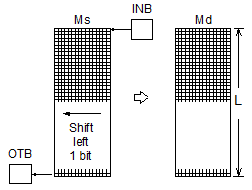
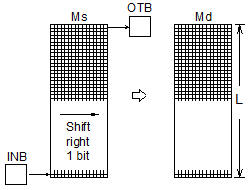
● Wśród operacji macierzowych, znajdują się takie operacje jak: przesuń w prawo/lewo i obróć w prawo/lewo. Przesunięcie w kierunku starszego bitu, nazywamy kierunkiem w lewo, natomiast przesunięcie w kierunku młodszego bitu, nazywamy kierunkiem w prawo (patrz schemat poniżej).
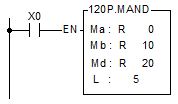
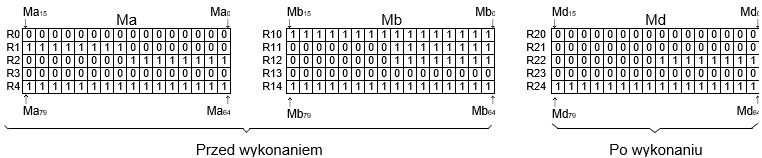
| FUN 120 P MAND |
AND MACIERZY (MATRIX AND) |
FUN 120 P MAND | ||||
|
|
||||||
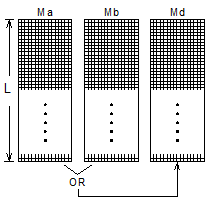
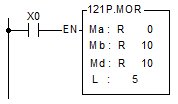
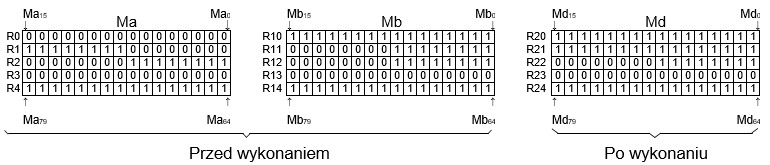
| FUN 121 P MOR |
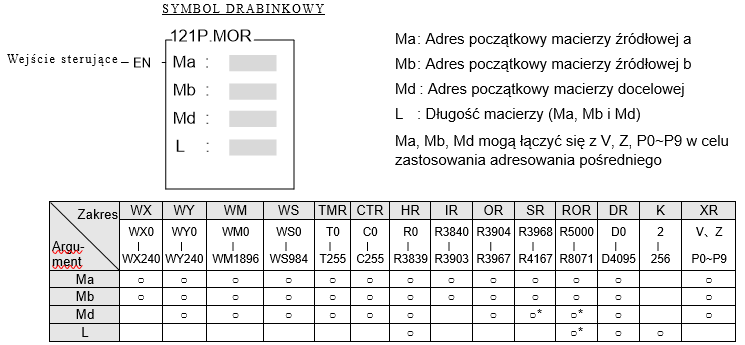
OR MACIERZY (MATRIX OR) |
FUN 121 P MOR | ||||
|
|
||||||
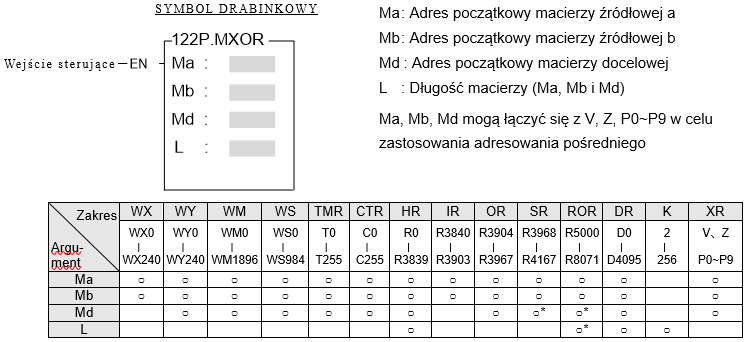
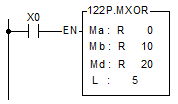
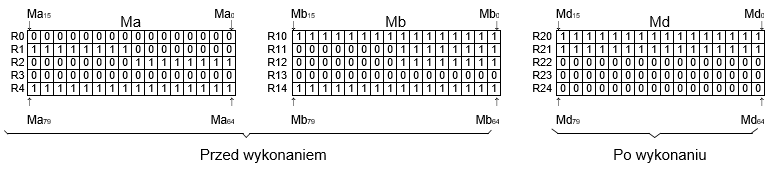
| FUN 122 P MXOR |
XOR MACIERZY (MATRIX EXCLUSIVE OR(XOR)) |
FUN 122 P MXOR | ||||
|
|
||||||
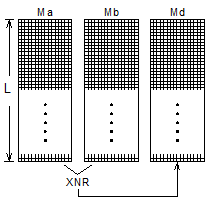
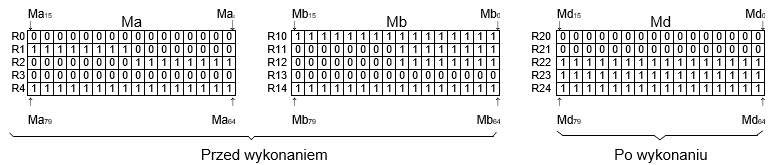
| FUN 123 P MXNR |
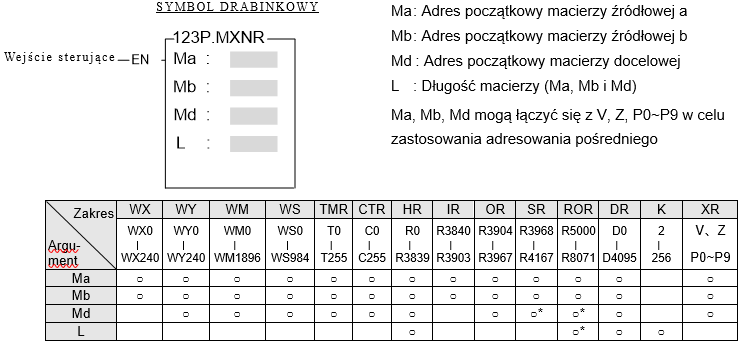
XNOR MACIERZY (MATRIX EXCLUSIVE NOR(XNR)) |
FUN 123 P MXNR | ||||
|
|
||||||
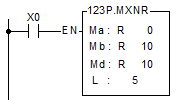
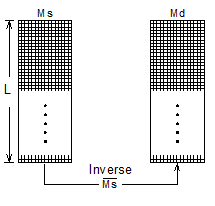
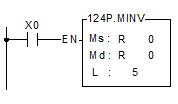
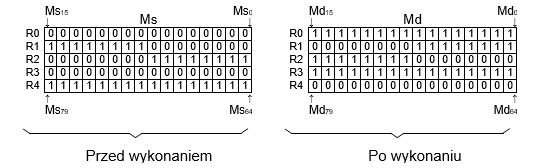
| FUN 124 P MINV |
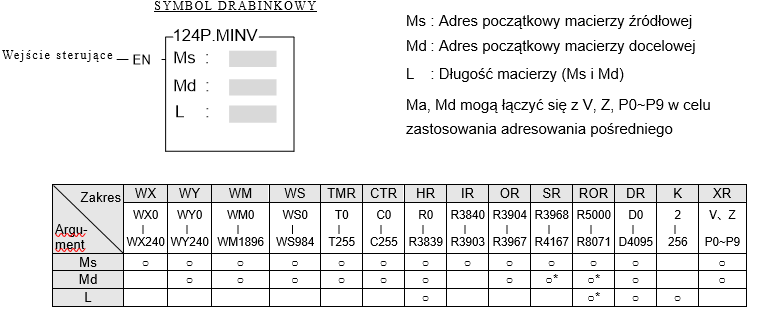
ZANEGUJ MACIERZ (MATRIX INVERSE) |
FUN 124 P MINV | ||||
|
|
||||||
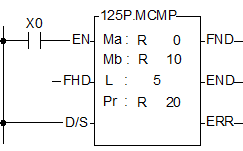
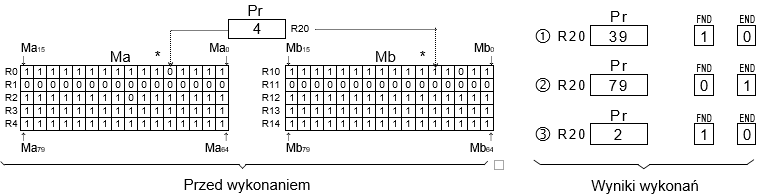
| FUN 125 P MCMP |
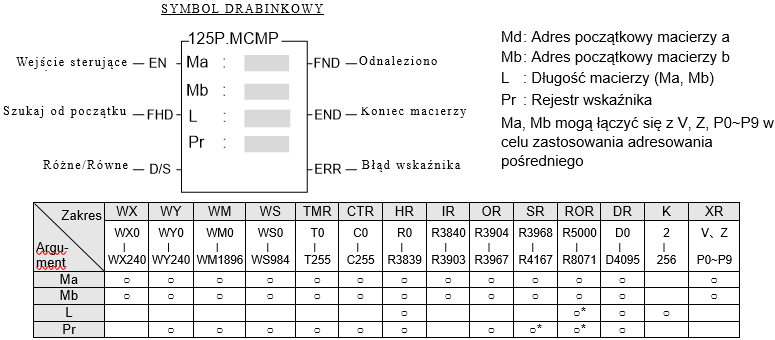
PORÓWNAJ MACIERZE (MATRIX COMPARE) |
FUN 125 P MCMP | ||||
|
|
||||||
| FUN 126 P MBRD |
ODCZYTAJ BIT Z MACIERZY (MATRIX BIT READ) |
FUN 126 P MBRD | ||||
|
|
||||||
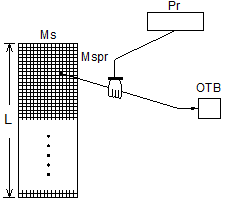
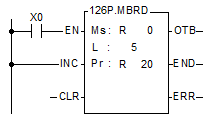
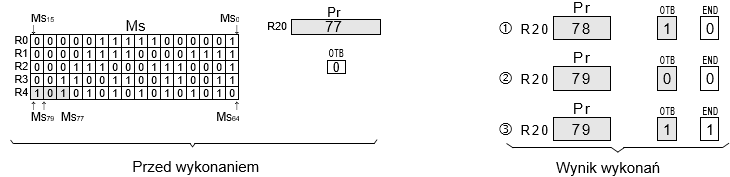
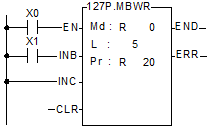
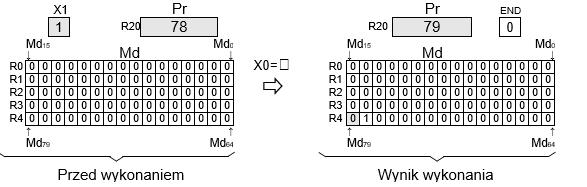
| FUN 127 P MBWR |
WPISZ BIT DO MACIERZY (MATRIX BIT WRITE) |
FUN 127 P MBWR | ||||
|
|
||||||
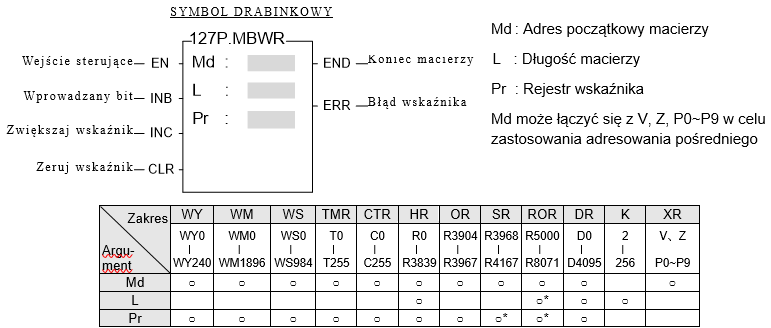
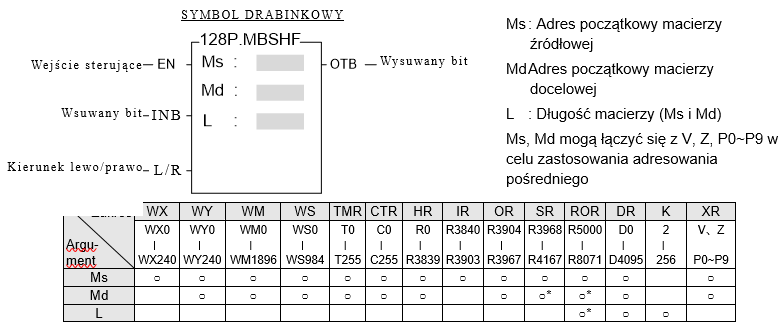
| FUN 128 P MBSHF |
PRZESUŃ BITY MACIERZY (MATRIX BIT SHIFT) |
FUN 128 P MBSHF | ||||
|
|
||||||
| FUN 129 P MBROT |
OBRÓĆ BITY W MACIERZY (MATRIX BIT ROTATE) |
FUN 129 P MBROT |
|
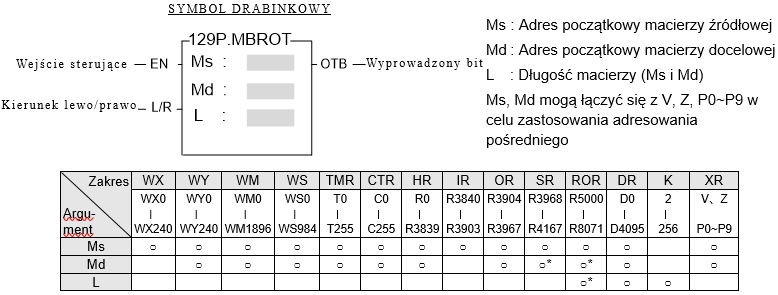
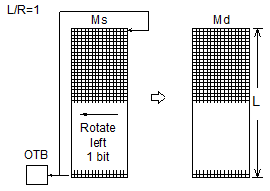
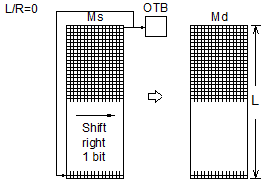
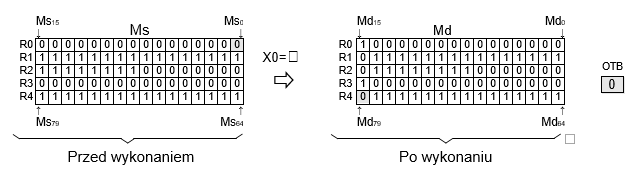
l Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to macierz Ms zostanie obrócona o jeden bit w lewo (kiedy L/R = 1) lub w prawo (kiedy L/R = 0). Wolne miejsce (przy obrocie w lewo będzie to M0, a w prawo będzie to M16L-1), wypełnione zostanie stanem wyprowadzanego bitu (w przypadku obrotu w lewo - M16L-1, a w prawo - M0). Następnie, wynikowa macierz, zostanie zapisana w macierzy docelowej Md. Wyprowadzony bit wykorzystywany jest nie tylko do wypełnienia wolnego miejsca, ale jest również wystawiany na wyjściu „OTB”.
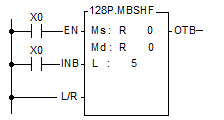
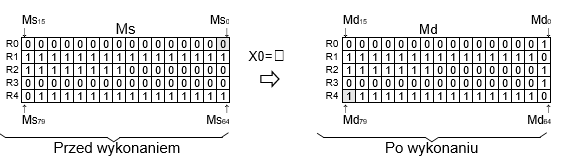
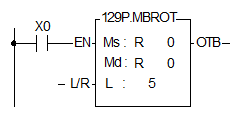
Przedstawiony program jest przykładem, gdzie macierze Ms i Md są tymi samymi macierzami. Kiedy X0 zmieni się z 0→1, macierz Ms zostanie obrócona w prawo (ponieważ L/R = 0) o 1 bit i zapisana ponownie w Ms (ponieważ w tym przykładzie macierze Ms i Md są tymi samymi macierzami). Wynik przedstawiony jest po prawej stronie na schemacie poniżej
|
||
| FUN 130 P MBCNT |
ZLICZ SATNY BITÓW W MACIERZY (MATRIX BIT STATUS COUNT) |
FUN 130 P MBCNT |
|
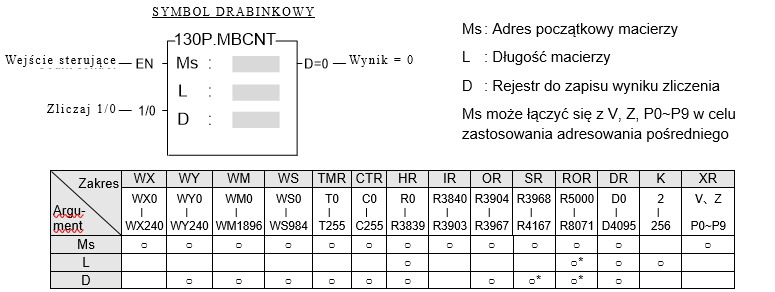
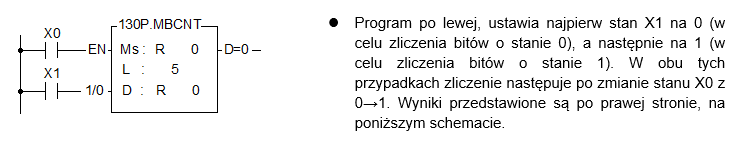
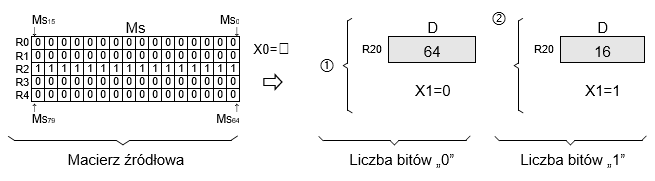
l Jeżeli wejście sterujące „EN" = 1 lub zmieni się z 0 na 1 (instrukcja P), to spośród 16L bitów w macierzy Ms, funkcja zliczy całkowitą ilość bitów o stanie 1 (kiedy wejście „1/0” = 1) lub o stanie 0 (kiedy wejście „1/0” = 0). Wyniki zliczenia zostanie zapisany w rejestrze określonym adresem D. W przypadku, gdy wynik zliczania będzie równy 0, stan wyjścia „D = 0” zmieni się na 1.
|
||
| FUN 139 HSPWM |
SZYBKIE WYJŚCIE Z MODULACJĄ SZERKOŚCI IMPULSU (HIGH SPEED PULSE WIDTH MODULATION OUTPUT) |
FUN 139 HSPWM |
|
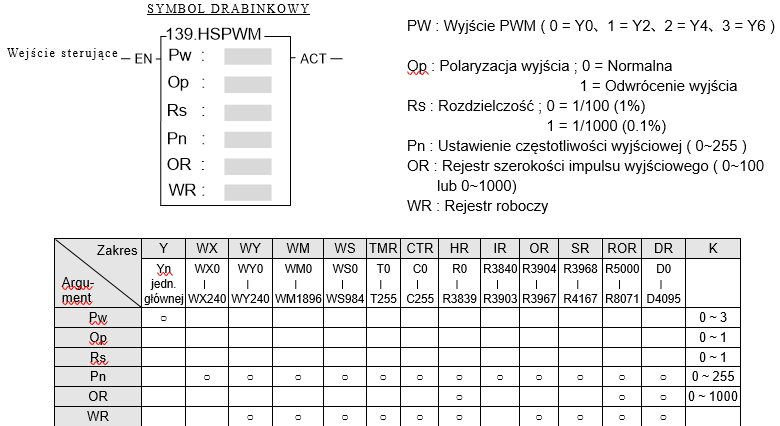
Opis
l Rozdzielczość (RS) i częstotliwość wyjściowa (Pn) muszą być takie same dla wyjść 0 (Y0) i (1) Y2. Oznacza to, że zarówno wyjście 0, jak wyjście 1 muszą mieć tą samą częstotliwość i rozdzielczość jej zadawania. Mogą mieć jedynie różne szerokości impulsu. Tasama zasada dotyczy wyjść 2 (Y4) i 3 (Y6). l Jeżeli wejście sterujące „EN” = 1, na wskazane w PW wyjście, zostaną wysłane impulsy PWM. Częstotliwość wyjściowa obliczana jest według następujących wzorów: 1. 2. Przykład 1 : Jeżeli Pn ( Nastawa częstotliwości wyjściowej ) = 50 i Rs = 0( 1/100 ), wtedy
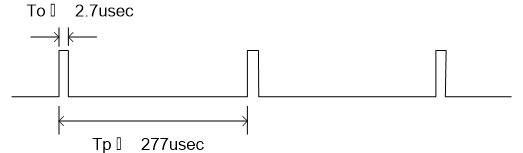
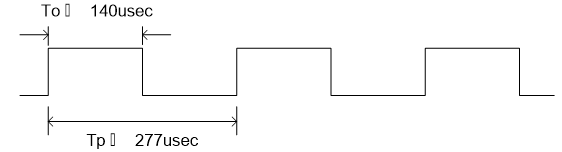
T(Okres)= Przy Rs = 1/100, jeżeli OR (Nastawa szerokości impulsu wyjściowego) = 1, to T0 ≒ 2.7us; jeżeli OR (Nastawa szerokości impulsu wyjściowego) = 50, to To ≒ 140us.
Przebieg wyjściowy : (1).Pn (Częstotliwość wyjściowa) = 50, Rs = 0 (1/100), OR (Szerokość impulsu wyjściowego) = 1 :
(2).Pn (Częstotliwość wyjściowa) = 50, Rs = 0 ( 1/100 ), OR (Szerokość impulsu wyjściowego) = 50 :
Przykład 2 : Jeżeli Pn (Nastawa częstotliwości wyjściowej) = 200 i Rs = 1(1/1000), wtedy
T(Okres)=
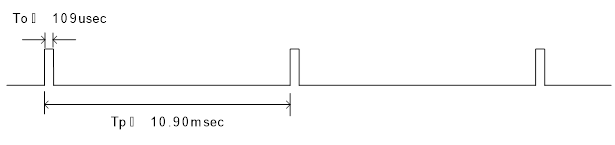
Przy Rs = 1/1000, jeżeli OR (Nastawa szerokości impulsu wyjściowego) = 10, to T0 ≒ 2.7us; jeżeli OR (Nastawa szerokości impulsu wyjściowego) = 800, to To ≒ 8.72us. Przebieg wyjściowy: (1).Pn (Częstotliwość wyjściowa) = 200, Rs = 1 (1/1000), OR (Szerokość impulsu wyjściowego) = 10 :
(2).Pn (Częstotliwość wyjściowa) = 200, Rs = 1 (1/1000), OR (Szerokość impulsu wyjściowego) = 800 :
|
||
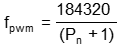
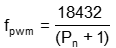
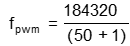

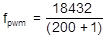

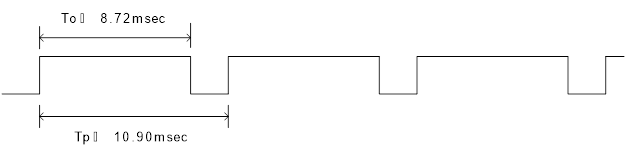
| FUN140 HSPSO |
SZYBKIE WYJŚCIE IMPULSOWE (HIGH SPEED PULSE OUTPUT) (Skrócony opis funkcji) |
FUN140 HSPSO |
|
Opisy funkcji
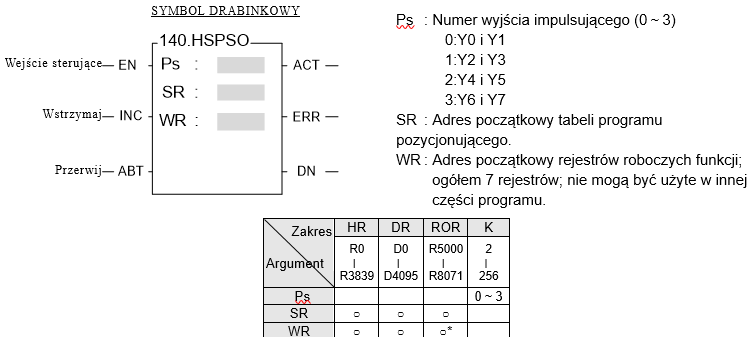
l Program pozycjonujący NC instrukcji HSPSO (FUN140) jest programem opisywanym i edytowanym tekstowo. Pojedynczy program pozycjonujący podzielona jest na kroki (zawierające częstotliwość wyjściową, dystans i warunki wysyłania impulsów). Dla jednej funkcji FUN140, można zaprogramować maksymalnie 250 kroków pozycjonowania. Każdy krok programu pozycjonowania wymaga 9 rejestrów. Szczegóły zastosowania opisane są w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”. l Plusem zapisywania programu pozycjonującego w rejestrach, jest to, że w aplikacjach stosujących interfejs MMI (man machine interface), możliwa jest modyfikacja programu z poziomu MMI. Kiedy wymagana jest zmiana programu pozycjonującego, może być ona łatwo wykonana, przez wysłanie komendy wpisu wartości do ciągu rejestrów . l Funkcja ta nie realizuje interpolacji liniowej w pozycjonowaniu NC. l Jeżeli wejście sterujące „EN” = 1, a wartość Ps0~3 nie jest kontrolowana przez żadną inną funkcję FUN140 (stan odpowiednio: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 jest WŁ), funkcja wykona kolejny krok programu pozycjonującego (po dojściu do ostatniego kroku, nastąpi ponowny restart od pierwszego kroku); Jeżeli Ps0~3 kontrolowane są inną funkcją FUN140 (stan odpowiednio: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 jest WYŁ), to funkcja wstrzyma realizację programu, do chwili zwolnienia wyjścia przez inne funkcje FUN140. l Jeżeli „EN” =0 wysyłanie impulsów zostanie natychmiast zatrzymane. l Jeżeli „PAU”=1 a „EN”=1 wysyłanie impulsów zostanie wstrzymane. Jeżeli „PAU” =0, a „EN”=1, nastąpi kontynuacja niezakończonej operacji wysyłania impulsów. l Jeżeli „ABT”=1, nastąpi natychmiastowe zatrzymanie wysyłania impulsu. (Kiedy następnym razem stan „EN” zmieni się na 1, program pozycjonujący będzie realizowany od pierwszego kroku.) l Podczas wysyłania impulsów pozycjonujących, stan na wyjściu „ACT” jest WŁ. l W przypadku błędu w realizacji instrukcji, stan na wyjściu „ERR” zmieni się na WŁ. (Kod błędu zapisywany jest w rejestrze kodów błędów). l Po wykonaniu wszystkich kroków programu pozycjonującego, status na wyjściu „DN” zmieni się na WŁ. *** Aby funkcja HSPSO mogła być wykorzystywana, tryb pracy wyjścia impulsowego musi zostać skonfigurowany (w przypadku braku ustawień, Y0~Y7 będą traktowane jako normalne wyjścia) na jeden z poniższych trybów. Tryb U/D: Y0 (Y2, Y4, Y6), jako impuls w górę. Y1 (Y3, Y5, Y7), jako impuls w dół. Tryb PLS/DIR: Y0 (Y2, Y4, Y6), jako wyjście impulsowe. Y1 (Y3, Y5, Y7), jako kierunek. Tryb A/B: Y0 (Y2, Y4, Y6), jako impuls fazy A. Y1 (Y3, Y5, Y7), jako impuls fazy B. h Polaryzację wyjścia impulsowego można ustawić jako normalnie WŁ lub normalnie WYŁ. h Tryb roboczy wyjścia impulsowego może być konfigurowany za pomocą programu WINPROLADDER na stronie ustawień „Output setup”. |
||
| FUN 141 MPARA |
USTAW PARAMETRY POZYCJONOWANIA NC NC POSITIONING PARAMETER VALUE SETTING (skrócony opis funkcji) |
FUN 141 MPARA |
|
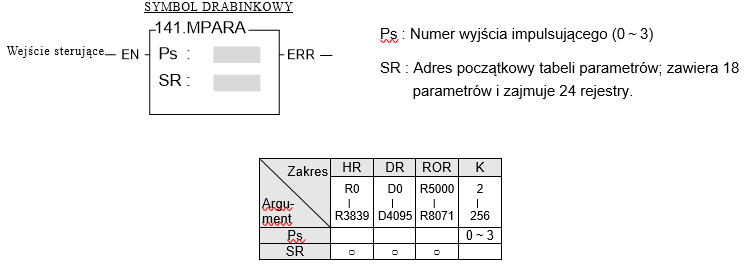
Opis funkcji h Użycie tej funkcji w programie nie jest konieczne. W przypadku, gdy domyślne wartości parametrów są zgodne z wymaganiami użytkownika, wywołanie tej funkcji nie będzie potrzebne. Jednakże jeżeli zaistnieje potrzeba dynamicznej zmiany parametrów, zmianę taką można zrealizować za pomocą funkcji MPARA. h Funkcja ta współgra z funkcjami FUN140 lub FUN147, przy realizacji pozycjonowania NC. h Funkcja ta zostanie wykonana, niezależnie od tego czy wejście „EN” = 0 czy 1. h W przypadku wystąpienia błędów w wartościach parametrów zapisanych w rejestrach SR, stan na wyjściu „ERR” zmieni się na WŁ. (Kod błędu zapisywany jest w rejestrze kodów błędów). h Szczegółowe informacje dotyczące funkcji i jej użytkowania, znajdują się w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”. |
||
| FUN 142 P PSOFF |
ZATRZYMAJ SZYBKIE WYJŚCIE IMPULSOWE (STOP THE HSPSO PULSE OUTPUT) (Skrócony opis funkcji) |
FUN 142 P PSOFF |
|
l Jeżeli wejście sterujące „EN” =1 lub zmieni się z 0→1 (instrukc), funkcja ta, spowoduje zatrzymanie wysyłania impulsów pozycjonujących, na wyznaczonym wyjściu HSPSO (szybkim wyjściu impulsowym). l W aplikacjach, w których poszukiwany jest mechaniczny punkt bazowania, funkcja ta może być wykorzystana do natychmiastowego zatrzymania wysyłania impulsów pozycjonujących, dzięki czemu, punkt bazowania będzie zawsze ten sam. l Szczegółowe informacje dotyczące funkcji i jej użytkowania, znajdują się w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”. |
||
| FUN 143 P PSCNV |
KONWERSJA ILOŚCI IMPULSÓW NA JEDNOSTKI MECHANICZNE CONVERT THE CURRENT PULSE VALUE TO DISPLAY VALUE (Skrócony opis funkcji) |
FUN 143 P PSCNV |
|
Opis funkcji
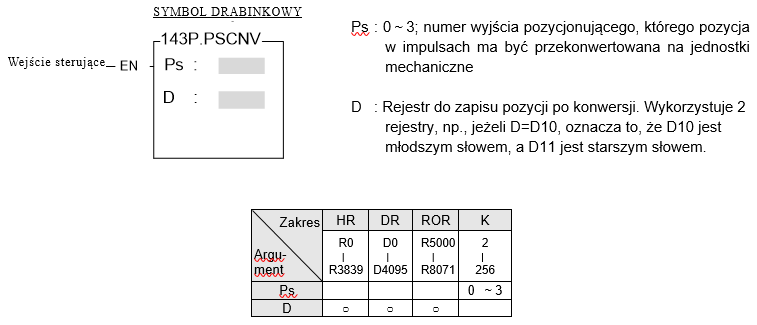
l Jeżeli wejście sterujące „EN” =1 lub zmieni się z 0→1 (instrukcja P), funkcja przekonwertuje aktualną pozycję w impulsach (PS), na odpowiadającą jej wartość w jednostkach mechanicznych (np.: mm, stopnie, cale lub PS), w celu umożliwienia wyświetlania aktualnej pozycji w tych jednostkach. l Warunkiem uzyskania prawidłowych wyników konwersji, jest wcześniejsze wywołanie funkcji FUN141, z ustawieniem odpowiednich parametrów. l Szczegółowe informacje dotyczące funkcji i jej użytkowania, znajdują się w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”. |
||
| FUN 145 P EN |
ZAŁĄCZ PRZERWANIE SPRZĘTOWE (ENABLE CONTROL OF THE INTERRUPT AND PERIPHERAL) |
FUN 145 P EN |
|
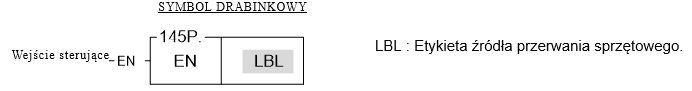
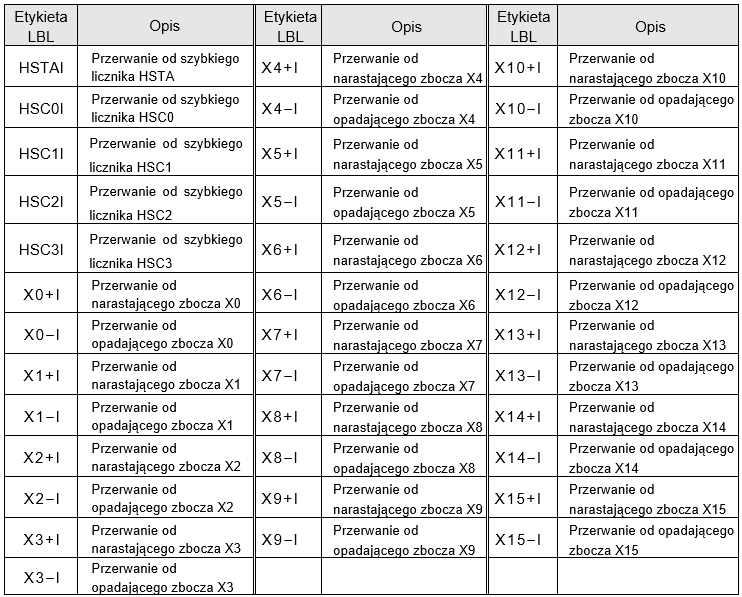
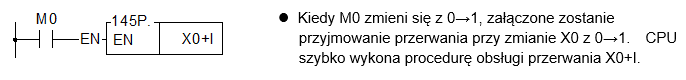
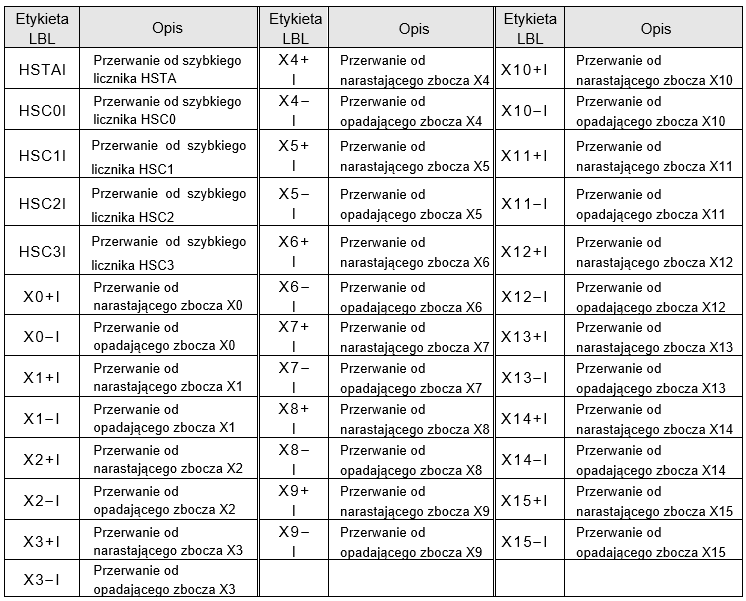
l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0→1 (instrukcja P), funkcja załączy przyjmowanie przerwania sprzętowego od źródła wskazanego etykietą przerwania. l Poniżej znajduje się lista etykiet identyfikujących przerwania sprzętowe, które można załączyć tą funkcją: (Szczegóły w rozdziale 9.3)
l W wielu aplikacjach, nie jest konieczne aby przerwanie sprzętowe od danego źródła, było przyjmowane w każdej chwili. Dzięki funkcją FUN146 (DIS) i FUN145 (EN), można decydować o tym, kiedy dane przerwanie będzie przyjmowane (aktywne). Przykład programu
|
||
| FUN 146 P DIS |
WYŁĄCZ PRZERWANIE SPRZĘTOWE (DISABLE CONTROL OF THE INTERRUPT AND PERIPHERAL) |
FUN 146 P DIS |
|
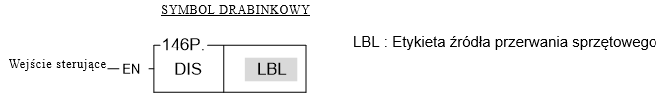
l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0→1 (instrukcja P), funkcja wyłączy przyjmowanie przerwania sprzętowego od źródła wskazanego etykietą przerwania. l Poniżej znajduje się lista etykiet identyfikujących przerwania sprzętowe, które można wyłączyć tą funkcją: (Szczegóły w rozdziale 9.3):
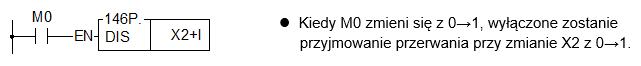
l W wielu aplikacjach, nie jest konieczne aby przerwanie sprzętowe od danego źródła, było przyjmowane w każdej chwili. Dzięki funkcją FUN146 (DIS) i FUN145 (EN), można decydować o tym, kiedy dane przerwanie będzie przyjmowane (aktywne). Przykład programu
|
||
| FUN 147 MHSPO |
WIELOOSIOWE SZYBKIE WYJŚCIE IMPULSOWE (Multi-Axis High Speed Pulse Output) |
FUN 147 MHSPO |
|
Opis funkcji
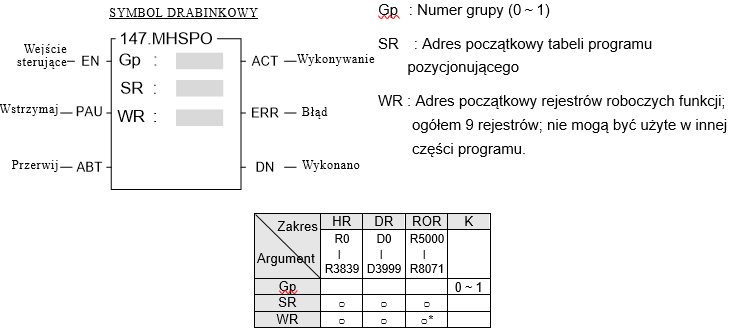
1. Funkcja FUN147 (MHSPO) wykorzystywana jest do obsługi interpolacji liniowej przy wieloosiowym sterowaniu ruchem. Składa się ona z programu sterowania ruchem napisanego i edytowanego tekstowo. Każdą pozycję określa się jako krok (zawierający częstotliwość wyjściową, dystans i warunki wysyłania impulsów). Każdy krok pozycjonowania zapisany jest przy pomocy 15tu rejestrów. 2. Funkcja FUN147 (MHSPO) może obsługiwać do 4 osi w celu realizacji liniowej interpolacji lub 2 grupy po 2 osie (np.: Gp0 = Osie Ps0 i Ps1 ; Gp1 = Osie Ps2 i Ps3) 3. Plusem zapisywania programu pozycjonującego w rejestrach, jest to, że w aplikacjach stosujących interfejs MMI (man machine interface), możliwa jest modyfikacja programu z poziomu MMI. Kiedy wymagana jest zmiana programu pozycjonującego, może być ona łatwo wykonana, przez wysłanie komendy wpisu wartości do ciągu rejestrów. 4. Jeżeli wejście sterujące „EN”=1, a żadne inne funkcje FUN147/FUN140 do pozycjonowania Ps0~3 są nieaktywne (stan odpowieni: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będzie WŁ), funkcja wykona kolejny krok programu pozycjonującego (po dojściu do ostatniego kroku, nastąpi ponowny restart od pierwszego kroku); jeżeli Ps0~3 kontrolowane będą przez którąś z innych funkcji FUN147/FUN140 (stan odpowiedni: Ps0=M1992, Ps1=M1993, Ps2=M1994 i Ps3=M1995 będzie WYŁ), to funkcja wstrzyma realizację programu, do chwili zwolnienia wyjść przez inne funkcje. 5. Jeżeli „EN” =0 wysyłanie impulsów zostanie natychmiast zatrzymane. 6. Jeżeli „PAU”=1, a stan „EN” był poprzednio 1, nastąpi wstrzymanie wysyłania impulsów. Jeżeli „PAU”=0, a stanem „EN” nadal będzie 1, niezakończonej operacji wysyłania impulsów. 7. Jeżeli „ABT”=1, nastąpi natychmiastowe przerwanie wysyłania impulsów. Kiedy następnym razem stan „EN” zmieni się na 1, program pozycjonujący będzie realizowany od pierwszego kroku. 8. Podczas wysyłania impulsów pozycjonujących, stan na wyjściu „ACT” jest WŁ. 9. W przypadku zaistnienia błędu realizacji instrukcji, wskaźnik „ERR” będzie WŁ. 10. Po wykonaniu wszystkich kroków programu pozycjonującego, status na wyjściu „DN” zmieni się na WŁ. 11. Więcej szczegółów w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”
|
||
| FUN 148 MPG |
POZYCJONOWANIE MANUALNYM ZADAJNIKIEM IMPULSOWYM (MANUAL PULSE GENERATOR FOR POSITIONING) |
FUN 148 MPG |
|
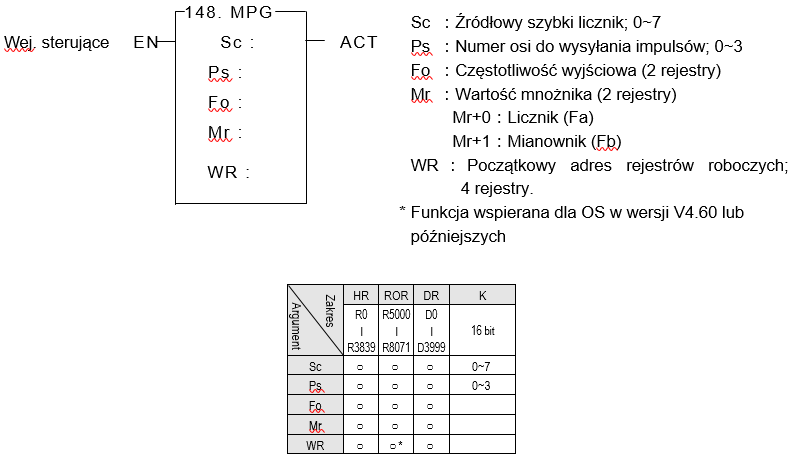
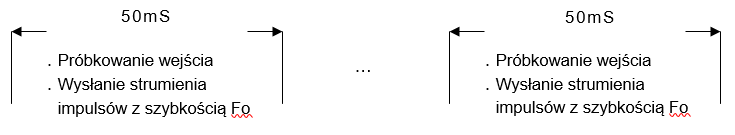
● Funkcja powinna być wywoływana wewnątrz procedury obsługi przerwania sprzętowego 50MSI, zgłaszanego w stałych odstępach czasu, co 50ms lub poprzez zastosowanie szybkiego timera 0,1ms do wygenerowania sekwencji przerwań w stałym odstępie czasu równym 50 ms. Funkcja sprawdza, ile impulsów na wejściu szybkiego licznika pojawiło się w ciągu ostatnich 50ms, następnie na podstawie wartości mnożnika (Mr+0 i Mr+1), oblicza ile impulsów należy wysłać na wskazane wyjście, w kolejnym okresie 50ms. Impulsy te są wysyłane z częstotliwością (Fo). Wartość częstotliwości wyjściowej (Fo) musi być wystarczająca, oraz przyspieszenie/opóźnienie (parametr 4 i parametr 8 funkcji FUN141) muszą być na tyle duże, aby w przypadku dużych mnożników (rzędu 100, 200), umożliwić wysłanie na wyjście impulsujące, wszystkich wyliczonych impulsów, w dostępnym przedziale czasowym 50ms. ● Jeżeli „EN”=1, funkcja będzie próbkować liczbę impulsów pojawiającą się na wskazanym szybkim liczniku, w każdym przedziale czasowym. Zaden impuls nie jest wysyłany, jeżeli żaden impuls nie przyszedł. Jeżeli natomiast impulsy wejściowe zostaną wykryte, nastąpi obliczenie ilości impulsów potrzebnych do wysłania, na podstawie wartości mnożnika (Mr+0 i Mr+1). Funkcja wyśle wówczas tą liczbę impulsów z szybkością (Fo), w danym przedziale czasowym. Ilość impulsów wyjściowych = (Ilość impulsów wejściowych × Fa) / Fb ● Funkcja jest realizowana sprzętowo. Dlatego też, nie zostanie ona wykonana w przypadku, gdy sprzęt jest zajęty. ● W trakcie wysyłania impulsów, wyjście ACT=1; w przeciwnym wypadku ACT=0. ● Więcej szczegółów w rozdziale 11 „Pozycjonowanie NC w sterownikach PLC serii FBs”.
|
||
| FUN 150 M-BUS |
MODBUS MASTER (CZYNI ZE STEROWNIKA MASTERA W PROTOKOLE MODBUS NA PORTACH 1~4) |
FUN 150 M-BUS |
|
Opis
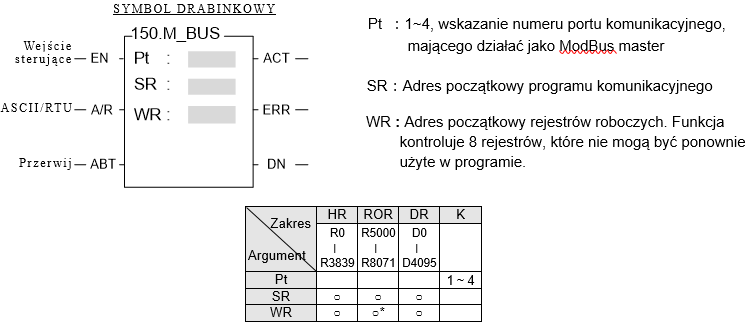
1. Funkcja FUN150 (M-BUS) czyni ze sterownika master’a w protokole ModBus na portach 1~4. Dzięki temu można w łatwy sposób nawiązać komunikację z inteligentnymi urządzeniami peryferyjnymi, wspierającymi protokół ModBus ASCII lub RTU. 2. PLC master, może nawiązać komunikację z 247 stacjami slave, za pośrednictwem interfejsu RS-485. 3. Jedynie sterownik PLC master, wymaga zastosowania tej funkcji. 4. Funkcja wykorzystuje metodę kodowania programowego lub metodę uzupełniania tabeli, do określenia przepływu danych, czyli wskazania jaki rodzaj danych pozyskać, z której stacji slave, aby zapisać je w zmiennych sterownika master lub jaki typ danych zapisać ze sterownika master, w odpowiedniej stacji slave. Do zdefiniowania pojedynczej operacji odczytu/zapisu (pakietu), wykorzystywane jest 7 rejestrów. 5. Jeżeli „EN”=1 zmieni się z 0→1, a stan wejść „PAU” i „ABT” będzie 0, oraz Port 1/2/3/4 nie będzie wykorzystywany przez żadną inną funkcję komunikacyjną [tj. odpowiednio: M1960 (Port1) / M1962 (Port2) / M1936 (Port3) / M1938 (Port4) = 1], funkcja rozpocznie natychmiastowe wysyłanie pakietu ModBus na port 1/2/3/4 i ustawi odpowiedni stan: M1960/M1962/M1936/M1938 na 0 (co oznacza, że dany port jest zajęty). Jeżeli Port 1/2/3/4 był zajęty (M1960/M1962/M1936/M1938 = 0), to funkcja ta przejdzie w stan oczekiwania i pozostanie w nim dopóki inne funkcje komunikacyjne nie zakończą transakcji lub zatrzymają/anulują operację (M1960/M1962/M1936/M1938 =1). Wtedy funkcja ustawi stan odpowiednio: M1960/M1962/M1936/M1938 na 0 (zajmie port) i natychmiast przejdzie do transakcji danych. 6. Jeżeli podczas realizacji transakcji, stan wejścia „ABT” zmieni się na 1, funkcja natychmiast przerwie transakcję i zwolni używany przez nią port (M1960/M1962/M1936/M1938 = 1). Po kolejnym wywołaniu, funkcja rozpocznie transakcję danych od pierwszego pakietu. 7. „A/R”=0, określa protokół ModBus RTU; „A/R”=1, określa protokół ModBus ASCII 8. Podczas transakcji danych, stan na wyjściu „ACT” będzie WŁ. 9. Jeżeli po zakończeniu transakcji pakietu danych, wystąpi błąd, stany na wyjściach „DN” i „ERR” będą WŁ. 10. Jeżeli po zakończeniu transmisji pakietu danych, nie wystąpi błąd, stan na wyjściu „DN” będzie WŁ. |
||
| FUN 151 CLINK | COMMUNICATION LINK (INSTRUKCJA SPRAWIA, ŻE PLC PRACUJE JAKO STACJA MASTER W SIECI CPU LINK POPRZEZ PORT 1~4) |
FUN 151 CLINK |
|
Opis
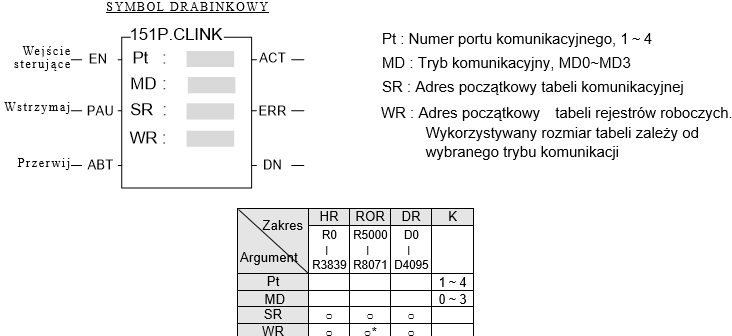
● Funkcja ta działa w jednym z 4 trybów MD0~MD3, z czego trzy tryby MD0~MD2 stanowią „sieć o połączeniu standardowym”, a tryb MD3 stanowi „sieć o szybkim połączeniu”. Poniżej przedstawione są opisy poszczególnych trybów. h MD0 : Tryb stacji master dla protokołu FATEK CPU LINK. h MD1 : Tryb aktywnej transmisji danych ASCII. h MD2 : Tryb pasywnego odbioru danych ASCII. h MD3 : Tryb stacji master w szybkim protokole wymiany danych „High Speed CPU LINK”. |
||
| FUN 160 D P RWFR |
ODCZYT/ZAPIS DO PLIKU REJESTRÓW (READ/WRITE FILE REGISTER) |
FUN 160 D P RWFR |
|
Opis
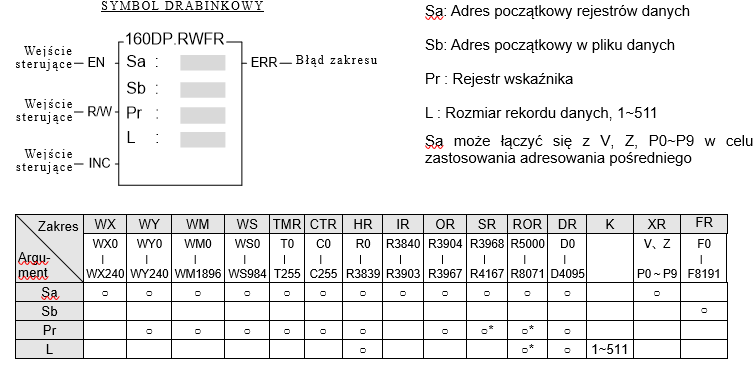
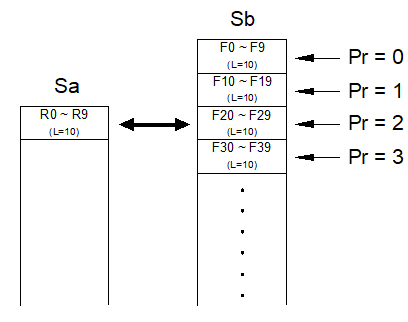
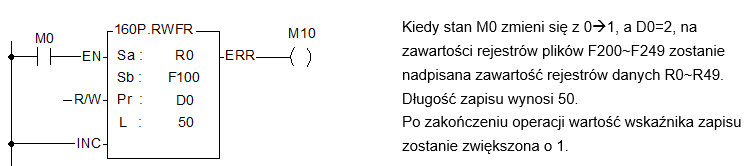
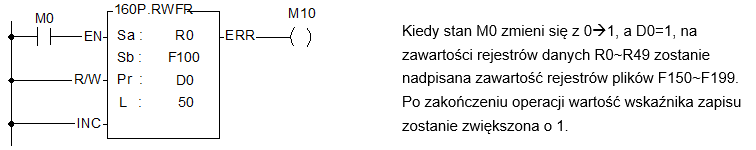
● Jeżeli wejście sterujące „EN"=1 lub zmieni się z 0→1( instrukcja P ), funkcja zrealizuje operację odczytu („R/W”=1) lub zapisu („R/W”=0) rejestru plików. Podczas odczytu, zawartość rejestrów plików o adresie początkowym określonym przez Sb i wskaźnik zapisu Pr, zostanie wpisana na zawartości rejestrów danych począwszy od Sa. Podczas zapisu, zawartość rejestrów danych począwszy od Sa zostanie wpisana na zawartości rejestrów o adresie początkowym określonym przez Sa i wskaźnik zapisu Pr. L jest wielkością operacji lub rozmiarem rekordu. Dostęp do pliku rejestrów, bazuje na koncepcji rekordu. Na przykład, dla Sa=R0, Sb=F0, L=10, idea zapisu/odczytu wyglądałaby następująco:
● Jest to jedyna funkcja, za pomocą której można uzyskać dostęp do rejestru plików, z poziomu programu drabinkowego. ● Jeżeli stan na wejściu „INC”=1, po wykonaniu funkcji, wartość wskaźnika zapisu zostanie zwiększona o 1. ● W przypadku nieprawidłowej wielkości zapisu (L=0 lub > 511) lub gdy przekroczony zostanie zakres rejestru danych (F0~F8191), funkcja ta nie zostanie wykonana.
|
||
| FUN 161 P WR-MP |
Zapis rekordu danych do MEMORY_PACK (Write Data Record into the MEMORY_PACK) |
FUN 161 P WR-MP |
|
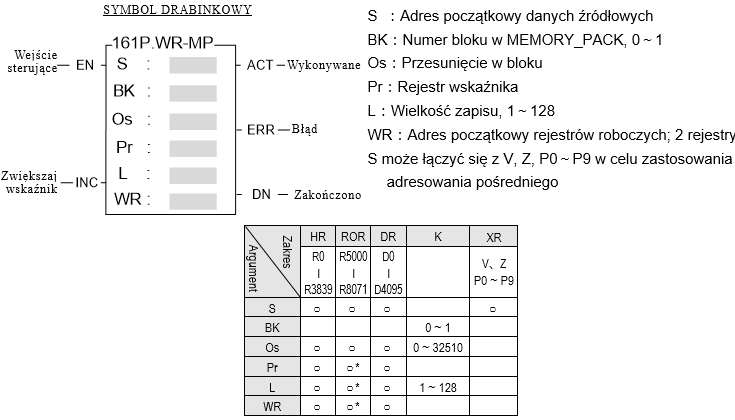
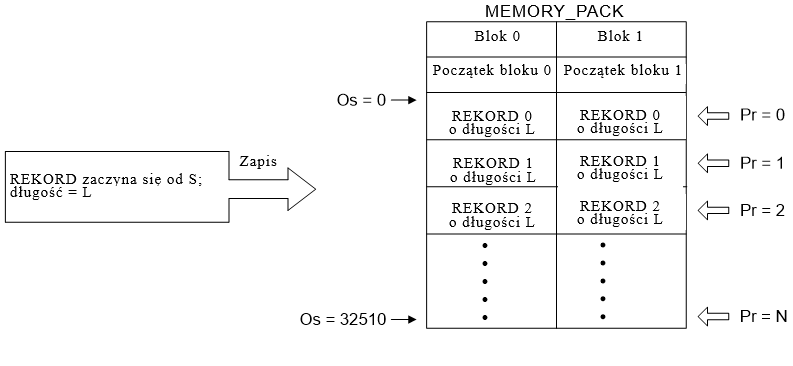
● Głównym zadaniem MEMORY_PACK serii FBs, jest długoterminowe przechowywanie zapisanego programu drabinkowego użytkownika. Poza tym, MEMORY_PACK może pracować w formie przenośnej, do zapisu i wczytywania parametrów roboczych maszyny, za pomocą funkcji FUN161/FUN162.
● Jeżeli wejście „INC”=1, po wykonaniu zapisu, wartość wskaźnika zostanie zwiększona o 1 – będzie on wskazywał na następny rekord.
● Jeżeli wartość L będzie równa 0 lub większa od 128, albo wskazywany obszar danych będzie poza zakresem, stan na wyjściu „ERR” będzie równy 1, a operacja zapisu nie zostanie wykonana. ● Do zapisu danych i weryfikacji, wymaganych jest kilka skanów PLC. W trakcie realizacji funkcji, stan wyjścia „ACT” będzie równy 1. W przypadku zakończenia realizacji oraz weryfikacji bez błędów, stan na wyjściu „DN” będzie równy 1. Jeżeli pojawią się błędy, stan wyjścia „ERR” będzie równy 1.
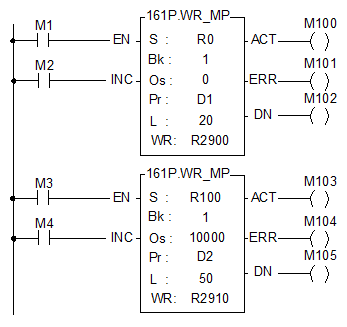
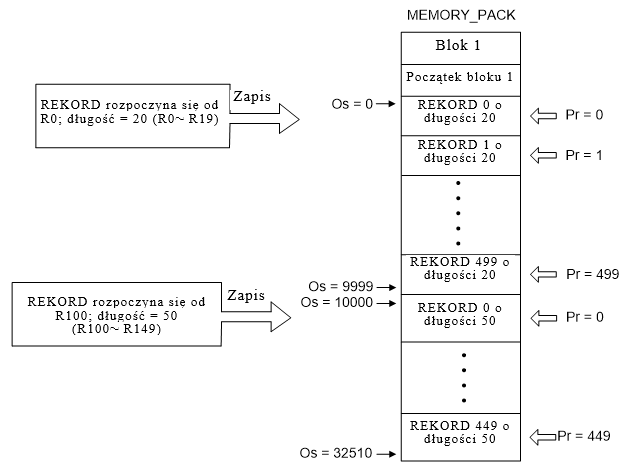
Przykładowy program: Zapisy o różnych długościach do bloku nr 1 w MEMORY_PACK
|
||
| FUN 162 P RD-MP |
Odczyt rekordu danych z MEMORY_PACK (Read Data Record from the MEMORY_PACK) |
FUN 162 P RD-MP |
|
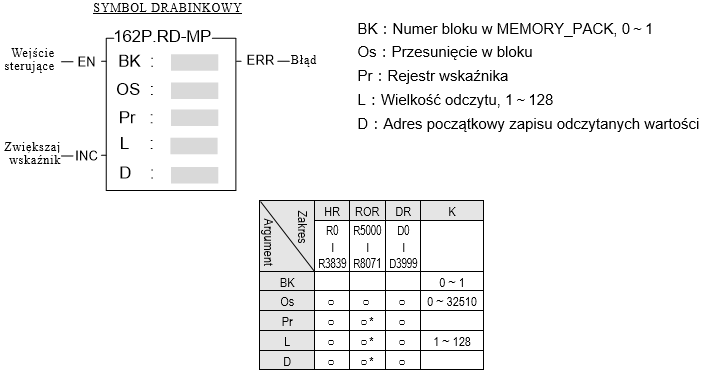
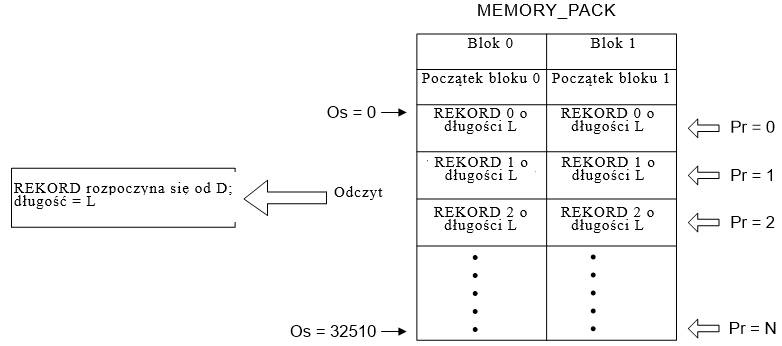
● Jeżeli w MEMORY_PACK zapisane zostały dane, przy pomocy funkcji FUN161, to mogą być one odczytane za pomocą funkcji FUN162. Dzięki temu można skrócić czas strojenia maszyny. ● Jeżeli wejście sterujące „EN”=1 lub zmieni się z 0→1(instrukcja P ), funkcja wykona odczyt danych, gdzie BK jest numerem bloku w MEMORY_PACK, z którego następuje odczyt, Os stanowi przesunięcie we wskazanym bloku, Pr jest wskaźnikiem odpowiedniego obszaru danych, L określa wielkość odczytu, a D jest początkowym adresem zapisu odczytanych wartości. Dostęp do MEMORY_PACK, bazuje na koncepcji rekordu .
Schemat działania przedstawiony został poniżej:
● Jeżeli wejście „INC”=1, po wykonaniu odczytu, wartość wskaźnika zostanie zwiększona o 1 – będzie on wskazywał na następny rekord.
● Jeżeli wartość L będzie równa 0 lub większa od 128, albo wskazywany obszar danych będzie poza zakresem, to stan na wyjściu „ERR” będzie równy 1, a operacja odczytu nie zostanie wykonana. ● Jeżeli MEMORY_PACK będzie pusty lub format danych będzie nieprawidłowy, a użytkownik wykorzystał FUN162 do odczytu danych, to stan wyjścia „ERR” będzie równy 1.
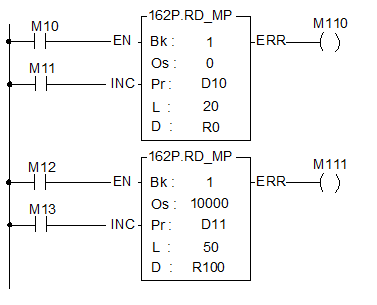
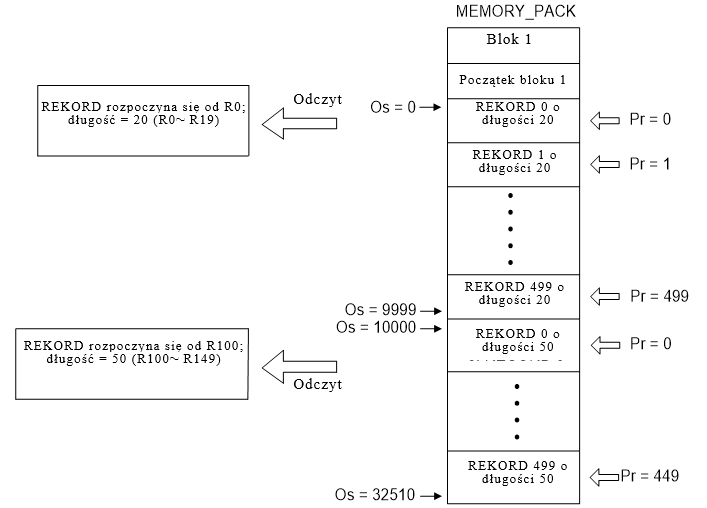
Przykład programu : Odczyt o różnych długościach z bloku nr 1 w MEMORY_PACK
※ Ważne jest, aby dane w MEMORY_PACK miały prawidłowy format. W przeciwnym wypadku, funkcje z poniższego przykładu, nie zostaną wykonane prawidłowo
|
||
| FUN 170 D = |
KOMPARATOR RÓWNOŚCI (Sprawdzenie czy Sa jest równe Sb) (EQUAL TO COMPARE) |
FUN 170 D = |
|
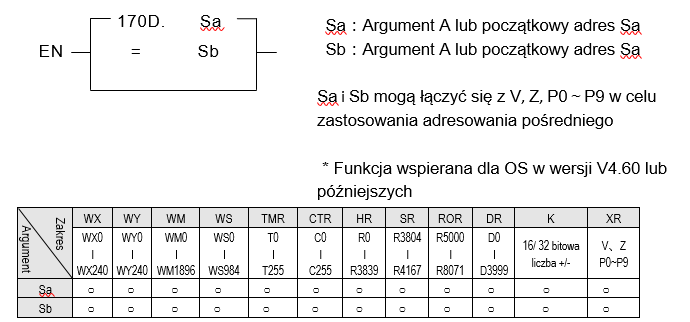
● Jeżeli „EN”=1, funkcja porówna Sa i Sb. Jeżeli Sa = Sb, to stan na wyjściu będzie równy 1; w przeciwnym wypadku 0.
Przykład 1
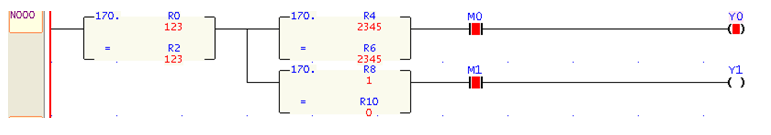
Opis: Jeżeli R0=R2, R4=R6 i M0=1, to status na wyjściu Y0 będzie równy 1; w przeciwnym wypadku 0 jeżeli R0=R2, R8=R10 i M1=1, to status na wyjściu Y1 będzie równy 1; w przeciwnym wypadku 0
Przykład 2
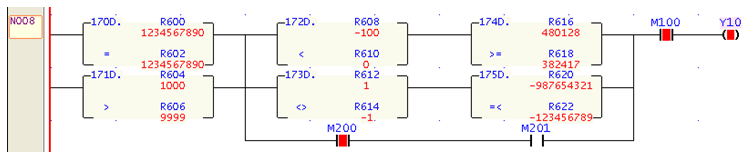
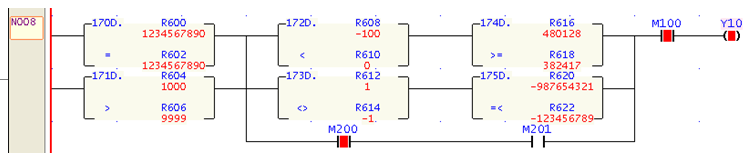
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0. |
||
| FUN 171 D > |
KOMPARATOR WIĘKSZOŚCI (Sprawdzenie czy Sa jest większe od Sb) (GREATER THAN COMPARE) |
FUN 171 D > |
|
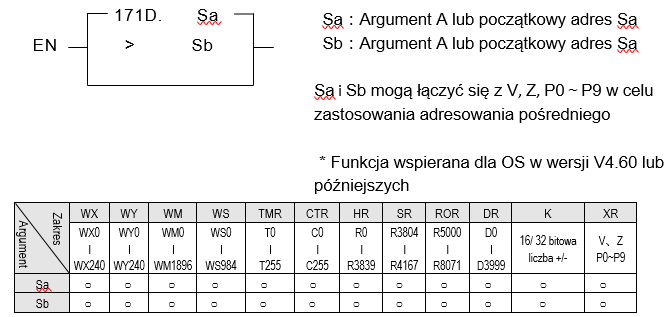
● Jeżeli „EN”=1, funkcja porówna Sa i Sb. Jeżeli Sa > Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0 Przykład 1
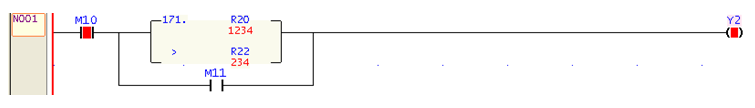
Opis: Jeżeli M10=1, R20 > R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0. Przykład 2
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0.
|
||
| FUN 172 D < |
KOMPARATOR MNIEJSZOŚCI (Sprawdzenie czy Sa jest niejsze od Sb) (LESS THAN COMPARE) |
FUN 172 D < |
|
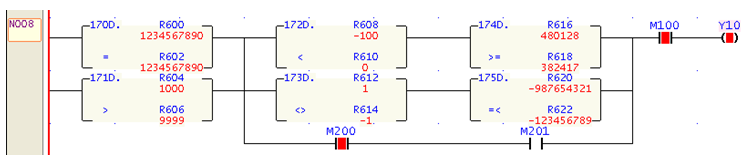
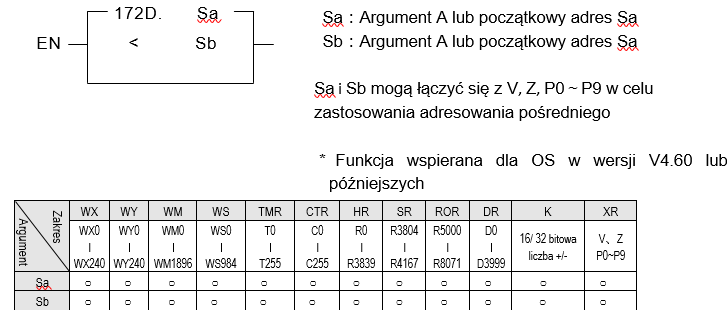
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa < Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0
Przykład 1
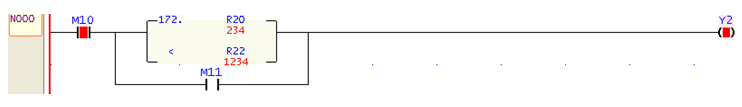
Opis: Jeżeli M10=1, R20 < R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0
Przykład 2
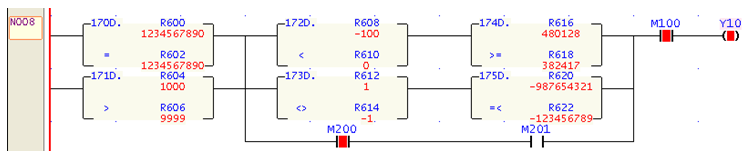
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0.
|
||
| FUN 173 D <> |
KOMPARATOR NIERÓWNOŚCI (Sprawdzenie czy Sa jest różne od Sb) (NOT EQUAL TO COMPARE |
FUN 173 D <> |
|
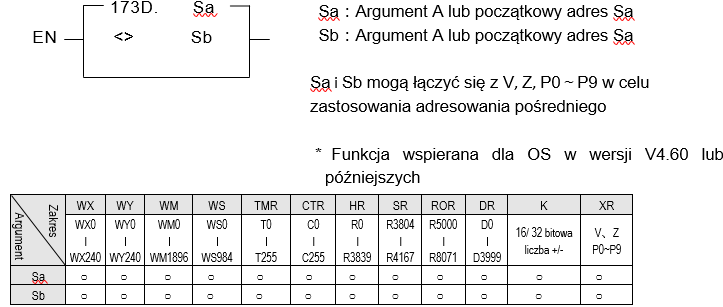
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa ≠Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0
Przykład 1
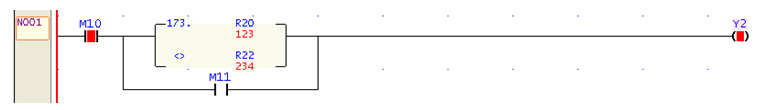
Opis: Jeżeli M10=1, R20 ≠R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0
Przykład 2
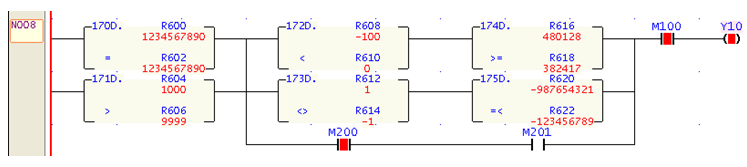
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0
|
||
| FUN 174 D >= |
KOMPARATOR WIĘKSZOŚCI LUB RÓWNOŚCI (Sprawdzenie czy Sa jest większe lub równe Sb) (GREATER THAN OR EQUAL TO COMPARE) |
FUN 174 D >= |
|
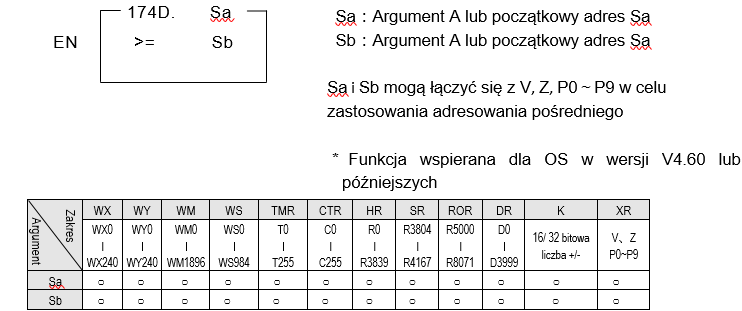
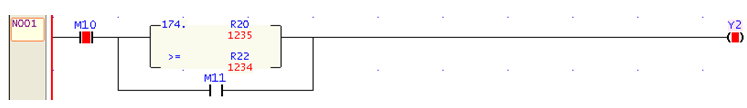
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa ≧Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0 Przykład 1
Opis: Jeżeli M10=1, R20 ≧R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0 Przykład 2
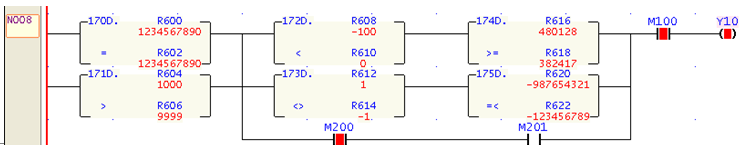
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0 |
||
| FUN 175 D =< |
KOMPARATOR MNIEJSZOŚCI LUB RÓWNOŚCI (Sprawdzenie czy Sa jest mniejsze lub równe Sb) (LESS THAN OR EQUAL TO COMPARE) |
FUN 175 D =< |
|
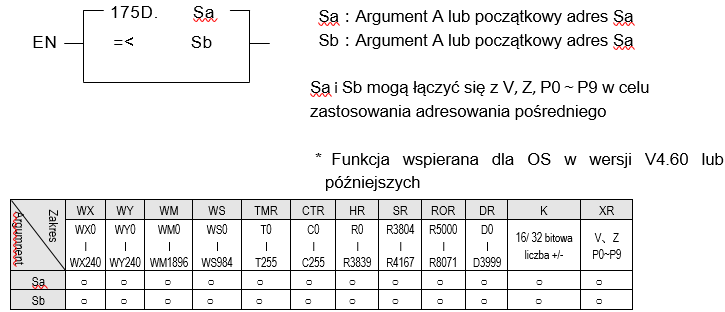
● Jeżeli „EN”=1, instrukcja porówna Sa i Sb. Jeżeli Sa ≦Sb, stan na wyjściu będzie równy 1; w przeciwnym wypadku 0 Przykład 1
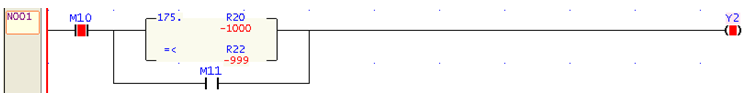
Opis: Jeżeli M10=1, R20 ≦R22 lub M11=1, to status na wyjściu Y2 będzie równy 1; w przeciwnym wypadku 0 Przykład 2
Opis: Jeżeli DR600=DR602 lub DR604>DR606, następnie DR608<DR610 i DR616≧DR618, lub DR612≠DR614 i DR620≦DR622, lub M200=1 i M201=1, a następnie M100=1, to status na wyjściu Y10 będzie równy 1; w przeciwnym wypadku 0. |
||
| FUN 190 STAT |
ODCZYTAJ STAN SYSTEMU (READ SYSTEM STATUS) |
FUN 190 STAT |
|
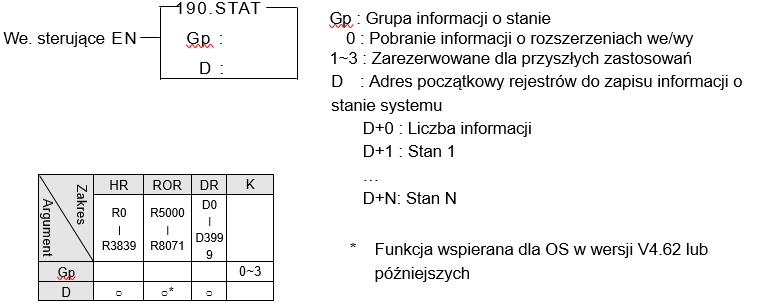
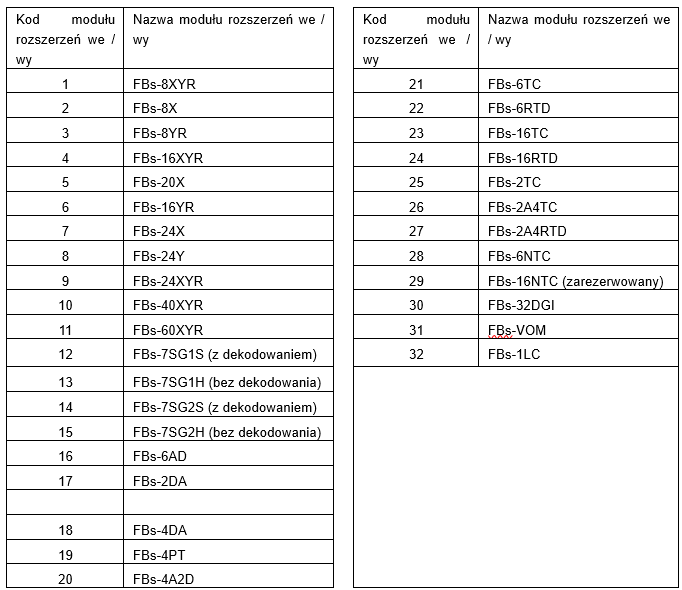
● Jeżeli wejście sterujące „EN”=1, funkcja zostanie wykonana, i jeżeli Gp = 0, co oznacza żądanie uzyskania informacji o podłączonych do sterownika modułach rozszerzeń We / Wy, liczba podłączonych modułów rozszerzeń we / wy zostanie zapisana w rejestrze D, natomiast do rejestrów D+1~D+N zapisane zostaną kody poszczególnych rozszerzeń, w kolejności ich występowania w systemie. Użycie grup Gp=1~3 jest zarezerwowane na przyszłość.
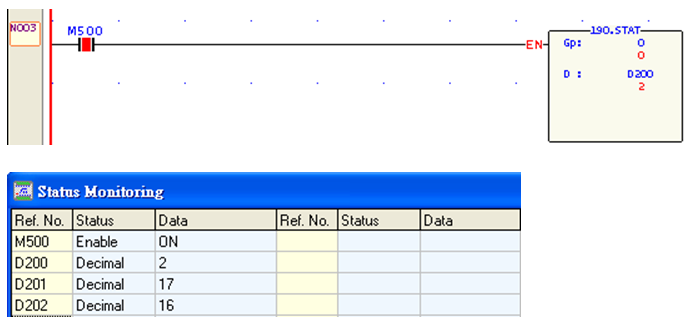
Przykład: W pewnym, systemie zainstalowane są dwa moduły rozszerzeń we/wy FBs-2DA + FBs-6AD
Opis: Jeżeli M500 = 1, funkcja zostanie wykonana. W rejestrze D200 zostanie zapisana całkowita liczba modułów rozszerzeń we/wy, jakie zostały wykryte przez jednostkę główną, w rejestrze D201 zostanie zapisany kod pierwszego modułu rozszerzeń (17=FBs-2DA), natomiast w rejestrze D202 zostanie zapisany kod drugiego modułu rozszerzeń we / wy (16=FBs-6AD). |
||
| FUN 200 D P I àF |
KONWERSJA FORMATU CAŁKOWITEGO NA ZMIENNOPRZECINKOWY (CONVERSION OF INTEGER TO FLOATING POINT NUMBER) |
FUN 200 D P I àF |
|
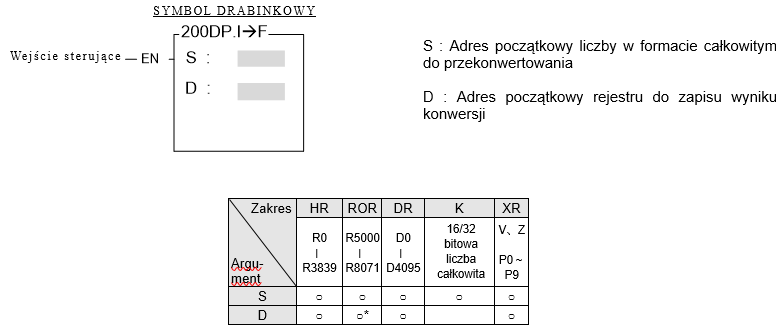
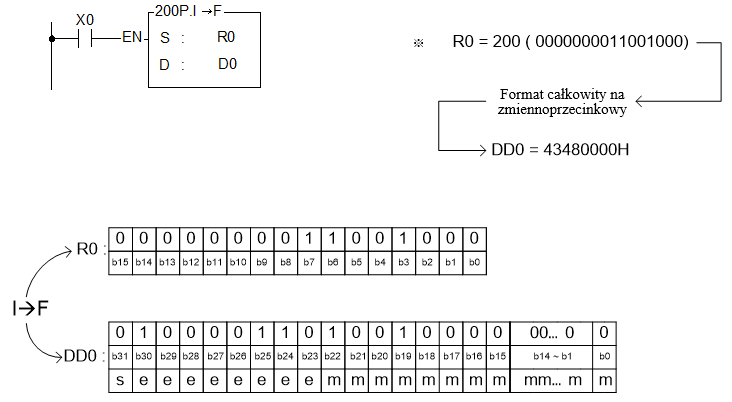
opis l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja wartości S, zapisanej w formacie całkowitym, na wartość zapisaną w formacie zmiennoprzecinkowym. Wynik konwersji zapisany zostanie w 32-bitowym rejestrze D~D+1.
|
||
| FUN 201 D P FàI |
KONWERSJA FORMATU ZMIENNOPRZECINKOWEGO NA CAŁKOWITY (CONVERSION OF FLOATING POINT NUMBER TO INTEGER) |
FUN 201 D P FàI |
|
opis
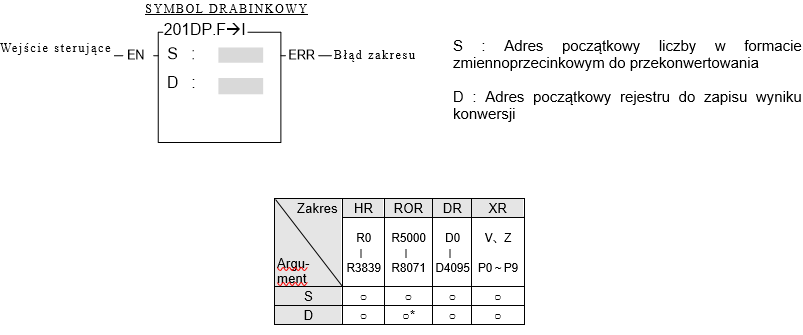
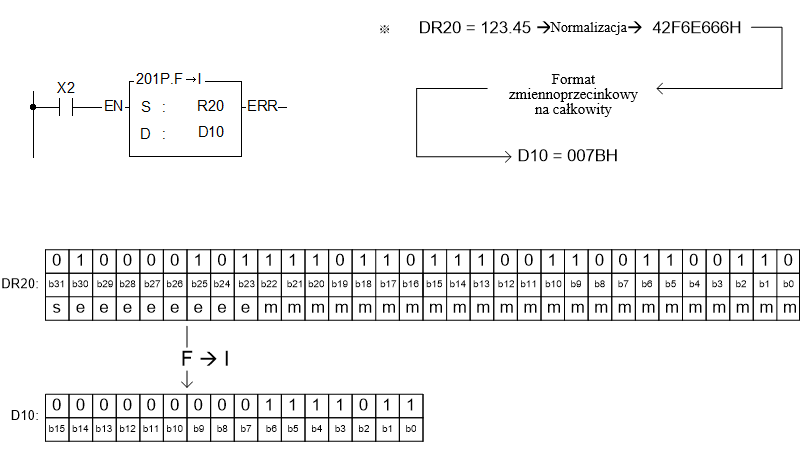
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), nastąpi konwersja 32-bitowej wartości S~S+1, zapisanej w formacie zmiennoprzecinkowym, na wartość zapisaną w formacie całkowitym. Wynik konwersji zapisany zostanie rejestrze D. l
|
||
| FUN 202 P FADD |
DODAWANIE LICZB ZMIENNOPRZECINKOWYCH (FLOATING POINT NUMBER ADDITION) |
FUN 202 P FADD |
|
Opis
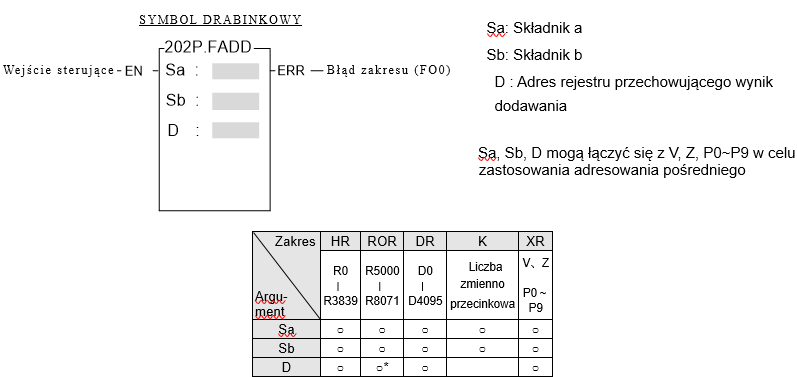
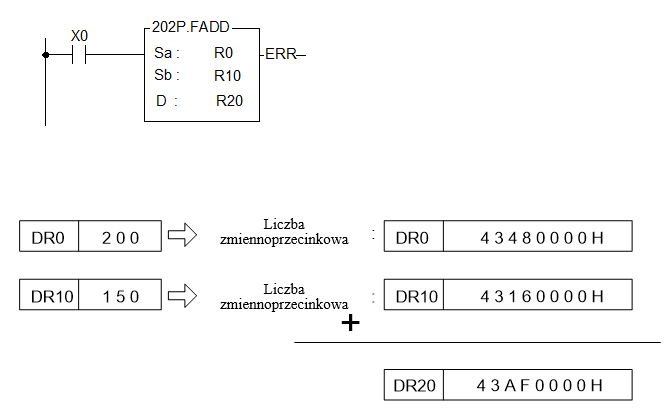
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja zrealizuje operację dodawania danych określonych w Sa i Sb i zapisze wyniki w rejestrze D. W przypadku, gdy wynik przekroczy dopuszczalny zakres wartości w jakim wyrażona może być liczba zmiennoprzecinkowa (±3.4*1038), stan wyjścia błędu ERR zmieni się na 1, a zawartość rejestru D pozostanie niezmieniona.
|
||
| FUN 203 P FSUB |
ODEJMOWANIE LICZB ZMIENNOPRZECINKOWYCH (FLOATING POINT NUMBER SUBTRACTION) |
FUN 203 P FSUB |
|
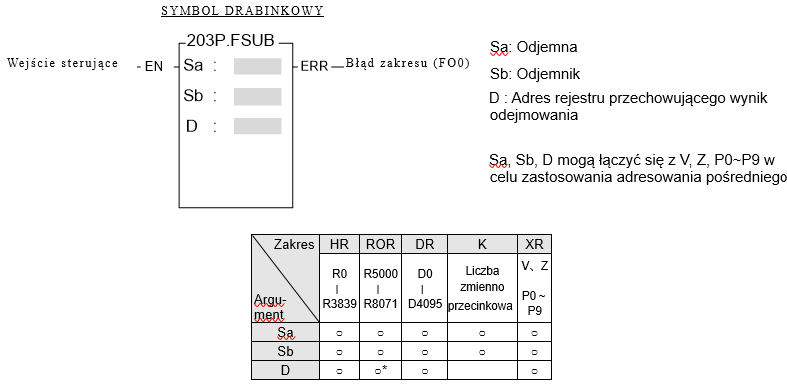
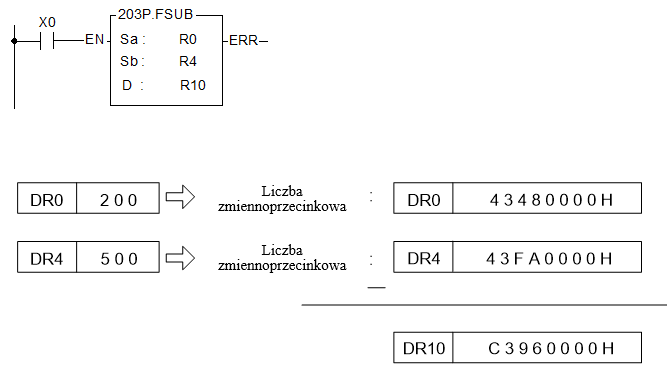
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja zrealizuje operację odejmowania danych określonych w Sa i Sb i zapisze wyniki w rejestrze D. W przypadku, gdy wynik przekroczy dopuszczalny zakres wartości w jakim wyrażona może być liczba zmiennoprzecinkowa (±3.4*1038), stan wyjścia błędu ERR zmieni się na 1, a zawartość rejestru D pozostanie niezmieniona.
|
||
| FUN 204 P FMUL |
MNOŻENIE LICZB ZMIENNOPRZECINKOWYCH (FLOATING POINT NUMBER MULTIPLICATION) |
FUN 204 P FMUL |
|
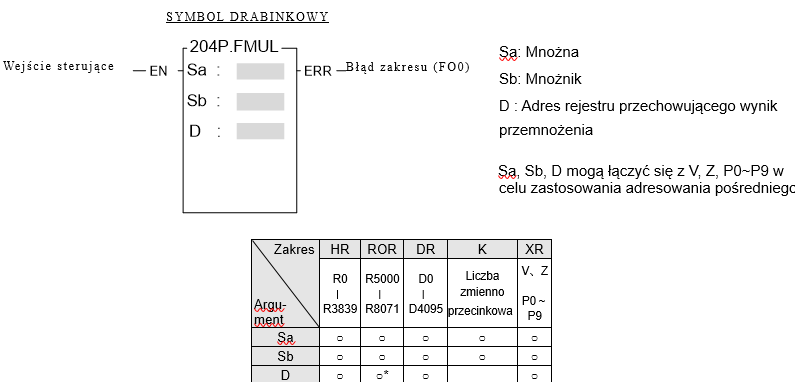
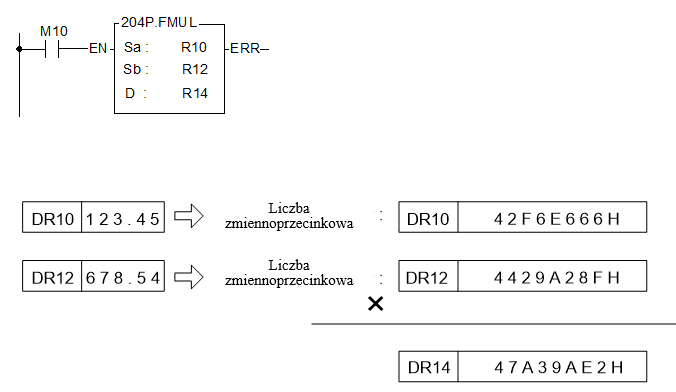
Opis
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja zrealizuje operację mnożenia danych określonych w Sa i Sb i zapisze wyniki w rejestrze D. W przypadku, gdy wynik przekroczy dopuszczalny zakres wartości w jakim wyrażona może być liczba zmiennoprzecinkowa (±3.4*1038), stan wyjścia błędu ERR zmieni się na 1, a zawartość rejestru D pozostanie niezmieniona.
|
||
| FUN 205 P FDIV |
DZIELENIE LICZB ZMIENNOPRZECINKOWYCH (FLOATING POINT NUMBER DIVISION) |
FUN 205 P FDIV |
|
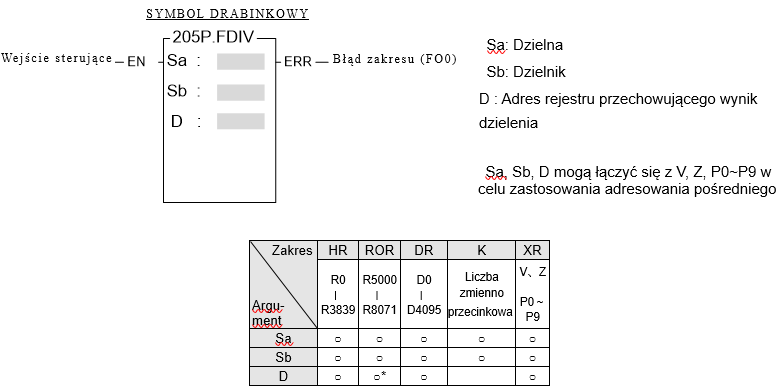
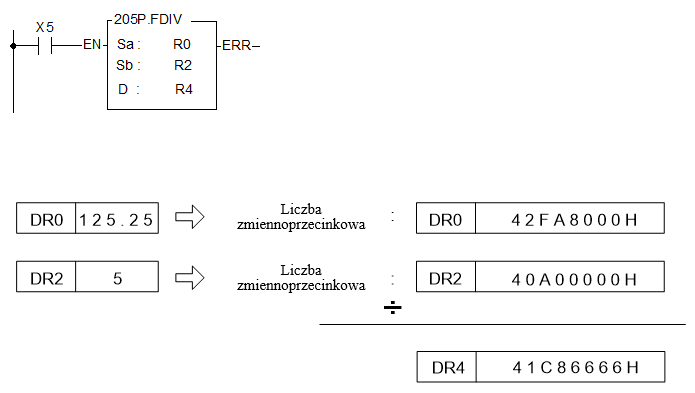
Opis
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja zrealizuje operację dzielenia danych określonych w Sa i Sb i zapisze wyniki w rejestrze D. W przypadku, gdy wynik przekroczy dopuszczalny zakres wartości w jakim wyrażona może być liczba zmiennoprzecinkowa (±3.4*1038), stan wyjścia błędu ERR zmieni się na 1, a zawartość rejestru D pozostanie niezmieniona.
|
||
| FUN 206 P FCMP |
KOMPARATOR LICZB ZMIENNOPRZECINKOWYCH (FLOATING POINT NUMBER COMPARE) |
FUN 206 P FCMP |
|
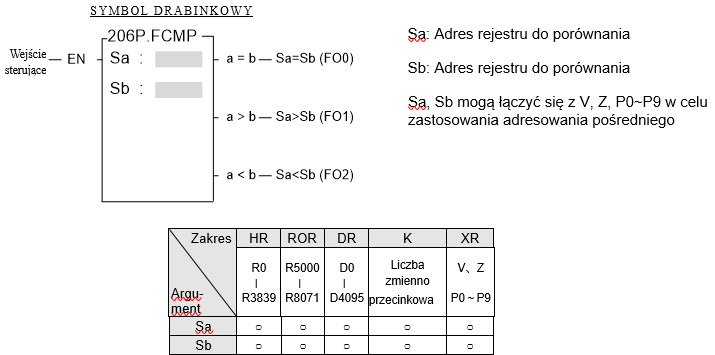
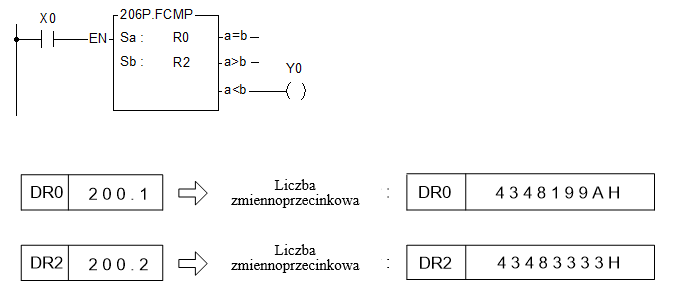
Opis l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja porówna wartości w Sa i Sb. Jeżeli wartość Sa będą tożsama z wartością Sb, satn wyjścia FO0 zostanie ustawiony na 1. Jeżeli Sa>Sb, to stan wyjścia FO1 zostanie ustawiony na 1. Jeżeli Sa<Sb, to stan wyjści FO2 zostanie ustawiony na 1
l W przykładzie powyżej, zakłada się, że w DR0 zapisana jest wartość 200.1 a w DR2 200.2. Następnie wartości te są porównywane za pomocą instrukcji FCMP. Stany FO0 i FO1 ustawione są na 0, a FO2 (a<b) ustawiony jest na 1, ponieważ a<b. l Aby uzyskać złożony wynik, taki jak:. ≧、≦, < > itp., należy najpierw wysłać wyniki =, < i > do markerów, a następnie powiązać wyniki z markerów warunkiem logicznym. |
||
| FUN 207 P FZCP |
ZMIENNOPRZECINKOWY KOMPARATOR STREFY (FLOATING POINT NUMBER ZONE COMPARE) |
FUN 207 P FZCP |
|
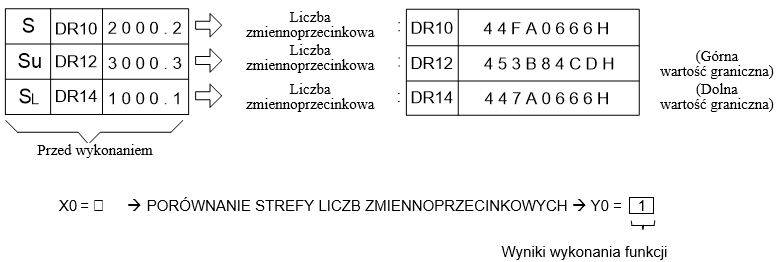
Opis
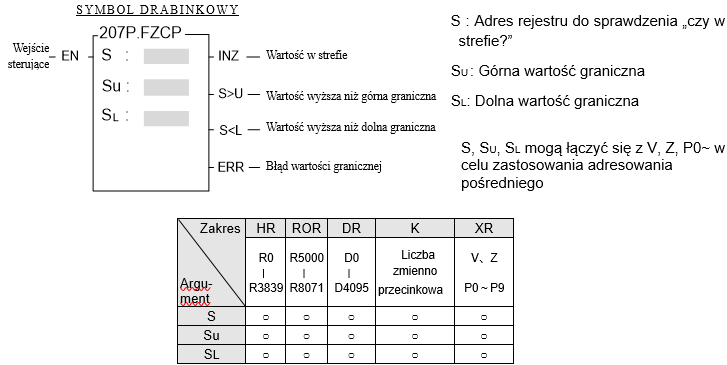
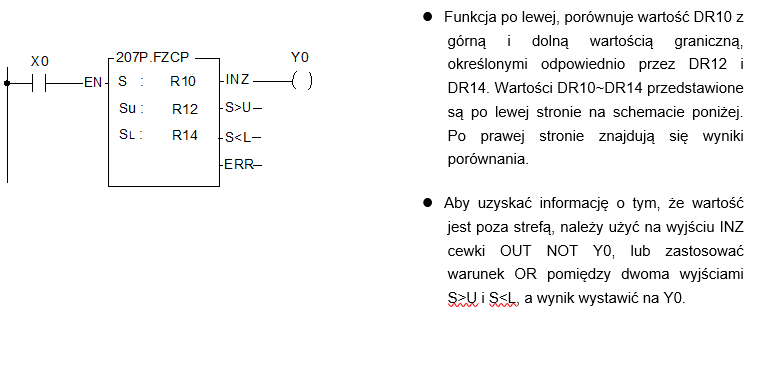
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja porówna zawartość rejestru S z górną wartością graniczną SU i dolną wartością graniczną SL. Jeżeli zawartość S mieści się pomiędzy górną i dolną wartością graniczną (SL<S<SU), to stan wyjścia „INZ” zostanie ustawiony na 1. Jeżeli wartość S będzie wyższa od górnej wartości granicznej SU, to stan wyjścia „S>U” zostanie ustawiony na 1. Jeżeli wartość S będzie niższa od dolnej wartości granicznej SL, to stan wyjścia „S<L” zostanie ustawiony na 1. l Górna wartość graniczna SU, powinna być większa od dolnej wartości granicznej SL. Jeżeli SU<SL, to stan wyjścia „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
| FUN 208 P FSQR |
PIERWIATSEK KWADRATOWY Z LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT NUMBER SQUARE ROOT) |
FUN 208 P FSQR |
|
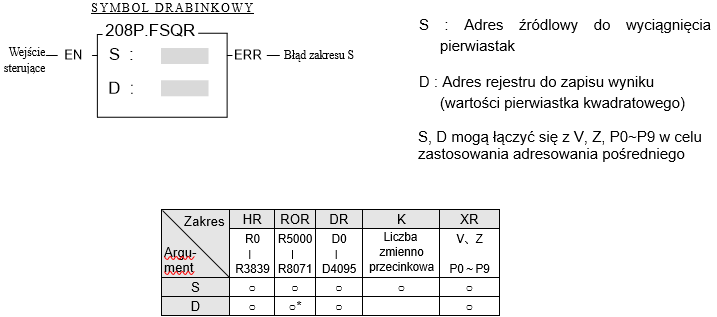
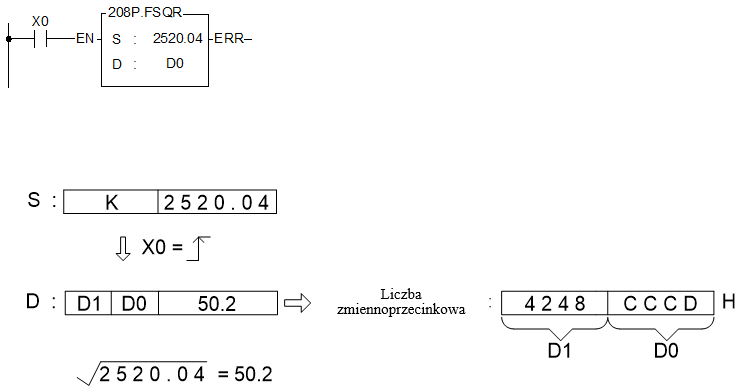
Opis
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja wyciągnie pierwiastek kwadratowy z wartości stałej wpisanej w polu S lub wartości pobranej z rejestrów S~S+1 i zapisze wynik w rejestrze określonym przez D~D+1. l Jeżeli wartość S będzie ujemna, to stan wyjścia „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
| FUN 209 D FSIN |
SINUS (SIN TRIGONOMETRIC INSTRUCTION) |
FUN 209 D FSIN |
|
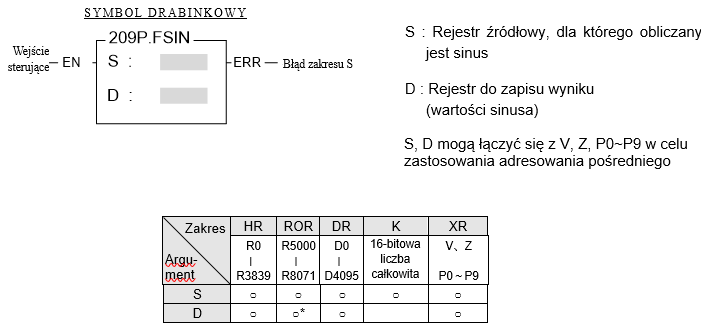
Opis
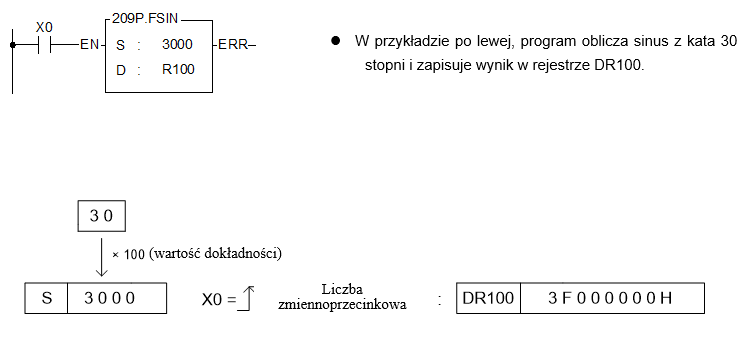
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy wartość sinusa z kąta, zapisanego w formacie całkowitym, określonego przez rejestr S i zapisze wynik w formcie zmiennoprzecinkowym w rejestrze D~D+1. Dopuszczalny zakres kąta wynosi od -18000 do +18000 (wyrażonego w formacie całkowitym z dokładnością 0.01 stopnia). l Jeżeli wartość S będzie poza dopuszczalnym zakresem, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
| FUN 210 P FCOS |
COSINUS (COS TRIGONOMETRIC INSTRUCTION) |
FUN 210 P FCOS |
|
Opis
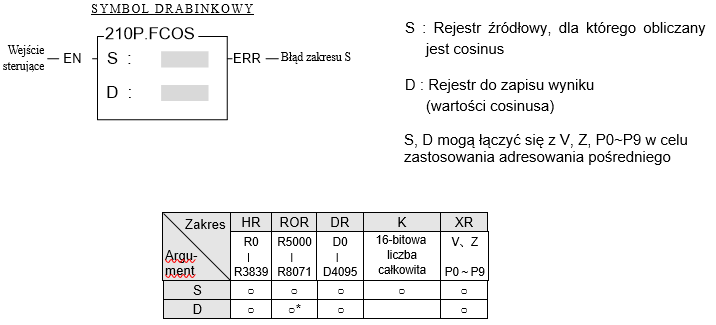
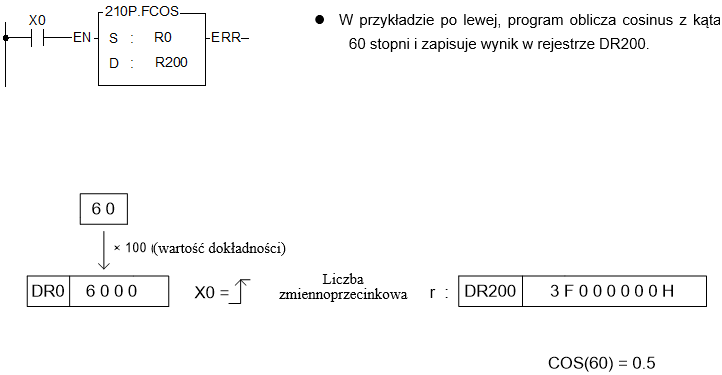
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy wartość cosinusa z kąta, zapisanego w formacie całkowitym, określonego przez rejestr S i zapisze wynik w formcie zmiennoprzecinkowym w rejestrze D~D+1. Dopuszczalny zakres kąta wynosi od -18000 do +18000 (wyrażonego w formacie całkowitym z dokładnością 0.01 stopnia). l Jeżeli wartość S będzie poza dopuszczalnym zakresem, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
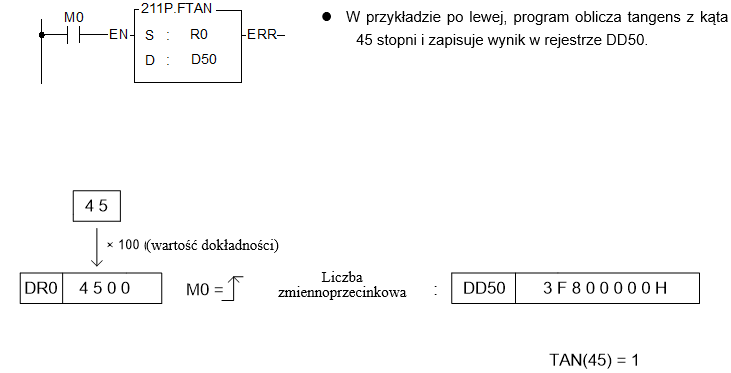
| FUN 211 P FTAN |
TANGENS (TAN TRIGONOMETRIC INSTRUCTION) |
FUN 211 P FTAN |
|
Opis
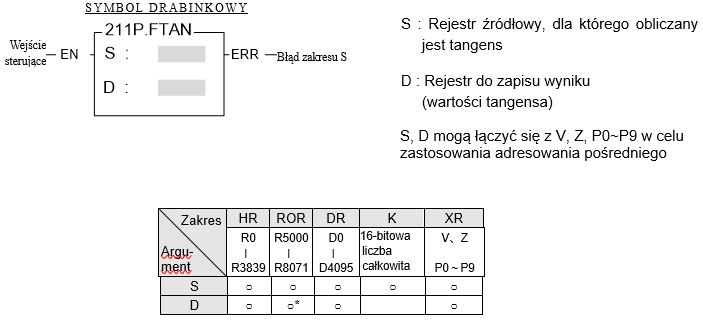
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy wartość tangensa z kąta, zapisanego w formacie całkowitym, określonego przez rejestr S i zapisze wynik w formcie zmiennoprzecinkowym w rejestrze D~D+1. Dopuszczalny zakres kąta wynosi od -18000 do +18000 (wyrażonego w formacie całkowitym z dokładnością 0.01 stopnia). l Jeżeli wartość S będzie poza dopuszczalnym zakresem, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a funkcja nie zostanie wykonana.
|
||
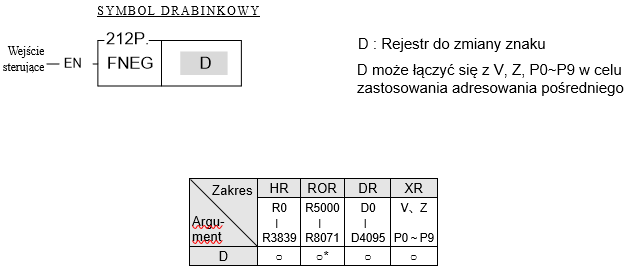
| FUN 212 P FNEG |
ZMIANA ZNAKU LICZBY ZMIENNOPRZECINKOWEJ (CHANGE SIGN OF THE FLOATING POINT NUMBER) |
FUN 212 P FNEG |
|
Opis
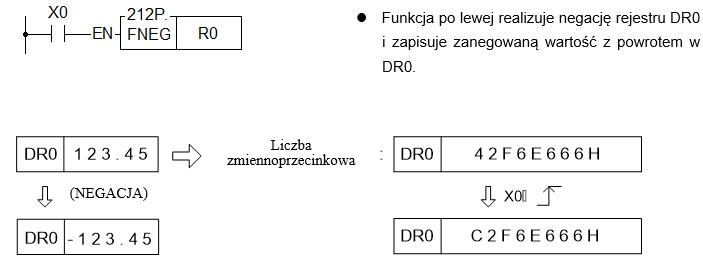
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja zmieni znak liczby zmeinnoprzecinkowej określonej przez rejestr D.
Przykład programowania
|
||
| FUN 213 P FABS |
WARTOŚĆ ABSOLUTNA LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT NUMBER ABSOLUTE VALUE) |
FUN 213 P FABS |
|
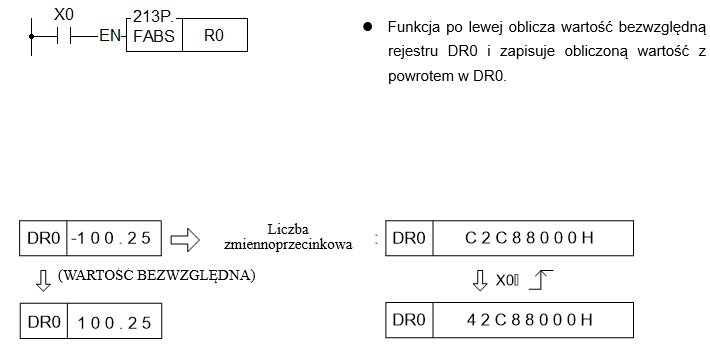
Opis l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. Szczegóły dotyczące formatu znajdują się w rozdziale 5.3 (Systemy liczbowe) … strona 5 – 9. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), instrukcja obliczy wartość bezwzględną liczby zmeinnoprzecinkowej określonej przez rejestr D i zapisze obliczoną wartość ponownie w rejstrze D.
Przykład programowania
|
||
| FUN 214 P FLN |
LOGARYTM NATURALNY LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT NAPIERIAN LOGARITHM, logex or ln(x)) |
FUN 214 P FLN |
|
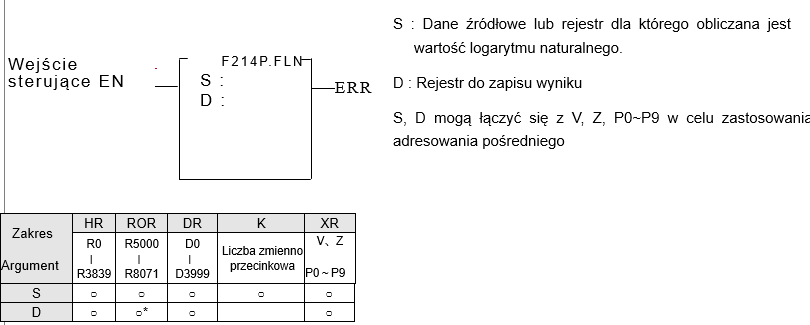
Opis
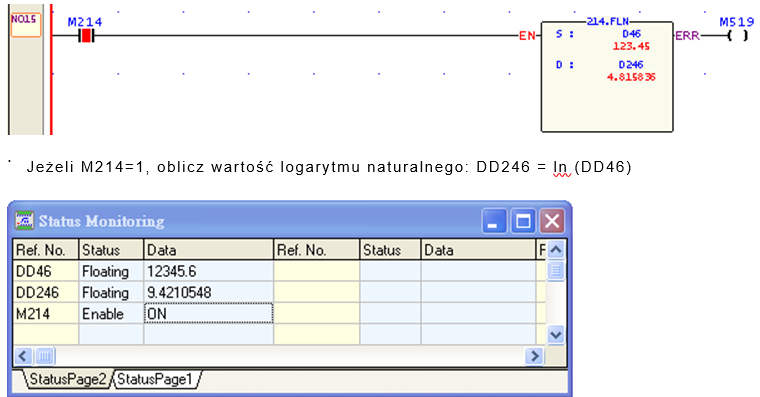
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy logarytm naturalny wartości stałej wpisanej w polu S lub wartości znajdującej się rejestrze S~S+1, oraz zapisze wynik w rejestrze D~D+1. l Jeżeli wartość S będzie ujemna lub równa 0, albo wynik logarytmu będzie wykraczać poza dopuszczalny zakres, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana. l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych.
Przykład
|
||
| FUN 215 P FEXP |
ZMIENNOPRZECINKOWA POTĘGA LICZY EULERA (FLOATING POINT NATURE POWER FUNCTION, ex) |
FUN 215 P FEXP |
|
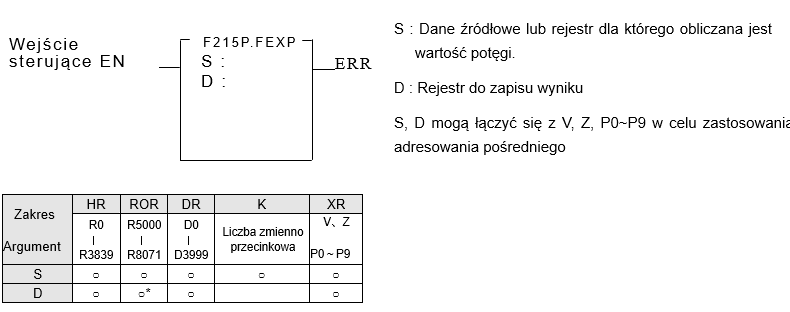
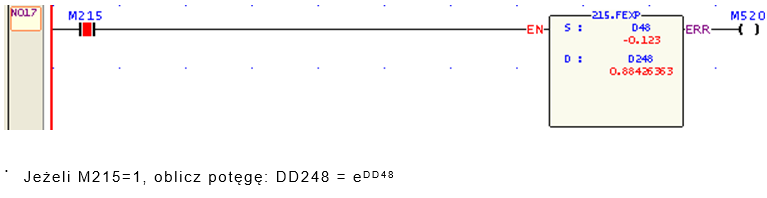
Opis l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy wartość potęgi dla wartości stałej wpisanej w polu S, lub wartości znajdującej się rejestrze S~S+1, oraz zapisze wynik w rejestrze D~D+1 l Jeżeli wartość S lub wynik potęgi będzie wykraczać poza dopuszczalny zakres, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych.
Przykład
|
||
| FUN 216 P FLOG |
LOGARYTM LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT LOGARITHM, log10x or log(x)) |
FUN 216 P FLOG |
|
Opis
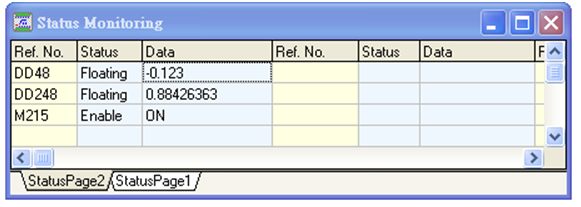
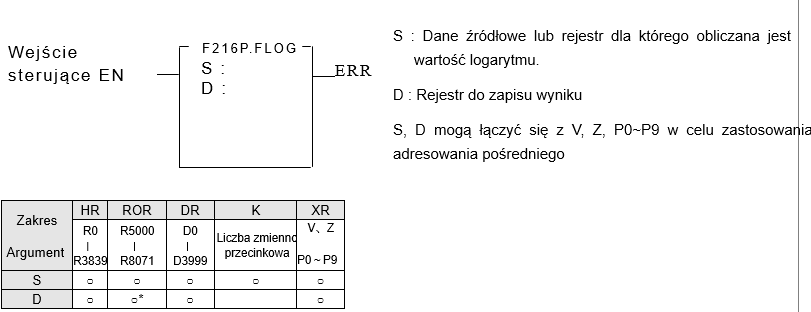
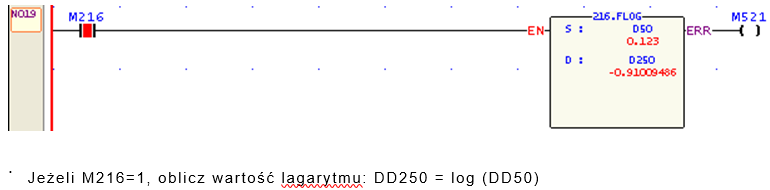
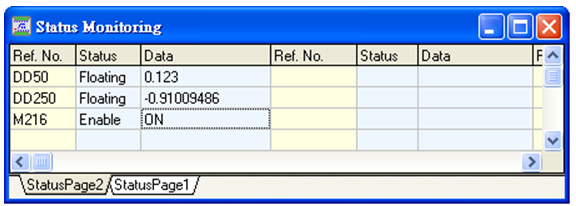
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy logarytm dla wartości stałej wpisanej w polu S, lub wartości znajdującej się rejestrze S~S+1, oraz zapisze wynik w rejestrze D~D+1 l Jeżeli wartość S będzie ujemna lub równa 0, albo wynik logarytmu będzie wykraczać poza dopuszczalny zakres, to status znacznika „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana. l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych. Przykład
|
||
| FUN 217 P FPOW |
X DO POTĘGI Y NA LICZBACH ZMMIENNOPRZECINKOWYCH (FLOATING POINT POWER FUNCTION, xy) |
FUN 217 P FPOW |
|
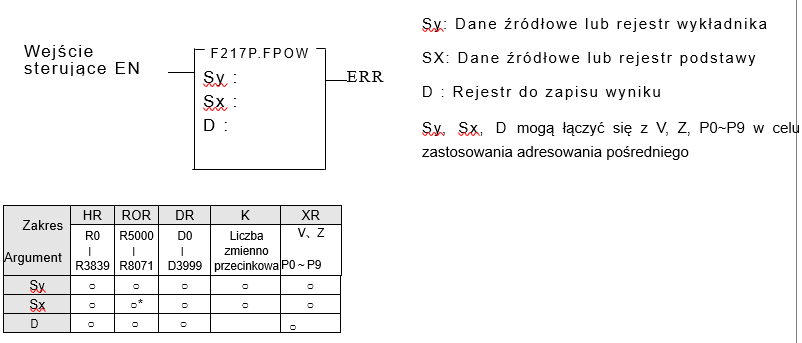
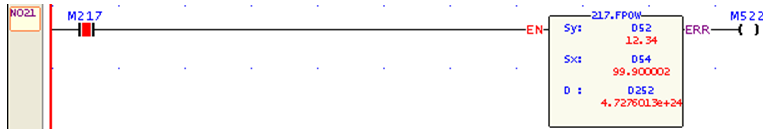
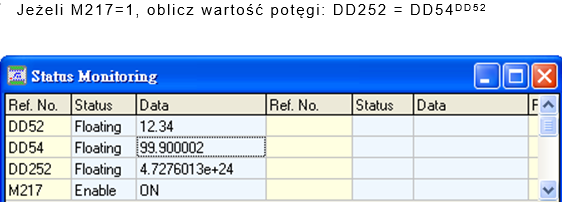
Opis l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy wartość potęgi, gdzie wykładnikiem jest wartości w rejestrze Sy, podstawą potęgi jest wartości w rejestrze Sx, a wynik zostanie zapisany w rejestrze D~D+1 l Gdy wynik znajdzie się poza zakresem, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana. l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych. Przykład
|
||
| FUN 218 P FASIN |
ARCUS SINUS LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT ARC SINE FUNCTION, sin-1) |
FUN 218 P FASIN |
|
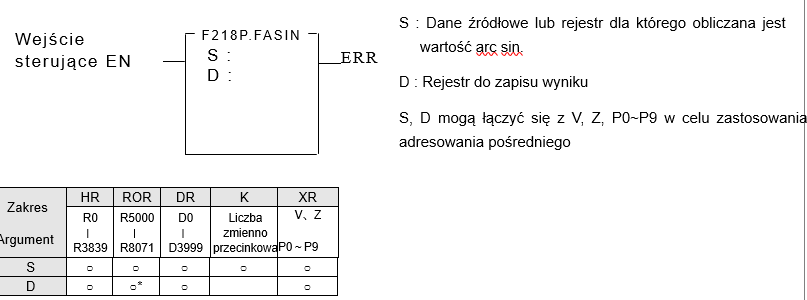
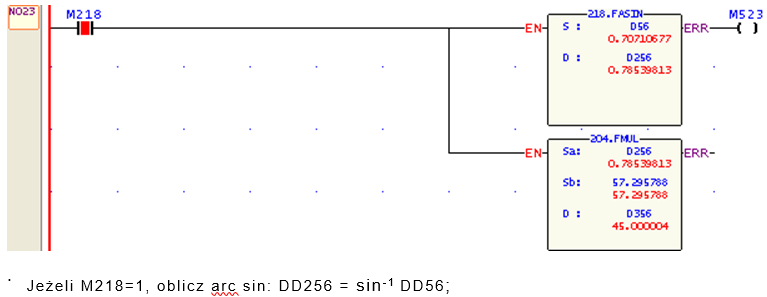
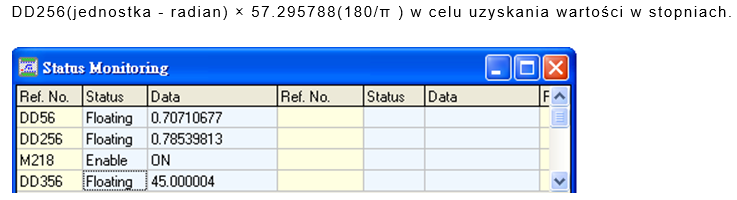
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy arc sin dla wartości stałej wpisanej w polu S, lub wartości znajdującej się rejestrze S~S+1, oraz zapisze wynik w rejestrze D~D+1. l Zakres danych S: -1~ +1 ; zakres wartości D : -π/2 ~ π/2 (jednostką jest radian) l Gdy wartość S znajdzie się poza zakresem, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana. l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych.
Przykład
|
||
FUN 219 P FACOS |
ARCUS COSINUS LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT ARC COSINE FUNCTION, cos-1) |
FUN 219 P FACOS |
|
Opis
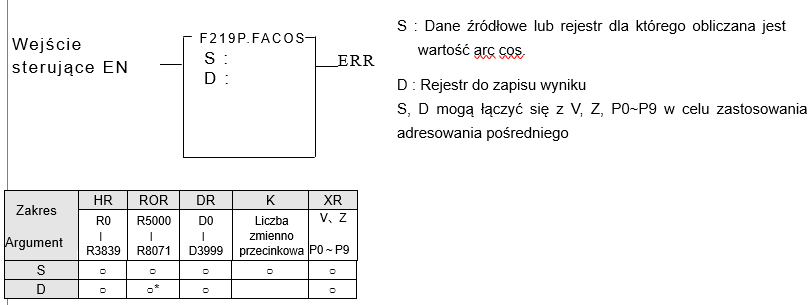
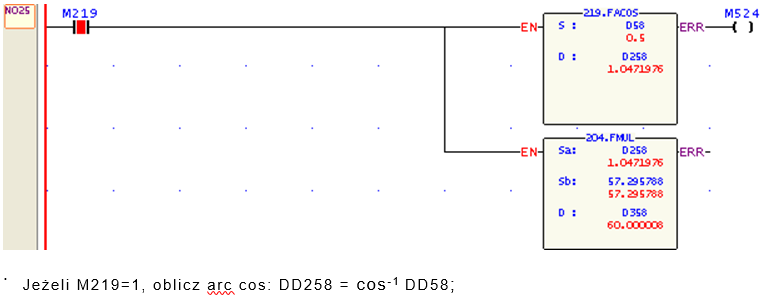
l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy arc cos dla wartości stałej wpisanej w polu S, lub wartości znajdującej się rejestrze S~S+1, oraz zapisze wynik w rejestrze D~D+1. l Zakres danych S : -1~ +1 ; zakres wartości D : 0 ~ π(jednostką jest radian) l Gdy wartość S znajdzie się poza zakresem, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana. l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych.
Przykład
|
||
FUN 220 P FATAN |
ARCUS TANGENS LICZBY ZMIENNOPRZECINKOWEJ (FLOATING POINT ARC TANGENT FUNCTION, tan-1) |
FUN 220 P FATAN |
|
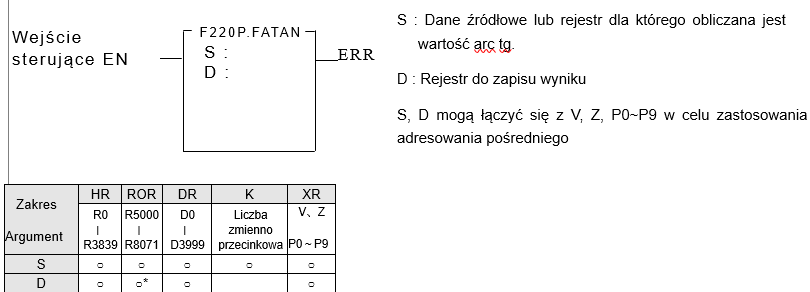
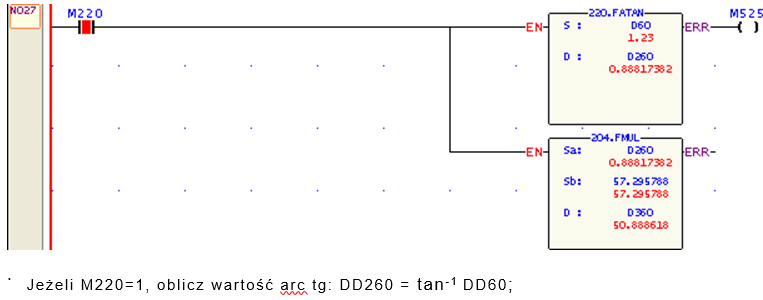
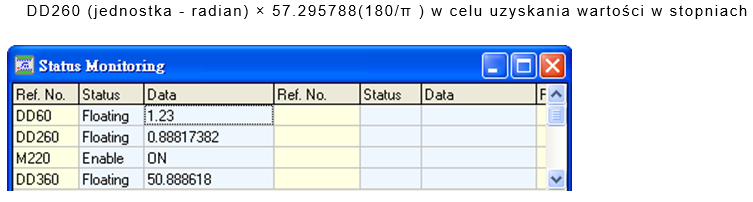
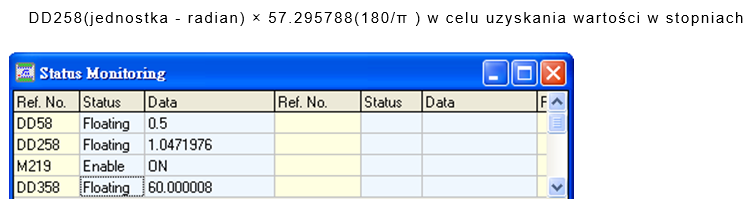
Opis l Format wartości zmiennoprzecinkowych, stosowany w sterownikach PLC Fatek, jest zgodny z normą IEEE-754. l Jeżeli wejście sterujące „EN” = 1 lub zmieni się z 0 na 1 (instrukcja P), funkcja obliczy arc tg dla wartości stałej wpisanej w polu S, lub wartości znajdującej się rejestrze S~S+1, oraz zapisze wynik w rejestrze D~D+1 l S może być dowolną wartością ; zakres wartości D : -π/2 ~ π/2 (jednostką jest radian) l W przypadku nieprawidłowego adresowania pośredniego, stan wyjścia błędu „ERR” zostanie ustawiony na 1, a wartość D~D+1 nie zostanie zaktualizowana l Funkcje operujące na liczbach zmiennoprzecinkowych, nie mogą być wywoływane wewnątrz procedur obsługi przerwań sprzętowych. Przykład
|
||