
6. Sposoby zadawania częstotliwości
6.1. Zadawanie częstotliwości z przycisków na wbudowanym panelu
W tym trybie kontroli wykorzystujemy sterowanie tylko z wbudowanego panela. Falownik domyślnie ma ustawione parametry do tego trybu pracy. Jeśli parametry fabryczne nie były zmieniane falownik jest gotowy do pracy. Przy zmianie parametrów, aby ponownie ustawić ten tryb pracy możemy przywrócić falownik do ustawień fabrycznych lub zadać następujące parametry:
P0-02 = 0 ► P0-03 =1 ► P0-08 = 50,00 ►P0-09=0 ► P0-10=50,00 ► P0-11=0 ► P0-12=50,00 ► P0-14=0,00 ► P0-17=20,0 ► P0-18=20,0 ► P0-19=1 ► P0-22=2
Kod funkcji
Nazwa
Szczegółowa instrukcja
WybórWybór
P0-02
Źródło komendy ruchu
0: klawiatura (dioda nie świeci)
00
1: terminal (dioda świeci)
2: komunikacja (dioda mruga)P0-03
Główne źródło częstotliwości (A)
0: klawiatura (bez podtrzymania wartości)
11
1: klawiatura (z podtrzymaniem wartości)
2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: krokowe komendy prędkości 7: prosty PLC 8: PID 9: komunikacjaP0-08
Częstotliwość zadana po uruchomieniu
Wybór częstotliwości zadanej po uruchomieniu od 0.00Hz ~ maksymalnej częstotliwości P0-10
50.00Hz
P0-09
Wybór kierunku obrotu
0: do przodu
00
1: do tyłu
P0-10
Maksymalna częstotliwość
50.00Hz ~ 300.00Hz
50.00Hz
P0-11
Źródło górnego limitu częstotliwości
0: P0-12
00
1: wejście analogowe AI1
2: wejście analogowe AI2 3: potencjometr 4: wejście szybkich impulsów HDI 5: komunikacjaP0-12
Górny limit częstotliwości
P0-14 ~ P0-10
50.00Hz
P0-14
Dolny limit częstotliwości
0.00Hz ~ P0-12
0.00Hz
P0-17
Czas przyspieszania 1
0.01s ~ 36000s
zależnie od modelu
P0-18
Czas hamowania 1
0.01s ~ 36000s
zależnie od modelu
P0-19
Jednostki czasu przyspieszania i hamowania
0: 1s
11
1: 0.1s
2: 0.01sP0-22
Rozdzielczość zadanej częstotliwości
1: 0.1Hz
22
2: 0.01Hz
6.2. Zadawanie częstotliwości z potencjomentru na wbudowanym panelu
Aby zadaną częstotliwość zmieniać przy pomocy wbudowanego w panel potencjometru należy parametr P0-03 ustawić jako 4. Pozostałe parametry będą jak w poprzednim przypadku.
Kod funkcji
Nazwa
Szczegółowa instrukcja
WybórWybór
P0-02
Źródło komendy ruchu
0: klawiatura (dioda nie świeci)
00
1: terminal (dioda świeci)
2: komunikacja (dioda mruga)P0-03
Główne źródło częstotliwości (A)
0: klawiatura (bez podtrzymania wartości)
44
1: klawiatura (z podtrzymaniem wartości)
2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: krokowe komendy prędkości 7: prosty PLC 8: PID 9: komunikacjaP0-08
Częstotliwość zadana po uruchomieniu
Wybór częstotliwości zadanej po uruchomieniu od 0.00Hz ~ maksymalnej częstotliwości P0-10
50.00Hz
P0-09
Wybór kierunku obrotu
0: do przodu
00
1: do tyłu
P0-10
Maksymalna częstotliwość
50.00Hz ~ 300.00Hz
50.00Hz
P0-11
Źródło górnego limitu częstotliwości
0: P0-12
00
1: wejście analogowe AI1
2: wejście analogowe AI2 3: potencjometr 4: wejście szybkich impulsów HDI 5: komunikacjaP0-12
Górny limit częstotliwości
P0-14 ~ P0-10
50.00Hz
P0-14
Dolny limit częstotliwości
0.00Hz ~ P0-12
0.00Hz
P0-17
Czas przyspieszania 1
0.01s ~ 36000s
zależnie od modelu
P0-18
Czas hamowania 1
0.01s ~ 36000s
zależnie od modelu
P0-19
Jednostki czasu przyspieszania i hamowania
0: 1s
11
1: 0.1s
2: 0.01sP0-22
Rozdzielczość zadanej częstotliwości
1: 0.1Hz
22
2: 0.01Hz
Maksymalna częstotliwość będzie jak w poprzednim przypadku będzie zadawana w parametrze P0-10, zaś w parametrze P4-27 określamy czas reakcji przy zmianie częstotliwości.
6.3. Zadawanie częstotliwości z wejścia analogowego / zewnętrznego potencjometru
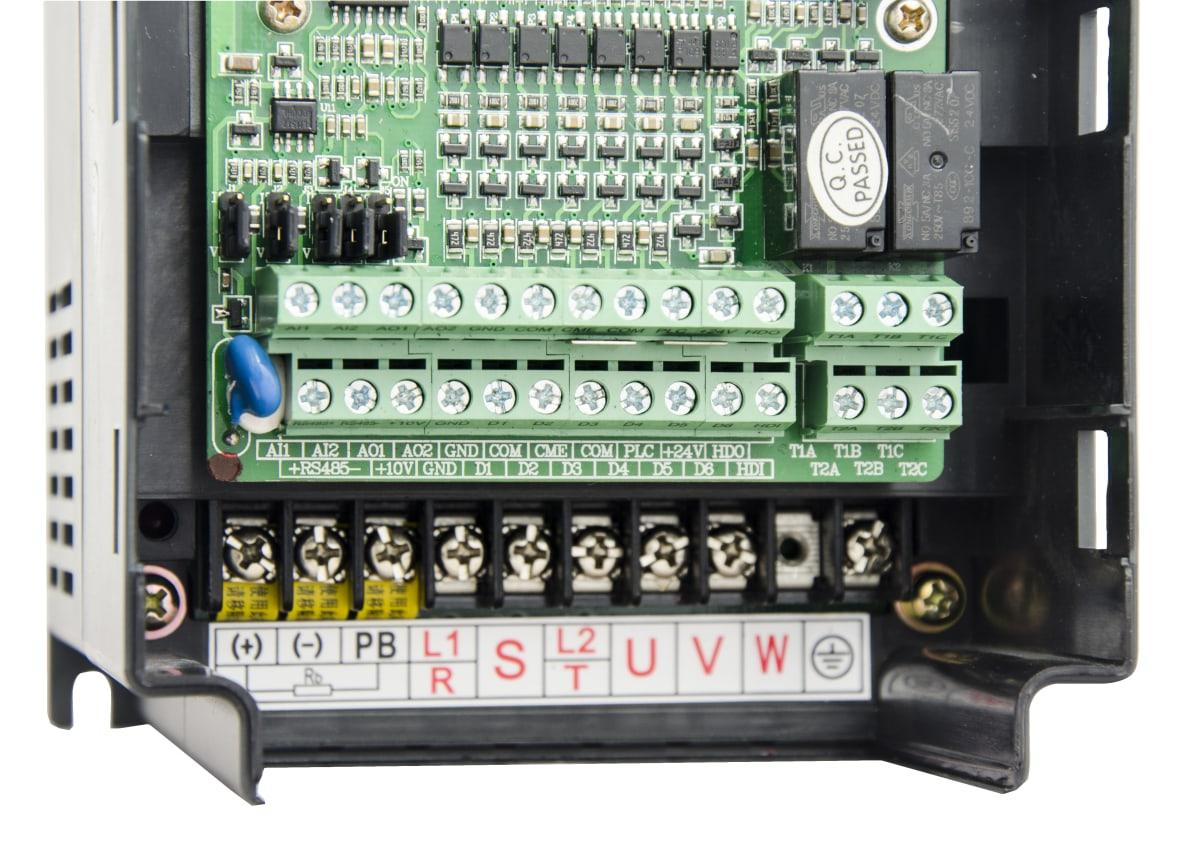
W zależności od modelu falowniki posiadają od jednego do dwóch wejść analogowych. Pierwsze AI1 może być sterowane w trybie napięciowym w zakresie od -10 do 10V. Drugie AI2 może pracować w trybie prądowym lub napięciowym. Dla napięciowego zakres wynosi od 0 do 10V, natomiast zakres prądowy wynosi 0/4~20mA. Wybór trybu wykonuje się przez przestawienie zworki znajdującej się na płytce control board. Wejścia analogowe pozwalają na płynne sterowanie częstotliwością napięcia wyjściowego falownika, a więc prędkością silnika.
ai-image-id:
img_022
ai-image-type: other
ai-image-description: Zaciski sterujące i mocy na płytce falownika.
Ogólna struktura: zbliżenie wnętrza urządzenia z otwartą osłoną; u góry zielona płytka PCB z elementami SMD, pośrodku dwa rzędy zielonych złącz śrubowych, na dole czarna listwa większych zacisków mocy.
Góra: po lewej stronie widać kilka czarnych zworek na pinach oraz niebieski element przy krawędzi, a po prawej dwa większe czarne przekaźniki i rząd drobnych elementów elektronicznych.
Środek: przy dolnym rzędzie zacisków da się odczytać oznaczenia m.in. AI1, AI2, AO1, AO2, GND, COM, CME, PLC, +24V i HDO; część nadruków jest drobna i tylko częściowo czytelna.
Prawa strona: osobny blok zacisków ma oznaczenia T1A, T1B, T1C oraz poniżej T2A, T2B, T2C.
Dół: listwa mocy ma większe śruby i pola opisane (+), (-), PB, L1/R, S, L2/T, U, V, W oraz symbol uziemienia.
Układ zdjęcia sugeruje fotografię dokumentacyjną zacisków i elementów nastawczych, wykonaną tak, aby było widać nazwy połączeń.
Dla tematu sekcji najistotniejsze są widoczne wejścia AI1 i AI2 oraz pobliskie zworki konfiguracyjne na płytce.
Falowniki Micno KE300 wyposażone są również w wyjścia analogowe. Falowniki powyżej 1,5kW posiadają dwa wyjścia analogowe AO1 i AO2. Mniejsze modele tylko AO1.
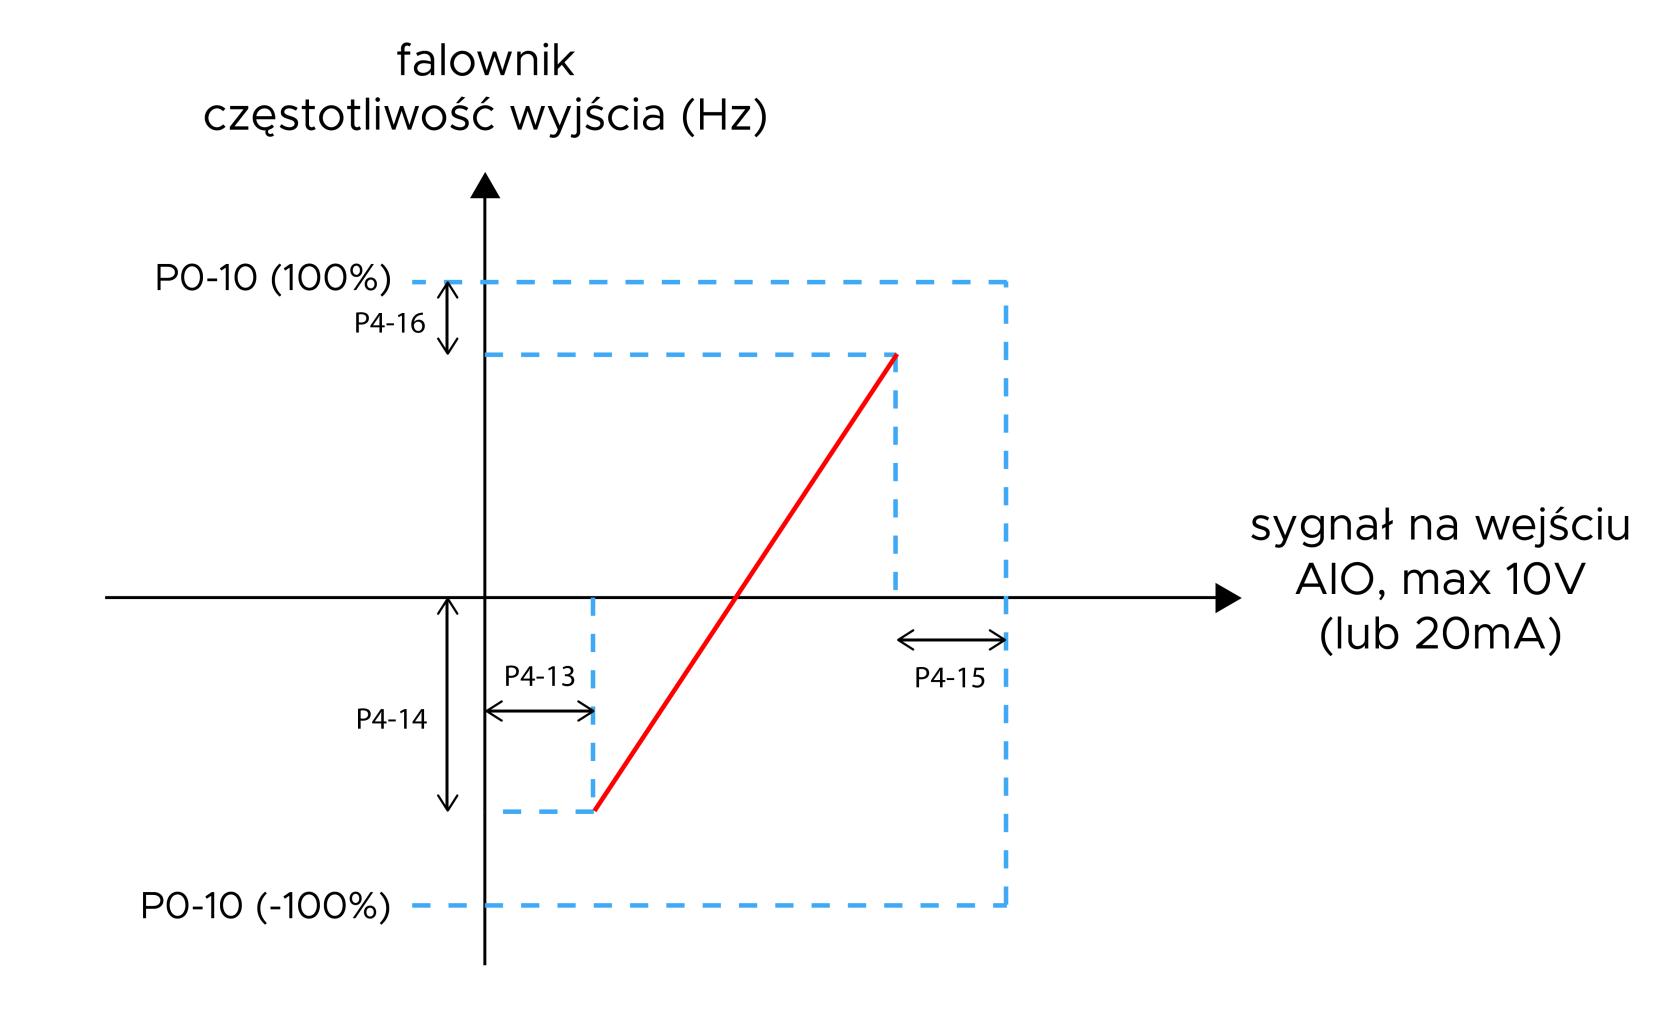
Schemat przedstawiający skalowanie wejścia analogowe na częstotliwość wyjściową falownika:
ai-image-id: img_023
ai-image-type: diagram
ai-image-description: Skalowanie wejścia analogowego AIO na częstotliwość wyjściową falownika
Na środku widoczny jest układ współrzędnych z osią pionową skierowaną w górę i osią poziomą w prawo.
Oś pionowa opisano jako częstotliwość wyjścia falownika w Hz, a oś pozioma jako sygnał na wejściu AIO z zakresem do 10 V lub 20 mA.
Niebieskie linie przerywane tworzą zewnętrzny prostokątny obszar zakresu oraz dodatkową, niższą linię poziomą w górnej części wykresu.
Po lewej zaznaczono dwa poziomy odniesienia: PO-10 (100%) u góry oraz PO-10 (-100%) na dole.
Wewnątrz pola biegnie czerwona linia skośna rosnąca od punktu w dolnej lewej części do punktu w górnej prawej części.
Przy lewej stronie osi pokazano oznaczenia P4-16 i P4-14 jako pionowe odcinki wymiarowe, a przy osi poziomej oznaczenia P4-13 i P4-15 jako krótkie odcinki poziome.
Początek czerwonej linii leży poniżej osi poziomej i na prawo od osi pionowej, a jej koniec znajduje się poniżej najwyższej linii przerywanej i przed prawą granicą zakresu.
Niezależnie, czy częstotliwość będzie zadawana poprzez sygnał analogowy z zewnętrznego urządzenia lub potencjometr, dla parametru P0-03 należy podać wartość 2.
Kod funkcji
Nazwa
Szczegółowa instrukcja
WartośćWartość
P0-03
Główne źródło częstotliwości (A)
0: klawiatura (bez podtrzymania wartości)
11
1: klawiatura (z podtrzymaniem wartości)
2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: krokowe komendy prędkości 7: prosty PLC 8: PID 9: komunikacjaP4-13
Poziom sygnału, do którego wartość częstotliwości wynosi 0
0.00V ~ P4-15
0.00V
P4-14
Wartość procentowa częstotliwości określonej w parametrze P0-10 jaką falownik przyjmie dla sygnału o poziomie niskim
-100.0% ~ +100.0%
0.0%
P4-15
Poziom sygnału, od którego przyjmowana jest maksymalna wartość częstotliwości
P4-13 ~ +10.00V
10.00V
P4-16
Wartość procentowa częstotliwości określonej w parametrze P0-10 jaką falownik przyjmie dla sygnału o poziomie wysokim
-100.0% ~ +100.0%
100.00%
P4-17
Czas filtrowania sygnału z wejścia analogowego AI1
0.00s ~ 10.00s
0.10s
P4-34
Wybór opcji gdy poziom sygnału na wejściu AI jest poniżej ustawionego minimum
Pozycja jednostek: AI1
0: odpowiada ustawieniu minimalnego wejścia
1: 0.0%
Pozycja dziesiątek: potencjometr na klawiaturze, jak wyżej
000000
Jeżeli na wejście analogowe jest podawany sygnał prądowy, wtedy 1mA odpowiada wartości 0,5V.
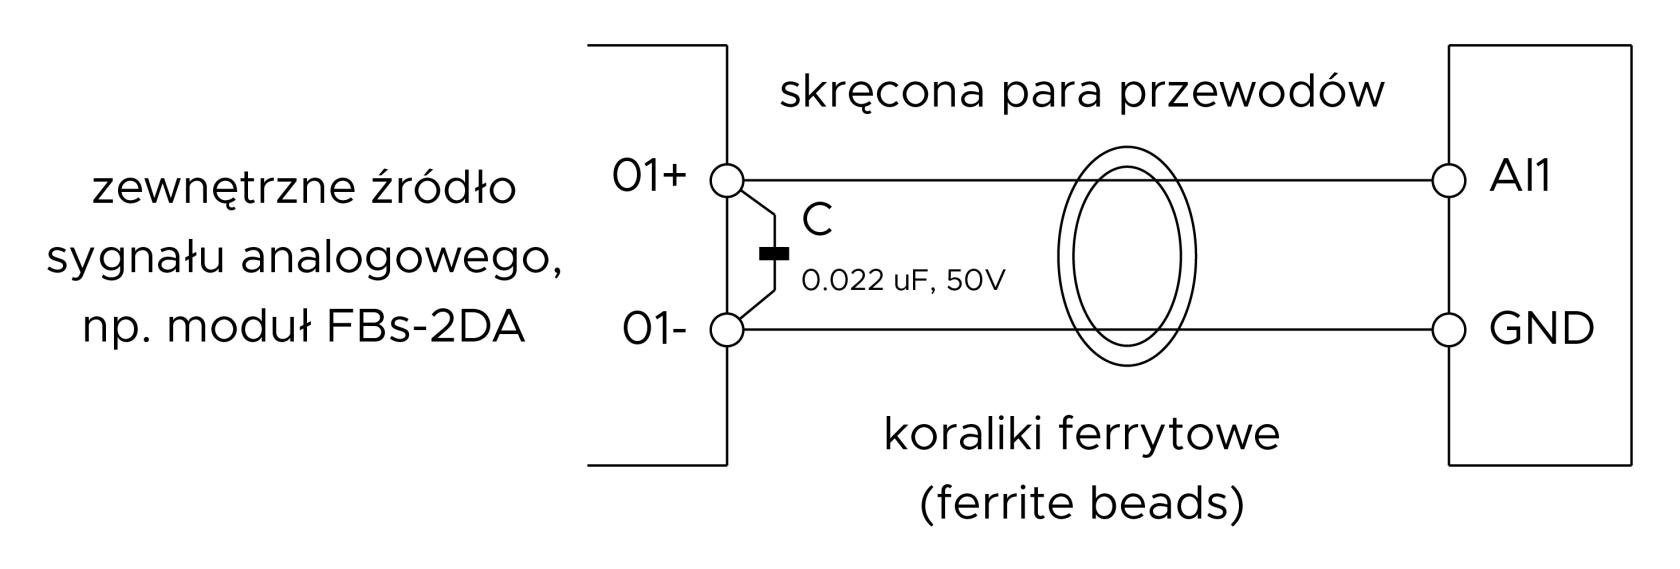
Schemat podłączenia wejścia analogowego:
ai-image-id: img_024
ai-image-type: diagram
ai-image-description: Połączenie zewnętrznego źródła analogowego z wejściem AI1.
Ogólna struktura: prosty schemat elektryczny z blokiem źródła po lewej i blokiem wejścia po prawej, połączonymi dwiema równoległymi żyłami.
Lewa strona: widoczne są dwa zaciski oznaczone `O1+` i `O1-`, należące do zewnętrznego źródła sygnału analogowego.
Między `O1+` i `O1-`: wpięty jest kondensator oznaczony `C`, z wartością `0.022 uF, 50V`.
Góra: nad przebiegiem przewodów znajduje się opis `skręcona para przewodów`.
Środek: obie żyły przechodzą wspólnie przez symbol dwóch pętli opisany jako `koraliki ferrytowe (ferrite beads)`.
Prawa strona: górny przewód dochodzi do zacisku `AI1`, a dolny do `GND` w prawym prostokątnym bloku.
Połączenia: układ pokazuje dwuprzewodowe prowadzenie sygnału z dodatkowym filtrowaniem przy źródle i elementem przeciwzakłóceniowym na kablu.
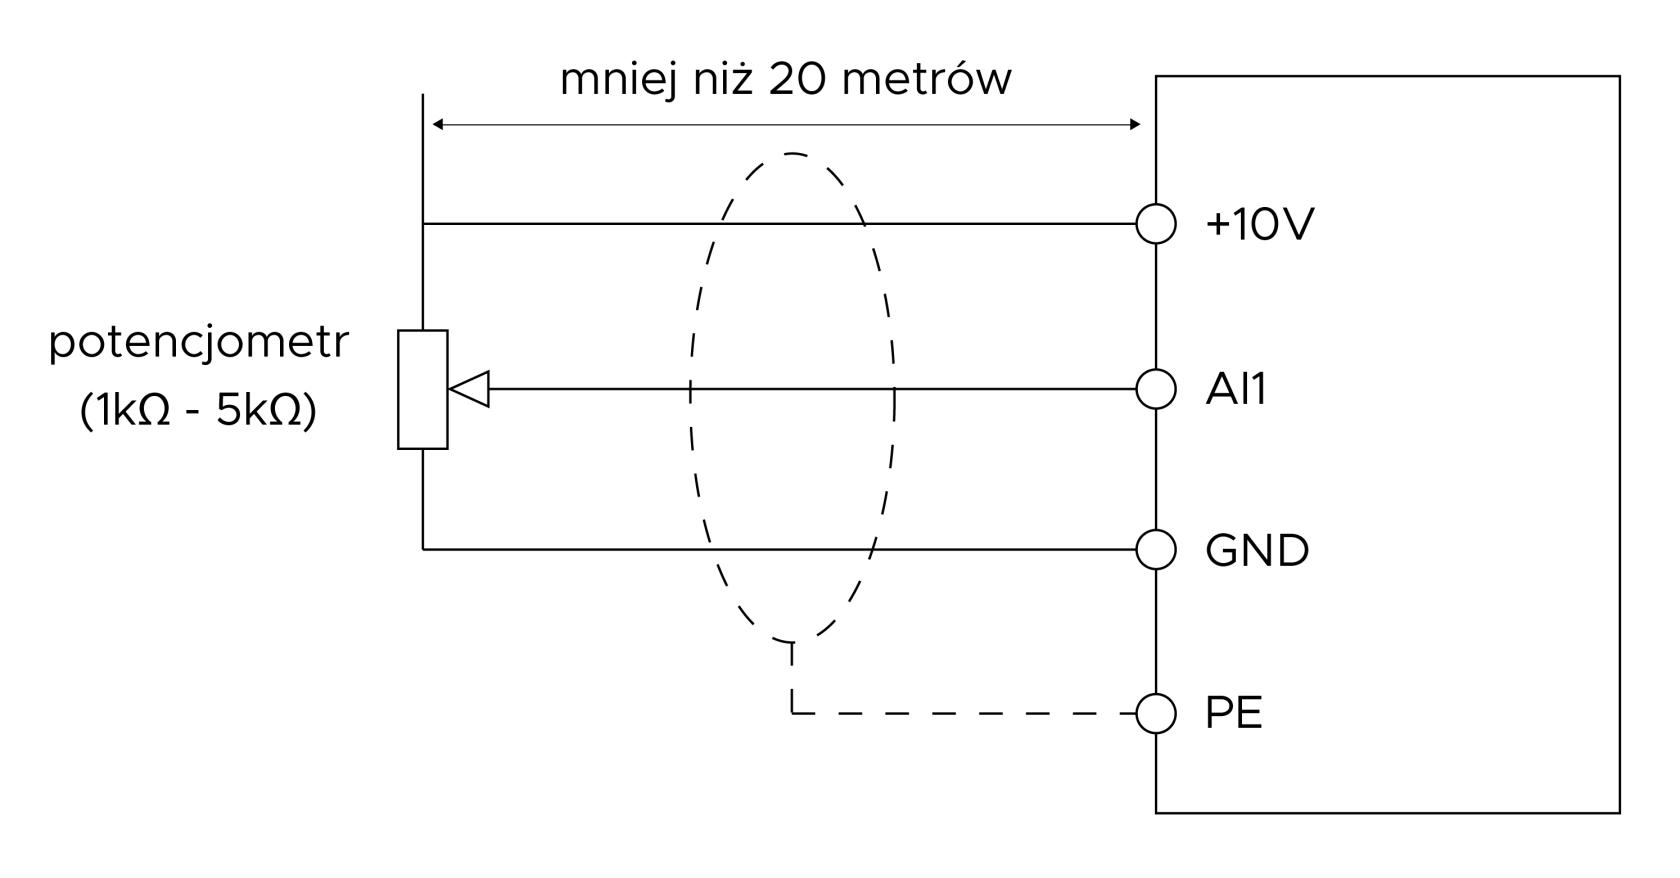
Schemat podłączenia potencjometru:
ai-image-id:
img_025
ai-image-type: diagram
ai-image-description: Schemat podłączenia potencjometru do wejścia analogowego AI1.
Ogólny układ: po lewej pokazano potencjometr opisany jako „potencjometr (1kΩ - 5kΩ)”, po prawej duży prostokąt symbolizujący urządzenie z pionowym rzędem zacisków.
Góra: nad przewodami biegnie dwukierunkowa strzałka z napisem „mniej niż 20 metrów”, odnosząca się do długości połączenia między potencjometrem a urządzeniem.
Lewa strona: potencjometr ma trzy wyprowadzenia; górne i dolne są podłączone do skrajnych końców elementu, a środkowe do suwaka oznaczonego trójkątną strzałką skierowaną w lewo.
Prawa strona: widoczne są cztery zaciski opisane kolejno od góry „+10V”, „AI1”, „GND” i „PE”, zaznaczone kółkami na lewej krawędzi prostokąta.
Połączenia: górny przewód łączy górny koniec potencjometru z „+10V”, środkowy przewód łączy suwak potencjometru z „AI1”, a dolny przewód łączy dolny koniec potencjometru z „GND”.
Ekranowanie: trzy przewody są otoczone przerywaną owalną obwiednią, a od jej dolnej części odchodzi przerywana linia do zacisku „PE”, co wskazuje na podłączenie ekranu przewodu do ochronnego PE.
6.4. Zadawanie częstotliwości poprzez szybkie wejście HDI
Falowniki posiadają jedno szybkie wejście HDI. Pozwala ono odczytywać częstotliwość do 100 kHz i skalować wartość wejściową na częstotliwość wyjściową. Schemat przedstawiający skalowanie częstotliwości zadanej na wejściu HDI na częstotliwość wyjściową falownika.
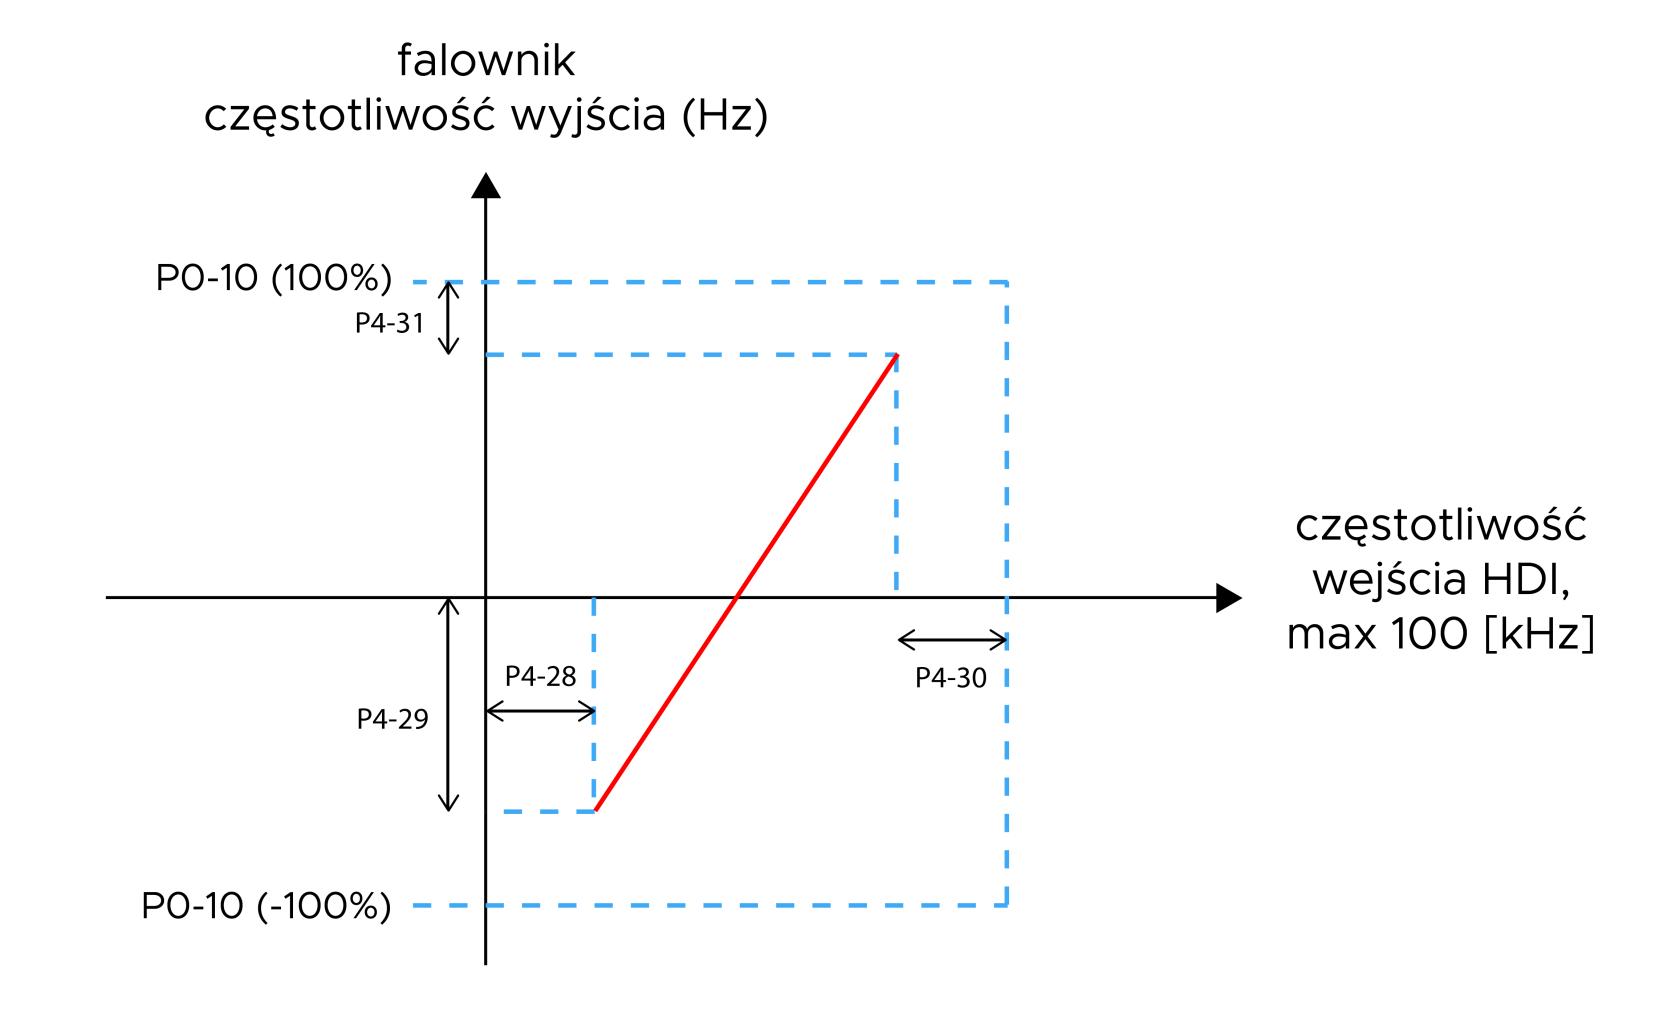
ai-image-id: img_026
ai-image-type: diagram
ai-image-description: Skalowanie wejścia HDI względem częstotliwości wyjściowej falownika.
Ogólny układ: czarny układ współrzędnych z osią pionową skierowaną w górę i osią poziomą w prawo; opisy osi odnoszą się odpowiednio do częstotliwości wyjścia falownika oraz częstotliwości wejścia HDI.
Środek wykresu: przez punkt przecięcia osi przechodzi pozioma linia odniesienia, a właściwą charakterystykę pokazuje czerwona linia ukośna rosnąca z lewego dołu do prawego górnego obszaru.
Linie pomocnicze: niebieskie linie przerywane tworzą prostokątny obszar graniczny oraz pionowe i poziome rzutowania od końców czerwonej linii do osi.
Lewa strona: widoczne są poziomy opisane jako „PO-10 (100%)” u góry i „PO-10 (-100%)” na dole; obok nich zaznaczono pionowe odcinki wymiarowe z etykietami „P4-31” i „P4-29”.
Dolna lewa część: początek czerwonej linii leży poniżej osi poziomej; do tego punktu prowadzi niebieska pionowa linia przerywana z osi oraz pozioma linia przerywana od osi pionowej. Między osią pionową a tą pionową linią zaznaczono odległość „P4-28”.
Prawa część: koniec czerwonej linii znajduje się powyżej osi poziomej; od niego poprowadzono niebieską pionową linię przerywaną w dół do osi oraz poziomą linię przerywaną do osi pionowej. Między tym rzutem a dalszą prawą granicą zaznaczono odległość „P4-30”.
Napisy i relacje: etykiety P4-28, P4-29, P4-30 i P4-31 są powiązane ze strzałkami wymiarowymi, co wizualnie wskazuje parametry wyznaczające przesunięcia i zakres mapowania między osią wejściową i osią wyjściową.
Parametry, które należy ustawić:
Kod funkcji
Nazwa
Szczegółowa instrukcja
WybórWybór
P0-03
Główne źródło częstotliwości (A)
0: klawiatura (bez podtrzymania wartości)
55
1: klawiatura (z podtrzymaniem wartości)
2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: krokowe komendy prędkości 7: prosty PLC 8: PID 9: komunikacjaP4-28
Częstotliwość na wejściu HDI dla jakiej wartości częstotliwości falownika wynosi 0 Hz
0.00kHz ~ P4-30
0.00kHz
P4-29
Wartość procentowa częstotliwości określonej w parametrze P0-10 jaką falownik przyjmie dla sygnału o poziomie niskim
-100.0% ~ 100.0%
0.0%
P4-30
Częstotliwość na wejściu HDI dla jakiej wartości częstotliwości falownika przyjmuje wartość z parametru P0-10
P4-28 ~ 100.00kHz
50.00kHz
P4-31
Wartość procentowa częstotliwości określonej w parametrze P0-10 jaką falownik przyjmie dla sygnału o poziomie wysokim
-100.0% ~ 100.0%
100.00%
P4-32
Czas filtrowania sygnału wejścia HDI
0.00s ~ 10.00s
0.10s
Schemat podłączenia falownika z sterownikiem PLC Fatek:
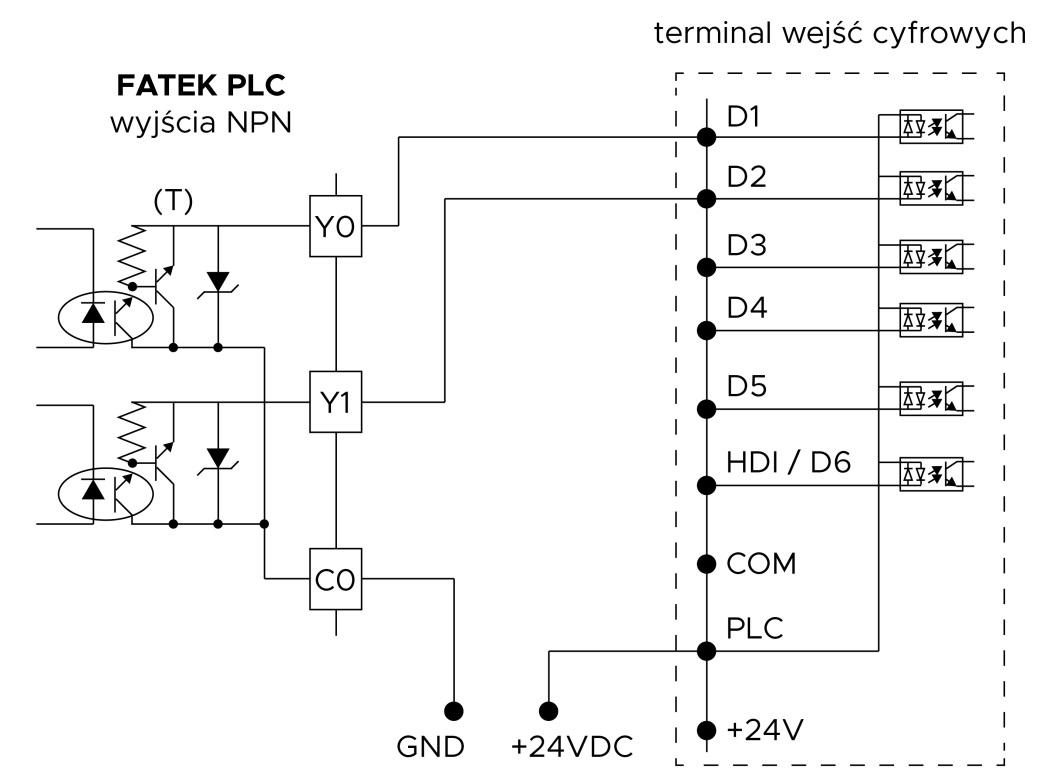
ai-image-id: img_027
ai-image-type: diagram
ai-image-description: Schemat połączeń PLC Fatek z wyjściami NPN i terminalem wejść cyfrowych.
Ogólna struktura: po lewej pokazano dwa stopnie wyjściowe tranzystorowe PLC, w środku zaciski Y0, Y1 i wspólny C0, a po prawej pionową listwę wejść cyfrowych w obwiedni przerywanej.
Lewa strona: widoczne są dwa podobne układy tranzystorowe z oznaczeniem „(T)” przy górnym stopniu; oba są połączone odpowiednio z zaciskami Y0 i Y1.
Środek: zacisk Y0 jest poprowadzony do wejścia D1, a zacisk Y1 do wejścia D2. Zacisk wspólny C0 schodzi w dół do punktu oznaczonego GND.
Prawa strona: lista wejść obejmuje kolejno D1, D2, D3, D4, D5, HDI / D6, COM, PLC oraz na dole +24V. Przy każdym z wejść narysowano symbol wejścia optoizolowanego.
Dół: poza punktem GND widoczny jest osobny punkt zasilania oznaczony +24VDC, połączony przewodem z dolną częścią listwy po prawej.
Połączenia: przewody są prowadzone poziomo z Y0 i Y1 do dwóch pierwszych wejść, a wspólny przewód odniesienia i zasilanie są wyprowadzone do dolnych zacisków układu wejściowego.
Widoczne napisy techniczne obejmują m.in. „FATEK PLC”, „wyjścia NPN”, „terminal wejść cyfrowych”, „Y0”, „Y1”, „C0”, „D1–D5”, „HDI / D6”, „COM”, „PLC”, „GND” i „+24VDC”.
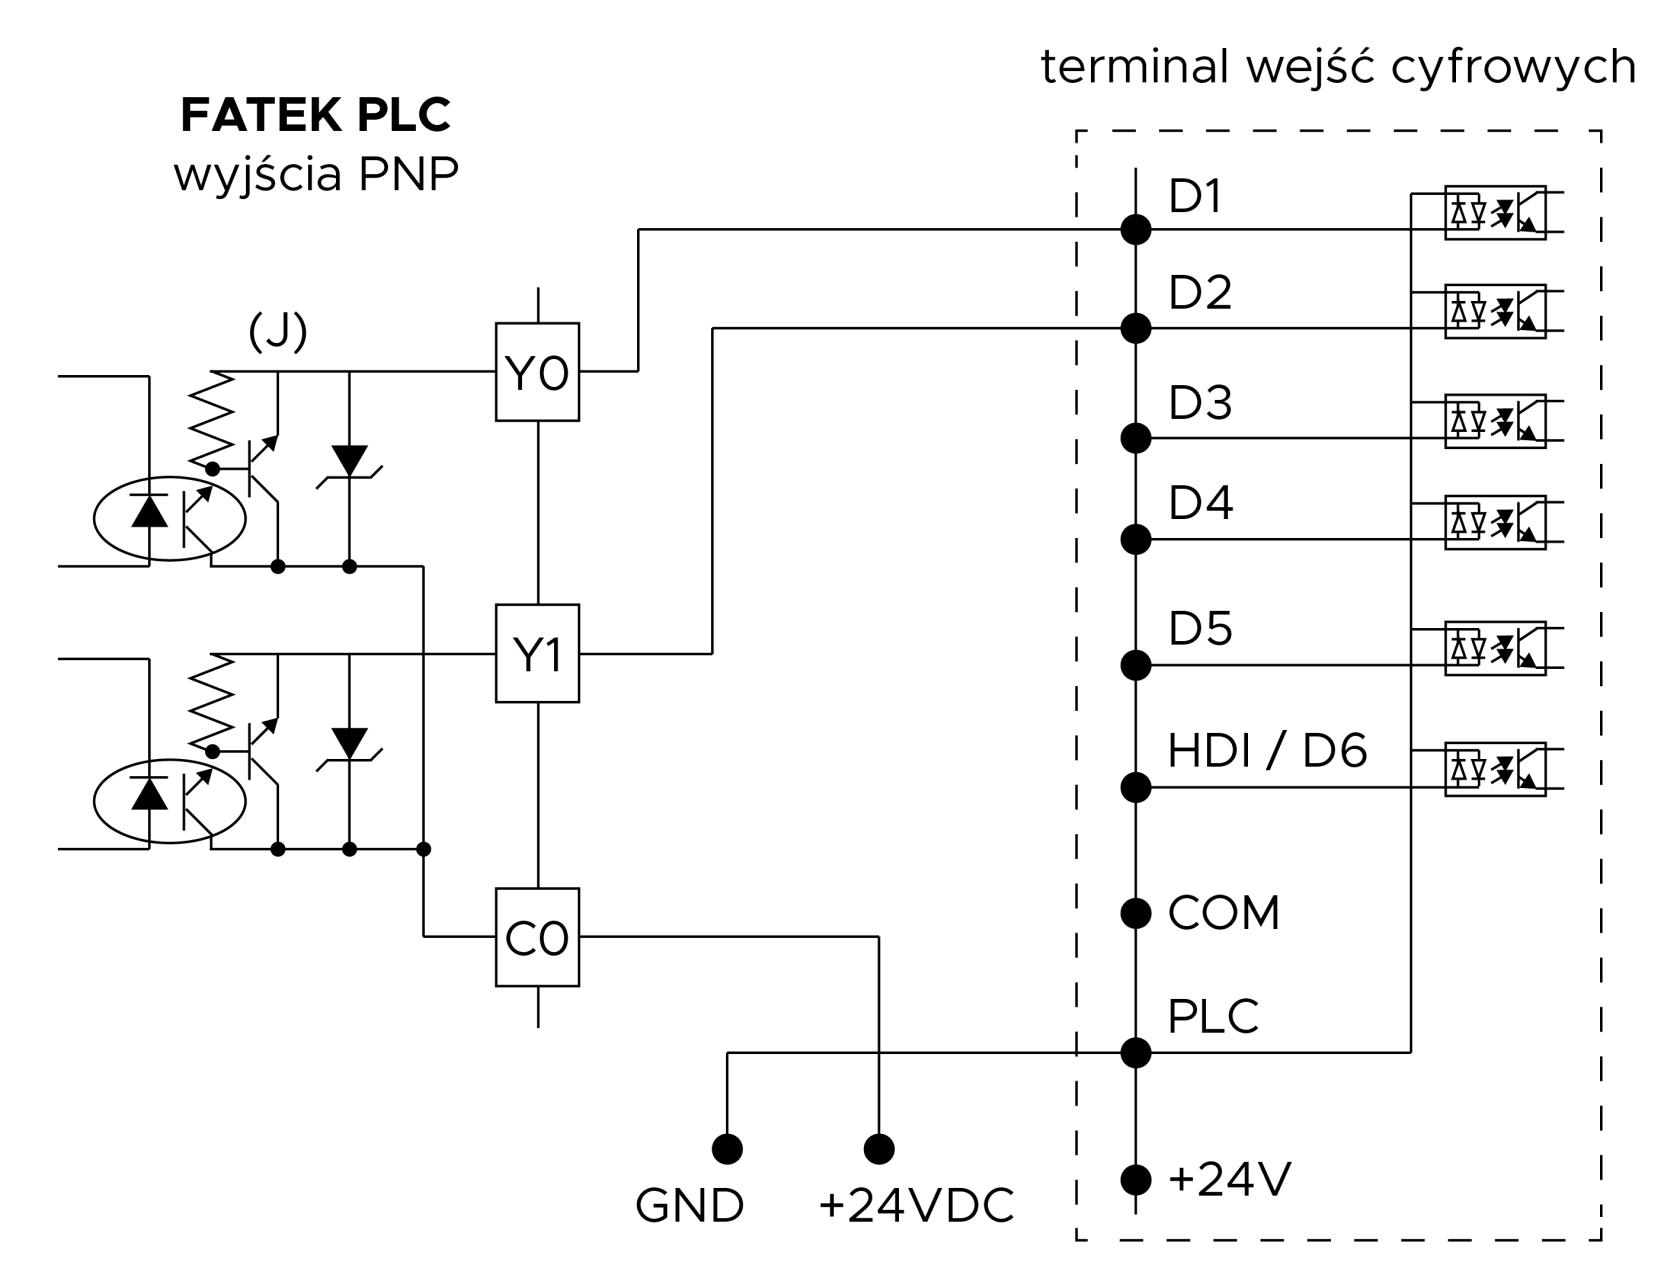
ai-image-id:
img_028
ai-image-type: diagram
ai-image-description: Połączenie wyjść PNP PLC Fatek z terminalem wejść cyfrowych D1-D6.
Ogólna struktura: po lewej pokazano część PLC z dwoma wyjściami tranzystorowymi, po prawej terminal wejść cyfrowych ujęty linią przerywaną.
Lewa strona: widoczne są dwa stopnie wyjściowe oznaczone jako Y0 i Y1 oraz wspólny zacisk C0; obok narysowano symbole tranzystorowe i elementy zabezpieczające charakterystyczne dla wyjść PNP.
Prawa strona: w pionowej kolumnie zacisków znajdują się kolejno D1, D2, D3, D4, D5, HDI / D6, COM, PLC oraz +24V; każdy z górnych sygnałów prowadzi do osobnego symbolu wejścia optoizolowanego.
Połączenia sygnałowe: przewód z Y0 dochodzi do górnej części listwy wejściowej, a przewód z Y1 do kolejnego toru; linie są prowadzone poziomo z lewej na prawą bez strzałek.
Dół schematu: C0 jest połączone przewodem schodzącym w dół do linii zasilania, przy której zaznaczono GND oraz +24VDC.
Oznaczenia tekstowe: na rysunku czytelne są napisy „FATEK PLC”, „wyjścia PNP”, „terminal wejść cyfrowych” oraz etykiety wszystkich zacisków.
Relacja elementów: układ zestawia stronę wyjściową PLC z wejściami cyfrowymi urządzenia docelowego i pokazuje wspólne odniesienie zasilania 24 V DC.
6.5. Zadawanie częstotliwości poprzez kombinację wejść na terminalu
W tym trybie mamy możliwość zadania do 16 prędkości i ich zmianę w zależności od kombinacji sygnału na wejściach cyfrowych. Poniżej przedstawiono parametry, które należy ustawić, aby sterować w tym trybie.
Kod funkcji
Nazwa
Szczegółowa instrukcja
Wartość zadana
P0-03
Główne źródło częstotliwości (A)
0: klawiatura (bez podtrzymania wartości)
66
1: klawiatura (z podtrzymaniem wartości)
2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: krokowe komendy prędkości 7: prosty PLC 8: PID 9: komunikacjaP4-00
Wejście cyfrowe D1
0: brak funkcji
1212
P4-01
Wejście cyfrowe D2
1: ruch do przodu
1313
P4-02
Wejście cyfrowe D3
2: ruch do tyłu
1414
P4-03
Wejście cyfrowe D4
3: trzy-liniowy tryb kontroli
1515
7: terminal dół
8: zatrzymanie z wybiegiem
9: reset błędu (RESET) 10: pauza 11: wejście zewnętrznego sygnału o błędzie 12: krokowe komendy ruchu terminal 1 13: krokowe komendy ruchu terminal 2 14: krokowe komendy ruchu terminal 3 15: krokowe komendy ruchu terminal 4 16: przyspieszanie/hamowanie terminal 1 17: przyspieszanie/hamowanie terminal 2 18: przełączanie głównego źródła częstotliwości 19: wyczyszczenie wartości zadanej przez przyciski strzałki na klawiaturze 20: przełączania między terminalami dla komendy ruchu 21: nieaktywne przyspieszanie/hamowanie 22: pauza PID 23: reset statusu PLC 24: pauza częstotliwości kołysania (wobble) 25: licznik wejścia 26: reset licznika 27: wejście licznika długości 28: reset długości 29: nieaktywna kontrola momentu obrotowego 30: częstotliwość impulsów wejściowych (tylko dla HDI) 31: zarezerwowany 32: komenda hamowania elektrodynamicznego 33: zewnętrzny błąd 34: możliwa modyfikacja częstotliwości 35: odwrotny kierunek działania PID 36: zewnętrzny stop terminal 1 37: kontrola przełączania poleceń terminal 2 38: stop integracji PID 39: przełączania źródła częstotliwości A do zadanej częstotliwości 40: przełączania źródła częstotliwości B do zadanej częstotliwości 41: zarezerwowany 42: zarezerwowany 43: przełączanie parametrów PID 44: błąd użytkownika 1 45: błąd użytkownika 2 46: przełączanie pomiędzy kontrolą prędkości a momentu obrotowego 47: zatrzymanie awaryjne 48: zewnętrzny stop terminal 2 49: hamowanie elektrodynamiczne 50: reset czasu pracyPC-00
Komenda krokowa 0
-100.0% ~ 100.0%
0.0%
PC-01
Komenda krokowa 1
-100.0% ~ 100.0%
10.0%
PC-02
Komenda krokowa 2
-100.0% ~ 100.0%
20.0%
PC-03
Komenda krokowa 3
-100.0% ~ 100.0%
30.0%
PC-04
Komenda krokowa 4
-100.0% ~ 100.0%
40.0%
PC-05
Komenda krokowa 5
-100.0% ~ 100.0%
50.0%
PC-06
Komenda krokowa 6
-100.0% ~ 100.0%
60.0%
PC-07
Komenda krokowa 7
-100.0% ~ 100.0%
70.0%
PC-08
Komenda krokowa 8
-100.0% ~ 100.0%
80.0%
PC-09
Komenda krokowa 9
-100.0% ~ 100.0%
90.0%
PC-10
Komenda krokowa 10
-100.0% ~ 100.0%
100.0%
PC-11
Komenda krokowa 11
-100.0% ~ 100.0%
0.0%
PC-12
Komenda krokowa 12
-100.0% ~ 100.0%
0.0%
PC-13
Komenda krokowa 13
-100.0% ~ 100.0%
0.0%
PC-14
Komenda krokowa 14
-100.0% ~ 100.0%
0.0%
PC-15
Komenda krokowa 15
-100.0% ~ 100.0%
0.0%
Schemat dla sterownika PLC Fatek:
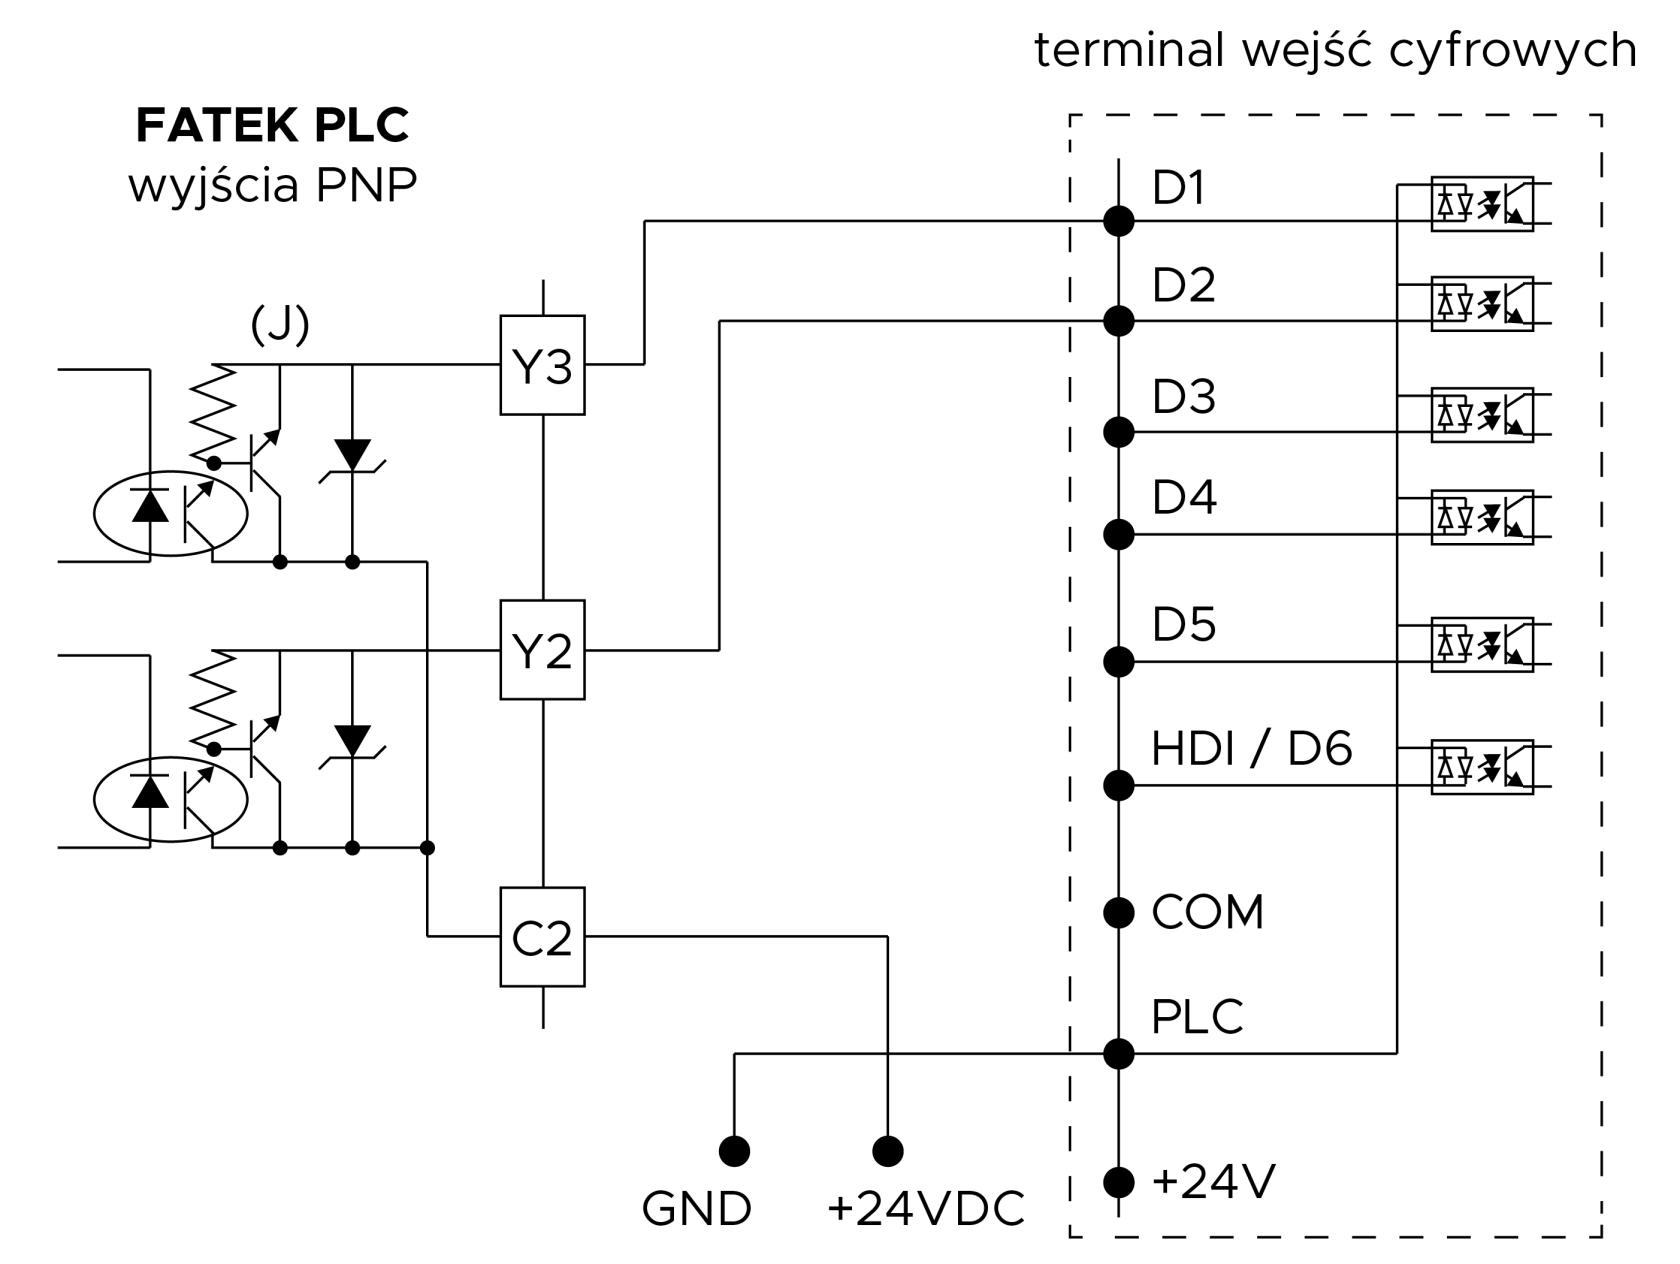
ai-image-id: img_029
ai-image-type: diagram
ai-image-description: Schemat połączenia wyjść PNP PLC Fatek z terminalem wejść cyfrowych.
Ogólna struktura: po lewej stronie pokazano część PLC, po prawej w przerywanej ramce terminal wejść cyfrowych; obie części łączą przewody prowadzone poziomo i pionowo.
Lewa strona: widoczne są dwa podobne stopnie wyjściowe z symbolami elementów półprzewodnikowych; obok nich znajdują się oznaczenia zacisków Y3 i Y2, a niżej wspólny zacisk C2.
Połączenia z PLC: z Y3 wychodzi przewód do górnej części terminala, z Y2 drugi przewód do kolejnego wejścia; wspólny obwód wyjść schodzi do C2.
Prawa strona: wzdłuż pionowej listwy zaciskowej oznaczono kolejno D1, D2, D3, D4, D5, HDI / D6, COM, PLC oraz +24V.
Symbole wejść: przy D1-D5 oraz HDI / D6 narysowano powtarzalne prostokątne symbole wejść optoizolowanych, połączone z pionową magistralą wewnątrz ramki.
Dół rysunku: poza ramką widoczne są dwa punkty odniesienia opisane GND i +24VDC, włączone do wspólnego obwodu zasilania.
Relacje: rysunek pokazuje przyporządkowanie wyjść Y3 i Y2 do wejść terminala oraz sposób dołączenia wspólnego punktu i zasilania do sekcji wejść.
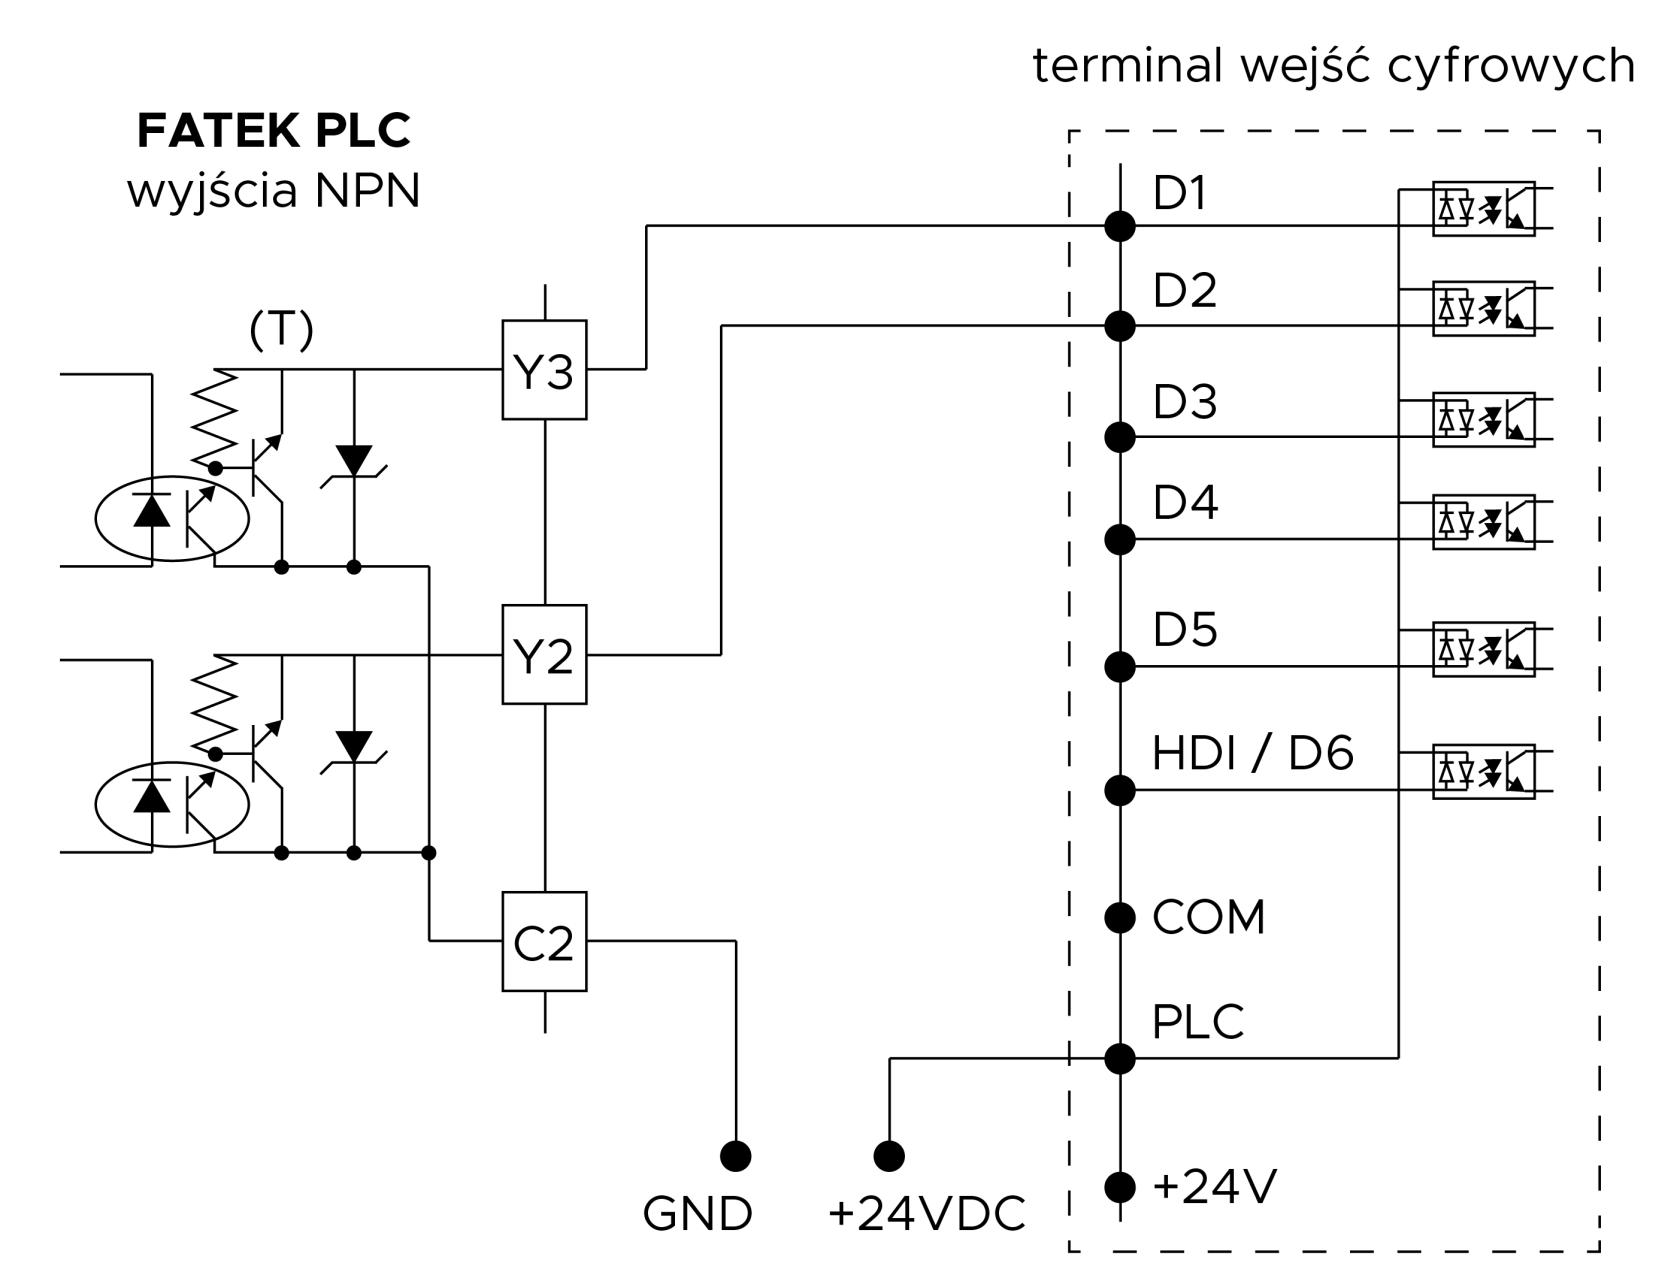
ai-image-id:
[Podziałimg_030
ai-image-type:tekstu]diagram
ai-image-description: Schemat połączeń wyjść NPN PLC Fatek z terminalem wejść cyfrowych.
Po lewej pokazano dwa podobne tory wyjściowe z symbolami tranzystorowymi i diodami; obok widoczne są oznaczenia wyjść Y3 i Y2 oraz wspólnego zacisku C2.
Środkową część zajmują przewody wychodzące z Y3 i Y2 w prawo oraz pionowe połączenie schodzące z Y3 do Y2 i dalej do C2.
Po prawej, w przerywanej ramce, znajduje się pionowa listwa zacisków wejściowych oznaczona kolejno: D1, D2, D3, D4, D5, HDI / D6, COM, PLC, +24V.
Przewód z Y3 dochodzi do poziomu D1, a przewód z Y2 do poziomu D2; niższe wejścia są pokazane jako kolejne dostępne punkty na tej samej listwie.
Przy każdym wejściu po prawej stronie narysowano powtarzalny symbol wewnętrznego obwodu wejściowego, wyglądający na optoizolowany tor wejścia.
Na dole po lewej od C2 przewód schodzi do punktu oznaczonego GND.
Osobny punkt oznaczony +24VDC jest połączony z zaciskiem PLC po prawej stronie.
Czarne kropki oznaczają punkty przyłączeniowe na listwach i w miejscach połączeń przewodów.
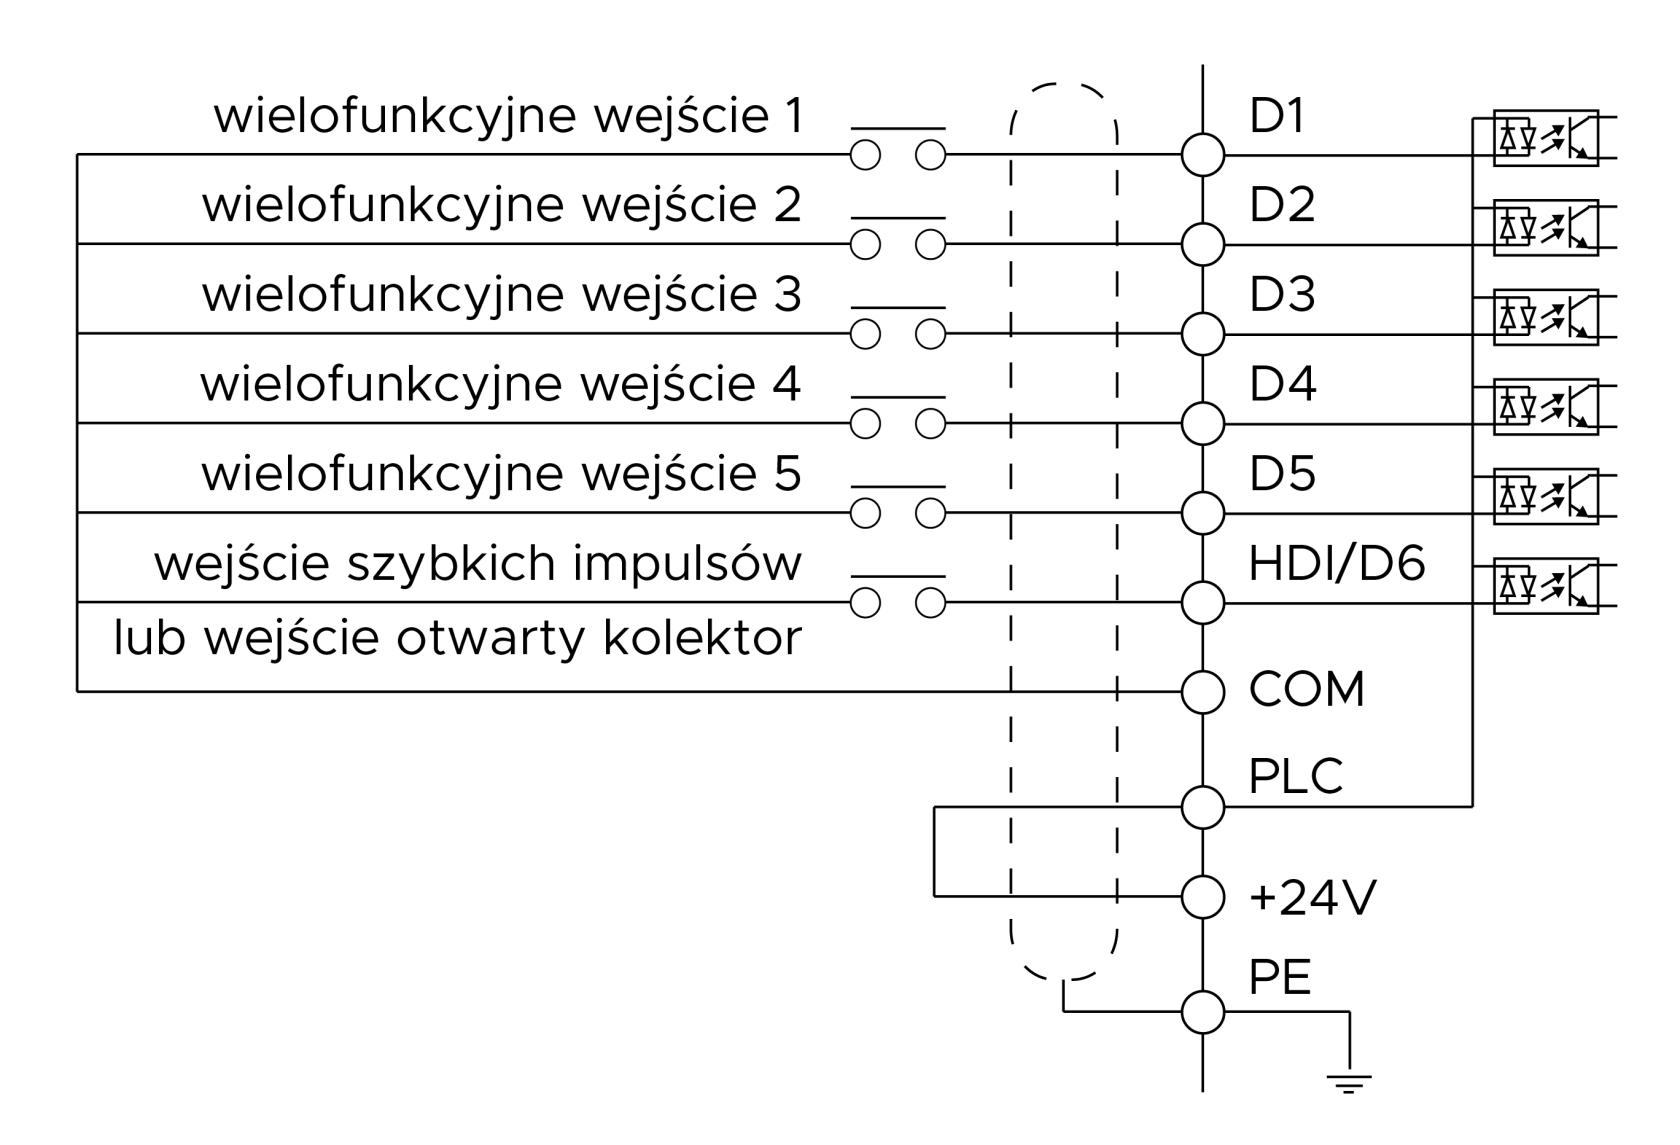
Podłączenie zewnętrznych przycisków sterujących – schemat ogólny:
ai-image-id: img_031
ai-image-type: diagram
ai-image-description: Schemat wejść terminala D1-D6 z przyciskami zewnętrznymi.
Ogólna struktura: po lewej stronie pokazano sześć poziomych linii wejściowych opisanych jako „wielofunkcyjne wejście 1” do „wielofunkcyjne wejście 5” oraz „wejście szybkich impulsów lub wejście otwarty kolektor”.
Lewa strona: każda linia ma symbol przycisku lub styku narysowany tuż przed przejściem do części środkowej schematu; wszystkie linie są zebrane wspólnym przewodem powrotnym po lewej krawędzi.
Środek: po prawej od styków znajduje się pionowa listwa zacisków z okrągłymi punktami przyłączeniowymi oznaczonymi kolejno D1, D2, D3, D4, D5 oraz HDI/D6.
Prawa strona: od każdego zacisku wejściowego odchodzi pozioma linia do symbolu izolowanego wejścia optycznego; obok każdego wejścia widoczny jest mały prostokątny symbol z diodą LED/optoizolacją.
Dolna część listwy: poniżej wejść znajdują się zaciski COM, PLC, +24V i PE ustawione pionowo jeden pod drugim.
Połączenia dolne: między PLC a +24V pokazano mostek przewodem w kształcie prostokąta; zacisk PE jest połączony z symbolem uziemienia ochronnego.
Relacje: linie wejściowe z lewej są doprowadzone do zacisków D1-D6/HDI, a wspólny przewód przycisków schodzi do części dolnej, gdzie współpracuje z linią wspólną i zasilaniem 24 V.
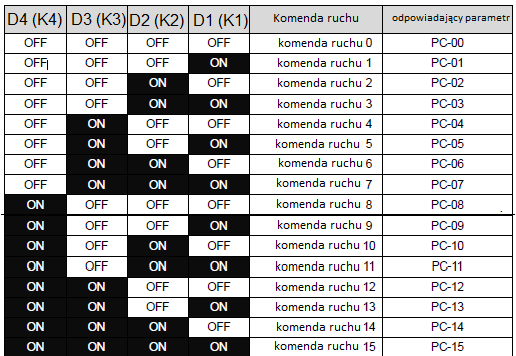
Poniżej przedstawiono kombinację wejść dla prędkości z danego parametru:
ai-image-id:
img_032
ai-image-type: table-scan
ai-image-description: Tabela stanów wejść D1-D4 i przypisanych komend ruchu.
Ogólna struktura: sześciokolumnowa tabela z nagłówkami „D4 (K4)”, „D3 (K3)”, „D2 (K2)”, „D1 (K1)”, „Komenda ruchu” oraz „odpowiadający parametr”.
Lewa część: pierwsze cztery kolumny pokazują kombinacje binarne wejść w stanach „OFF” i „ON”; pola z „ON” są zaznaczone czarnym tłem z jasnym napisem, a pola „OFF” pozostają białe.
Środkowa część: kolumna „Komenda ruchu” zawiera kolejne pozycje od „komenda ruchu 0” do „komenda ruchu 15”.
Prawa część: ostatnia kolumna mapuje każdy wiersz na parametr od „PC-00” do „PC-15”.
Góra: pierwszy wiersz danych odpowiada układowi wszystkich wejść w stanie OFF i prowadzi do komendy 0 oraz parametru PC-00.
Dół: ostatni wiersz pokazuje wszystkie cztery wejścia w stanie ON i prowadzi do komendy 15 oraz parametru PC-15.
Układ wierszy tworzy pełną tabelę 16 kombinacji czterech wejść, uporządkowaną jak zestawienie wszystkich możliwych stanów logicznych.
6.6. Zadawanie częstotliwości poprzez komunikację - Modbus
Kod funkcji
Nazwa
Szczegółowa instrukcja
Wartość zadana
Pd-00
Szybkość transmisji
0: 300BPS
55
1: 600BPS
2: 1200BPS 3: 2400BPS 4: 4800BPS 5: 9600BPS 6: 19200BPS 7: 38400BPSPd-01
Format danych
0: brak kontroli parzystości (8-N-2)
00
1: kontrola parzystości (8-E-1)
2: kontrola nieparzystości (8-O-1) 3: brak kontroli parzystości (8-N-1)Pd-02
Lokalny adres
1 ~ 247, 0 jest rozgłoszeniowym
11
Pd-03
Opóźnienie odpowiedzi
0ms ~ 20ms
22
Pd-04
timeouttimeout
0.0 (brak)
0.1s ~ 60.0s
0.0
Pd-05
Wybór protokołu komunikacyjnego
0: nie ustandaryzowany MODBUS
11
1: standardowy protokół MODBUS
Pd-06
Rozdzielczość odczytywanego prądu w komunikacji
0: 0.01A
00
1: 0.1A
Obsługiwane komendy:
03H: odczyt parametrów ze stacji slave (read)
06H: zapis parametrów do stacji slave (write)
Ustawienie źródła komend ruchu i częstotliwości jako komunikacja:
Kod funkcji
Nazwa
Szczegółowa instrukcja
WybórWybór
P0-02
Źródło komendy ruchu
0: klawiatura (dioda nie świeci)
22
1: terminal (dioda świeci)
2: komunikacja (dioda mruga)P0-03
Główne źródło częstotliwości (A)
0: klawiatura (bez podtrzymania wartości)
99
1: klawiatura (z podtrzymaniem wartości)
2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: krokowe komendy prędkości 7: prosty PLC 8: PID 9: komunikacjaP0-27
Komendy źródła kombinacji ze źródłem częstotliwości
pozycja jednostek: operacje zadane z klawiatury w kombinacji ze źródłem częstotliwości
999999
0: brak kombinacji
1: klawiatura 2: wejście analogowe AI1 3: wejście analogowe AI2 4: potencjometr 5: wejście szybkich impulsów HDI 6: komendy krokowe prędkości 7: prosty PLC 8: PID 9: komunikacja pozycja dziesiątek: operacje zadawane z terminala w kombinacji ze źródłem częstotliwości pozycja setek: operacje zadawane przez komunikację
Aby odpytać parametry z grupy P0~P0PF należy obliczyć adres tego parametru . W tym celu należy zmienić w nazwie grupy literę P na F d) oraz numer parametru wyrażony w hexie. Tak utworzoną liczbę przeliczamy z formatu hex na dziesiętny i dodajemy 1. Np. aby odpytać adres P0-10 należy adres ten zmienić według powyższych zasad P0 > F0, 10 > A otrzymujemy liczbę w hexie F00A > 61450 dziesiętnie > 61451 > adres, który odpytujemy. dodać numer grupy (0~0
Analogicznie postępujemy z wszystkimi parametrami.
Tabele parametrów
Aby odpytać dany parametr po Modbusie, do adresu komendy wyrażonej dziesiętnie (DEC) należy dodać 1.
Parametry odpowiedzialne za sterowanie (odczyt / zapis):
Adres komendy HEX
Adres komendy DEC
Opis 1000Opis4096
1000
4096
częstotliwość zadana (zakres od -10000 do 10000 odpowiada -100 % do 100 % P0-10)
100110014097
4097
częstotliwość pracy
100210024098
4098
napięcie na szynie BUS
100310034099
4099
napięcie na wyjściu
100410044100
4100
natężenie prądu na wyjściu
100510054101
4101
moc wyjściowa
1006 4102 moment10061007
4102prędkość
moment4104
1007
4103
prędkość
1008
4104
stan wejść DI
100910094105
4105
stan wyjść DO
100A100A4106
4106
napięcie na wejściu AI1
100B100B4107
4107
napięcie na wejściu AI2
100C100C4108
4108
temperatura radiatora
100D100D4109
4109
częstotliwość na wejściu HDI
100E100E4110
4110
Length value input
100F100F4111
4111
Load speed
101010104112
4112
PID setting
101110114113
4113
PID feedback
101210124114
4114
PLC running process
101310134115
4115
HDI input pulse frequency, unit is 0.01kHz
10144116
4116
Feedback speed, unit is 0.1Hz
101510154117
4117
Remain running time
101610164118
4118
AI1 voltage before calibration
101710174119
4119
AI2 voltage before calibration
1018 4120 Reserved10181019
4120
Reserved
1019
4121
Linear speed
101A101A4122
4122
Current power on time
101B101B4123
4123
Current running time
101C101C4124
4124
HDI input pulse frequency, unit is 1Hz
101D101D4125
4125
Communication setting value
101E101E4126
4126
Actual feedback speed
101F101F4127
4127
Main frequency A display
10204128
4128
Auxiliary frequency B display
Komendy ruchu (odczyt/zapis):
Adres komendy HEX
Adres komendy DEC
Funkcja komendy
200020008192
8192
0001: Ruch do przodu
0002: Ruch do tyłu 0003: Ruch typu jog do przodu 0004: Ruch typu jog do tyłu 0005: Hamowanie wybiegiem 0006: Hamowanie do zatrzymania 0007: Reset błędu
Pozostałe parametry (tylko do odczytu):
Adres komendy HEX
Adres komendy DEC
Funkcja komendy
3000300012288
12288
0001: Ruch do przodu
0002: Ruch do tyłu 0003: Stop 200120018193
8193
BIT0: Zarezerwowane
BIT1: Zarezerwowane BIT2: kontrola wyjść Przekaźnik 1 Przekaźnik 1 BIT3: kontrola wyjść Przekaźnik 2 Przekaźnik 2 BIT4: kontrola wyjść HDO otwarty kolektor
Kody błędu:
Adres komendy HEX
Adres komendy DEC
Funkcja komendy
8000800032768
32768
0000: Brak błędu
0001: Zarezerwowane 0002: Przeciążenie prądowe podczas przyspieszania 0003: Przeciążenie prądowe podczas hamowania 0004: Przeciążenie prądowe podczas stałej prędkości 0005: Przeciążenie napięciowe podczas przyspieszania 0006: Przeciążenie napięciowe podczas hamowania 0007: Przeciążenie napięciowe podczas stałej prędkości 0008: Zarezerwowane 0009: Błąd zbyt niskiego napięcia 000A: Przeciążenie falownika 000B: Przeciążenie silnika 000C: Błąd fazy wejściowej 000D: Błąd fazy wyjściowej 000E: Przegrzanie modułu 000F: Zewnętrzny błąd 0010: Błąd komunikacji 0011: Błąd stycznika 0012: Błąd detekcji prądu 0013: Błąd funkcji autotuning 0014: Zarezerwowane 0015: Błąd parametru R/W 0016: Błąd sprzętowy falownika 0017: Błąd uziemienia falownika 0018: Zarezerwowane 0019: Zarezerwowane 001A: Osiągnięto czas pracy 001B: Spersonalizowany błąd 1 001C: Spersonalizowany błąd 2 001D: Osiągnięto czas włączenia 001E: Brak obciążenia 001F: Utrata sprzężenia zwrotnego PID podczas pracy 0028: Błąd przekroczenia czasu szybkiego ograniczenia prądu 0029: Zarezerwowane 002A: Nadwymiarowe odchylenie prędkości 002B: Przekroczenie prędkości silnika 8001800132769
32769
0000: Brak błędu
0001: Błędne hasło 0002: Błędna komenda 0003: Błąd sumy kontrolnej 0004: Nieprawidłowy adres 0005: Nieprawidłowy parametr 0006: Nieprawidłowa zmiana parametru 0007: System zablokowany 0008: Operacje EEPROM
6.6.1 Fatek – Modbus. Pobierz przykładowy program
ai-image-id:
img_033
ai-image-type: diagram
ai-image-description: Komunikacja Modbus-RTU RS-485 między falownikiem Micno a sterownikiem Fatek.
Ogólny układ: po lewej pokazano ciemny napęd/falownik z panelem operatorskim, po prawej sterownik PLC z modułem komunikacyjnym; między nimi znajduje się czarna dwukierunkowa strzałka.
Środek obrazu: nad strzałką widoczny napis „RS-485”, a pod nią „Modbus-RTU”, co wskazuje typ łącza i protokołu.
Lewa strona: urządzenie z logo „micno”, wyświetlaczem LED i klawiaturą membranową; przyciski są oznaczone m.in. „RUN” i „STOP/RST”.
Prawa strona: sterownik marki FATEK z wieloma zaciskami śrubowymi na górze i dole, dwoma złączami DB9 na froncie oraz bocznym modułem z pionowymi opisami „ETHERNET”, „PORT4 RS485” i „PORT3 RS232”.
Tło: jasne, z delikatnym wzorem sześciokątów, bez przewodów ani szczegółowego schematu okablowania.
Obraz nie pokazuje mapy rejestrów ani parametrów transmisji; wizualnie identyfikuje jedynie parę urządzeń i standard komunikacji między nimi.
Aby sterować Micno z poziomu Fateka należy ustawić port komunikacyjny np. port 2 następująco (zakładka PLC > setting > port 2 parameter):
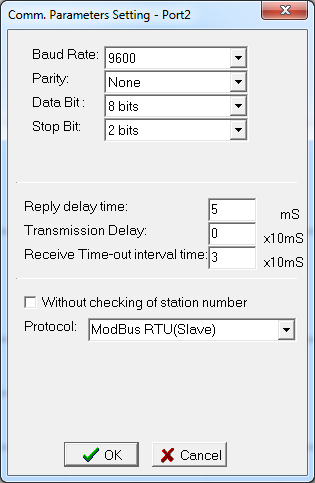
ai-image-id: img_034
ai-image-type: ui-screenshot
ai-image-description: Okno „Comm. Parameters Setting - Port2”.
Góra: cztery listy rozwijane z parametrami łącza szeregowego: Baud Rate ustawione na 9600, Parity na None, Data Bit na 8 bits i Stop Bit na 2 bits.
Środek: trzy pola czasowe opisane jako Peplly delay time, Transmission Delay i Receive Time-out interval time; widoczne wartości to odpowiednio 5, 0 i 3, z jednostkami mS oraz x10mS po prawej stronie.
Niżej po lewej: niezaznaczone pole wyboru „Without checking of station number”.
Dół sekcji ustawień: lista „Protocol” z wybraną opcją „ModBus RTU(Slave)”.
Sam dół okna: dwa przyciski akcji, „OK” z zielonym znacznikiem oraz „Cancel” z czerwonym symbolem X.
Układ i podpisy wskazują na ekran konfiguracji portu komunikacyjnego, używany do ustawienia parametrów transmisji i trybu pracy Modbus.
Następnie wykorzystać funkcję 150 i stworzyć tabelę modbus master np.:
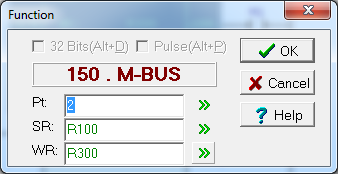
ai-image-id: img_035
ai-image-type: ui-screenshot
ai-image-description: Okno konfiguracji funkcji 150 M-BUS w Fatek.
Ogólna struktura: małe okno dialogowe systemu Windows z paskiem tytułu „Function” i dużym czerwonym napisem „150 . M-BUS” w centralnej części.
Góra: po lewej widoczne dwa nieaktywne pola wyboru „32 Bits(Alt+D)” i „Pulse(Alt+P)”, po prawej pionowy zestaw przycisków „OK”, „Cancel” i „Help” z ikonami.
Lewa strona: poniżej znajdują się trzy wiersze parametrów opisane jako „Pt:”, „SR:” i „WR:”.
Środek: przy „Pt” wpisana jest wartość „2”, przy „SR” wartość „R100”, a przy „WR” wartość „R300”; każde pole ma prostokątną ramkę edycyjną.
Prawa strona pól: obok każdego wiersza widoczna jest zielona ikona podwójnej strzałki skierowanej w prawo.
Dół: układ ma charakter typowego formularza parametrów funkcji komunikacyjnej, bez wykresów ani schematów połączeń.
Czytelność obrazu jest dobra; napisy i wartości pól są rozpoznawalne.
Pt: port po którym odbywa się komunikacja
SR: rejestr tabeli modbus master
WR: rejestr roboczy.
Przy takich ustawieniach, aby zadać parametr z tabeli tabeli parametrów można skorzystać tabeli modbus master, np. dla częstotliwości zadanej, adres 1000 w hex po przeliczeniu na format dziesiętny należy dodać 1 (adres 1000 hex → 4096 dec → 4097 adres, który zadajemy):
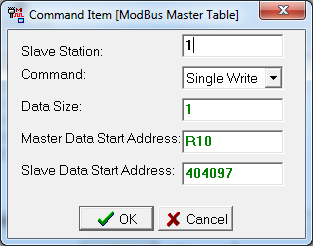
ai-image-id: img_036
ai-image-type: ui-screenshot
ai-image-description: Okno „Command Item [ModBus Master Table]”.
Ogólna struktura: małe okno dialogowe systemu Windows z pięcioma polami formularza ułożonymi pionowo i dwoma przyciskami na dole.
Góra: w pasku tytułu widnieje nazwa „Command Item [ModBus Master Table]”.
Środkowa część: po lewej są etykiety pól „Slave Station”, „Command”, „Data Size”, „Master Data Start Address” i „Slave Data Start Address”.
Prawa strona formularza: wartości wpisane w polach to odpowiednio „1”, rozwijana lista „Single Write”, „1”, „R10” oraz „404097”.
Wyróżnienie wizualne: wartości adresowe „R10” i „404097” są pokazane zielonym tekstem, co odróżnia je od pozostałych pól.
Dół: znajdują się dwa przyciski akcji, „OK” z zielonym znacznikiem wyboru oraz „Cancel” z czerwonym znakiem X.
Układ sugeruje ekran definiowania pojedynczej operacji zapisu, gdzie lokalny rejestr lub adres źródłowy jest powiązany z adresem danych urządzenia podrzędnego.
Slave station – adres Micno w sieci modbus
Command – komenda modbusa (odczyt, zapis, pojedynczy zapis)
Data size – ile kolejnych zmiennych odpytujemy
Master Data start Address – rejestr przy opcji write, z którego zostanie pobrana zmienne do wpisania w adres modbusowy, lub przy opcji read, do którego zostanie wpisana zmienne odczytana z adresu modbusowego
Slave Data start Address – rejestr przy opcji write, do którego zostanie wpisana zmienna lub przy opcji read, którego zostanie odczytana zmienna.
Przedrostek 4 przed adresem zmiennej oraz komenda single write mówi nam o typie zmiennej jaką zadajemy/odpytujemy.
Poniżej przykład odpytania zmiennej o adresie 3000 hex mówiącej o stanie pracy falownika, czyli 12288 dziesiętnie, po dodaniu 1, 12289, oraz dodajemy cyfrę 4 z przodu:
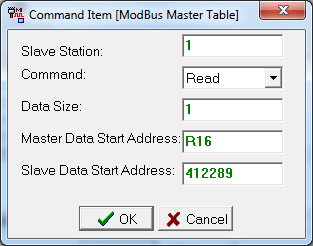
ai-image-id: img_037
ai-image-type: ui-screenshot
ai-image-description: Okno „Command Item [ModBus Master Table]” z parametrami polecenia Modbus.
Ogólna struktura: małe okno dialogowe z etykietami po lewej i polami wartości po prawej, ułożonymi w pięciu wierszach.
Góra: pole „Slave Station” ma wartość 1, a pole „Command” jest ustawione na „Read” w rozwijanej liście.
Środek: „Data Size” ma wartość 1, a „Master Data Start Address” ustawiono na R16; wartości są pokazane zielonym tekstem.
Niżej: „Slave Data Start Address” ma wartość 412289, również zaznaczoną zielonym tekstem.
Dół: widoczne są dwa przyciski akcji, „OK” z zielonym znacznikiem oraz „Cancel” z czerwonym symbolem X.
Kolorystyka i układ sugerują klasyczne okno konfiguracyjne programu narzędziowego dla komunikacji Modbus.
Zmienna zostanie odczytana do rejestru R16.
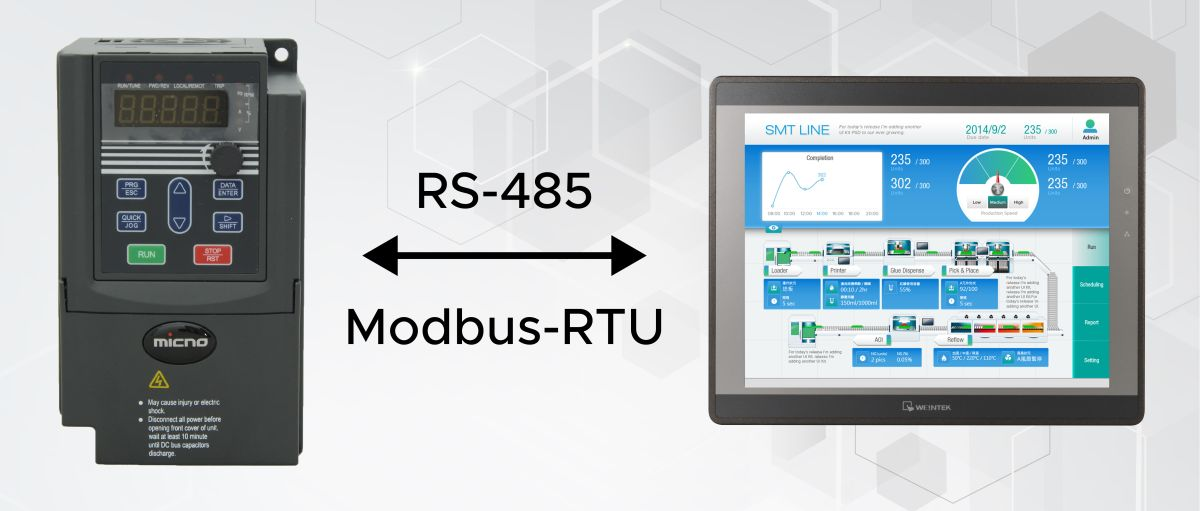
6.6.2 Weintek – Modbus. Pobierz przykładowy program
ai-image-id:
img_038
ai-image-type: diagram
ai-image-description: Połączenie falownika Micno z panelem Weintek przez RS-485 / Modbus-RTU
Ogólna struktura: szeroki diagram z dwoma urządzeniami ustawionymi naprzeciw siebie na jasnym tle z delikatnym wzorem sześciokątów.
Lewa strona: czarny falownik Micno pokazany od frontu, z małym wyświetlaczem LED u góry, klawiaturą membranową pośrodku i przyciskami sterującymi, w tym zielonym „RUN” i czerwonym „STOP/RST”.
Środek: duża pozioma strzałka dwukierunkowa wskazująca komunikację w obie strony; nad strzałką widoczny napis „RS-485”, a pod nią „Modbus-RTU”.
Prawa strona: panel operatorski z szerokim ekranem, na dolnej ramce widoczne logo Weintek; na ekranie pokazano przykładowy interfejs HMI z wykresem, wskaźnikiem półkolistym i wieloma kaflami statusowymi.
Tło i styl: brak pokazanych przewodów, zacisków i numerów pinów; relacja między urządzeniami została uproszczona do schematu blokowego z opisem interfejsu.
Najbardziej czytelny przekaz obrazu to zestawienie dwóch urządzeń oraz wskazanie typu łącza i protokołu użytego między nimi.
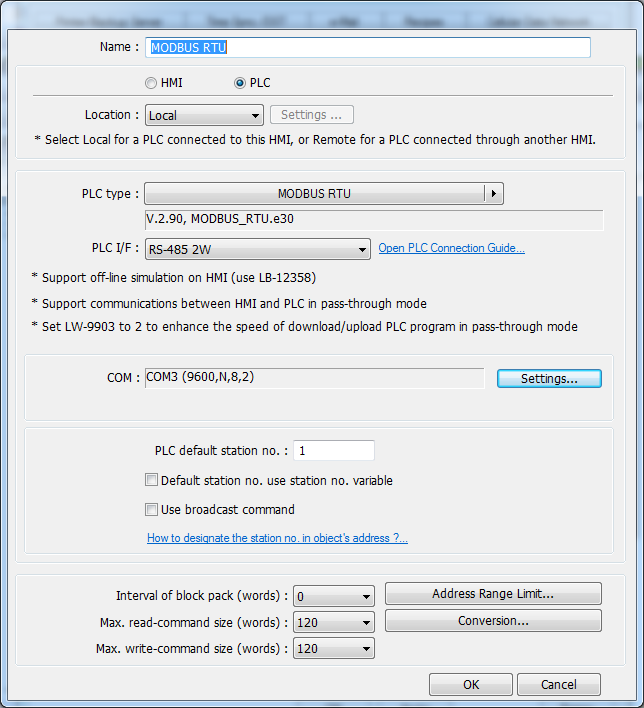
Aby sterować falownikiem Micno z poziomu Weinteka dla powyższych parametrów należy ustawić następujące parametry komunikacyjne (zakładka Edit > system parameters):
ai-image-id: img_039
ai-image-type: ui-screenshot
ai-image-description: Okno konfiguracji PLC Modbus RTU przez RS-485 2W w narzędziu Weintek.
Góra: pole „Name” z wpisem „MODBUS RTU”, niżej wybór typu urządzenia z zaznaczoną opcją „PLC” oraz lokalizacji ustawionej na „Local”.
Sekcja typu sterownika: rozwijane pole „PLC type” ustawione na „MODBUS RTU”, pod nim widoczny wpis wersji „V.2.90, MODBUS RTU.e30”.
Sekcja interfejsu: pole „PLC I/F” ustawione na „RS-485 2W” oraz link „Open PLC Connection Guide...”.
Środek okna: pole portu komunikacyjnego „COM” ustawione na „COM3 (9600,N,8,2)” z przyciskiem „Settings...” po prawej.
Niżej: pole „PLC default station no.” z wartością „1” oraz dwa niezaznaczone pola wyboru dotyczące numeru stacji i komendy broadcast.
Dolna część: rozwijane ustawienia „Interval of block pack (words)”, „Max. read-command size (words)” i „Max. write-command size (words)” z wartościami 0, 120 i 120.
Prawa dolna strefa: przyciski „Address Range Limit...”, „Conversion...”, „OK” i „Cancel”.
Przy czym numer Portu COM należy wybrać w zależności od panela operatorskiego – należy sprawdzić, na którym porcie COM znajduje się RS 485 2W.
ai-image-id: img_040
ai-image-type: ui-screenshot
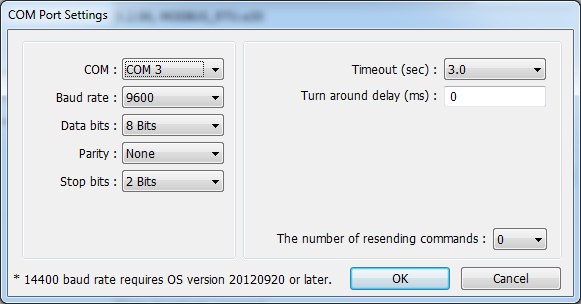
ai-image-description: Okno „COM Port Settings” z parametrami portu szeregowego.
Ogólna struktura: jasne okno dialogowe podzielone na dwa pionowe obszary z polami wyboru i przyciskami na dole.
Lewa strona: lista ustawień transmisji obejmuje „COM” ustawione na „COM 3”, „Baud rate” ustawione na „9600”, „Data bits” na „8 Bits”, „Parity” na „None” oraz „Stop bits” na „2 Bits”.
Prawa strona: widoczne są pola „Timeout (sec)” z wartością „3.0”, „Turn around delay (ms)” z wartością „0” oraz „The number of resending commands” z wartością „0”.
Dół: po lewej znajduje się drobna uwaga o ograniczeniu dla prędkości 14400 baud, a po prawej standardowe przyciski „OK” i „Cancel”.
Forma kontrolek: większość ustawień ma postać rozwijanych list, co wskazuje na ręczny dobór parametrów komunikacyjnych.
Znaczenie widoczne z interfejsu: jest to ekran konfiguracji portu COM używany do ustawienia parametrów połączenia szeregowego urządzenia lub panelu operatorskiego.
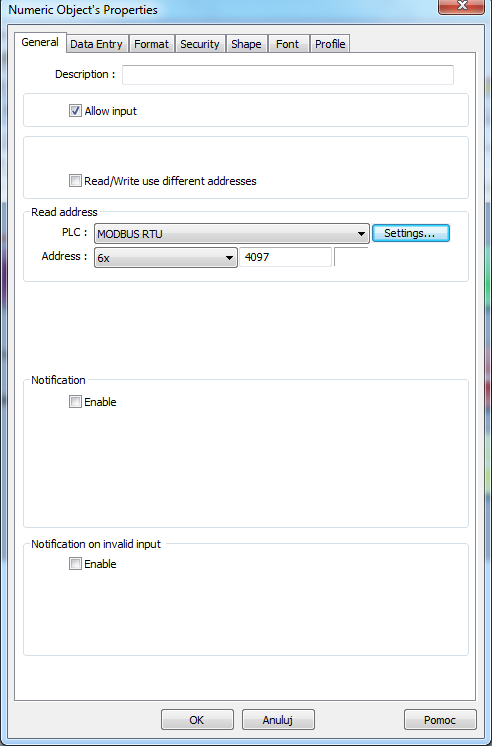
Przy takich ustawieniach, aby zadać parametr z tabeli parametrów można skorzystać z z obiektu numeric input, np. dla częstotliwości zadanej, adres 1000 w hex po przeliczeniu na format dziesiętny należy dodać 1 (adres 1000 hex → 4096 dec → 4097 adres, który odpytujemy):
ai-image-id: img_041
ai-image-type: ui-screenshot
ai-image-description: Właściwości obiektu numerycznego z konfiguracją adresu Modbus RTU.
Góra: okno dialogowe „Numeric Object's Properties” z zakładkami „General”, „Data Entry”, „Format”, „Security”, „Shape”, „Font” i „Profile”; aktywna jest zakładka „General”.
Sekcja ogólna: pole „Description” jest puste, poniżej zaznaczone jest pole „Allow input”.
Środkowa część: opcja „Read/Write use different addresses” jest widoczna i niezaznaczona.
Sekcja „Read address”: rozwijane pole „PLC” ustawione na „MODBUS RTU”, obok przycisk „Settings...”.
Niżej w tej samej sekcji: przy „Address” wybrany typ „6x”, a w polu liczbowym wpisana wartość „4097”.
Dolna część: dwie sekcje powiadomień, „Notification” oraz „Notification on invalid input”, obie z niezaznaczonym polem „Enable”.
Na dole okna znajdują się przyciski „OK”, „Anuluj” i „Pomoc”.
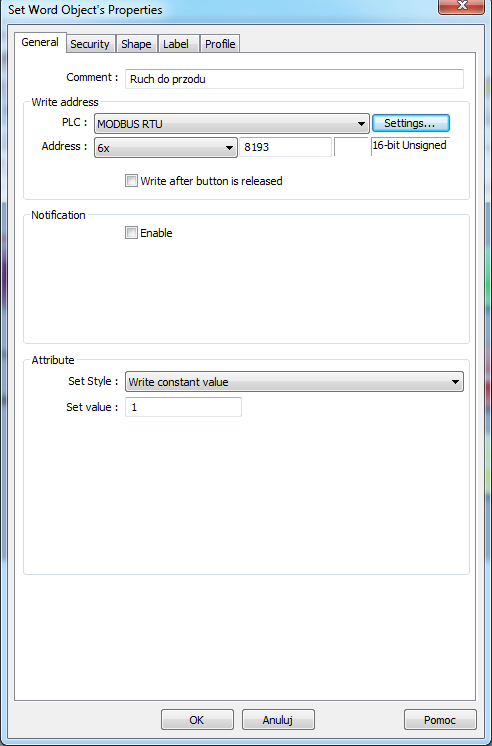
Analogicznie postępujemy dla kolejnych adresów. Dla zadania komend ruchu możemy wykorzystać obiekt set word (adres 2000 hex -→8192 dec --> 8193 adres, który odpytujemy):
6.
ai-image-id:Sposobyimg_042
ai-image-type:częstotliwościui-screenshot
6.1.
ai-image-description:ZadawanieOknoczęstotliwości„Set Word Object's Properties” zprzyciskówkonfiguracjąna wbudowanym panelu
W tym trybie kontroli wykorzystujemy sterowanie tylko z wbudowanego panela. Falownik domyślnie ma ustawione parametryzapisu do tegoMODBUS trybuRTU.
pracy.Góra: Jeślipasek parametrytytułu fabryczneokna nieoraz byłyzakładki zmieniane„General”, falownik„Security”, „Shape”, „Label” i „Profile”; aktywna jest gotowyzakładka do pracy. Przy zmianie parametrów, aby ponownie ustawić ten tryb pracy możemy przywrócić falownik do ustawień fabrycznych lub zadać następujące parametry:
P0-02 = 0 ► P0-03 =1 ► P0-08 = 50,00 ►P0-09=0 ► P0-10=50,00 ► P0-11=0 ► P0-12=50,00 ► P0-14=0,00 ► P0-17=20,0 ► P0-18=20,0 ► P0-19=1 ► P0-22=2
|
|
|
|
|
|
|
|
| |||
| |||
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
| |||
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| |||
| |||
|
|
|
|
|
6.2. Zadawanie częstotliwości z potencjomentru na wbudowanym panelu
Aby zadaną częstotliwość zmieniać przy pomocy wbudowanego w panel potencjometru należy parametr P0-03 ustawić jako 4. Pozostałe parametry będą jak w poprzednim przypadku.
|
|
|
|
|
|
|
|
| |||
| |||
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
| |||
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| |||
| |||
|
|
|
|
|
Maksymalna częstotliwość będzie jak w poprzednim przypadku będzie zadawana w parametrze P0-10, zaś w parametrze P4-27 określamy czas reakcji przy zmianie częstotliwości.
6.3. Zadawanie częstotliwości z wejścia analogowego / zewnętrznego potencjometru
W zależności od modelu falowniki posiadają od jednego do dwóch wejść analogowych. Pierwsze AI1 może być sterowane w trybie napięciowym w zakresie od -10 do 10V. Drugie AI2 może pracować w trybie prądowym lub napięciowym. Dla napięciowego zakres wynosi od 0 do 10V, natomiast zakres prądowy wynosi 0/4~20mA. Wybór trybu wykonuje się przez przestawienie zworki znajdującej się na płytce control board. Wejścia analogowe pozwalają na płynne sterowanie częstotliwością napięcia wyjściowego falownika, a więc prędkością silnika.
Falowniki Micno KE300 wyposażone są również w wyjścia analogowe. Falowniki powyżej 1,5kW posiadają dwa wyjścia analogowe AO1 i AO2. Mniejsze modele tylko AO1.
Schemat przedstawiający skalowanie wejścia analogowe na częstotliwość wyjściową falownika:
Niezależnie, czy częstotliwość będzie zadawana poprzez sygnał analogowy z zewnętrznego urządzenia lub potencjometr, dla parametru P0-03 należy podać wartość 2.
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Jeżeli na wejście analogowe jest podawany sygnał prądowy, wtedy 1mA odpowiada wartości 0,5V.
Schemat podłączenia wejścia analogowego:
Schemat podłączenia potencjometru:
6.4. Zadawanie częstotliwości poprzez szybkie wejście HDI
Falowniki posiadają jedno szybkie wejście HDI. Pozwala ono odczytywać częstotliwość do 100 kHz i skalować wartość wejściową na częstotliwość wyjściową. Schemat przedstawiający skalowanie częstotliwości zadanej na wejściu HDI na częstotliwość wyjściową falownika.
Parametry, które należy ustawić:
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Schemat podłączenia falownika z sterownikiem PLC Fatek:
6.5. Zadawanie częstotliwości poprzez kombinację wejść na terminalu
W tym trybie mamy możliwość zadania do 16 prędkości i ich zmianę w zależności od kombinacji sygnału na wejściach cyfrowych. Poniżej przedstawiono parametry, które należy ustawić, aby sterować w tym trybie.
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Schemat dla sterownika PLC Fatek:
[Podział zawijania tekstu]
Podłączenie zewnętrznych przycisków sterujących – schemat ogólny:
Poniżej przedstawiono kombinację wejść dla prędkości z danego parametru:
6.6. Zadawanie częstotliwości poprzez komunikację - Modbus
|
|
|
|
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
| |||
| |||
| |||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| |||
|
|
|
|
|
Obsługiwane komendy:
03H: odczyt parametrów ze stacji slave (read)
06H: zapis parametrów do stacji slave (write)
Ustawienie źródła komend ruchu i częstotliwości jako komunikacja:
|
|
|
|
|
|
|
|
| |||
| |||
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
|
|
|
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
| |||
|
Aby odpytać parametry z grupy P0~PF należy obliczyć adres tego parametru „General”.
WSekcja tymogólna: celupole należy„Comment” zmienićzawiera wwpis nazwie grupy literę P na F dodać numer grupy (0~d) oraz numer parametru wyrażony w hexie. Tak utworzoną liczbę przeliczamy z formatu hex na dziesiętny i dodajemy 1. Np. aby odpytać adres P0-10 należy adres ten zmienić według powyższych zasad P0 > F0, 10 > A otrzymujemy liczbę w hexie F00A > 61450 dziesiętnie > 61451 > adres, który odpytujemy.
Analogicznie postępujemy z wszystkimi parametrami.
Tabele parametrów
Aby odpytać dany parametr po Modbusie, do adresu komendy wyrażonej dziesiętnie (DEC) należy dodać 1.
Parametry odpowiedzialne za sterowanie (odczyt / zapis):
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Komendy ruchu (odczyt/zapis):
|
|
|
|
|
|
| ||
| ||
| ||
| ||
| ||
|
Pozostałe parametry (tylko do odczytu):
|
|
|
|
|
|
| ||
| ||
|
|
|
| ||
| ||
| ||
|
Kody błędu:
|
|
|
|
|
|
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
| ||
|
|
|
| ||
| ||
| ||
| ||
| ||
| ||
| ||
|
6.6.1 Fatek – Modbus. Pobierz przykładowy program
Aby sterować Micno„Notification” z poziomuniezaznaczonym Fatekapolem należy„Enable”; ustawićpozostała portczęść komunikacyjnytej np.sekcji portjest 2pusta.
następującoDolna (zakładkaczęść: PLCsekcja >„Attribute” settingz >ustawieniem port„Set 2Style: parameter):Write
constant
value”
Następnieoraz wykorzystaćpolem funkcję„Set 150value” wpisanym na „1”.
Sam dół: trzy przyciski akcji „OK”, „Anuluj” i stworzyć„Pomoc”.
Pt: port po którym odbywa się komunikacja
SR: rejestr tabeli modbus master
WR: rejestr roboczy.
Przy takich ustawieniach, aby zadać parametr z tabeli tabeli parametrów można skorzystać tabeli modbus master, np. dla częstotliwości zadanej, adres 1000 w hex po przeliczeniu na format dziesiętny należy dodać 1 (adres 1000 hex → 4096 dec → 4097 adres, który zadajemy):
Slave station – adres Micno w sieci modbus
Command – komenda modbusa (odczyt, zapis, pojedynczy zapis)
Data size – ile kolejnych zmiennych odpytujemy
Master Data start Address – rejestr przy opcji write, z którego zostanie pobrana zmienne do wpisania w adres modbusowy, lub przy opcji read, do którego zostanie wpisana zmienne odczytana z adresu modbusowego
Slave Data start Address – rejestr przy opcji write, do którego zostanie wpisana zmienna lub przy opcji read, którego zostanie odczytana zmienna.
Przedrostek 4 przed adresem zmiennej oraz komenda single write mówi nam o typie zmiennej jaką zadajemy/odpytujemy.
Poniżej przykład odpytania zmiennej o adresie 3000 hex mówiącej o stanie pracy falownika, czyli 12288 dziesiętnie, po dodaniu 1, 12289, oraz dodajemy cyfrę 4 z przodu:
Zmienna zostanie odczytana do rejestru R16.
6.6.2 Weintek – Modbus. Pobierz przykładowy program
Aby sterować falownikiem Micno z poziomu Weinteka dla powyższych parametrów należy ustawić następujące parametry komunikacyjne (zakładka Edit > system parameters):
Przy czym numer Portu COM należy wybrać w zależności od panela operatorskiego – należy sprawdzić, na którym porcie COM znajduje się RS 485 2W.
Przy takich ustawieniach, aby zadać parametr z tabeli parametrów można skorzystać z obiektu numeric input, np. dla częstotliwości zadanej, adres 1000 w hex po przeliczeniu na format dziesiętny należy dodać 1 (adres 1000 hex → 4096 dec → 4097 adres, który odpytujemy):
Analogicznie postępujemy dla kolejnych adresów. Dla zadania komend ruchu możemy wykorzystać obiekt set word (adres 2000 hex -→8192 dec --> 8193 adres, który odpytujemy):