
4. Interfejsy sygnałowe serwonapędu ProNet
4.1 Wejścia dyskretne
Serwonapęd Pronet posiada 8 konfigurowalnych wejść cyfrowych.
4.1.1 Konfigurowalne funkcje wejść
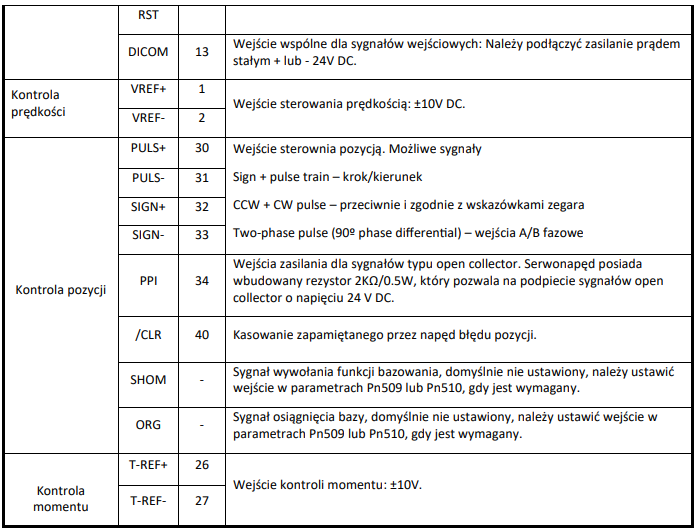
Konfigurowanie wejść dyskretnych odbywa się w parametrach Pn509 oraz Pn510
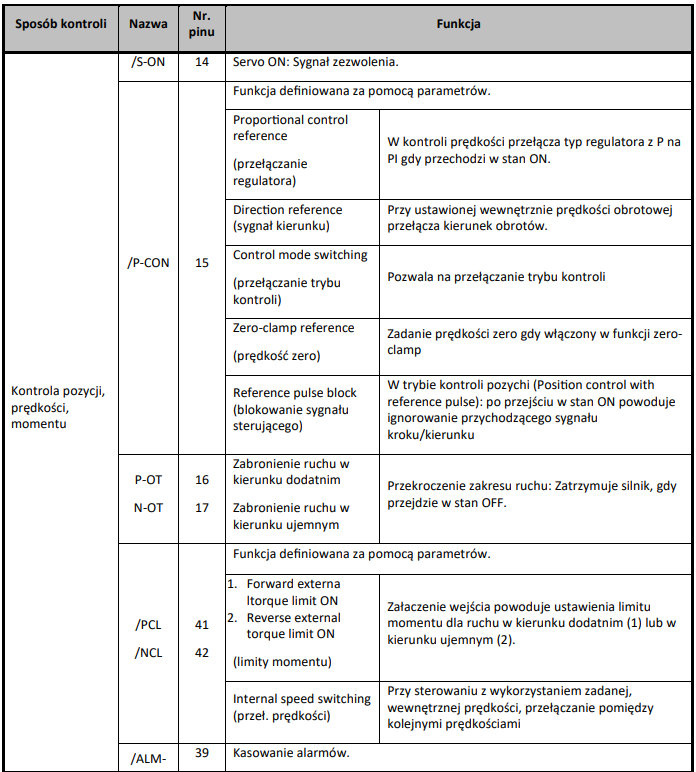
S-ON – Servo ON – sygnał zezwolenia dla serwonapędu, jego działanie definiujemy w parametrze Pn000.0 =0 – sygnał wymagany, =1 – sygnał nie jest wymagany do uruchomienia napędu
P-OT (positive overtravel) – zabroniony ruch w przód Pn000.1 =0 – sygnał wymagany, =1 - sygnał nie jest wymagany do uruchomienia napędu
N-OT (negative overtravel) – zabroniony ruch w tył Pn000.2 =0 – sygnał wymagany, =1 - sygnał nie jest wymagany do uruchomienia napędu
P-CL – limit momentu ruchu w przód Pn403 [%] (w zależności od trybu sterowania, sygnał ten może mieć różne funkcje)
N-CL – limit momentu ruchu w tył tył Pn404 [%] (w zależności od trybu sterowania, sygnał ten może mieć różne funkcje)
P-CON- kontrola proporcjonalna (w zależności od trybu sterowania, sygnał ten może mieć różne funkcje)
ALM-RST – kasowanie alarmu
CLR – kasowanie błędu pozycji
SHOM – procedura bazowania (w trybie sterowania pozycji), sposób działania definiujemy w parametrze Pn689
ORG – osiągnięcie pozycji zerowej
4.1.2 Połączenie elektryczne sygnałów
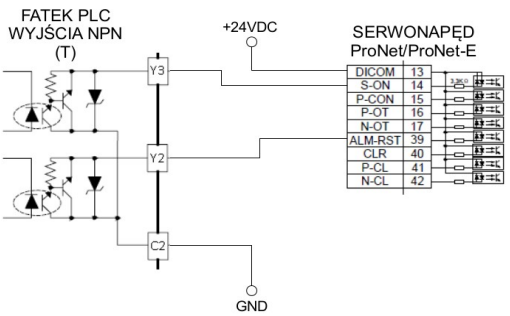
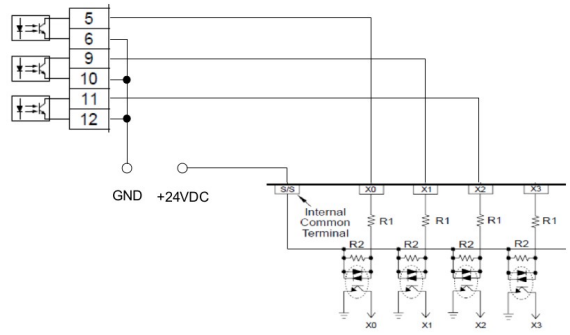
Przykład podłączenia do wejść dyskretnych serwonapędu ESTUN wyjść NPN ze sterownika na przykładzie sterownika Fatek, poziom sygnałów – 24VDC
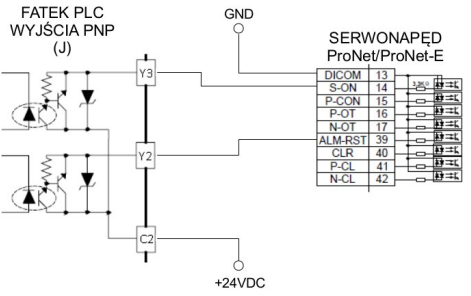
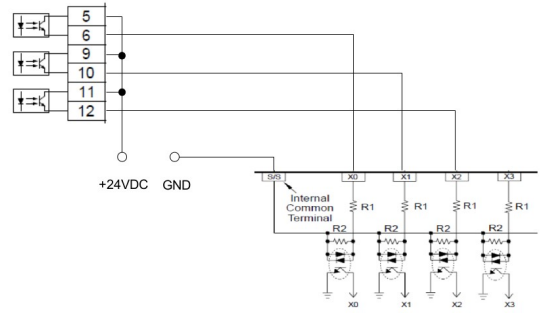
Przykład podłączenia do wejść dyskretnych serwonapędu ESTUN wyjść PNP ze sterownika na przykładzie sterownika Fatek, poziom sygnałów – 24VDC
4.2 Wyjścia serwonapędu
Serwonapęd Pronet posiada 4 wyjścia dyskretne, w tym 3 konfigurowalne oraz emulowane wyjście enkoderowe. Wyjście ALM – Servo alarm – wyjście alarmu serwonapędu, jest niekonfigurowalne, przypisane na stałe.

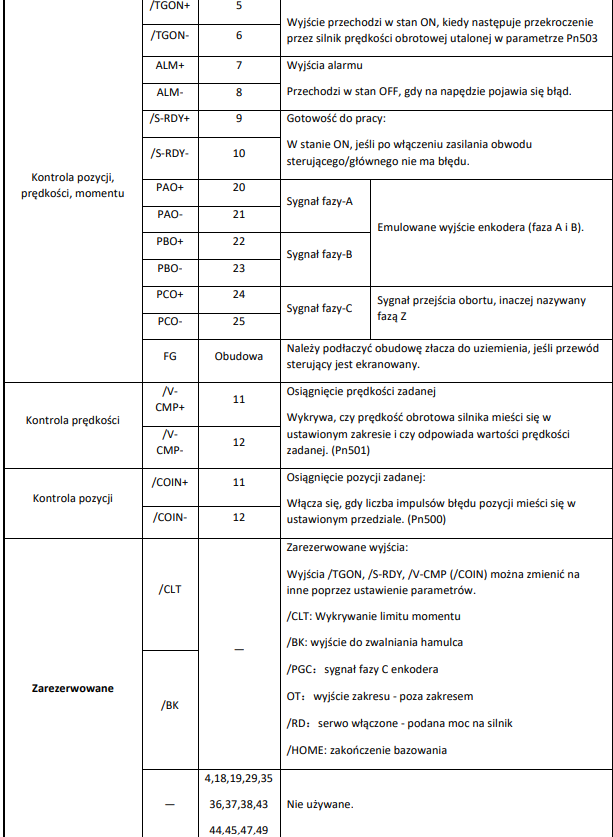
4.2.1 Konfigurowalne funkcje wyjść
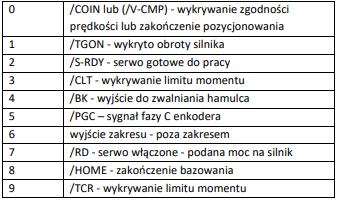
Konfigurowanie wyjść dyskretnych odbywa się w parametrze Pn511
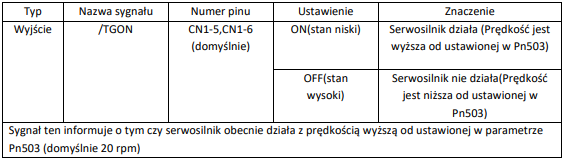
/TGON- Rotation Detection Output Signal(wyjściowy sygnał detekcji rotacji)
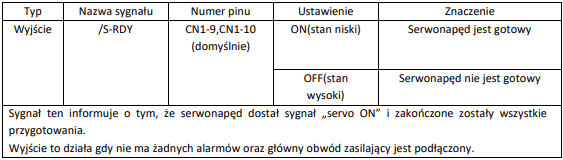
/S-RDY – servo ready (serwonapęd gotowy)
4.2.2 Połączenie elektryczne sygnałów
Podłączenie wyjść napędu ProNet do wejść sterownika Fatek – wejścia sterownika reagujące na podanie masy (NPN)
Podłączenie wyjść napędu ProNet do wejść sterownika Fatek – wejścia sterownika reagujące na podanie potencjału dodatniego (PNP)
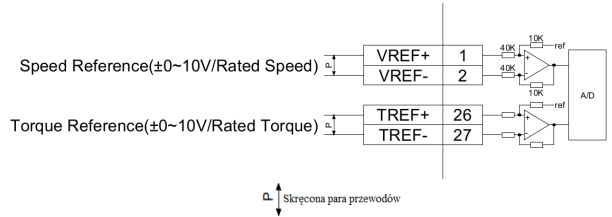
4.3 Wejścia analogowe- tryb kontroli prędkości prędkości lub/i momentu
VREF+ wejście analogowe prędkości
VREFTREF+ wejście analogowe momentu obrotowego
TREF-
27
Podawane sygnały muszą znajdować się w zakresie ±10V DC
4.4 Wejścia impulsowe
Wejścia impulsowe wykorzystywane są do sterowania pozycją.
4.4.1 Tryb kontroli pozycji
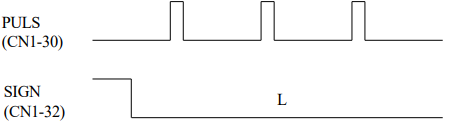
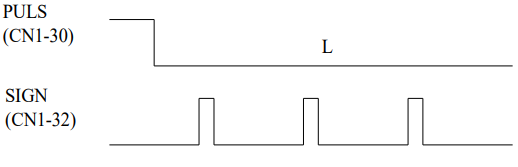
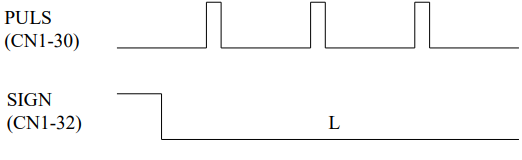
Pn005=H.□□1□ - Ustawienie trybu kontroli pozycji wejściem impulsowym
Ustawienie filtra dla sygnału wejściowego przy sterowaniu „Open collector”
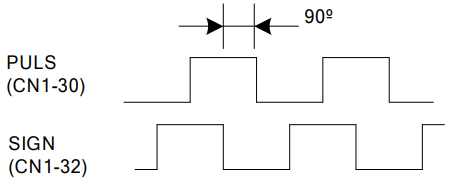
Ustawienie rodzaju wejścia dla serwonapędu ze względu na specyfikację nadrzędnego kontrolera.
wejściowego Wejściowy
mnożnik
impulsów Obroty
w przód Obroty
w tył Pn004 H.□0□□ Znak + ciąg impulsów
(domyślnie)
Krok/kierunek -
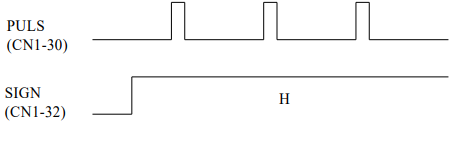
Prawo/lewo -
impulsów przesunięty
o 90° w fazie
względem siebie ×1
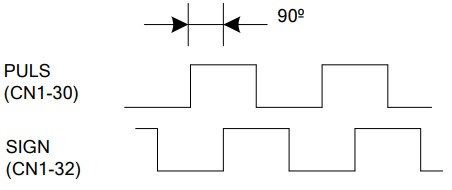
Uwaga:
Idea stosowania mnożnika dla dwufazowego ciągu impulsów przesuniętego względem siebie o 90° w fazie
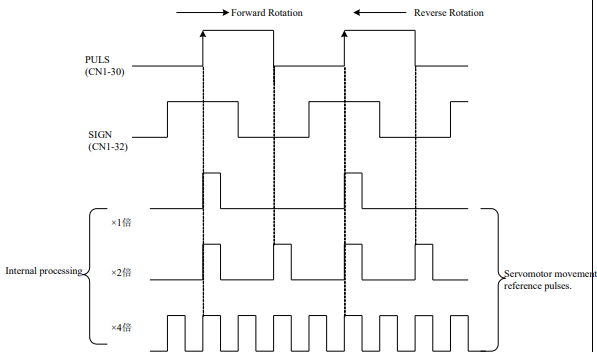
CW-zgodnie ze wskazówkami zegara, CCW-przeciwnie do wskazówek zegara
4.4.2 Połączenie elektryczne
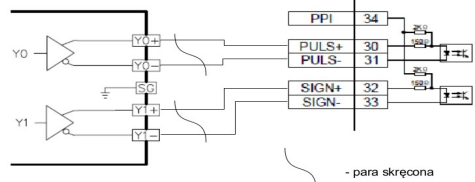
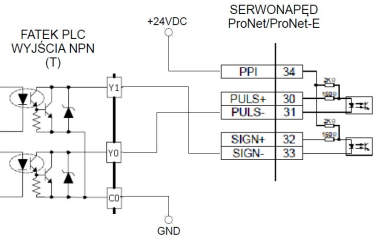
- sterowanie sygnałami różnicowymi - max. częstotliwość: 4MHz
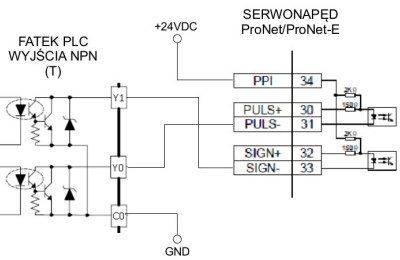
- sterowanie „Open collector” - max. częstotliwość: 200kHz
CN1-25
Wyjście enkodera fazy /C(punkt zerowy pulsu)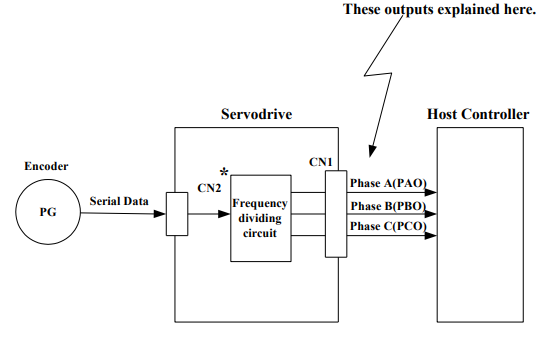
*Postać wyjścia dzielącego jest taka sama jak przy standardowych ustawieniach (Pn001.0=0)
Nawet jeśli jest ustawiony tryb rotacji wstecznej(Pn001.0=1)
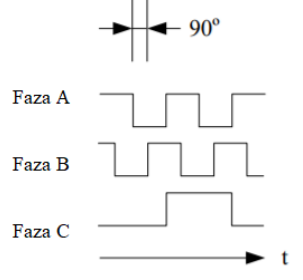
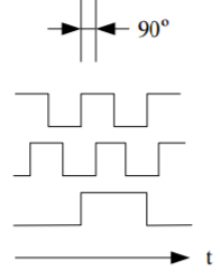
Postać faz wyjściowych:
Jeżeli serwosilnik nie jest wyposażony w enkoder absolutny to potrzebuje dwóch obrotów nim
zacznie używać sygnału fazy C jako punktu zerowego odniesienia.
Skalowanie wyjścia impulsowego[imp./obr.](Pn200): polega na tym, że dzielnik konwertuje dane na
ciąg impulsów o ilości zależnej od ciągu impulsów enkodera zainstalowanego przy serwosilniku.
Skalowanie wyjścia impulsowego:
 Zakres ustawień
Jednostka
Domyślne ustawienie
Aktywacja
16~16384
(Pn840.0=3/4/5/7/8) 1~
2500(Pn840.0=6) Puls 16384
(Pn840.0=3/4/5/7/8)
2500(Pn840.0=6) Po restarcie
Ustaw ilość impulsów dla sygnałów wyjściowych PG(PAO, /PAO,PBO,/PBO) zewnętrznie z serwonapędu. Ilość
impulsów na obrót z enkodera jest dzielona przez liczbę ustawioną w Pn200(Ustawiaj odpowiednio do
specyfikacji systemu maszyny albo nadrzędnego kontrolera.)
Zakres ustawień różni się dla różnej ilości impulsów wyjściowych enkoderów w zależności od użytego
serwosilnika.
Przykład wyjścia:
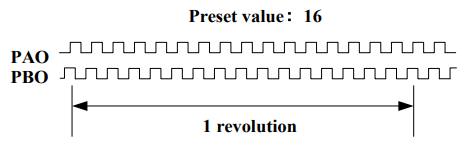
Pn200=16(co obrót wysyłane jest 16 impulsów)
Pn840.0 Wybór typu sprzężenia zwrotnego enkodera:
[0]-[2] Zarezerwowane
[3] 17-bitowy enkoder absolutny
[4] 17-bitowy enkoder inkrementalny
[5] Resolver
[6] enkoder inkrementalny 2500 imp/r
[7] 20-bitowy enkoder absolutny
[8] 20-bitowy enkoder inkrementalny