
4. Interfejsy sygnałowe serwonapędu ProNet
4.1 Wejścia dyskretne
Serwonapęd Pronet posiada 8 konfigurowalnych wejść cyfrowych.
4.1.1 Konfigurowalne funkcje wejść
Konfigurowanie wejść dyskretnych odbywa się w parametrach Pn509 oraz Pn510
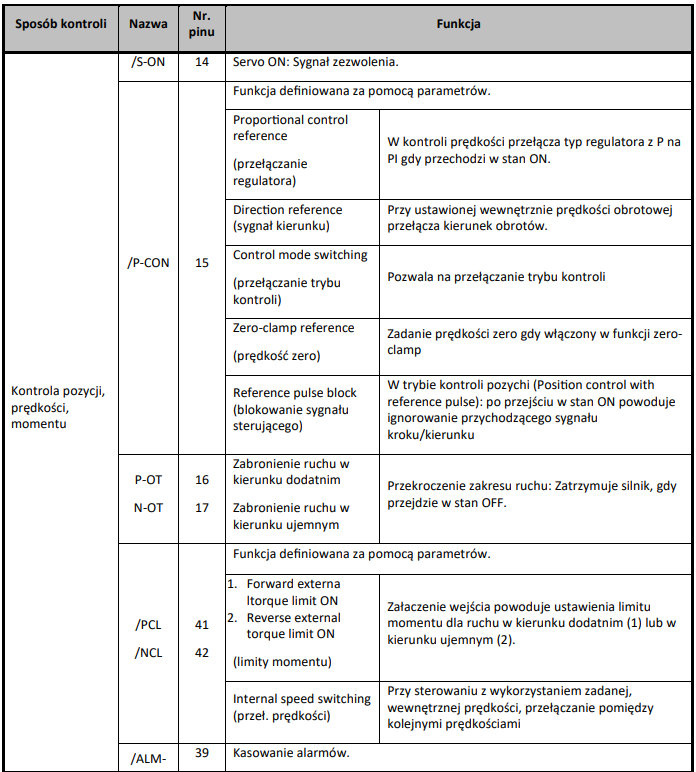
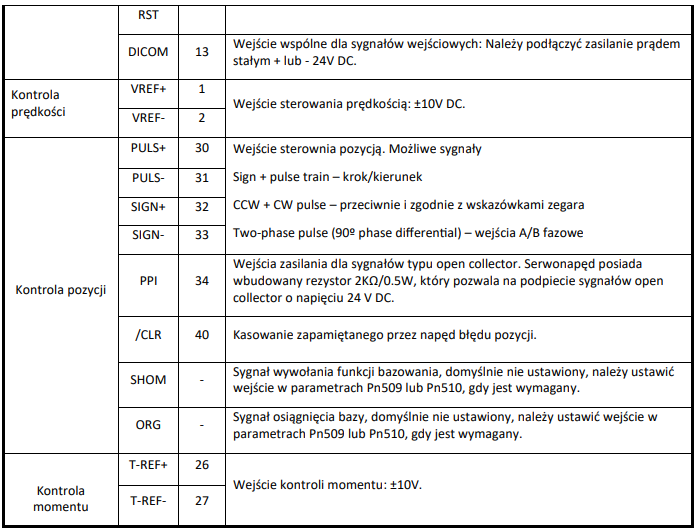
S-ON – Servo ON – sygnał zezwolenia dla serwonapędu, jego działanie definiujemy w parametrze Pn000.0 =0 – sygnał wymagany, =1 – sygnał nie jest wymagany do uruchomienia napędu
P-OT (positive overtravel) – zabroniony ruch w przód Pn000.1 =0 – sygnał wymagany, =1 - sygnał nie jest wymagany do uruchomienia napędu
N-OT (negative overtravel) – zabroniony ruch w tył Pn000.2 =0 – sygnał wymagany, =1 - sygnał nie jest wymagany do uruchomienia napędu
P-CL – limit momentu ruchu w przód Pn403 [%] (w zależności od trybu sterowania, sygnał ten może mieć różne funkcje)
N-CL – limit momentu ruchu w tył tył Pn404 [%] (w zależności od trybu sterowania, sygnał ten może mieć różne funkcje)
P-CON- kontrola proporcjonalna (w zależności od trybu sterowania, sygnał ten może mieć różne funkcje)
ALM-RST – kasowanie alarmu
CLR – kasowanie błędu pozycji
SHOM – procedura bazowania (w trybie sterowania pozycji), sposób działania definiujemy w parametrze Pn689
ORG – osiągnięcie pozycji zerowej
4.1.2 Połączenie elektryczne sygnałów
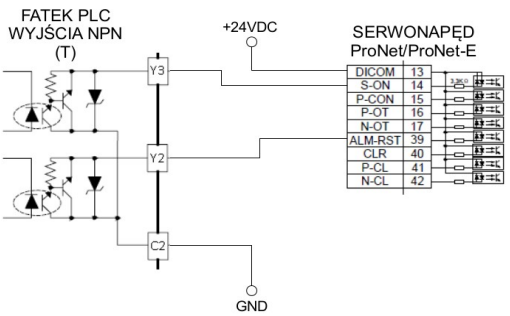
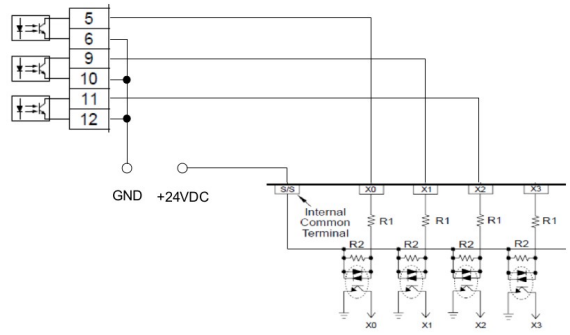
Przykład podłączenia do wejść dyskretnych serwonapędu ESTUN wyjść NPN ze sterownika na przykładzie sterownika Fatek, poziom sygnałów – 24VDC
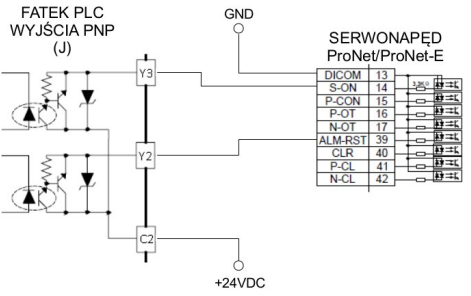
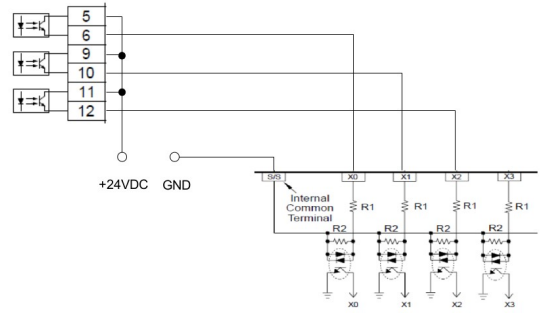
Przykład podłączenia do wejść dyskretnych serwonapędu ESTUN wyjść PNP ze sterownika na przykładzie sterownika Fatek, poziom sygnałów – 24VDC
4.2 Wyjścia serwonapędu
Serwonapęd Pronet posiada 4 wyjścia dyskretne, w tym 3 konfigurowalne oraz emulowane wyjście enkoderowe. Wyjście ALM – Servo alarm – wyjście alarmu serwonapędu, jest niekonfigurowalne, przypisane na stałe.

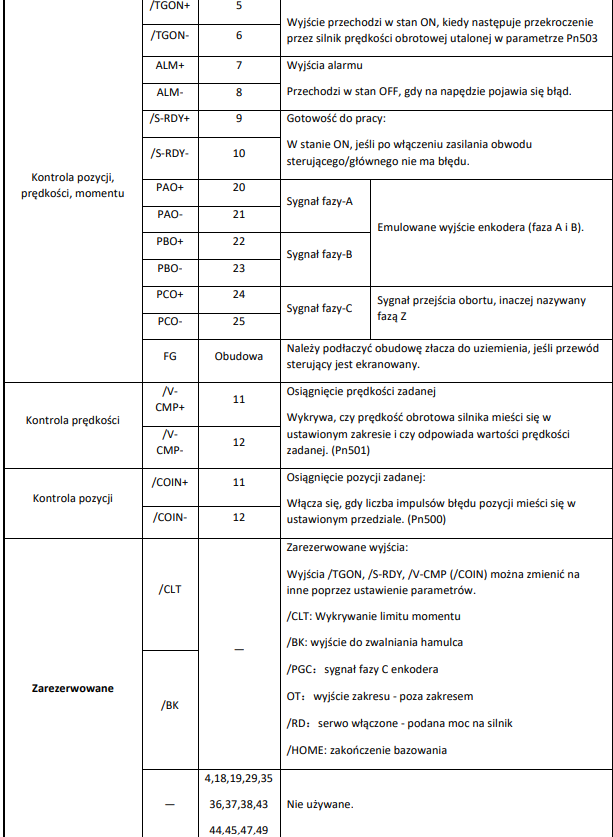
4.2.1 Konfigurowalne funkcje wyjść
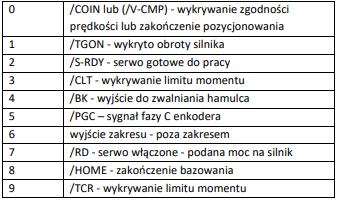
Konfigurowanie wyjść dyskretnych odbywa się w parametrze Pn511
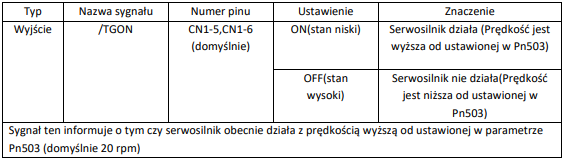
/TGON- Rotation Detection Output Signal(wyjściowy sygnał detekcji rotacji)
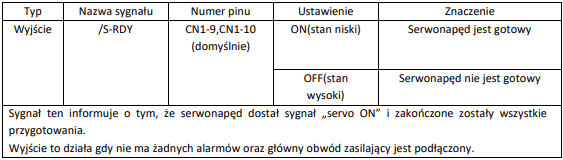
/S-RDY – servo ready (serwonapęd gotowy)
4.2.2 Połączenie elektryczne sygnałów
Podłączenie wyjść napędu ProNet do wejść sterownika Fatek – wejścia sterownika reagujące na podanie masy (NPN)
Podłączenie wyjść napędu ProNet do wejść sterownika Fatek – wejścia sterownika reagujące na podanie potencjału dodatniego (PNP)
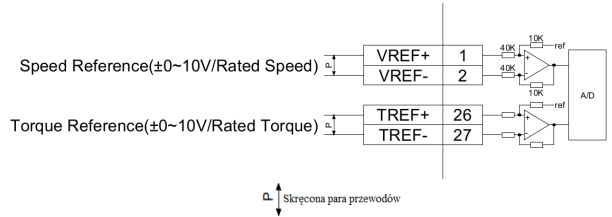
4.3 Wejścia analogowe- tryb kontroli prędkości prędkości lub/i momentu
VREF+ wejście analogowe prędkości
VREFTREF+ wejście analogowe momentu obrotowego
TREF-
27
Podawane sygnały muszą znajdować się w zakresie ±10V DC
4.4 Wejścia impulsowe
Wejścia impulsowe wykorzystywane są do sterowania pozycją.
4.4.1 Tryb kontroli pozycji
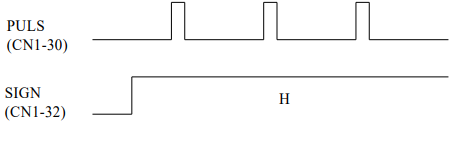
Pn005=H.□□1□ - Ustawienie trybu kontroli pozycji wejściem impulsowym
Ustawienie filtra dla sygnału wejściowego przy sterowaniu „Open collector”
| Pn006 | 0□□□ | dla sygnału różnicowego o częstotliwości ≤ 4MHz |
| 1□□□ | dla sygnału różnicowego o częstotliwości ≤ 650kHz | |
| 2□□□ | dla sygnału różnicowego o częstotliwości ≤ 150kHz |
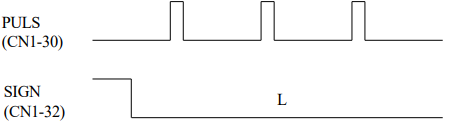
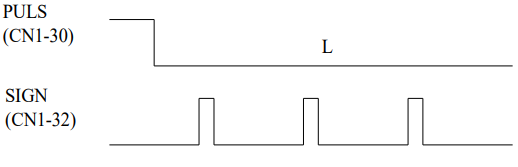
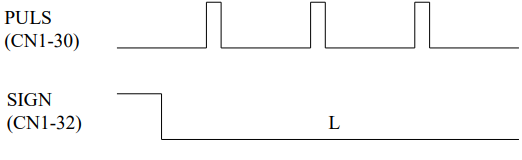
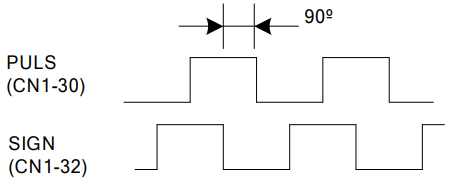
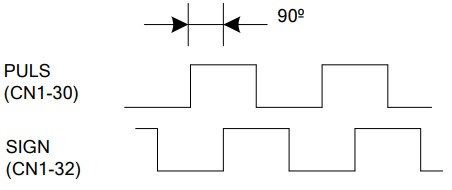
Ustawienie rodzaju wejścia dla serwonapędu ze względu na specyfikację nadrzędnego kontrolera.
| Parametr | Rodzaj pulsu wejściowego |
Wejściowy mnożnik impulsów |
Obroty w przód |
Obroty w tył |
|
| Pn004 | H.□0□□ | Znak + ciąg impulsów (domyślnie) Krok/kierunek |
- |
|
|
| H.□1□□ | CW+CCW Prawo/lewo |
- |
|
|
|
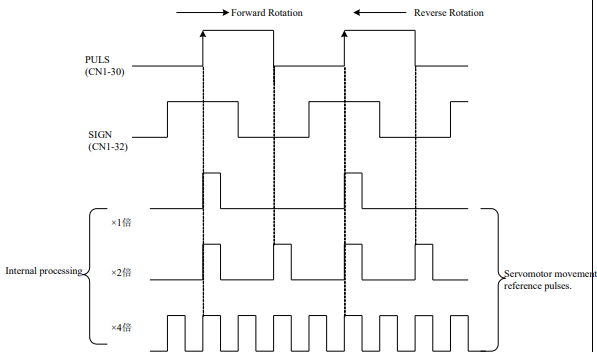
| H.□2□□ | Dwufazowy ciąg impulsów przesunięty o 90° w fazie względem siebie |
×1 |
|
|
|
| H.□3□□ | ×2 | ||||
| H.□4□□ | ×4 | ||||
|
Uwaga: Idea stosowania mnożnika dla dwufazowego ciągu impulsów przesuniętego względem siebie o 90° w fazie
CW-zgodnie ze wskazówkami zegara, CCW-przeciwnie do wskazówek zegara |
|||||
4.4.2 Połączenie elektryczne
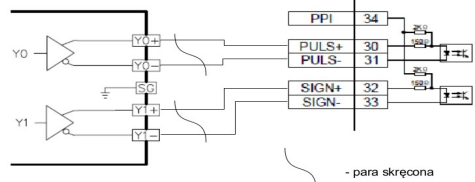
- sterowanie sygnałami różnicowymi - max. częstotliwość: 4MHz
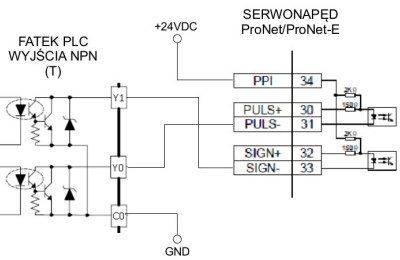
- sterowanie „Open collector” - max. częstotliwość: 200kHz
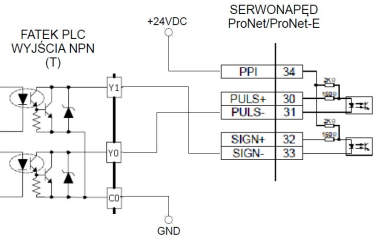
| Typ | Nazwa sygnału | Numer pinu | Nazwa | ||||
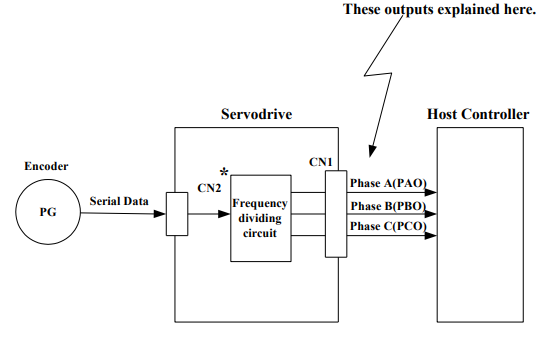
| Wyjście | PAO | CN1-20 | Wyjście enkodera fazy A | ||||
| /PAO | CN1-21 | Wyjście enkodera fazy /A | |||||
| Wyjście | PBO | CN1-22 | Wyjście enkodera fazy B | ||||
| /PBO | CN1-23 | Wyjście enkodera fazy /B | |||||
| Wyjście | PCO | CN1-24 | Wyjście enkodera fazy C(punkt zerowy pulsu) | ||||
| /PCO |
CN1-25 |
Wyjście enkodera fazy /C(punkt zerowy pulsu) | |||||
|
*Postać wyjścia dzielącego jest taka sama jak przy standardowych ustawieniach (Pn001.0=0)
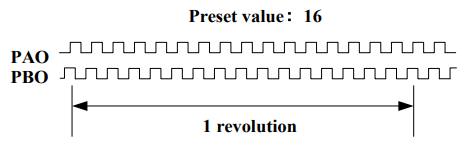
Postać faz wyjściowych:
|
|||||||
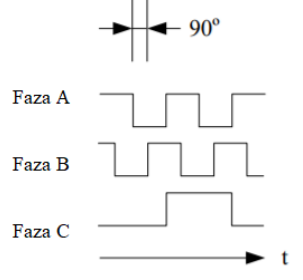
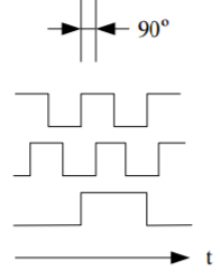
Jeżeli serwosilnik nie jest wyposażony w enkoder absolutny to potrzebuje dwóch obrotów nim
zacznie używać sygnału fazy C jako punktu zerowego odniesienia.
Skalowanie wyjścia impulsowego[imp./obr.](Pn200): polega na tym, że dzielnik konwertuje dane na
ciąg impulsów o ilości zależnej od ciągu impulsów enkodera zainstalowanego przy serwosilniku.
Skalowanie wyjścia impulsowego:
| Pn200 | PG Dividing Ratio  |
|||
| Zakres ustawień | Jednostka | Domyślne ustawienie | Aktywacja | |
| 16~16384 (Pn840.0=3/4/5/7/8) 1~ 2500(Pn840.0=6) |
Puls | 16384 (Pn840.0=3/4/5/7/8) 2500(Pn840.0=6) |
Po restarcie | |
|
Ustaw ilość impulsów dla sygnałów wyjściowych PG(PAO, /PAO,PBO,/PBO) zewnętrznie z serwonapędu. Ilość
|
||||
Pn840.0 Wybór typu sprzężenia zwrotnego enkodera:
[0]-[2] Zarezerwowane
[3] 17-bitowy enkoder absolutny
[4] 17-bitowy enkoder inkrementalny
[5] Resolver
[6] enkoder inkrementalny 2500 imp/r
[7] 20-bitowy enkoder absolutny
[8] 20-bitowy enkoder inkrementalny
No comments to display
No comments to display