
8. Tryb kontroli prędkości z wejścia analogowego
Pn005.1=0 – tryb kontroli prędkości z wejścia analogowego
Obwód do tego trybu kontroli prędkości wygląda następująco:
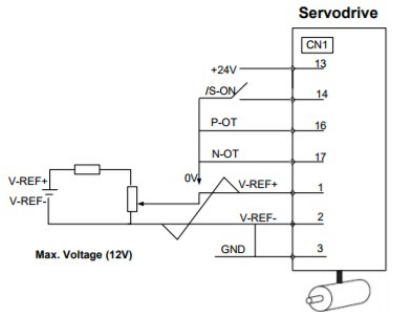
Użyte wejścia analogowe: V-Ref+(Pin: CN1-1) oraz V-ref-( Pin: CN1-2).
| Krok | Opis | Metoda sprawdzania i uwagi |
| 1 | Sprawdź obwody zasilające i sygnałów wejściowych. Upewnij się, że napięcie na wejściu analogowym wynosi 0V(pomiędzy V-REF+ i V-REF-). | Posłuż się powyższym schematem elektrycznym |
| 2 | Ustaw sygnał servo ON(/S-ON) na włączony | Jeżeli serwosilnik obraca się z niewielką prędkością to postępuj zgodnie z instrukcją podaną w punkcie 8.1, aby ustawić odpowiedni offset |
| 3 | Zwiększ prędkość przez podanie napięcia na wejście analogowe pomiędzy V-REF+ i V-REF-. | Domyślnie 6V/znamionowa prędkość obrotowa |
| 4 | Odczytaj parametr Un001-wejściowa zadań prędkość serwonapędu [rpm] | |
| 5 | Odczytaj parametr Un000(prędkość serwosilnika [rpm]) | |
| 6 | Sprawdź czy wartości z kroku 4 i 5 są sobie równe | Zmieniaj napięcie na wejściu analogowym i sprawdzaj dla różnych prędkości czy wartości Un001 i Un000 są sobie równe |
| 7 | Sprawdź zależność napięcie-prędkość ustawioną w Pn300 (punkt 8.2) i kierunek obracania się serwosilnika | Un001=(Napięcie V-REF)[V]×Pn300 Żeby zmienić kierunek obrotów serwosilnika bez zmiany biegunowości zmień parametr Pn001.0(0- CCW=do przodu, 1-CCW=w tył). |
| 8 | Jeżeli napięcie podane na wejście analogowe wynosi 0V i serwo jest w stanie servo OFF to próba działania serwosilnika bez obciążenia została zakończona. |
W przypadku, gdy podajemy napięcie na wejście analogowe prędkości z nadrzędnego kontrolera:
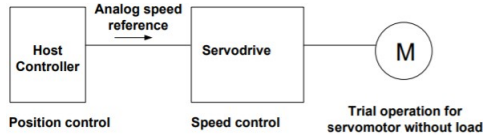
Po wykonaniu wszystkich kroków opisanych w powyższej tabeli przejdź do następujących kroków:
| Krok | Opis | Metoda sprawdzania i uwagi |
| 9 | Sprawdź ponownie obwód sygnału wejściowego i upewnij się, że napięcie podane na wejście analogowe prędkości(pomiędzy V-REF+ i V-REF-) wynosi 0V | Posłuż się powyższym schematem elektrycznym |
| 10 | Ustaw sygnał servo ON(/S-ON) na włączony | Jeżeli serwosilnik obraca się z niewielką prędkością to postępuj zgodnie z instrukcją podaną w punkcie 8.1, aby ustawić odpowiedni offset |
| 11 | Wyślij komendę na daną ilość obrotów serwosilnika. Sprawdź ilość obrotów wizualnie oraz w parametrze Un004(kąt obrotu)[puls] | Un004(kąt obrotu)[puls]: ilość pulsów od zerowego punktu |
| 12 | Jeżeli zadana ilość obrotów różni się od rzeczywistej z kroku 11, ustaw poprawnie parametr Pn200 (Skalowanie wyjścia impulsowego, patrz punkt 3.5.) | Ustawiania skalowania wyjścia impulsowego(Pn200) opisane jest w punkcie 3.5. instrukcji. PG divided ratio[puls/obr.]: ilość pulsów enkodera na jeden obrót silnika. |
| 13 | Jeżeli napięcie podane na wejście analogowe wynosi 0V i serwo jest w stanie servo OFF to próba działania serwosilnika bez obciążenia sterowana kontrolorem nadrzędnym została zakończona. |
- |
Wejście /P-CON służy do wyboru rodzaju sprzężenia zwrotnego kontroli prędkości:
| Typ | Sygnał | Numer pinu | Ustawienie | Znaczenie |
| Wejście | /P-CON | CN1-15 | ON(stan niski) | Działanie serwonapędu w trybie regulacji proporcjonalnej(P) |
| OFF(stan wysoki) | Działanie serwonapędu w trybie regulacji proporcjonalno-całkującym(PI) | |||
|
Wejście /P-CON służy do wyboru trybu kontroli prędkości obrotowej: PI(proporcjonalno-całkujący) lub P(proporcjonalny). Zmiana na tryb P zmniejsza efekt obracania się i niewielkich drgań serwosilnika wywołanych przez niezrównoważenie wejścia analogowego. Jednakże wybór regulatora proporcjonalnego powoduje także obniżenie siły utrzymującej serwosilnik w danej pozycji, podczas gdy się nie obraca. |
||||
8.1 Pomiar niezrównoważenia na wejściu analogowym
Jeżeli używamy trybu kontroli prędkości z wejścia analogowego, serwosilnik może obracać się powoli nawet jeśli nie podajemy napięcia. Spowodowane to jest tym, że występuje jakieś niewielkie napięcie „offset”(mV) w kontrolerze nadrzędnym lub w zewnętrznym obwodzie. Offset ten możemy kompensować manualnie lub automatycznie-używając przycisków funkcyjnych.
8.1.1 Automatyczne ustawienia offsetu
1. Wyłącz serwonapęd i przyłóż napięcie równe 0V z kontrolera nadrzędnego lub zewnętrznego obwodu
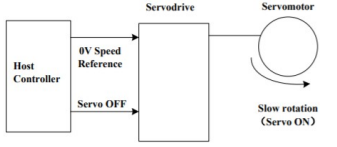
2. Naciśnij przycisk MODE w celu wyboru odpowiedniego numeru podglądu stanu napędu
3. Naciskając przyciski INC lub DEC wybierz odpowiedni parametr-Fn003
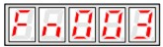
4. Naciśnij przycisk ENTER w celu wejścia do ustawień automatycznego offsetu prędkości
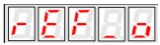
5. Trzymaj przycisk MODE przez ponad sekundę, offset ustawi się automatycznie
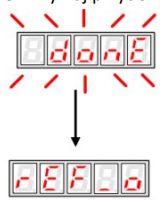
6. Naciśnij przycisk ENTER żeby powrócić do podglądu Fn003
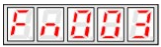
7. Automatyczne ustawianie offsetu prędkości jest zakończone
8.1.2. Manualne ustawienie offsetu
Tego trybu należy użyć, gdy:
- występuję połączenie z kontrolerem nadrzędnym i poziom błędu pozycji jest ustawiony na zero podczas zatrzymania serwosilnika tzw. Servolock.
- chcesz celowo ustawić offset na pewną wartość
- chcesz sprawdzić offset ustawiony w trybie automatycznym
Funkcja manualnego ustawienia offsetu działa podobnie do automatycznej(Fn003) z tą różnicą, że offset ustawiany jest ręcznie.
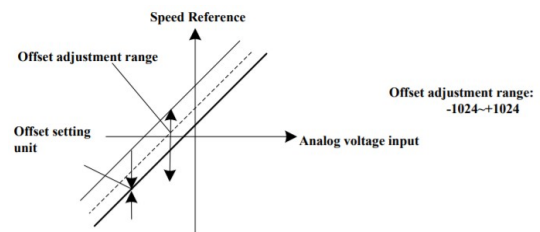
1. Naciśnij przycisk MODE w celu wyboru odpowiedniego numeru podglądu stanu napędu
2. Naciskając przyciski INC lub DEC wybierz odpowiedni parametr-Fn004
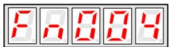
3. Naciśnij przycisk ENTER w celu wejścia do ustawień manualnego offsetu prędkości
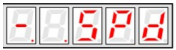
4. Włącz sygnał servo ON(/S-ON)
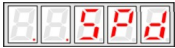
5. Trzymaj przycisk ENTER przez sekundę żeby wyświetlić wartość ustawionego offsetu prędkości
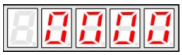
6. Posługując się przyciskami INC oraz DEC ustaw offset na pożądaną wartość
7. Trzymaj przycisk ENTER przez sekundę żeby powrócić do poziomu widocznego w punkcie 4 procedury
8.Naciśnij przycisk ENTER żeby powrócić do podglądu Fn004
9. Manualne ustawianie offsetu prędkości jest zakończone
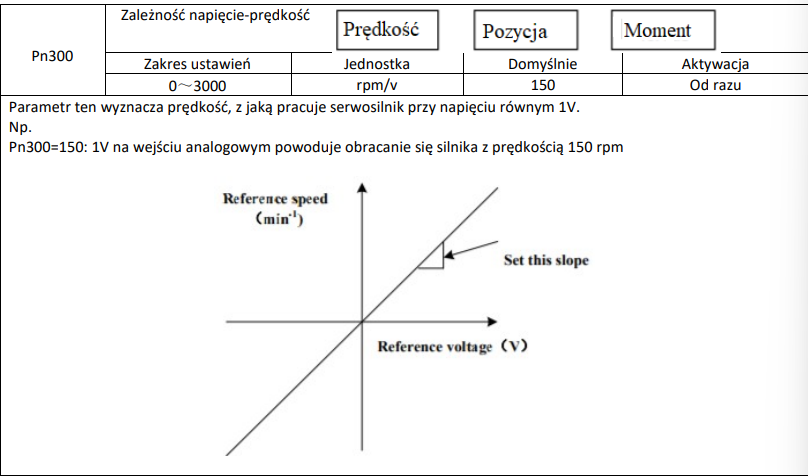
8.2 Skalowanie zależności napięcie-prędkość
8.3. Czas przyspieszenia/ hamowania
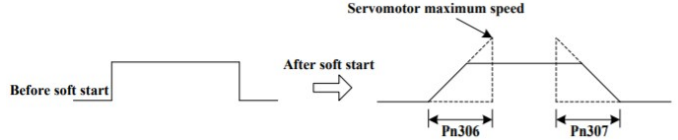
Funkcja softstartu zmienia sposób zmiany prędkości ze skokowego na płynne przyspieszanie/hamowanie.
Pn310- typ softstartu: 0-zbocze, 1- S-kształtny, 2-filtr pierwszego rzędu, 3-filtr drugiego rzędu Pn306-307 – tempo(0~10000) przyspieszania opóźniania prędkości [ms]
Czasy przyspieszania(Pn306) i opóźniania(Pn307) prędkości odnoszą się do maksymalnej prędkości serwosilnika!
No comments to display
No comments to display