
2. Pierwsze uruchomienie
Przed pierwszy uruchomieniem napędu należy wykonać poniższą procedurę. Należy upewnić się, że wszystkie przewody zostały prawidłowo podłączone, a następnie wykonać trzy operacje testowe opisane poniżej. Instrukcje są podane dla trybu sterowania prędkością (ustawienie standardowe) i pozycją. Jeśli nie ustawiono innych parametrów, używane są standardowe parametry trybu sterowania prędkością (ustawienia fabryczne).
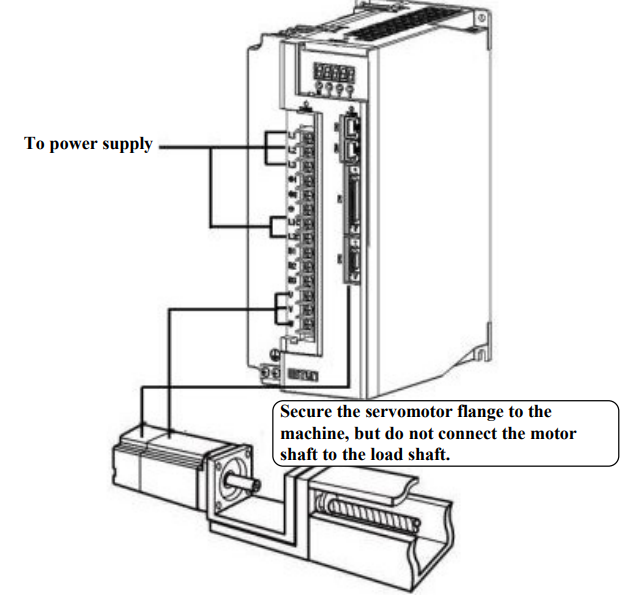
| (1)Próba działania serwomotora bez obciążenia |
|
|
|
Zalecenia Serwomotor pracuje bez podłączania wału do maszyny, należy potwierdzić, że poniższe elementy są prawidłowo podłączone i ustawione: |
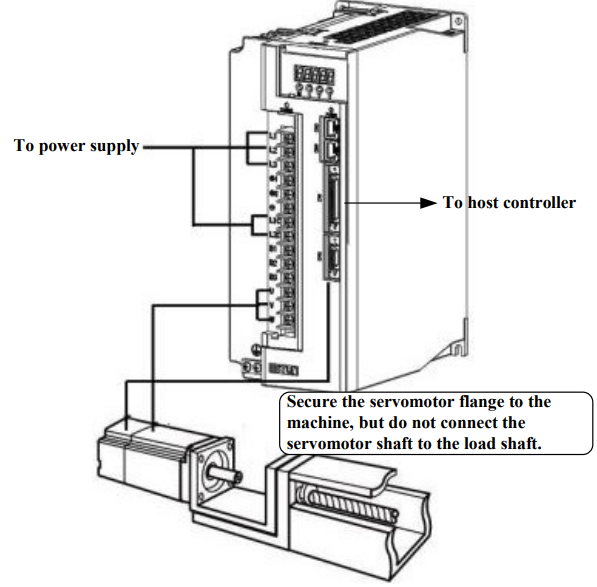
| (2)Operacje przy sterowaniu z zewnętrznego kontrolera | |
|
|
Zalecenia Serwomotor pracuje bez podłączania wału do maszyny, należy potwierdzić, że poniższe rzeczy są prawidłowo podłączone i ustawione. ·Sprawdź obwódy pomiędzy wejściami/wyjściami na serwonapędzie, a nadrzęnym kontrolerem ruchu ·Sprawdź kierunek obrotów, szybkość i liczba obrotów serwomotoru w zależności od sygnału sterującego. ·Sprawdzić działanie hamulca, krańcówek i innych funkcji ochronnych. (Zobacz kroki 5-8) |
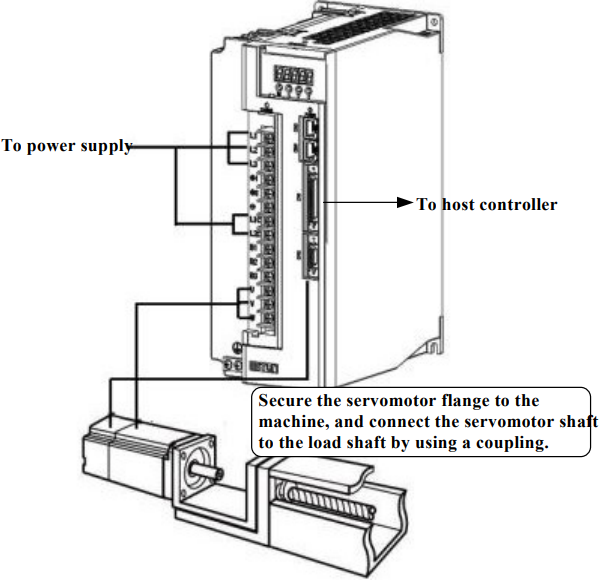
| (3) Operacje przy zamontowanym silniku w maszynie | |
|
|
Zalecenia Wykonaj próbny ruch za pomocą silnika podłączonego do maszyny. Ustaw następujące parametry: ·Prędkość serwomechanizmu i odległość przemieszczania maszyny w zależności od obrotu silnika. ·Ustaw wymagane parametry. (Zobacz kroki 9-11) |
| Krok | Przedmiot | Opis | Odniesienie |
| 1 | Instalacja | Zamontować serwomotor i napęd serwo zgodnie z warunkami instalacji. (Nie podłączać silnika do maszyny, ponieważ serwomotor będzie pracował najpierw bez obciążenia). |

| 2 | Obwody | Podłączyć obwód zasilania (L1, L2 i L3), okablowanie serwomechanizmu (U, V, W), okablowanie sygnału we / wy (CN1) i okablowanie enkodera (CN2). Ale podczas (1) próby działania serwomotora bez obciążenia odłączyć złącze CN1. |

| 3 | Włączenie zasilania |
Włącz zasilanie. Użyj panelu, aby upewnić się, że napęd serwo działa prawidłowo. Jeśli używasz siłownika wyposażonego w enkoder absolutny, wykonaj konfigurację dla enkodera absolutnego. |

| 4 | Wywołanie procedury JOG |
Wykonać operację JOG z silnikiem bez obciążenia | JOG Operation |

| 5 | Podłączenie sygnałów wejściowych |
Podłączyć sygnały wejściowe (CN1) konieczne do sterowania serwonapędem. |

| 6 | Sprawdzenie sygnałów wejściowych |
Użyj funkcji monitorowania, aby sprawdzić sygnały wejściowe. Włącz zasilanie i sprawdź poprawność działania wyłącznika awaryjnego, hamulca, krańcówek i innych funkcji ochronnych. |

| 7 | Włączenie sygnału S-ON |
Włącz sygnał Servo-ON | Host Reference |

| 8 | Sygnał sterujący | Należy podać sygnał sterujący i obserwować, czy silnik wykonuje prawdłowy ruch |
Host Reference |

| 9 | Działania ochronne |
Wyłącz zasilanie i podłącz silnik do maszyny. Jeśli używasz serwomotoru wyposażonego w enkoder absolutny, skonfiguruj enkoder absolutny i ustawienia początkowe dla nadrzędnego kontrolera w taki sposób, aby odpowiadał pozycji zerowej maszyny. |

| 10 | Ustaw niezbędne parametry |
Stosując tę samą procedurę, jak w kroku 8, należy obsługując serwonapęd za pomocą zewnętrznego kontrolera ustawić parametry, upewnić się, że kierunek jazdy, odległość jazdy i prędkość jazdy odpowiadają są poprawnie ustawione. |
Host Reference |

| 11 | Praca | Serwomotor jest gotowy do pracy teraz działać. Ustaw parametry dla regulatora PID – patrz rozdział 7. |
Host Reference |
No comments to display
No comments to display