
20. Pomiar temperatury i regulacja PID
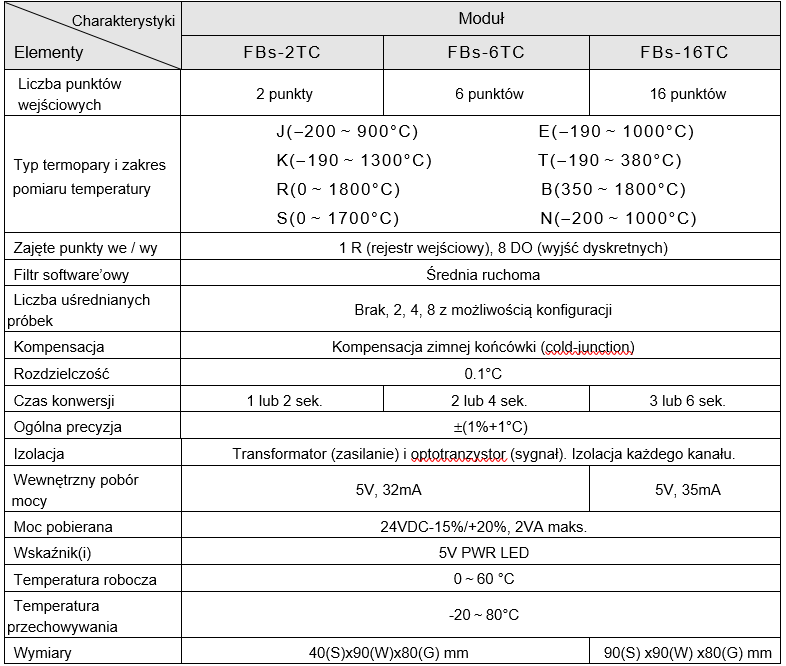
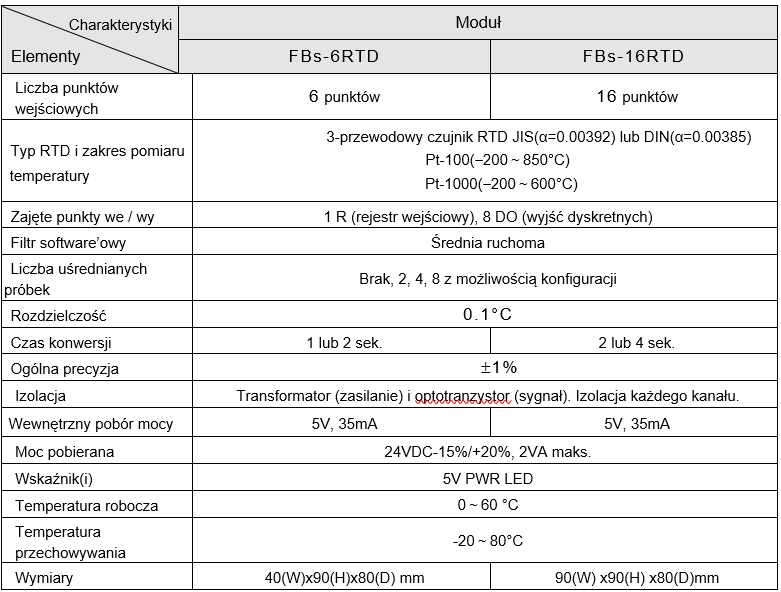
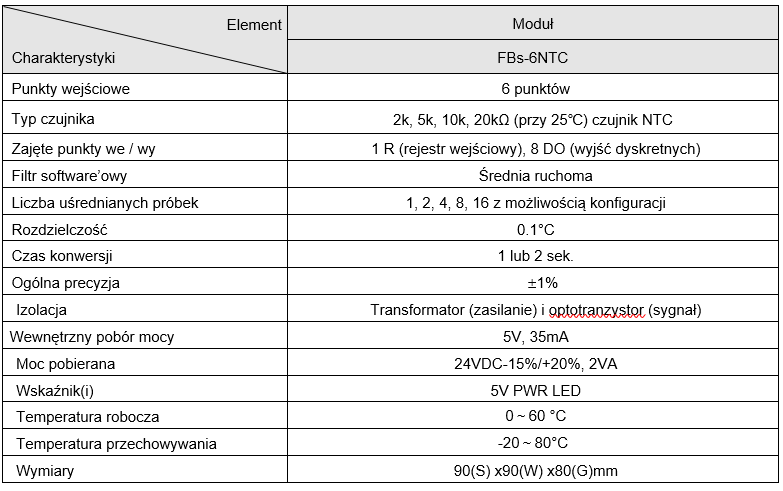
Sterownik FBs jest wyposażony w trzy rodzaje modułów temperaturowych umożliwiających szerokie zastosowanie urządzenia przy pomiarach temperatury. Jednym z modułów jest moduł bezpośrednio współpracujący z termoparami. Inne moduły współpracują z czujnikiem RTD oraz NTC. Moduły FBs-2TC/FBs-6TC/FBs-16TC obsługują kanały temperaturowe 2/6/16 do połączenia z termoparą typu J, K, T, E, N, B, R, S. Moduły FBs-6RTD/FBs-16RTD obsługują odpowiednio kanały temperaturowe 6/16 do podłączenia czujnika RTD typu PT-100, PT-1000, a moduł FBs-6NTC obsługuje 6 kanałów termistora NTC. Całkowitą liczbę wejść temperaturowych można maksymalnie rozszerzyć do 32 kanałów.
Przy zastosowaniu metody multipleksowania czasowego, każdy moduł temperaturowy wykorzystuje 1 rejestr wejściowy i 8 wyjść cyfrowych do adresowania we / wy. Czas aktualizacji odczytu temperatury można ustawić na normalny (czas aktualizacji 4 sekundy, rozdzielczość 0.1°) lub szybki (czas aktualizacji 2 sekundy, rozdzielczość 1°).
WinProladder wyposażony jest w przyjazny użytkownikowi interfejs do edycji tabel umożliwiający konfigurację pomiaru temperatury, na przykład wybór modułu temperaturowego, typu czujnika, przypisywanie rejestrów do zapisu odczytywanych wartości itp. Posiada także instrukcję FUN86 (TPCTL) umożliwiającą regulację PID w celu sterowania grzaniem lub chłodzeniem
20.1. Charakterystyki modułów do pomiaru temperatury FBs-PLC
20.1.1. Wejście termopary FBs-PLC
20.1.2. Wejście RTD FBs-PLC
20.1.3. Wejściowy moduł temperaturowy NTC
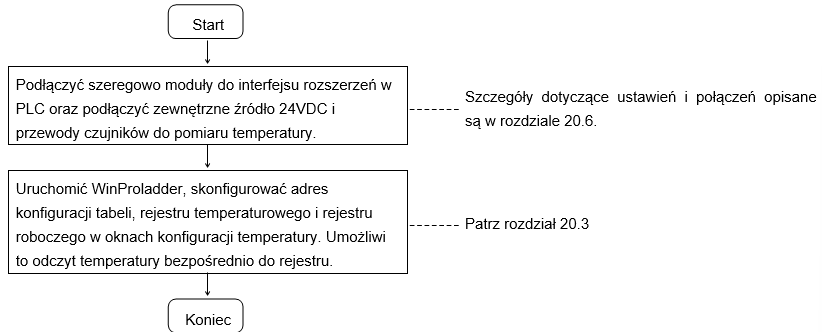
20.2. Procedura stosowania modułu temperaturowego FBs
20.2.1. Procedura pomiaru temperatury
20.2.2. Sterowanie temperaturą PID w zamkniętej pętli
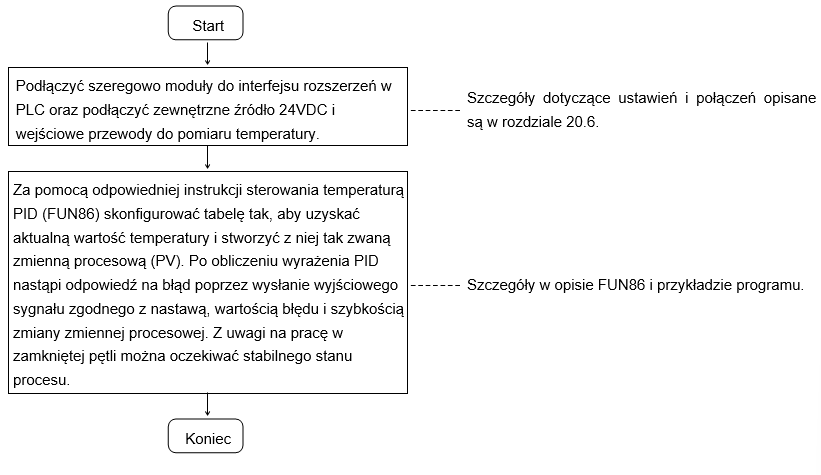
20.3. Procedury konfiguracji pomiaru temperatury
Kliknąć „I/O Configuration” w oknie Project Windows:
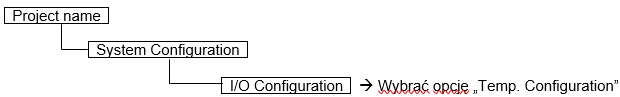
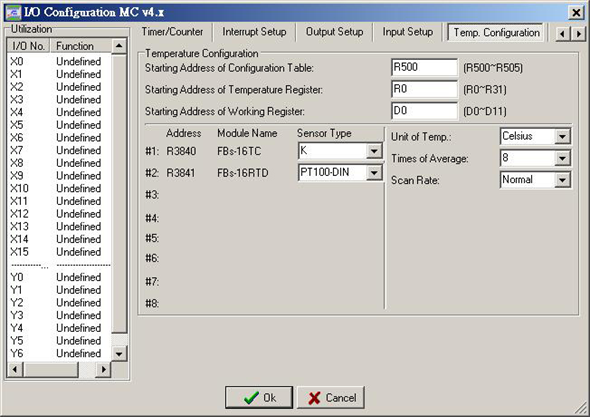
1.﹝Starting Address of Configuration Table﹞: Przypisanie początkowego adresu rejestrów do zapisu tabeli konfiguracji temperatury. Możliwe są następujące wpisy:
a. Spacja (Brak tabeli konfiguracji temperatury)
b. Rejestr Rxxxx lub Dxxxxx
Tabela konfiguracji zajmie 4+N rejestrów, gdzie N jest liczbą modułów pomiaru temperatury.
W powyższym przykładzie tabela zapisywana jest w R500~R505
2.﹝Starting Address of Temp. Register﹞: Przypisanie początkowego adresu rejestrów do zapisu aktualnych odczytów temperatury . Możliwe są następujące wpisy: Rxxxx lub Dxxxxx. W powyższym przykładzie 1 kanał temperaturowy zajmuje 1 rejestr, a odczyty zapisywane są w R0~R31. Rozdzielczość odczytu wynosi 0.1°.
Na przykład. R0=1234, oznacza 123.4°
3.﹝Starting Address of Working Register﹞: Przypisanie początkowego adresu rejestrów pracujących jako rejestry robocze. Możliwe są następujące wpisy: Rxxxx lub Dxxxxx.
W powyższym przykładzie D0~D11 są rejestrami roboczymi
【Informacje dotyczące instalacji i ustawień modułu temperaturowego】
4.﹝Moduł #1 ~ # 8﹞: Wyświetlanie nazwy zainstalowanego modułu temperaturowego oraz analogowego adresu początkowego. Opis modułów:
1 6TC (6 kanałów wejścia termopary)
2 6RTD (6 kanałów wejścia RTD)
3 16TC (16 kanałów wejścia termopary)
4 16RTD (16 kanałów wejścia RTD)
5 2TC (2 kanały wejścia termopary)
⑥ 6NTC (6 kanałów wejścia temperaturowego NTC)
※ Pole „Sensor type” służy do wybrania i wyświetlenia typu czujnika. Szczegóły dotyczące typów czujnika zostały opisane w rozdziale 20.1.
5.﹝Unit of Temperature﹞: Wybór jednostki temperatury. Możliwe są następujące opcje:
1 Stopnie Celsjusza
2 Stopnie Fahrenheita
6.﹝Times of Average﹞: Wybór liczby pomiarów do uśrednień pomiaru temperatury. Możliwe są następujące opcje: Brak / 2 / 4 / 8.
7.﹝Scan Rate﹞: Ustawienie szybkości aktualizacji odczytu. Możliwe są następujące opcje: Normalna (czas aktualizacji 4 sekundy, rozdzielczość 0.1°), szybka (czas aktualizacji 2 sekundy, rozdzielczość 1°). Rozdzielczość odczytu równa jest zawsze 0.1°.
20.3.1. Wewnętrzny format tabeli konfiguracji temperatury
Niniejszy wstęp dotyczy rozwiązywania problemów, użytkownika HMI lub SCADA. Użytkownicy ci mogą przeprowadzać modyfikacje za pomocą rejestrów. Użytkownicy WinProladder mogą pominąć ten wstęp. W przypadku konfiguracji tabeli za pomocą WinProladder wartość rejestrów będzie ostateczna. Jeżeli SR+0 = A556h, oznacza to prawidłową tabelę konfiguracji temperatury. Jeżeli natomiast SR+0 = inne wartości, to tabela konfiguracji temperatury będzie nieważna
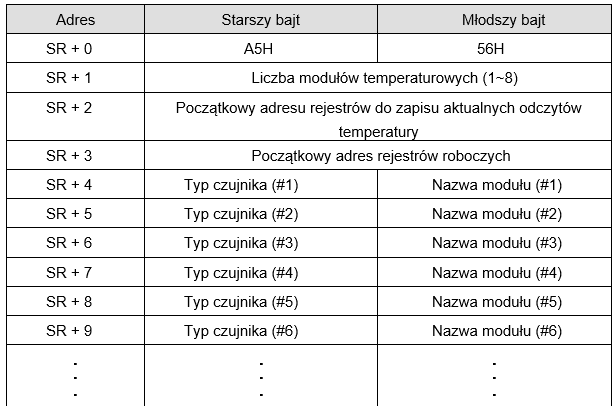
※ Tabela konfiguracji temperatury zajmuje łącznie (4+N) rejestrów, gdzie N jest liczbą modułów.
20.3.2. Wewnętrzny format rejestrów roboczych
Założenie: początkowym adresem jest WR
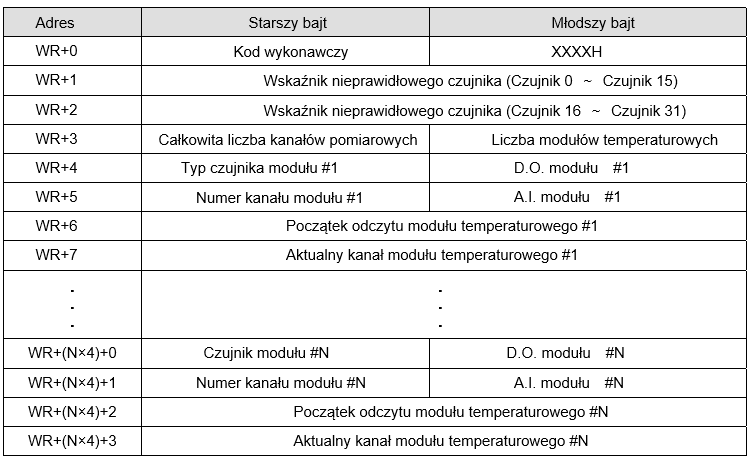
Uwagi :
1. Młodszy bajt WR+0 : Określa niezgodność pomiędzy tabelą konfiguracji i zainstalowaną kartą temperatury
b0=1 oznacza moduł nr #1
.
.
b7=1 oznacza moduł nr #8
2. Starszy bajt WR+0 : Kod wykonawczy:
= 00H - bezczynny
= FFH - liczba kanałów pomiarowych>32, brak pomiaru temperatury
= FEH - młodszy bajt WR+3 = 0 lub>8, brak pomiaru temperatury
= 56H - wszystkie kanały pomiarowe zostały odczytane, pomiar w toku
※ Tabela robocza zajmuje łącznie (N×4)+4 rejestrów, gdzie N jest liczbą modułów.
20.3.3. Opis specjalnych rejestrów do pomiaru tempertury
Status instalacji czujnika
l R4010 : Każdy bit R4010 określa status instalacji czujnika (punktu) temperatury.
Bit0=1 oznacza, że zainstalowany jest pierwszy punkt czujnika temperatury.
Bit1=1 oznacza, że zainstalowany jest drugi punkt czujnika temperatury.
‧
‧
Bit15=1 oznacza, że zainstalowany jest 16-sty punkt czujnika temperatury.
(Domyślną wartością dla R4010 jest FFFFH)
l R4011 : Każdy bit R4011 określa status instalacji czujnika (punktu) temperatury.
Bit0=1 oznacza, że zainstalowany jest 17-sty punkt czujnika temperatury.
Bit1=1 oznacza, że zainstalowany jest 18-sty punkt czujnika temperatury.
‧
‧
Bit15=1 oznacza, że zainstalowany jest 32-gi punkt czujnika temperatury.
(Domyślną wartością dla R4011 jest FFFFH)
l Jeżeli czujnik temperatury jest zainstalowany (status odpowiedniego bitu R4010 lub R4011 musi być równy 1), system przeprowadzi operację wykrywania usterki czujnika. W przypadku usterki w linii czujnika pojawi się ostrzeżenie i zostanie wyświetlona wartość określająca usterkę.
l Jeżeli czujnik temperatury nie jest zainstalowany (status odpowiedniego bitu R4010 lub R4011 musi być równy 0), system nie przeprowadzi operacji wykrywania usterki czujnika i nie pojawi się ostrzeżenie. Wartość linii zostanie wyświetlona jako 0.
l W zależności od instalacji czujnika program drabinkowy może sterować statusem bitu R4010 i R4011 w celu przeprowadzenia lub nieprzeprowadzenia wykrywania usterki linii czujnika.
20.4. Adresowanie we/wy modułu temperaturowego
Przy zastosowaniu metody multipleksowania czasowego każdy moduł temperaturowy podczas adresowania we / wy zajmuje 1 punkt rejestru wejściowego i 8 punktów wyjść cyfrowych. W celu uzyskania prawidłowego dostępu we / wy do adresowania we / wy modułów rozszerzeń należy dodać ilość we / wy, którą powinien posiadać odpowiedni moduł. WinProladder zapewnia łatwą i pewną metodę obliczania adresów we / wy dla modułów rozszerzeń wykorzystującą operację „numerowania we / wy” online (I/O Numbering).
20.5. Opis sprzętowy modułów temperaturowych
Moduły temperaturowe FBs-2TC, FBs-6TC, FBs-16TC, FBs-6RTD, FBs-16RTD i FBs-6NTC zawierają 3 PCB. Najniższą jest jednostka zasilająca (izolowane źródło zasilania). W środku jest płyta we / wy (warstwa ta zawiera złącza czujników). Górna jest płyta sterująca (połączenia sterujące/rozszerzeń we / wy). Opis znajduje się poniżej.
20.5.1. Widok z góry FBs-2TC,6TC,16TC
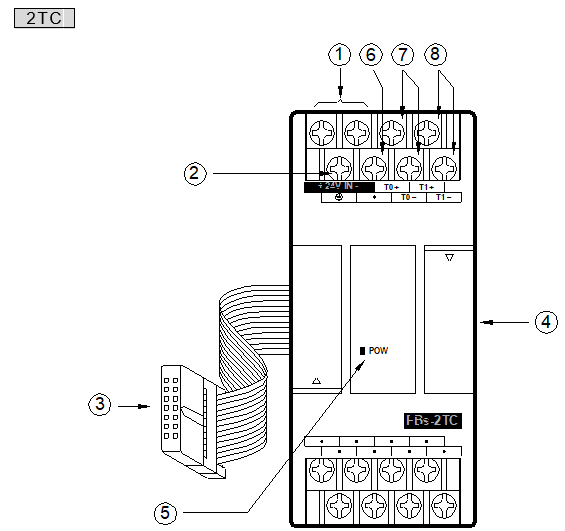
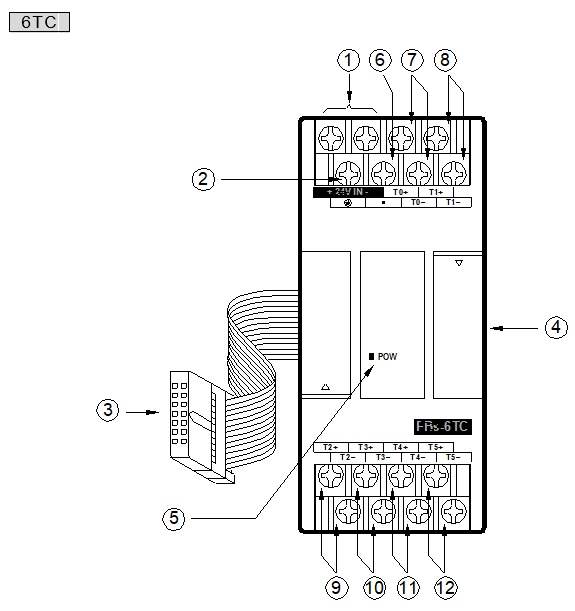
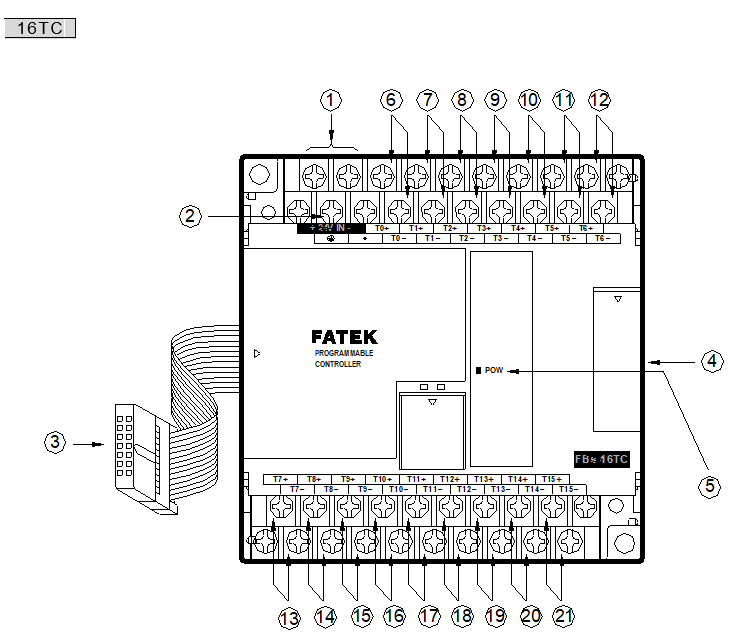
1 Zewnętrzne wejściowe złącze zasilania: Zasilanie analogowego obwodu modułu FBs-XXTC; napięcie zasilania 24VDC±20%
2 Złącze uziemienia:Zabezpieczenie przewodu sygnałowego.
3 Wejściowy kabel rozszerzeń:Należy go podłączyć do przedniej jednostki rozszerzeń lub wyjścia rozszerzeń jednostki głównej.
4 Wyjściowe złącze rozszerzeń:Połączenie kolejnej jednostki rozszerzeń.
5 Wskaźnik zasilania: Wskazuje, czy zasilanie obwodu analogowego i zasilanie zewnętrzne jest prawidłowe.
6 Złącze pierwszego wejścia TC:Wejście TC kanału 0(T0+, T0-)
7 Złącze drugiego wejścia TC:Wejście TC kanału 1 (T1+、T1-)
8~21 Złącze (3-go ~16-go ) wejścia TC:Wejście TC kanału 2~kanału 15 (T2+, T2-~T15+, T15-)
20.5.2. Widok z góry FBs-6RTD,16 RTD
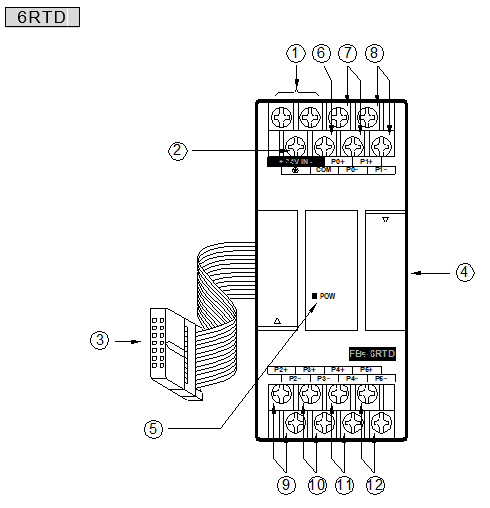
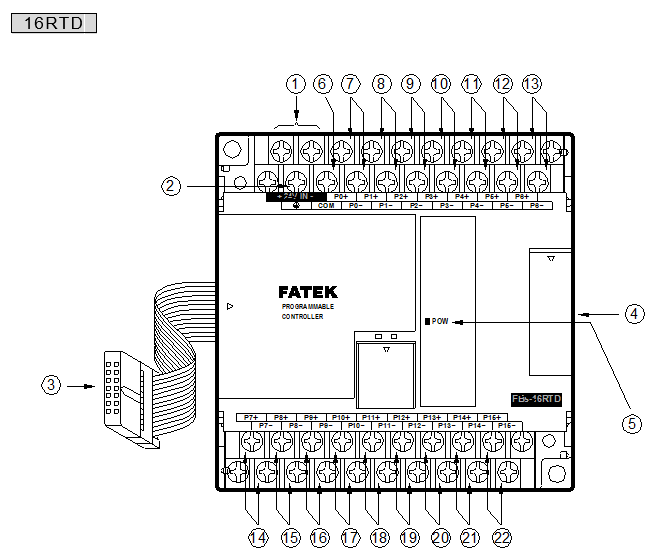
1 Zewnętrzne wejściowe złącze zasilania: Zasilanie analogowego obwodu modułu FBs-XXRTD; napięcie zasilania 24VDC±20%
2 Złącze uziemienia:Zabezpieczenie przewodu sygnałowego.
3 Wejściowy kabel rozszerzeń:Należy go podłączyć do przedniej jednostki rozszerzeń lub wyjścia rozszerzeń jednostki głównej.
4 Wyjściowe złącze rozszerzeń:Połączenie kolejnej jednostki rozszerzeń.
5 Wskaźnik zasilania: Wskazuje, czy zasilanie obwodu analogowego i zasilanie zewnętrzne jest prawidłowe
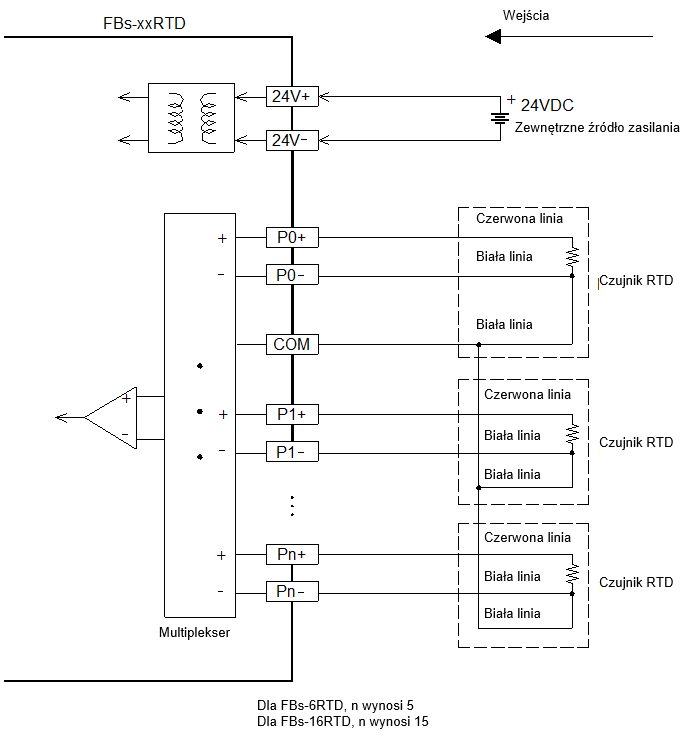
6 Wspólne złącze dla 3-przewodowego wejścia RTD:Wspólne złącze dla każdego 3-przewodowego wejścia RTD
7 Złącze pierwszego wejścia RTD:Wejście RTD kanału 0 (P0+, P0-)
8~22 Złącze (2-go ~16-go ) wejścia RTD:Wejście RTD kanału 1~15 (P1+, P1-~P15+, P15-)
20.5.3. Widok z góry FBs-6NTC
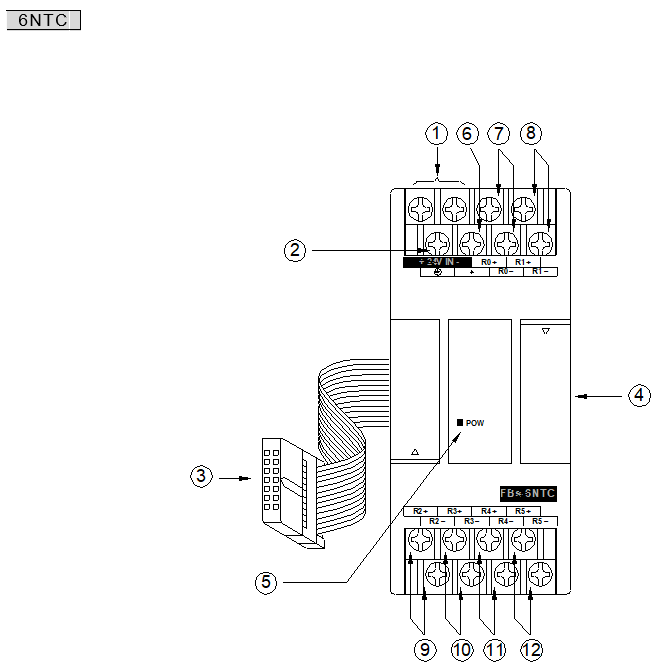
1 Zewnętrzne wejściowe złącze zasilania: Zasilanie analogowego obwodu modułu FBs-6NTC; napięcie zasilania 24VDC±20%
2 Złącze uziemienia:Zabezpieczenie przewodu sygnałowego.
3 Wejściowy kabel rozszerzeń:Należy go podłączyć do przedniej jednostki rozszerzeń lub wyjścia rozszerzeń jednostki głównej.
4 Wyjściowe złącze rozszerzeń:Połączenie kolejnej jednostki rozszerzeń..
5 Wskaźnik zasilania: Wskazuje, czy zasilanie obwodu analogowego i zasilanie zewnętrzne jest prawidłowe
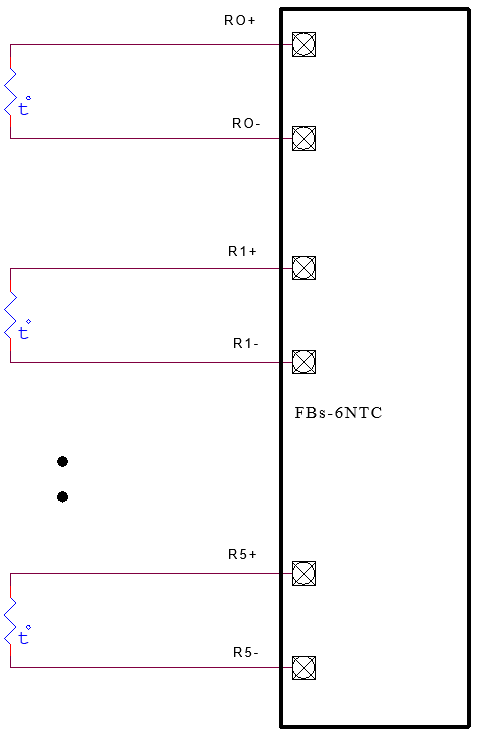
6 Złącze pierwszego wejścia NTC:Wejście NTC kanału 0 (R0+, R0-)
7 Złącze (2-go ~6-go) wejścia NTC:Wejście NTC kanału 1~5 (R1+, R1- ~R5+, R5-)
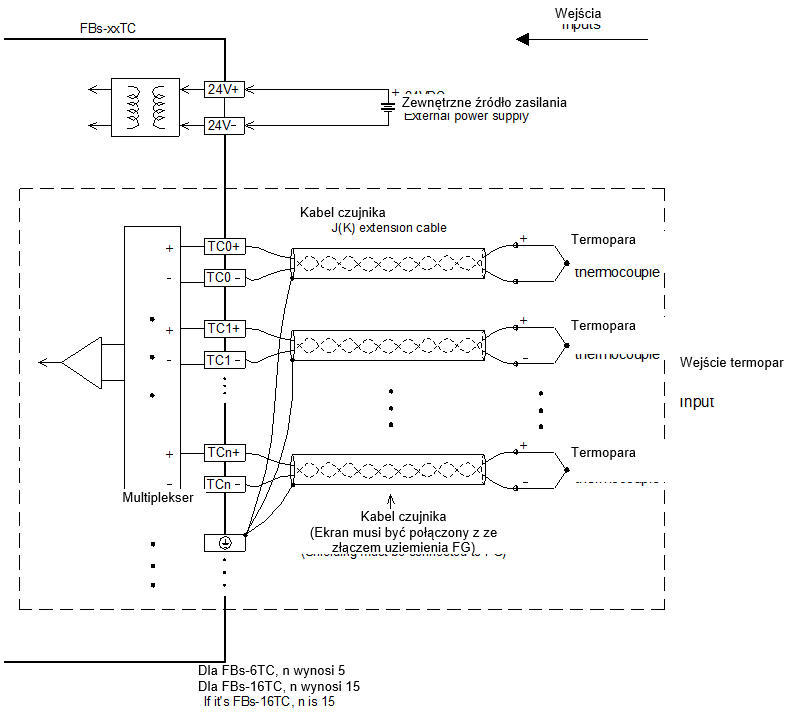
20.6. Połączenia modułów temperaturowych
20.6.1. Połączenia modułu wejściowego termoelementu
20.6.2. Połączenie modułu wejściowego RTD
20.6.3. Połączenia modułu NTC
20.7. Opis instrukcji i przykład programu dla pomiaru temperatury i regulacji temperatury PID w FBs-PLC
Poniżej znajduje się opis instrukcji i przykład programu do pomiaru temperatury oraz regulacji temperatury PID w FBs-PLC.
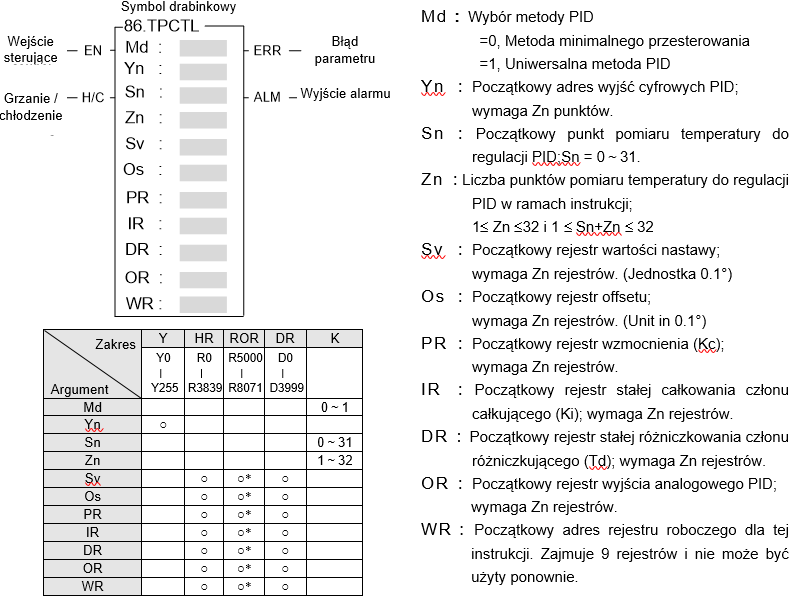
| FUN 86 TPCTL | Instrukcja regulacji temperatury PID | FUN 86 TPCTL |
|
Za pomocą modułu temperaturowego i metody edycji tabeli odczytać aktualną wartość temperatury i ustawić ją jako zmienna procesową. Po obliczeniu wyrażenia software’owego PID nastąpi odpowiedź na błąd poprzez wysłanie wyjściowego sygnału zgodnego z nastawą, wartością błędu i szybkością zmiany zmiennej procesowej. Z uwagi na pracę w zamkniętej pętli można oczekiwać stabilnego stanu procesu. ● Przekonwertować wyjście do obliczeń PID na wyjście wł / wył z sygnałem proporcjonalnym w czasie (PWM). Wykorzystać wyjście tranzystorowe do sterowania przekaźnikowego procesem grzania lub chłodzenia. Jest to wydajne i bardzo ekonomiczne rozwiązanie. ● Za pomocą analogowego modułu wyjściowego (modułu D/A) wyjście do obliczeń PID może sterować SCR lub zaworem proporcjonalnym w celu uzyskania bardziej precyzyjnego sterowania procesem. ● Opis wyrażeń PID: Mn=[Kc´En]+ Mn :Wyjście w czasie „n”. Zasada regulacji parametru PID
● W miarę zwiększania wzmocnienia (Kc) zwiększa się udział proporcjonalnej odpowiedzi w wyjściu. Dzięki temu możliwa jest szybka reakcja w postaci sterowania charakteryzująca się wysoką czułością. Jednakże jeżeli wzmocnienie jest zbyt duże, mogą pojawić się oscylacje. Użytkownik powinien zwiększyć „Kc” (lecz nie do stopnia wywołującego oscylacje) w celu zwiększenia reakcji i zmniejszenia błędu stanu stabilnego. ● Do eliminacji błędu stanu stabilnego można wykorzystać człon całkujący. Im większa wartość (Ki, stała całkowania Ki=1/Ti ), tym bardziej zwiększa się udział proporcjonalnej odpowiedzi w wyjściu. W przypadku zaistnienia błędu stanu stabilnego należy zwiększyć Ki w celu zmniejszenia błędu. Na przykład : Jeżeli czas resetu wynosi 5 minut, to Ki=1/Ti=100/5=20. Oznacza to, że stała całkowania wynosi 0.2 powtórzenia / minutę. ● Człon różniczkujący może być zastosowany do wyrównania procesu i zmniejszenia przeregulowań. Im większa wartość (Td, stała różniczkowania), tym większy udział członu różniczkującego w wyjściu. W przypadku zbyt dużego przeregulowania należy zwiększyć Td w celu zmniejszenia przeregulowania. Na przykład : Jeżeli czas wyprzedzenia wynosi 1 minutę, to Td = 100. Jeżeli czas różniczkowania wynosi 2 minuty, to Td = 200. ● Ustawić parametry PID w celu umożliwienia prawidłowego sterowania temperaturą. ● Domyślny czas rozwiązania dla obliczeń PID wynosi 4 sekundy (Ts = 40). ● Domyślna wartość wzmocnienia (Kc) wynosi 110, gdzie Pb=1000/110×0.1%≒0.91%. Pełen zakres sytemu wynosi 1638°. Oznacza to, że wartość SP-14.8° (1638×0.91≒14.8) umożliwi regulację PID w zakresie proporcjonalnym. ● Domyślna wartość stałej całkowania wynosi 17. ● Domyślna wartość stałej różniczkowania wynosi 50. Oznacza to, że czas wyprzedzenia wynosi 0.5 minuty (Td = 50). ● Zmiana czasu obliczeń PID może wymagać ponownej regulacji parametrów Kc, Ki i Td. Instrukcja
● Po odczytaniu wszystkich kanałów temperaturowych włączona zostanie funkcja FUN86. ● Jeżeli „EN” = 1, to sterowanie grzaniem (H/C=1) lub chłodzeniem (H/C=0) zależy od statusu współczynnika grzania/chłodzenia H/C dla PID. Aktualne wartości zmierzonej temperatury ustalane są za pomocą multipleksującego modułu temperaturowego. Wymagane nastawy temperatury są zapisywane w rejestrach począwszy od Sv. Po obliczeniu wyrażenia software’owego PID nastąpi odpowiedź na błąd w postaci wysłania sygnału wyjściowego na podstawie wartości nastawy, wartości błędu oraz szybkości zmiany zmiennej procesowej. Wyjście zostanie przekonwertowane na wyjście wł / wył z sygnałem proporcjonalnym w czasie (PWM), aby wykorzystać wyjście tranzystorowe do sterowania przekaźnikiem procesem grzania lub chłodzenia. Jest to wydajne i bardzo ekonomiczne rozwiązanie. Za pomocą analogowego modułu wyjściowego (modułu D/A) wyjście PID (wynik zapisywany w rejestrach począwszy od rejestru wyjściowego) może sterować SCR lub zaworem proporcjonalnym w celu uzyskania bardziej precyzyjnego sterowania procesem. ● W przypadku błędu w ustawieniach Sn, Zn (0 £ Sn £ 31 i 1 £ Zn £ 32, oraz 1 £ Sn + Zn £ 32) instrukcja ta nie zostanie wykonana i uaktywni się wyjście „ERR”. ● Instrukcja ta porównuje wartość aktualną z nastawą w celu sprawdzenia, czy aktualna temperatura mieści się w zakresie offsetu (zapisanym w rejestrach począwszy od Os). Jeżeli kontrolowana wartość mieści się w zakresie odchylenia, to instrukcja ustawi bit dla tego punktu na WŁ. W odwrotnym przypadku ustawi bit na WYŁ i uaktywni wyjście „ALM”.
● Instrukcja ta także sprawdza ostrzeżenie o przekroczeniu najwyższej temperatury (rejestr do zapisu nastaw dla maksymalnej temperatury to R4008). W przypadku, gdy przy dziesięciu kolejnych skanach aktualne wartości zmierzonej temperatury będą większe lub równe nastawie najwyższej temperatury, bit ostrzeżenia zostanie ustawiony na WŁ i uaktywni się wyjście „ALM”. Operacja ta pozwoli uniknąć problemu wynikającego z braku kontroli nad temperaturą w przypadku zwarcia przekaźnika lub obwodu grzewczego. ● Niniejsza instrukcja może także wykryć problem z grzaniem wynikający z otwartego obwodu przekaźnika lub grzewczego, lub też uszkodzonej taśmy grzewczej. W przypadku zwiększania się mocy przy sterowaniu temperaturą (parametr zapisany w rejestrze R4006) w określonym czasie (ustawionym w rejestrze R4007) oraz gdy uzyskanie spadku temperatury do wymaganego zakresu jest niemożliwe, bit ostrzeżenia zostanie ustawiony na WŁ i uaktywni się wyjście „ALM”. ● WR: Początkowy adres rejestru roboczego dla tej instrukcji. Składa się z 9 rejestrów i nie może być ponownie użyty. Zawartość dwóch rejestrów WR+0 i WR+1 wskazuje na to, czy aktualna temperatura mieści się w zakresie odchylenia (parametr zapisywany w rejestrach począwszy od Os). Jeżeli temperatura mieści się w zakresie odchylenia, to instrukcja ustawi bit dla tego punktu na WŁ. W odwrotnym przypadku ustawi bit na WYŁ. Definicja bitów dla WR+0: Bit0=1 – temperatura w punkcie Sn+0 mieści się w wymaganym zakresie. Definicja bitów dla WR+1: Bit0=1, temperatura w punkcie Sn+16 mieści się w wymaganym zakresie. Bit15=1, temperatura w punkcie Sn+31 mieści się w wymaganym zakresie. Rejestry WR+2 i WR+3 zawierają bity ostrzeżeń alarmujące o przekroczeniu najwyższej dopuszczalnej temperatury lub rozwarciu obwodu grzewczego. Definicja bitów dla WR+2: Definicja bitów dla WR+3: Bit0=1, w punkcie Sn+16 nastąpiło przekroczenie najwyższej temperatury lub rozwarcie obwodu Rejestry WR+4 ~ WR+8 są wykorzystywane przez funkcję. ● Sterowanie grzaniem lub chłodzeniem wymaga oddzielnych instrukcji.
Rejestry związane z FUN 86
● R4003 = A55AH: Początkowy adres wartości odczytu temperatury określany jest w R4004 = Inne wartości: Początkowy adres wartości odczytu temperatury określany jest na ekranie konfiguracji temperatury ● R4004 = 10000~13839: R0~R3839 jest początkowym adresem wartości odczytu temperatury jako zmiennej procesowej przy regulacji PID = 20000~23999: D0~D3999 jest początkowym adresem wartości odczytu temperatury jako zmiennej procesowej przy regulacji PID = Inne wartości: Początkowy adres wartości odczytu temperatury określany jest na ekranie konfiguracji temperatury. ● R4005 : Młodsze bajty określają częstotliwość rozwiązań przy obliczeniach PID: =0, realizacja obliczeń PID co 1 sekundę. =4, realizacja obliczeń PID co 16 sekund. Starszy bajt określa czas cyklu wyjścia WŁ / WYŁ PID (PWM) = 0. Czas cyklu PWM wynosi 1 sekundę. Uwaga 1 : Przy zmianie wartości R4005, wartość na wyjściu „EN” FUN86 musi być ustawiona na 0. Następnym razem, gdy „EN”=1, obliczenia PID zostaną zrealizowane na podstawie ostatniej nastawy. Uwaga 2 : Im krótszy czas cyklu PWM, tym bardziej równomierne jest grzanie. Jednakże błąd spowodowany czasem skanu PLC będzie także wyższy. W celu uzyskania najefektywniejszego sterowania regulacja częstotliwości rozwiązań obliczeń PID oraz czasu cyklu PWM może odbywać się na podstawie czasu skanu PLC. ● R4006:Nastawa dla ostrzeżenia o przekroczonej mocy przy rozwartym obwodzie SSR, grzewczym lub uszkodzonej taśmie grzewczej. Jednostką jest %, a zakres ustawień wynosi 80~100(%); wartość domyślna to 90(%). ● R4007:Czas aktywności wyjścia wysokiej mocy przy rozwartym obwodzie SSR, grzewczym lub uszkodzonej taśmie grzewczej. Jednostką jest sekunda, a zakres ustawień wynosi 60~65535 (sekund). Wartość domyślna wynosi 600 (sekund). ● R4008:Nastawa dla ostrzeżenia o przekroczonej maksymalnej temperaturze przy rozwartym obwodzie SSR, grzewczym lub uszkodzonej taśmie grzewczej. Jednostką jest 0.1 stopnia, a zakres ustawień wynosi 100~65535; wartość domyślna to 3500 (jednostka 0.1°). ● R4012: Każdy bit R4012 wskazuje potrzebę regulacji temperatury PID. (Domyślna wartość dla R4012 wynosi FFFFH) ● R4013:Każdy bit R4013 wskazujepotrzebę regulacji temperatury PID ● Jeżeli „EN”=1, a odpowiedni bit regulacji PID dla tego punktu jest WŁ (status odpowiedniego bitu dla R4012 lub R4013 musi wynosić 1), to instrukcja FUN86 zrealizuje operację PID i odpowie na obliczenia sygnałem wyjściowym. ● Jeżeli „EN”=1, a odpowiedni bit regulacji PID dla tego punktu jest WYŁ (status odpowiedniego bitu dla R4012 lub R4013 musi wynosić 0), to instrukcja FUN86 nie zrealizuje operacji PID, a sygnał wyjściowy w tym punkcie nie będzie aktywny. ● Program drabinkowy może sterować odpowiednim bitem R4012 i R4013 w celu przekazywania FUN86 informacji o tym, czy zrealizować, czy nie zrealizować regulacji PID. Program wymaga zastosowania jedynie instrukcji FUN86.
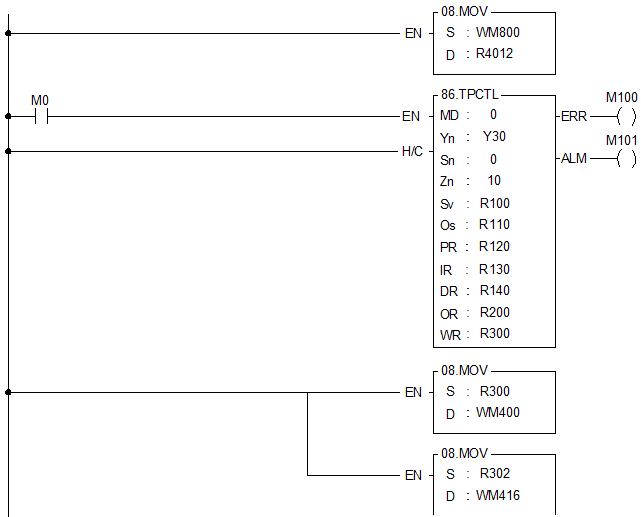
Przykład programu
Opis
● Statusy M800~M815 są sterowane za pomocą MMI i zewnętrznych wejść w celu wskazania, który kanał wymaga regulacji PID. Jeżeli odpowiedni bit jest WŁ, to regulacja jest wymagana; jeżeli jest WYŁ, regulacja nie jest wymagana. ● Jeżeli M0-WŁ, to instrukcja zrealizuje regulację PID grzania w 10 (Zn=10) kanałach od kanału 0 (Sn=0) do kanału 9. ● Y30 ~ Y39 : Wyjścia WŁ / WYŁ PID (PWM). Muszą to być wyjścia tranzystorowe. ● R100~R109 : Rejestry nastaw (jednostka 0.1°). ● R110~R119 : Rejestry strefy odchyleń – offsetu (jednostka 0.1°). Określają, czy temperatura mieści się w zakresie ustawień. np. Jeżeli nastawa wynosi 2000 (200.0°), a strefa odchyleń 50 (5.0°), wówczas 1950 (195.0°) ≦ Aktualna wartość ≦ 2050 (205.0°); oznacza to, że wartość temperatury mieści się w zakresie. ● R120~R129 : Ustawienie wzmocnienia. ● R130~R139 : Ustawienie stałej całkowania. ● R140~R149 : Ustawienie stałej różniczkowania. ● R200~R209 : Wynik obliczeń PID (zakres wartości 0~16383). ● R300~R308 : Rejestry robocze. Nie mogą być ponownie użyte. ● W przypadku błędu w ustawieniu Sn, Zn, instrukcja ta nie zostanie zrealizowana, a status M100 będzie WŁ. ● Jeżeli któraś wartość temperatury nie mieści się w zakresie lub pojawiło się ostrzeżenie o przekroczeniu maksymalnej temperatury lub nieprawidłowym grzaniu, status na wyjściu M101 będzie WŁ. Uwaga : Przy pierwszej realizacji instrukcji FUN86 system automatycznie przypisze do każdego kanału wartość wzmocnienia (Kc), stałą całkowania (Ki) i różniczkowania (Td). Wartości te mogą być zmieniane podczas realizacji ustawień aplikacji. ● M400~M409 : Wskaźniki temperatury mieszczącej się w zakresie offsetu. ● M416~M425 : Wskaźnik ostrzeżenia o przekroczeniu maksymalnej temperatury lub nieprawidłowym grzaniu.
|
||
No comments to display
No comments to display